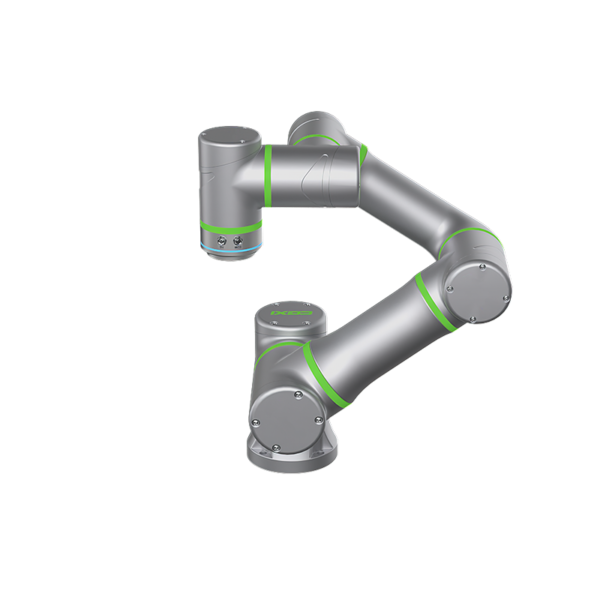
Ładowność 10 kg, zasięg 1671 mm, ramię robota QJR10-1

  • Konstrukcja charakteryzuje się bardzo zwartą, elastyczną instalacją w położeniu uziemionym lub odwróconym.
  • Robot 6-osiowy z dużą przestrzenią roboczą, dużą prędkością obrotową, wysoką dokładnością powtarzalnego pozycjonowania, odpowiedni do natryskiwania, załadunku i rozładunku, przenoszenia, sortowania, montażu i innych szerokiego zakresu zastosowań.
  • Dokładność powtarzania pozycjonowania: ±0.05 mm
  • Rozpiętość ramion: 1410.5 mm
  • Ładowność: 10 kg

Pobieranie bazy danych

Rysunki 3D

Instrukcje konserwacji

Instrukcje

Parametry techniczne

Model QJR10-1
Numer osi 6
Ładunek 10 kg
Powtórz pozycjonowanie ± 0.05mm
Max Armspana 1671mm
Zakres ruchu J1 ± 172º
J2 ﹢166°, ﹣107°
J3 ﹢83°, ﹣92°
J4 ± 170º
J5 ± 125º
J6 ± 360º
Maksymalna prędkość J1 172°/s
J2 172°/s
J3 183°/s
J4 430°/s
J5 430°/s
J6 584°/s
Dopuszczalny moment obrotowy J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Moment bezwładności J4 0.63kg.m²
J5 0.63kg.m²
J6 0.1kg.m²
Masa ciała robota 250 kg
moc Pojemność 3.3 kVA
Gabinet Rozmiar 580 * 600 * 960mm
Gabinet Waga 130 kg
Źródło Trójfazowy czteroprzewodowy
Formularz instalacyjny Ziemia, sufit
Zastosowanie Spawanie, malowanie, załadunek i rozładunek, przeładunek, sortowanie, montaż itp.

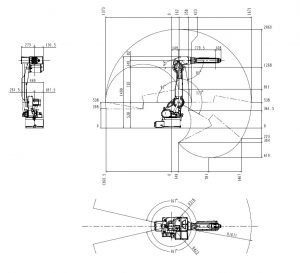
Rysunek ogólnych wymiarów robota i zakresu ruchu

Udźwig 10 kg Ramię robota QJR1671-10 1 mm Rysunek zakresu ruchu

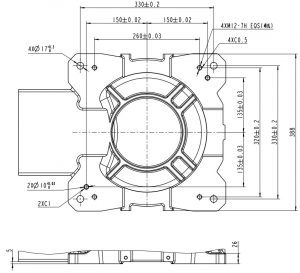
Rysunek wymiarowy mocowania podstawy robota

Udźwig 10 kg Ramię robota 1671 mm QJR10-1 Rysunek wymiarowy mocowania podstawy

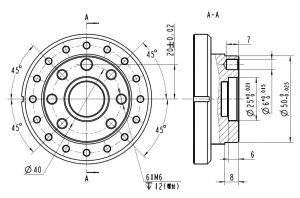
Rysunek wymiarowy instalacji końcowej robota

Udźwig 10 kg Ramię robota 1671 mm QJR10-1 Rysunek wymiarowy instalacji końcowej

Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.