
By Zespół redakcyjny EVST · Zrecenzowane przez Zespół redakcyjny EVST · Ostatnia aktualizacja: 9 października 2026 r. · Polityka redakcyjna · Polityka korekcyjna · Regulamin
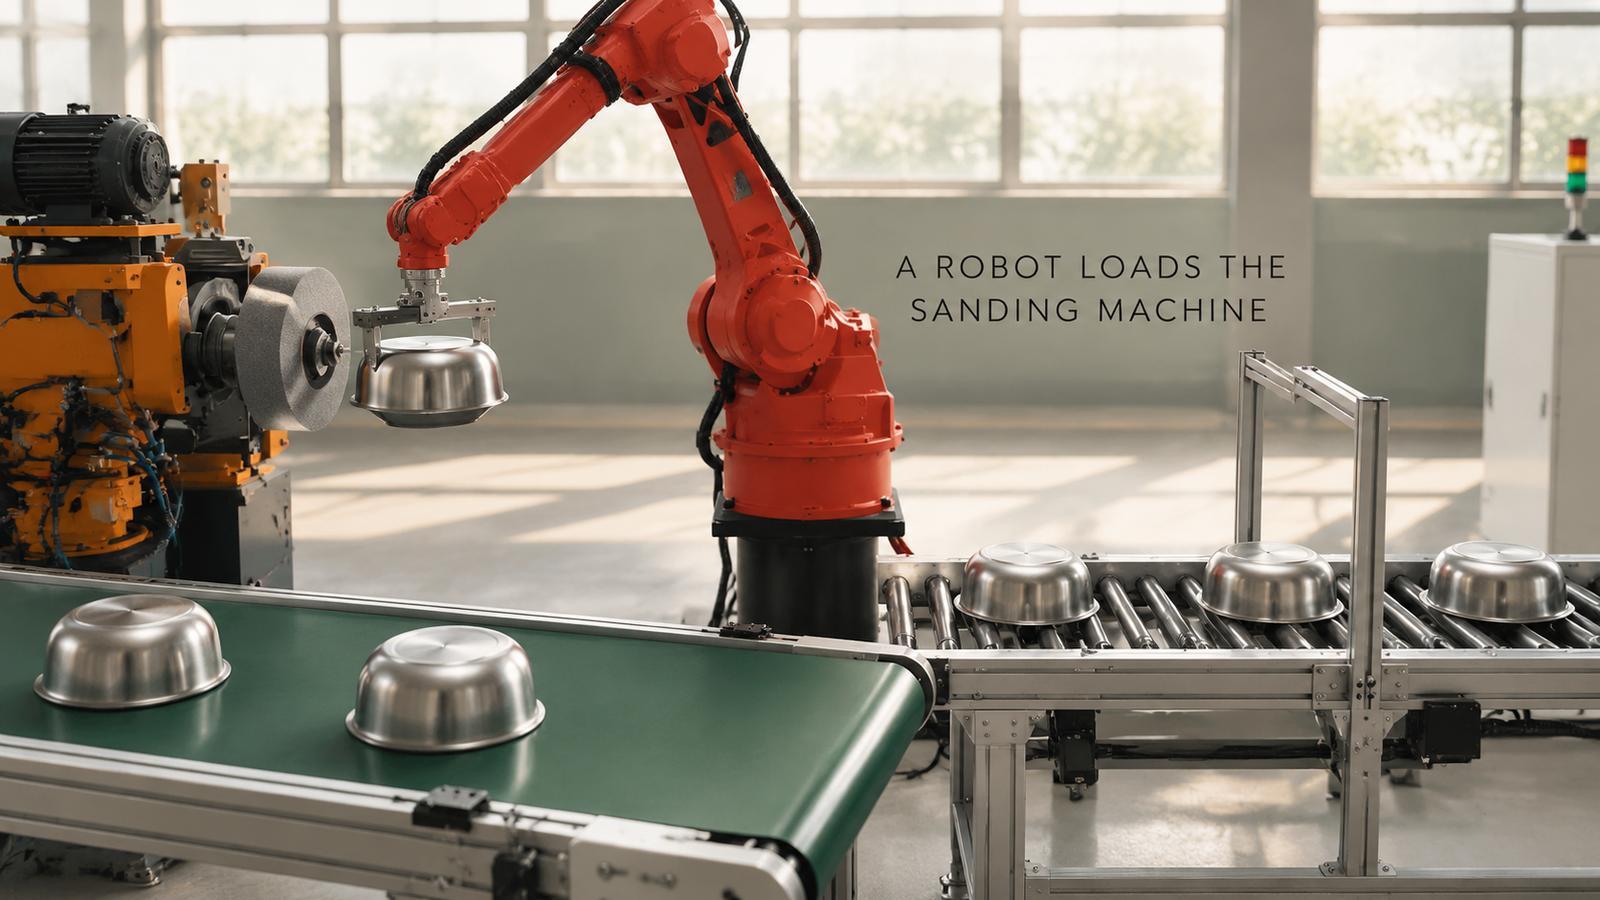
Osoba może odejść od szlifierki misowej, gdy robot przejmie wszystkie czynności wykonywane przez jej ciche ręce i oczy: podniesienie misy, która pojawia się do góry dnem, osadzenie jej na środku uchwytu wrzeciona, obróbkę w pyle i to wszystko na tyle szybko, że ściernica nigdy nie czeka. Opisana tutaj komórka robi to za pomocą jednego sześcioosiowego robota. Podnosi ona misy ze stali nierdzewnej z przenośnika rolkowego, ładuje każdą z nich na uchwyt szlifierki i umieszcza oszlifowaną misę na przenośniku taśmowym.
Zastanawiasz się nad zautomatyzowaniem szlifierki? Prześlij nam rysunek części i swoją dzienną wydajność, a my odpowiemy, przedstawiając koncepcję komórki i szacunkowy czas cyklu.
Co robią ręce operatora przy tej maszynie
Koło wykonuje pożyteczną pracę. Operator jest jego źródłem zasilania, a praca jest powtarzalna, zakurzona i trudna do utrzymania. Przyjrzyj się takiej stacji, a zadania operatora dzielą się na kilka drobnych, z których każde staje się pytaniem dla komórki:
| Co robi operator | Na co musi odpowiedzieć komórka |
|---|---|
| Bierze kolejną miskę i obraca ją tak, aby pasowała do maszyny | Jak chwytak podnosi miskę, która jest podawana ustami w dół, i podaje ją |
| Osadza miskę na uchwycie i sprawdza, czy jest prawidłowa | Jak miska kończy się wyśrodkowaniem bez sprawdzania przez osobę |
| Stoi w kurzu | Jak robot i jego chwytak przetrwają |
| Zdejmuje pokrytą piaskiem miskę i odkłada ją | Gdzie trafiają gotowe miski i jak robot tam dociera |
| Utrzymuje kolejną miskę gotową do użycia, podczas gdy koło pracuje | Jak układ zapobiega czekaniu maszyny |
Jedna pętla przez tę komórkę
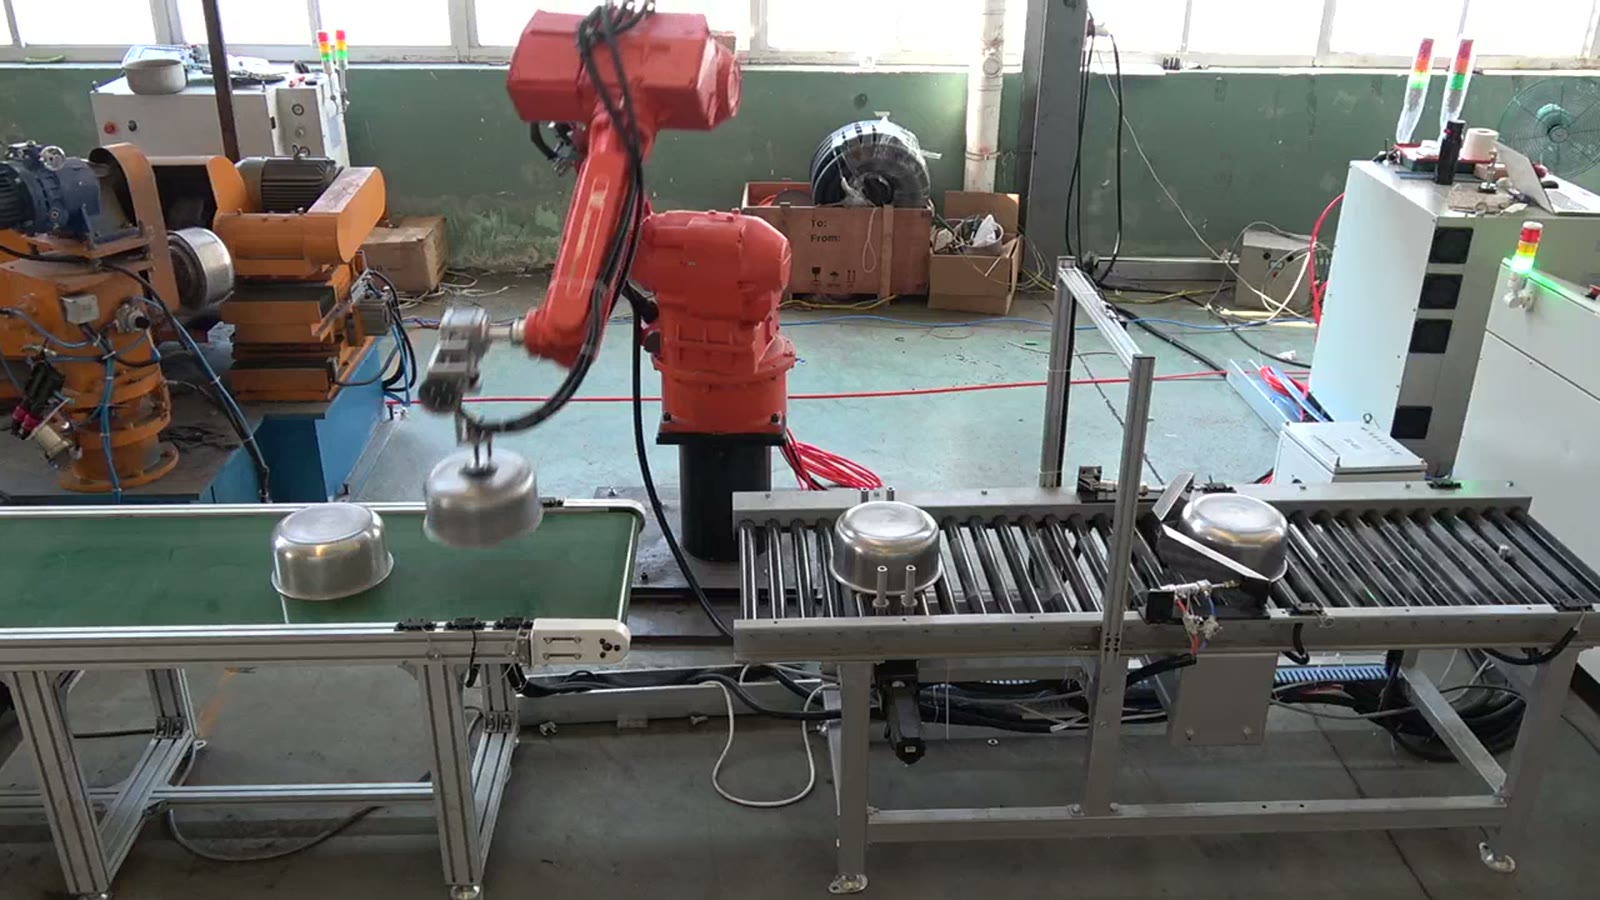
Taśmociąg rolkowy wciąga miski z prawej strony. Pomarańczowa szlifierka stoi po lewej stronie z uchwytem wrzeciona i szarą tarczą ścierną. Zielony przenośnik taśmowy biegnie z przodu, a czerwony sześcioosiowy robot stoi pośrodku, w zasięgu wszystkich trzech.
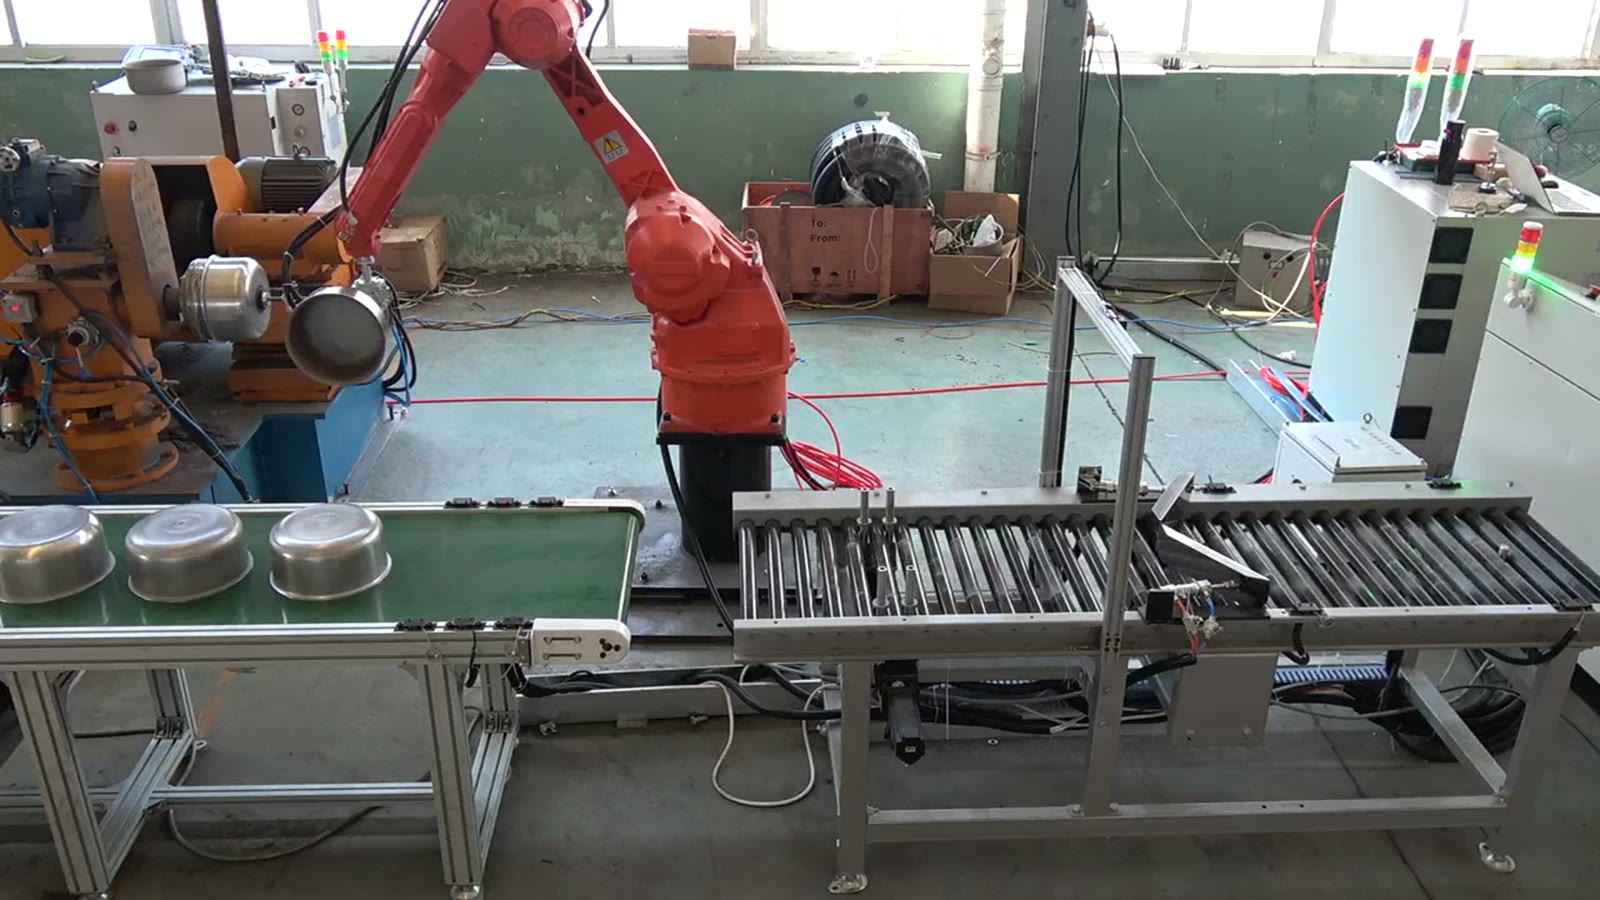
- Miski ze stali nierdzewnej osadzane są jedna za drugą na przenośniku rolkowym.
- Robot dociera do końca przenośnika i naciska swój chwytak w kształcie pręta na miskę.
- Podnosi miskę i obraca ją w kierunku szlifierki.
- Miskę umieszcza się na uchwycie wrzeciona, a ramię pozostaje przy maszynie przez kilka sekund, podczas których misa się obraca, a koło jest do niej dociskane.
- Po zakończeniu szlifowania robot zabiera miskę i odwraca się do przodu.
- Ustawia miskę na zielonym przenośniku taśmowym, który transportuje miski do przodu.
- Robot wraca na przenośnik rolkowy po następną miskę i powtarza ruchy.
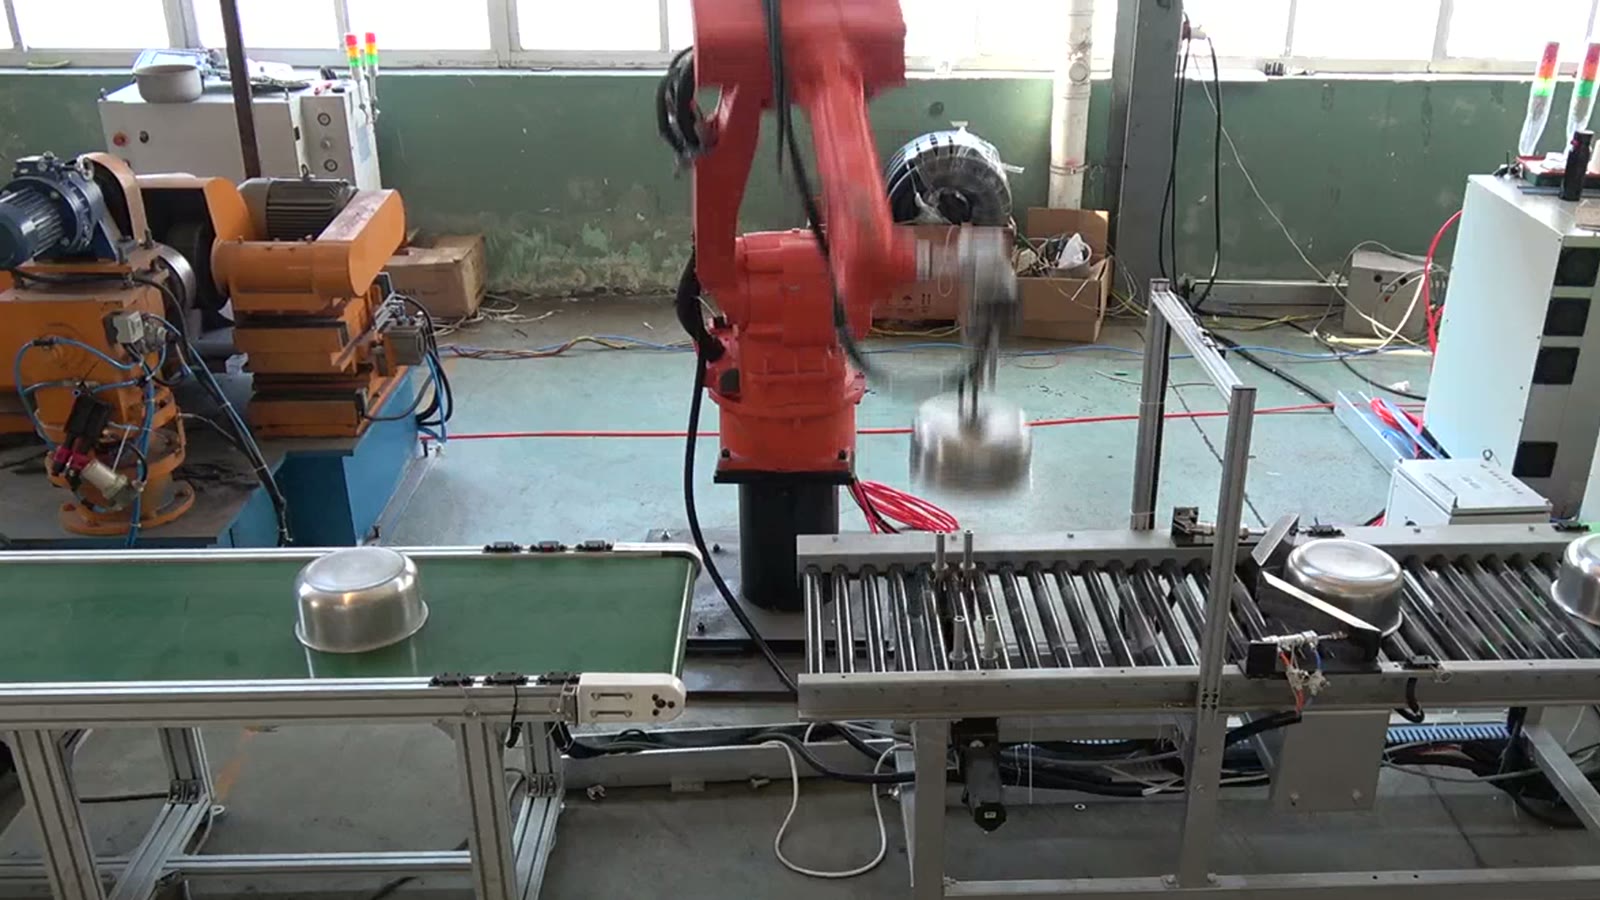
Umieszczanie miski: od chwytaka do uchwytu
Miska, która dociera ustami w dół, stabilnie spoczywa na przenośniku. Problem polega na tym, że orientacja, w jakiej robot ją podnosi, niekoniecznie jest tą, w której uchwyt musi ją przyjąć.
Rozsądnym rozwiązaniem jest określenie, z którą powierzchnią uchwyt się styka i do której powierzchni ma dotrzeć koło, a dopiero potem zdefiniowanie chwytaka. Musi on pozostawiać wolną powierzchnię styku uchwytu, nie może on zaznaczać powierzchni, która nie została jeszcze przeszlifowana, i musi się gładko luzować, gdy uchwyt przejmuje kontrolę. Chwytak w kształcie pręta to proste rozwiązanie, gdy kształt misy oferuje miejsce do naciskania i unoszenia. Rodzina o kilku kształtach może wymagać adaptacyjnego chwytaka lub zmiany oprzyrządowania, a to jest kwestia do rozważenia na rysunku.
Pozostając wiernym wrzecionu
Niecentralna misa na obracającym się uchwycie chwieje się, przez co koło nierównomiernie usuwa materiał. Centrowanie jest zatem rozdzielone między robota a uchwyt. Uchwyt z wejściem, gniazdem ustalającym lub funkcją centrowania toleruje niewielki błąd ustawienia. Uchwyt bez tych elementów wymaga precyzyjnego ustawienia, a każda zmiana położenia misy na przenośniku trafia bezpośrednio do maszyny. Ogranicznik lub prowadnica na końcu przenośnika, dzięki której każda misa dociera niemal w to samo miejsce, zapewnia chwytakowi przewagę.
Kurz i nadgarstek robota
Szlifowanie powoduje powstawanie drobnych cząsteczek, a robot stojący obok maszyny stoi w chmurze pyłu. Pył wnika w złącza i wejścia kablowe, oblepia chwytak i może zakłócać działanie czujników. Typowe rozwiązania to osłona ochronna robota, uszczelniony lub przedmuchany chwytak, odciąg blisko koła oraz układ, który chroni nadgarstek przed najcięższym strumieniem. Które z tych rozwiązań jest potrzebne w zakładzie, zależy od procesu i maszyny. Zapytaj o to z wyprzedzeniem, ponieważ odpowiedź ma wpływ na wybór i konserwację robota.
Zapobieganie czekaniu koła
Zasada ogólna: podróż robota między stacjami powinna być krótka w porównaniu z czasem, jaki misa spędza na kole. W takim przypadku maszyna narzuca tempo, a robot ma czas wolny. W przeciwnym razie robot staje się wąskim gardłem i dopiero wtedy pojawia się pytanie o drugiego robota lub drugą pozycję maszyny.
Zderzaki pomagają. Miski oczekujące na przenośniku rolkowym i taśma transportująca gotowe elementy umożliwiają krótką przerwę na obu końcach cyklu szlifowania bez zatrzymywania szlifierki, kosztem miejsca na podłodze. To, czy jeden robot dotrzyma kroku jednej maszynie, zależy od czasu szlifowania na misę w porównaniu z czasem przejazdu robota w obie strony, a to właśnie odpowiada szacunkowy czas cyklu na podstawie rysunków.
Kiedy jeden robot na szlifierkę ma sens
Robot przy szlifierce ma sens, gdy misy pochodzą z ustalonej rodziny kształtów, zawsze docierają ustami w dół w znane miejsce, a maszyna pracuje przez większość zmiany. Należy się temu bliżej przyjrzeć, jeśli jedna maszyna obsługuje bardzo różne średnice lub głębokości, czy misy mogą być dostarczane przechylone lub ułożone jedna na drugiej, czy etap szlifowania wymaga odwrócenia misy i ponownego uchwycenia jej w połowie, lub jeśli osłony i odpylanie nie pozostawiają robotowi miejsca obok maszyny.
O co pytają kupujący w kontekście komór szlifierskich
Czy szlifierkę trzeba wymienić? Często nie, ale musi być gotowy do automatycznego załadunku: sposób na poinformowanie robota, że maszyna jest gotowa, i wystarczający dostęp, aby robot mógł dosięgnąć uchwytu. Sprawdzamy to na podstawie maszyny, którą już obsługujesz.
Czy garnki i inne naczynia kuchenne działają w ten sam sposób? Odnoszą się do tego te same pytania, ale chwytak i uchwyt są specyficzne dla każdego kształtu, dlatego należy przesłać rysunek każdego z nich.
Informacje pozwalające określić rozmiar komórki
Prześlij rysunek części wraz z zakresem rozmiarów misy lub pojemnika, podaj nam, z jakiej szlifierki korzystasz obecnie i jak misa jest na niej zamocowana, a także podaj swoją dzienną wydajność. Na tej podstawie ocenimy, które z tych pytań jest najważniejsze dla Twoich części i naszkicujemy komórkę z szacunkowym czasem cyklu.
Czy dziś używasz szlifierki ręcznej? Opowiedz nam o tym lub wyślij e-mail na adres sales@evsrobot.com, podając rysunek i dzienną wydajność.
Ogólne zasady załadunku robota do szlifierek, zilustrowane na przykładzie jednej komory misowej; nie podano rozmiarów mis, materiałów, parametrów szlifowania, czasów cykli ani wyników obróbki powierzchni.