
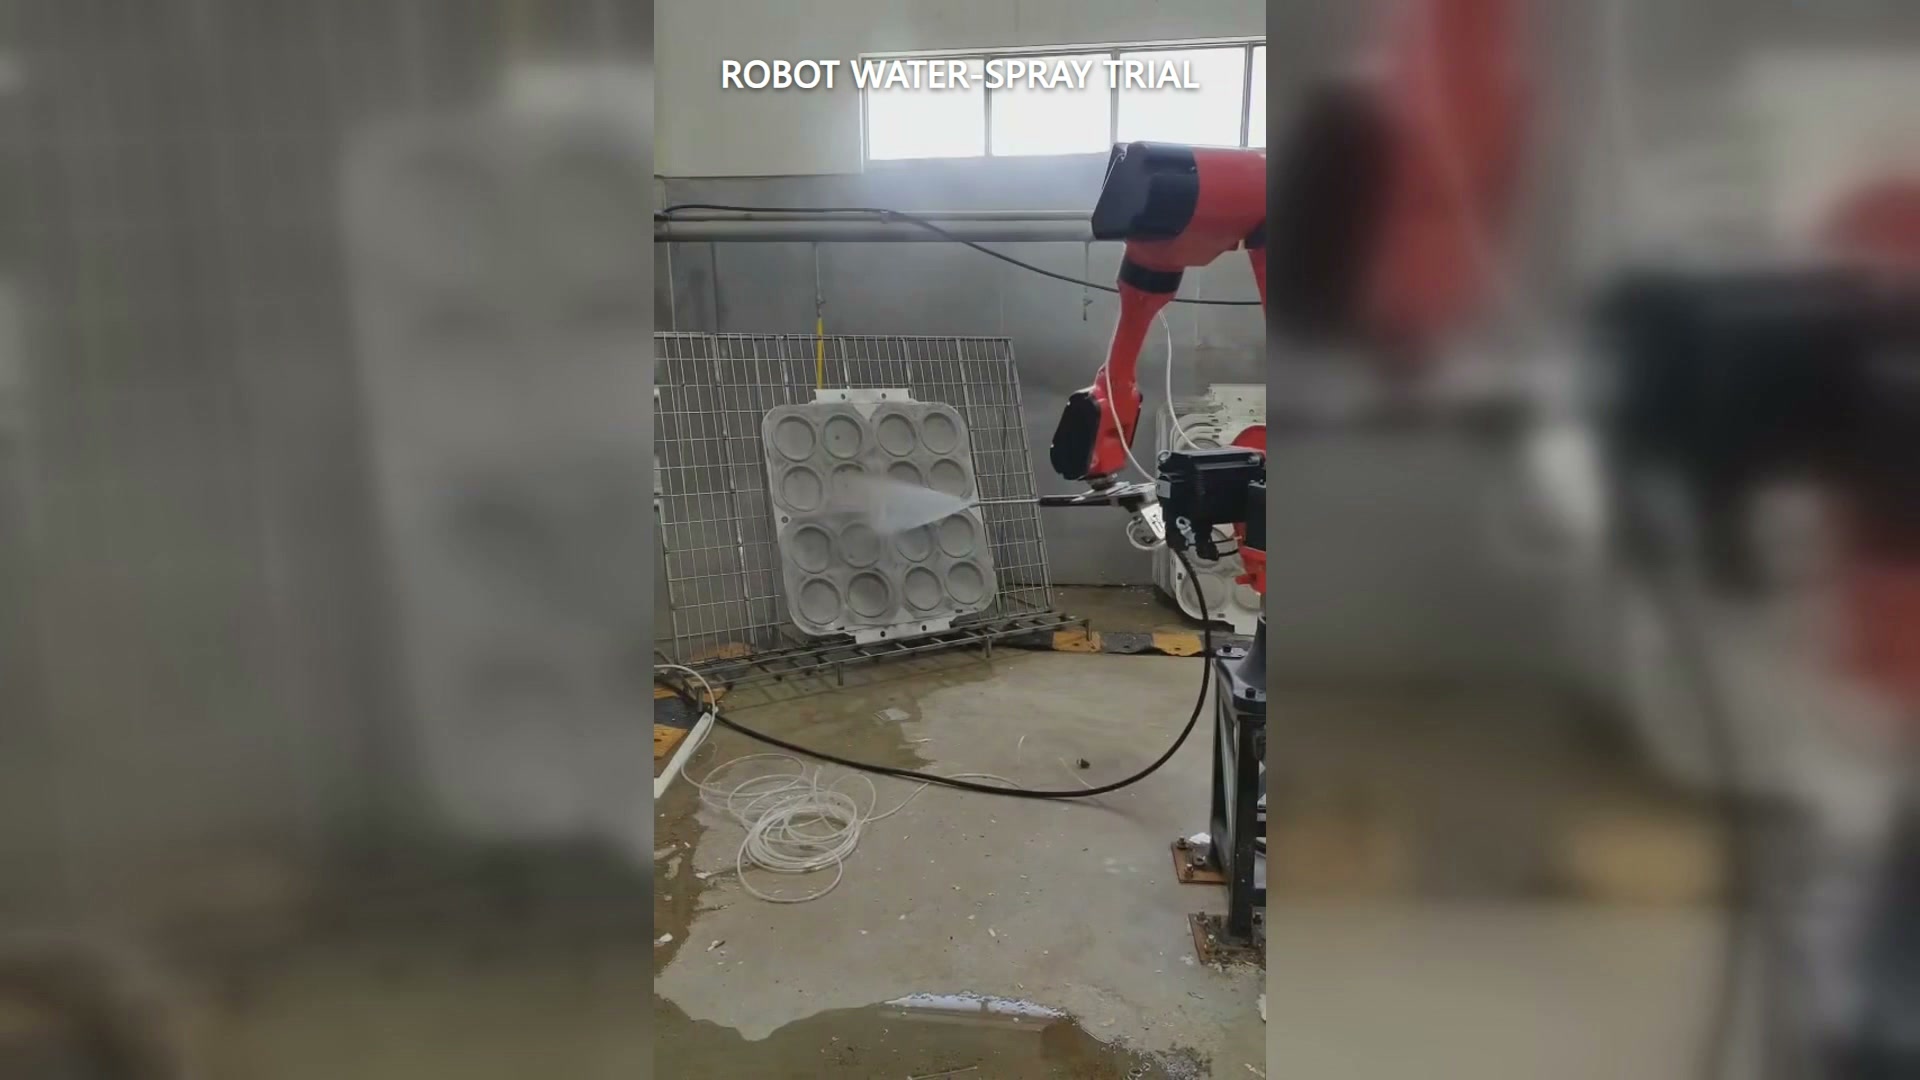
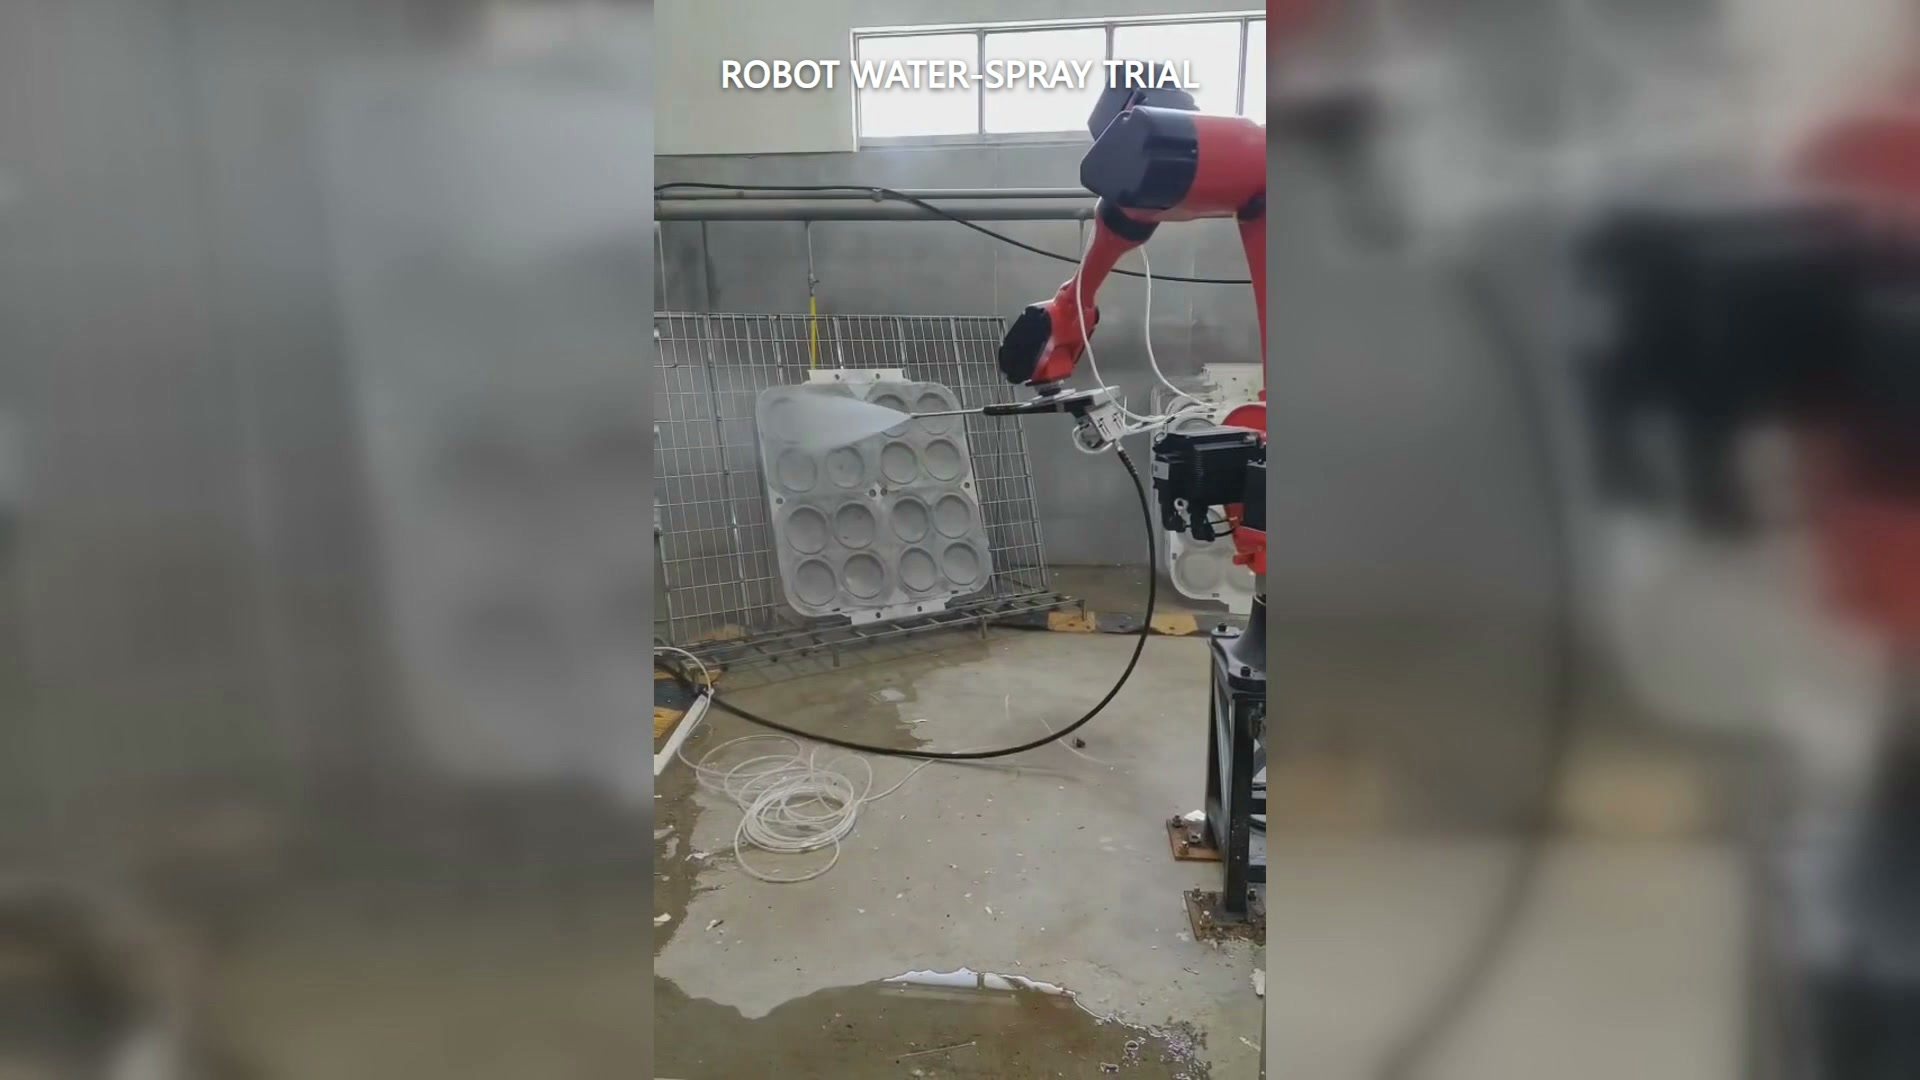
Obserwacja robota przesuwającego dyszę po obrabianym przedmiocie świadczy o ruchu, a nie o akceptacji procesu. Przed zakupem robotycznej celi natryskowej należy odpowiedzieć sobie na trzy pytania: czy robot jest w stanie osiągnąć wymagane pozycje, czy natrysk pokrywa określony obszar w rzeczywistych warunkach oraz czy powierzchnia spełnia kryteria procesu ustalone przez kupującego?
Na nagraniu widać czerwonego robota przemysłowego, który niesie smukłą dyszę i rozpyla wodę na duży, jasny element obrabiany o zagłębionej geometrii. Widoczny strumień wody podąża za ścieżką robota, gdy dysza zmienia położenie nad powierzchnią.
1. Jakie przedmioty obrabiane ma obejmować próba?
Wybieraj próbki ze względu na geometrię, a nie wygodę. Uwzględnij najgłębsze wgłębienie, krawędź zmieniającą orientację dyszy, najdalsze wymagane położenie i wszelkie warianty zmieniające odległość odsunięcia. Płaska płytka nie odpowie na pytania dotyczące dostępu generowane przez wgłębienie.
Należy dostarczyć rzeczywisty osprzęt lub reprezentatywny układ montażowy. Zasięg należy przetestować z dyszą, trasą serwisową i obrabianym przedmiotem – a nie z pustym nadgarstkiem robota.
2. Jakie warunki definiują oprysk?
Udokumentuj przewidywany rodzaj cieczy, dyszę, warunki pracy, odległość natrysku, kąt i prędkość ścieżki dla każdego przebiegu. Oficjalne wytyczne dotyczące dysz wyjaśnia, że teoretyczne pokrycie zmienia się w zależności od odległości i kąta rozpylania oraz że krytyczne pokrycie powinno zostać zweryfikowane dla danego zastosowania.
Jeśli proces produkcyjny wykorzystuje inny stan płynu niż w demonstracji, należy powtórzyć odpowiedni test. Ścieżka, która wygląda podobnie na filmie, może nie tworzyć tego samego wzoru na części.
3. W jaki sposób będzie sprawdzane ubezpieczenie?
Przed rozpoczęciem próby zdefiniuj wymagany obszar i metodę obserwacji. W zależności od procesu może to być medium dla świadków, zmapowane strefy inspekcji lub inny uzgodniony pomiar. Zapisz pominięte obszary, nadmierne nakładanie się i zmiany wokół wgłębień lub krawędzi.
Dowody pokrycia pozostają odrębne od końcowego rezultatu procesu. Zwilżona powierzchnia nie jest automatycznie czysta, pokryta powłoką, schłodzona ani w inny sposób akceptowalna.
4. Jakie jest kryterium akceptacji procesu?
Kupujący jest właścicielem definicji sukcesu: zanieczyszczenie do usunięcia, stan powłoki do osiągnięcia, stan termiczny do osiągnięcia lub inne mierzalne wymaganie. Użyj reprezentatywnego stanu wejściowego i sprawdź wynik za pomocą uzgodnionej metody. Nie zastępuj tego stwierdzeniem „robot ukończył ścieżkę”.
5. Co dzieje się z wężem w trudnych pozycjach?
Przeprowadź pomiary maksymalnego zasięgu, odwróceń kierunku i zmian orientacji, obserwując jednocześnie sam wąż lub zestaw serwisowy. Zwróć uwagę na zaczepy, nadmierne zagięcia, kontakt z obrabianym przedmiotem oraz siły, które mogą zmienić położenie dyszy. Pakiety usług wycofywania stanowią opcjonalne podejście do zarządzania zakłóceniami; projekt nadal wymaga przetestowania z jego rzeczywistymi usługami i trudnymi sytuacjami.
6. Które akta powinny zostać usunięte z rozprawy?
Zachowaj wariant przedmiotu obrabianego, wersję mocowania, stan płynu, konfigurację dyszy, docelowe odległości/kąty, wersję ścieżki, obserwację pokrycia, wynik procesu i obserwacje węży razem. Zanotuj każdą zmienioną zmienną między przebiegami. Film wideo może towarzyszyć temu zapisowi, ale nie może go zastąpić.
Wyślij do EVST obrazy lub model przedmiotu obrabianego, przedstaw cel procesu, warunki płynów i kryteria akceptacji, aby omówić zakres pracy robota i zmienne procesu, które należy zweryfikować podczas próby: skontaktuj się z EVST.