
En SCARA-robot betyr Selective Compliance Assembly Robot Arm (selektiv samsvarsmonteringsrobotarm). SCARA-roboter har en spesiell armdesign. Denne designen hjelper dem å bevege seg raskt og nøyaktig fra side til side. Mange bransjer bruker SCARA-roboterElektronikk- og bilprodusenter bruker dem til monterings- og pakkejobber. Asia-Stillehavsområdet bruker SCARA-roboter mest.
Grunnleggende om SCARA-roboter
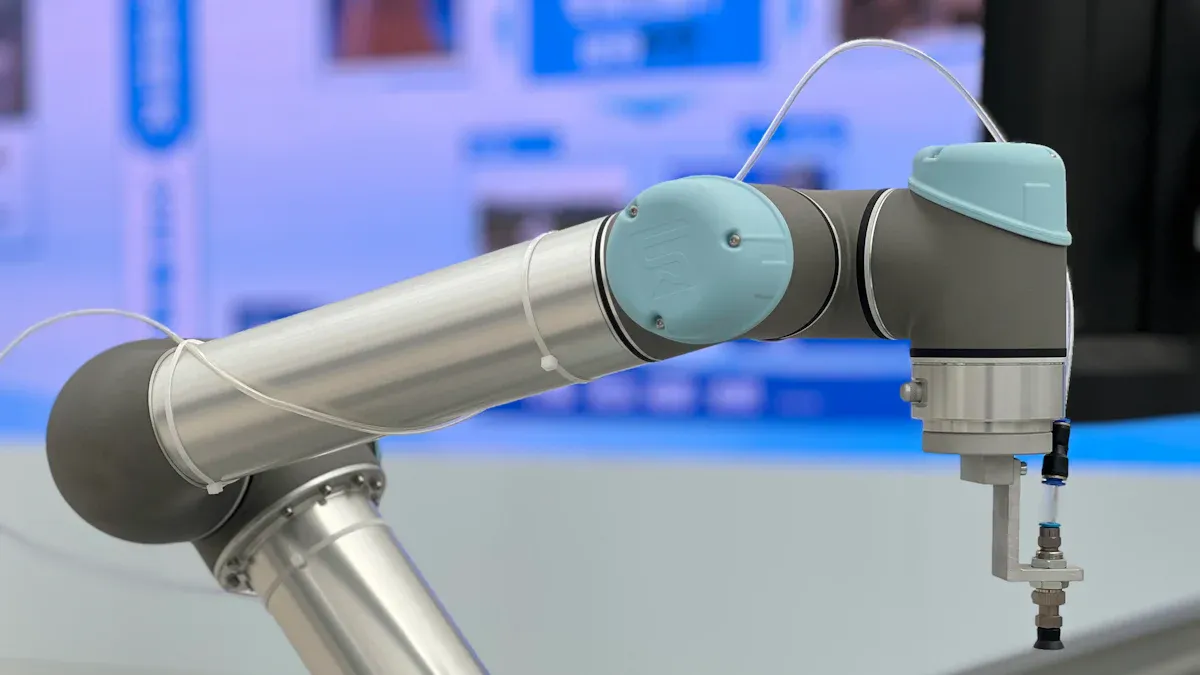
Hva er en SCARA-robot
A SCARA robot er en type industrirobot. Den er laget for jobber som må være raske og svært nøyaktige. ISO 8373 sier at en SCARA-robot har to roterende ledd. Disse leddene er side om side og lar den bevege seg i ett flatt område. Denne designen lar roboten bøye seg sidelengs, men forbli stiv opp og ned. SCARA-roboter er flotte for pick-and-place, montering og pakking. De kan flytte ting raskt og forsiktig. Det er derfor elektronikk- og bilfabrikker bruker dem mye.
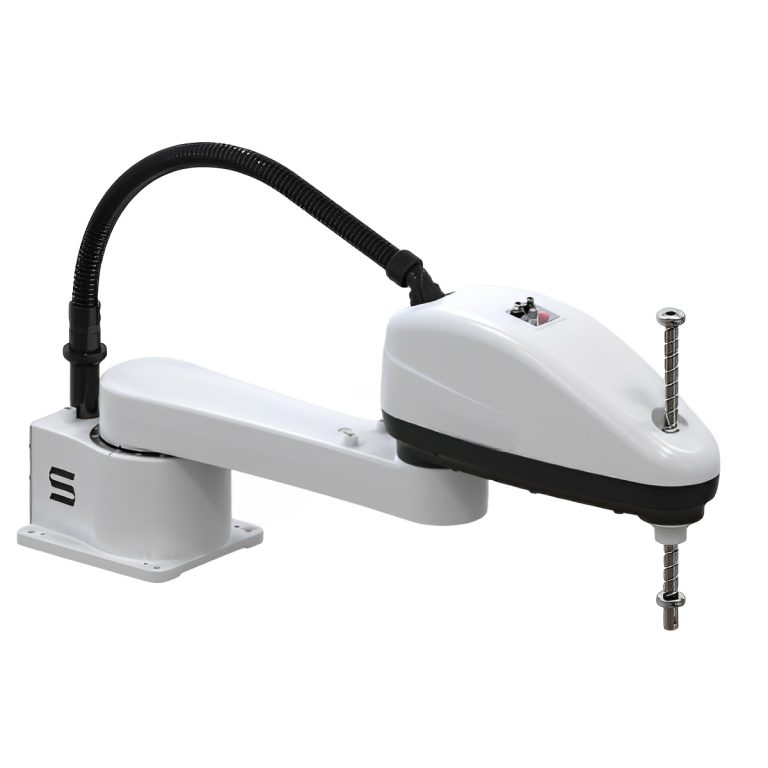
SCARA-akronym og historie
SCARA står for «Selective Compliance Arm for Robotic Assembly». Folk begynte å bruke dette navnet på slutten av 1970-tallet. I 1979 laget Sankyo og IBM de første SCARA-robotene. Disse robotene ble laget ved Yamanashi University i Japan. Dette var en stor forandring for scara-roboter i fabrikker. Fabrikker brukte snart scara-roboter til å håndtere wafere i produksjonen av halvledere. Dette satte en ny regel for å være rask og nøyaktig.
Design og bevegelse
SCARA-roboter har en spesiell armform. Armen har to hovedledd som roterer rundt opp-og-ned-linjer. Dette gir roboten et rundt arbeidsområde. Designet lar roboten bevege seg raskt og forsiktig i et flatt område. Opp-og-ned-delen forblir stiv for gode vertikale bevegelser. Denne spesielle bøyingen lar Scara-roboter jobbe jevnt og raskt. Tabellen nedenfor viser hvordan Scara-roboter er forskjellige fra andre roboter:
|
Funksjon/Aspekt |
SCARA roboter |
Kartesiske roboter |
Leddede roboter |
|---|---|---|---|
|
Felleskonfigurasjon |
Roterende skulder- og albueledd |
Lineære aktuatorer (X, Y, Z) |
Flere roterende ledd |
|
Bevegelsesakser |
X, Y, Z, pluss rotasjon |
Lineær i X, Y, Z |
Komplekse 3D-bevegelser |
|
Stivhet |
Stiv vertikalt, fleksibel horisontalt |
Høy stivhet |
Fleksibel, mindre stiv |
|
Arbeidskonvolutt |
Rundskriv |
rektangulær |
Stor, kompleks |
|
Hastighet og presisjon |
Rask, høy presisjon |
høy presisjon |
Bra for komplekse oppgaver |
SCARA-roboter bruker fire servoakser for å hjelpe dem med å bevege seg sammen. Dette hjelper dem med å gjøre den samme jobben om og om igjen med forsiktighet. De er små og raske, slik at de passer inn i trange rom og travle samlebånd.
Hvordan en SCARA-robot fungerer: Struktur, akser og frihetsgrader
En SCARA-robot er en fireakset industrirobotarm der to horisontale roterende ledd er stablet på parallelle vertikale akser, noe som gir den selektiv etterlevelse: armen er fleksibel (kompatibel) i det horisontale XY-planet og stiv i den vertikale Z-retningen. SCARA er en forkortelse for Robotarm for selektiv samsvarsmontering (også skrevet Selective Compliance Articulated Robot Arm). Designet ble først utviklet i 1978 av professor Hiroshi Makino ved Yamanashi University i Japan; se Hvem oppfant den første SCARA-roboten for hele historien.
Hvordan en SCARA-robot fungerer
«Selektiv ettergivelighet» er det definerende prinsippet. To seriekoblede armsegmenter roterer hver rundt en vertikal akse, slik at verktøyets midtpunkt kan svinge raskt og gi etter sidelengs for å sette en del på plass, mens en vertikal kuleskrue (pinen) holder lasten stivt mot nedadgående kraft. En typisk pick-and-place-syklus går i fire trinn:
- Leddene J1 og J2 roterer sammen for å plassere armen over plukkepunktet i XY-planet.
- Z-aksens pinol går ned, og endeeffektoren griper grep om delen.
- Pinolen trekkes tilbake og J1/J2 svinger til plasseringspunktet, mens J4-håndleddet roterer delen til ønsket retning.
- Z-aksen senkes, delen slippes, og armen returnerer for å starte neste syklus.
For en dypere titt på bevegelsen og hvordan den sammenlignes med samarbeidende roboter, se vår Veiledning for SCARA-robotens arbeidsprinsipper.
Frihetsgrader (DOF) og aksenavn
En standard SCARA-robot har fire frihetsgrader (4 DOF), tilordnet fire akser. Tre akser angir verktøyets X-, Y- og Z-posisjon, og den fjerde angir rotasjonen rundt den vertikale aksen. Armen kan ikke vippe eller rulle, og det er nettopp denne begrensningen som gjør den rask. Den vertikale aksen kalles Z-aksen fordi den beveger verktøyet rett opp og ned langs Z-retningen til en kartesisk koordinatramme, og samsvarer med høydeaksen som brukes på maskinverktøy og CNC-systemer. De fire aksene og bevegelsene deres er:
| Akse / Del | Bevegelsestype | Typisk rekkevidde | Funksjon |
|---|---|---|---|
| J1 – Basis-/skulderledd | Rotary | ±120° til ±140° | Svinger hele armen rundt basen for å angi den første XY-koordinaten. |
| J2 – Ledd-/albueledd | Rotary | ±140° til ±150° | Roterer underarmen for å nå det nøyaktige XY-punktet innenfor den sirkulære arbeidskonvolutten. |
| Z-akse – pinol / kuleskrue | Linear | 100–400 mm slaglengde | Hever og senker endeeffektoren; bærer den vertikale lasten med høy stivhet. |
| J4 – Håndleddsenden (theta-aksen/T-aksen) | Rotary | ± 360 ° | Roterer endeeffektoren for å orientere den grepne delen. |
Denne fireaksede utformingen er grunnen til at en SCARA-robot leverer repeterbarhet så fin som ±0.01–0.025 mm på plant arbeid, samtidig som den er raskere og billigere enn en seksakset arm. Når en oppgave krever full romlig orientering – vipping, vinklede tilnærminger eller komplekse 3D-baner – er en seksakset robot med 6 DOF det beste valget; vår guide om forskjeller mellom kartesiske, seksaksede og SCARA-roboter forklarer når man skal velge hver av dem.
SCARA-roboter i industrien
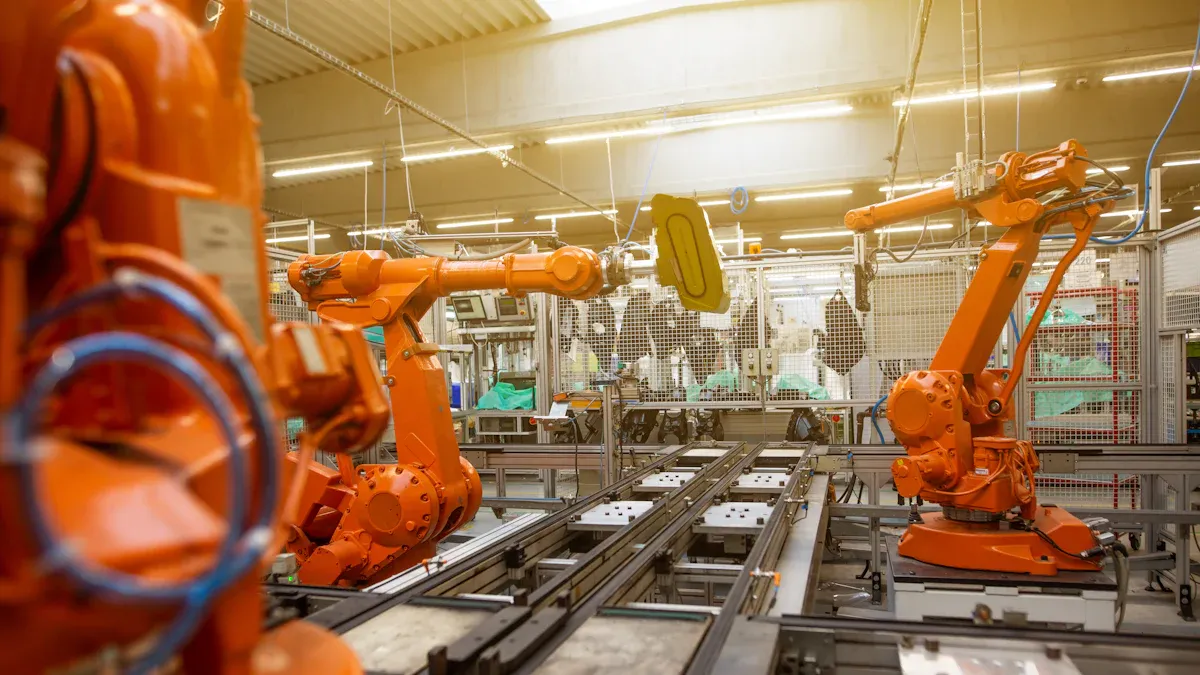
Bruksområder for SCARA-roboter
SCARA-roboter er viktige i mange bransjer. De er raske og svært nøyaktige. Disse robotene utfører jobber som må gjøres på samme måte hver gang. Her er noen av hovedmåtene de brukes på:
-
Velg og plasser: SCARA-roboter flytter små deler raskt og forsiktig. De hjelper med å sette sammen elektronikk.
-
Maskinpleie: De setter deler inn i maskiner og tar dem ut. Dette gjør arbeidet raskere.
-
emballasje: Disse robotene legger ting raskt i esker eller beholdere.
-
inspeksjon: SCARA-roboter sjekker om produktene er i orden ved hjelp av kameraer og sensorer.
Andre bransjer bruker også SCARA-roboter til spesielle jobber:
|
Industriell applikasjon |
Typiske oppgaver som utføres |
|---|---|
|
Mikroautomatisering i legemidler |
Flytting av små deler i legemiddelproduksjon og forskning; håndtering av deler mindre enn 1 mm |
|
Mat- og drikkevareindustrien |
Bearbeiding og pakking av mat; bruk av trygge materialer og enkel rengjøring |
|
Hjelp med 3D-utskrift |
Hjelpe med 3D-printing; utlevering av materialer; etterbehandling |
|
Laboratoriautomatisering |
Klargjøre prøver, holde ting rent og jobbe med laboratoriedatamaskiner |
|
Detaljhandelsautomatisering |
Håndtering av varer i salgsautomater eller små varehus; bruk av objektgjenkjenning |
SCARA-roboter hjelper også med å lage batterier, flytte varer, biovitenskap og maskiner. For eksempel forbedret en fabrikk sensorlinjen sin ved å bruke en SCARA-robot med en portalrobot. Dette laget flere produkter og sparte plass. Det viser hvordan SCARA-roboter bidrar til å gjøre arbeidsområder fleksible.
Fordeler med SCARA-roboter
SCARA-roboter har mange fordeler fremfor andre robotarmer. Formen deres lar dem bevege seg raskt og være svært nøyaktige, hovedsakelig for side-til-side-jobber. Her er noen hovedfordeler:
-
SCARA-roboter er supre for raske, gjentatte jobber med høy nøyaktighet.
-
Armdesignet deres gjør at de fullfører oppgaver raskere, så de er gode for pick-and-place.
-
De holder seg raske selv når de løfter tyngre ting, i motsetning til noen andre roboter.
-
SCARA-roboter er små, så de sparer plass og koster mindre å sette opp.
-
De har motorer og kontrollere inni, så de er enkle å installere og trenger mindre kabling.
-
De er enkle å programmere og koble til, ofte med plug-and-play.
-
SCARA-roboter trenger mindre reparasjon fordi de har færre bevegelige deler, noe som sparer penger.
-
Deres høye nøyaktighet bidrar til å kontrollere kvaliteten og redusere avfall.
SCARA-roboter hjelpe bedrifter med å bruke mindre penger ved å trenge færre arbeidere og gjør arbeidet raskere. De gjør også jobbene tryggere ved å utføre farlig arbeid.
I virkeligheten har selskaper som lager elektronikk og biler sett store forbedringer. For eksempel EVS3-400 SCARA-robot hjelper med å pakke og flytte skjøre elektroniske deler. Dette gjør arbeidet mer nøyaktig og raskere.
Begrensninger for SCARA-roboter
SCARA-roboter er sterke, men har noen svake punkter:
-
SCARA-roboter er små og når ikke langt, så arbeidsområdet deres er begrenset.
-
Nyttelasten er begrenset av produsentens nominelle verdi, ikke av en tommelfingerregel. Nominell verdi på databladet er den maksimale massen som produsenten sertifiserer under angitte forhold, og den må dekke endeeffektoren og arbeidsstykket sammen – en nominell arm på 6 kg bærer maksimalt 6 kg, ikke mer. Tyngdepunktets forskyvning fra flensen og lastens treghetsmoment reduserer den brukbare tallet ytterligere; overskridelse av tillatt treghet tvinger lavere hastighet og akselerasjon selv når selve massen er innenfor rekkevidde.
-
Bevegelsen er hovedsakelig horisontal: vertikal (Z) strekklengde er kort sammenlignet med horisontal rekkevidde, så høy stabling, dyp innsetting eller arbeid på tvers av flere høydenivåer kan falle utenfor feltet.
-
De er ikke like fleksible som 6-aksede roboter, så de kan ikke gjøre veldig vanskelige eller store jobber.
SCARA-roboter er best for raske og forsiktige jobber med små deler på trange steder. De er ikke best for jobber som krever mye bevegelse eller tunge løft.
Velge en SCARA-robot
Å velge riktig SCARA-robot betyr å tenke på noen viktige ting. Her er noen tips:
-
Nyttelast og rekkevidde: Legg sammen endeeffektoren og arbeidsstykket, og sammenlign deretter totalen med produsentens nominelle nyttelast – og sjekk tillatt treghetsmoment og tillatt tyngdepunktforskyvning ved hastigheten du har tenkt å kjøre, ikke bare hovedtallet. Rekkevidden må dekke alle pick-and-place-punkter, inkludert festeanordninger og buffere.
-
Presisjon og nøyaktighet: Velg en robot som er nøyaktig nok for jobben din, for eksempel innen elektronikk eller medisin.
-
Hastighet og syklustid: Tenk på hvor raskt roboten må jobbe for å nå målene dine.
-
Kostnadseffektivitet: Velg en robot som passer ditt budsjett og dine behov.
-
Enkel integrering og programmering: Finn roboter som er enkle å sette opp og bruke.
-
Monteringsmetode: Bord-/gulv-, vegg- og invertert (tak-) montering er ikke utskiftbare – bekreft at modellen er klassifisert for retningen du trenger, og at benken eller rammen den står på er stiv nok for akselerasjonen du planlegger å kjøre.
-
Vertikal (Z) strek og fjæring: Sjekk Z-slaget mot ditt høyeste grep og dypeste innsetting, inkludert griperlengde og feste- eller brettets høyde, og sjekk den tillatte nedadgående skyvekraften og rotasjonsområdet (θ) ved pinolen.
-
Miljø og beskyttelse: omgivelsestemperatur og -fuktighet, IP- eller renromsklassifisering, ESD-krav og om oljetåke, kjølevæske, støv eller nedspyling er tilstede. Beskyttelsesklasse må velges for det faktiske linjemiljøet, ikke det nominelle.
-
Kontroller og grensesnitt: antall digitale og analoge I/O-er, feltbussen eller Ethernet-protokollen PLS-en og linjekontrollen din bruker, visjonsgrensesnittet og kalibreringsarbeidsflyten, og programmerings- og undervisningsmiljøet ditt eget team må vedlikeholde.
|
Faktor |
Forklaring |
|---|---|
|
nyttelast |
Nominell nyttelast må dekke delen og verktøyet sammen, med margin for tyngdepunktforskyvning og treghet. Produsentens vurdering er et tak, ikke et utgangspunkt. |
|
Speed |
SCARA-roboter er noen av de raskeste, noe som er bra for raskt arbeid. |
|
Fotspor |
SCARA-roboter er vanligvis mindre enn andre roboter med samme rekkevidde. |
|
Repeterbarhet |
Høy nøyaktighet i XY er nødvendig for jobber som elektronikk. |
|
artikulasjon |
SCARA-roboter har fire akser, gode for pick-and-place, montering og utsetting av materialer. |
|
Arbeidskonvolutt |
Robotens rekkevidde må dekke alle områder i arbeidsområdet. |
På leverandørsiden er EVS SCARA-linjen 4-akset og ligger i nyttelastklassen 3–20 kg med et armspenn på 400–1000 mm, rettet mot 3C-montering og materialhåndtering. EVSTs bredere industrirobotserie dekker hele nyttelastspekteret fra samarbeidende modeller opp til tunge armer, men det er en annen produktklasse og bør ikke leses som SCARA-kapasitet. Repeterbarhet, maksimal hastighet og tillatt treghet er modellspesifikke og oppgitt i databladet – be om databladet for modellen du faktisk sammenligner, og sammenlign lignende.
Kostnader og trender
SCARA-prissetting styres av nyttelastklasse, rekkevidde, beskyttelsesklasse, kontroller- og visjonsalternativer, og av hvor mye integrasjon som finnes rundt roboten. Båndene nedenfor er veiledende markedsområder kun for budsjettering – ikke tilbud, og ikke knyttet til noe enkelt merke. Den nøyaktige prisen avhenger av nyttelast, rekkevidde og konfigurasjon, og bekreftes per konfigurasjon av EVST-salg.
|
Modellnivå |
Typisk prisklasse |
Nyttelast- og rekkeviddeegenskaper |
Typisk konfigurasjon |
|---|---|---|---|
|
Entry-level |
$ 10,000 - $ 40,000 |
Enkle jobber, ikke mye vekt eller rekkevidde |
Grunnleggende pick-and-place eller enkel montering; standardkontroller, begrenset I/O og få alternativer |
|
Mid-range |
$ 40,000 - $ 60,000 |
Kan løfte mer, gjøre vanskeligere jobber |
Tettere repeterbarhet, høyere hastighet, flere I/O- og feltbussalternativer |
|
High-end |
$ 60,000 + |
Smart kontroll, bedre sensorer |
Brukes i svært nøyaktige jobber; har visjonssystemer og smarte sensorer |
|
Brukte roboter |
30–50 % mindre enn ny |
Avhenger av tilstand og garanti |
Billigere, men har kanskje ikke ny teknologi eller garanti |
Rapportert tilbakebetalingstid for en SCARA-celle faller vanligvis i intervallet 6 til 18 måneder, men tallet er utelukkende en funksjon av skiftmønster, lønnskostnader, syklustid og linjeutnyttelse – bygg argumentet ut fra din egen syklustid og bemanningstall i stedet for et publisert gjennomsnitt.
SCARA-roboter blir smartere og enklere å bruke. Nye trender inkluderer:
-
AI for hardere jobber og bedre syn.
-
Maskinlæring for at roboter skal kunne ta egne valg.
-
Bedre synssystemer for å se deler og planlegge bevegelser.
-
Modulære design for enkel endring av oppsett.
-
Bedre sikkerhet for folk som jobber med roboter.
-
Åpen kildekode-robotikk for enklere programmering og oppsett.
Publiserte prognoser peker mot fortsatt vekst for SCARA-roboter, med ofte siterte tall som går fra rundt 10 milliarder dollar i 2024 til over 16 milliarder dollar innen 2030. Prognoser varierer mye i segmentdefinisjon og metodikk, så sjekk hva en gitt rapport faktisk teller før du bruker tallet i en forretningsmodell.
SCARA-roboter er raske og svært nøyaktige. De kan også gjøre mange forskjellige jobber. Dette hjelper bedrifter med å jobbe bedre og gjøre færre feil. Å velge riktig SCARA-robot er viktig for gode resultater.
Ofte Stilte Spørsmål
Hva står SCARA for?
SCARA står for Selective Compliance Assembly Robot Arm (også Selective Compliance Articulated Robot Arm). Navnet beskriver dens viktigste egenskap: den er kompatibel, eller fleksibel, i det horisontale planet, men stiv vertikalt, noe som passer for rask montering og pick-and-place.
Hva brukes en SCARA-robot til?
SCARA-roboter utmerker seg ved høyhastighets pick-and-place, montering, pakking og palletering av lette deler, spesielt innen elektronikk og forbruksvarer, der horisontal hastighet og vertikal stivhet er akkurat det oppgaven trenger.
Hvor mange akser har en SCARA-robot?
De fleste SCARA-roboter har fire akser: to roterende ledd som beveger armen i det horisontale XY-planet, én vertikal Z-akse og et roterende håndledd. Denne fireaksede utformingen er det som gjør SCARA-roboter raske og presise for plane oppgaver.
Hva er forskjellen mellom en SCARA og en 6-akset robot?
En SCARA har fire akser og beveger seg hovedsakelig i et horisontalt plan med svært høy hastighet, mens en 6-akset robot kan nå nesten hvilken som helst orientering i 3D, men er tregere for flat pick-and-place. SCARA vinner på hastighet og kostnad for planarbeid; se vår sammenligning av kartesiske, seksaksede og SCARA-roboter.
Hvor mye koster en SCARA-robot?
SCARA-robotkropper starter vanligvis lavere enn seksaksede armer, og kostnadene for utplassering øker når verktøy og integrasjon legges til. For en fullstendig oversikt over robotpriser, se vår Kostnadsguide for robotarmen.
Utforsk SCARA-robotserien
- Hvordan en SCARA-robot fungerer: arbeidsprinsipp vs. samarbeidende roboter
- SCARA vs. kartesiske og seksaksede roboter
- Hvordan velge en SCARA-robot
- Bruk av en rimelig SCARA-robot for pick-and-place
- SCARA-robotapplikasjoner etter bransje
- Topp 10 SCARA-robotprodusenter i 2026
- Hvem oppfant den første SCARA-roboten