
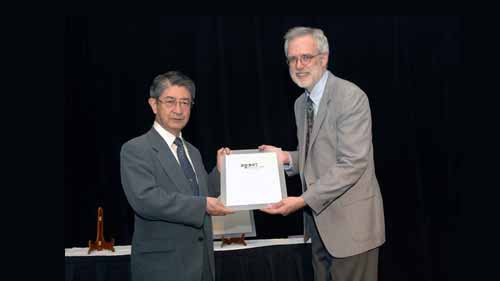
Kilde: robothalloffame.org
Dagens automatiserte industrisektor ville vært langt mindre avansert uten Selektiv samsvarsmonteringsroboter. De spiller en stor rolle i produksjonsprosesser da de er bygget for å fungere raskt og være presise. Moderne versjoner er også anvendelige i flere bransjer og et bredere utvalg av oppgaver.
Det reiser dermed spørsmålet, hvem hadde en slik genistreg som å finne opp denne typen roboter? Mens det for tiden er mange formidable SCARA robotprodusenter over hele verden har designet sin opprinnelse i Japan. Les videre og la oss fordype oss videre i den spede begynnelsen av denne store robotoppfinnelsen.
Innholdsfortegnelse
Oppfinnelsen av SCARA-roboten
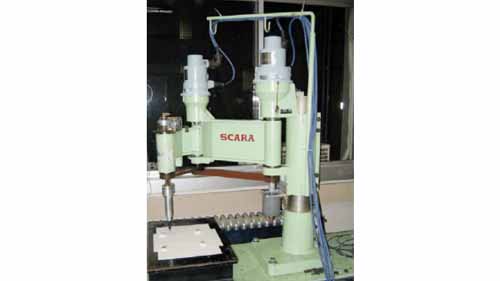
Kilde: researchgate.net
I 1977, den Internasjonalt symposium om industrielle roboter ble holdt i Tokyo, Japan. Under denne begivenheten hadde eksperter på området en sjanse til å se og diskutere den siste oppfinnelsen som var SIGMA-monteringsroboten. Den presenterte nye muligheter og ideer som tidligere ikke var blitt utforsket i feltet.
Professor Hiroshi Makino ved Yamanashi University ble inspirert av ideene fra symposiet. Han begynte å forske videre på emnet og utforsket nye måter å forbedre monteringsroboten på. For å øke innsatsen organiserte han SCARA Robot Consortium som besto av ham selv og 13 japanske selskaper.
I 1978 hadde konsortiet oppfunnet første SCARA-robotprototype. Den ble testet for brukbarhet i ulike industrielle applikasjoner og parametere som hastighet og repeterbarhet. I 1980 lanserte gruppen ledet av professor Makino en andre forbedret versjon av SCARA-roboten.
SCARA-roboter brukes i industrien
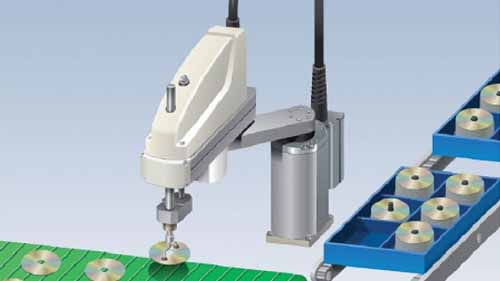
Kilde: assemblymag.com
Blant medlemmene av konsortiet var en rekke produsenter inkludert Fujitsu og Toshiba. Etter suksessen til den andre prototypen begynte de å produsere industrielle scara-roboter i 1981. De brukte dem på fabrikkene sine, men markedsførte og solgte dem også til andre produsenter.
Sankyo Seiki, en Japan-basert musikkboksprodusent, var et av de første firmaene som tok på seg scara-roboter. De la dem til produksjonslinjen samme år og brukte dem til å sette sammen PCB-er for lydforsterkere. Andre selskaper som Hirata og NEC var også blant de første som eide denne typen monteringsroboter.
Moderne SCARA-roboter
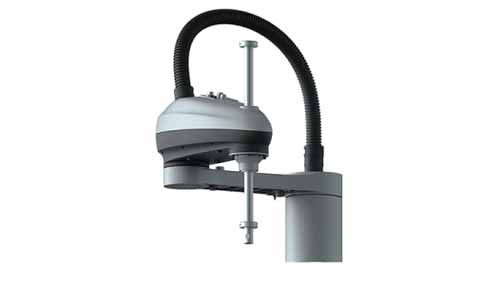
Utviklingen av moderne scara-roboter tok en mer variert tilnærming enn oppfinnelsen av originalen. Hver industrirobotprodusent utvikler nå sin egen modifiserte versjon med funksjoner som er unike for deres merke. Sammenlignet med eldre modeller har den gjennomsnittlige moderne scara-roboten:
- Høyere nyttelastegenskaper
- Lengre armrekkevidde
- Forbedret nøyaktighet oppnådd ved bruk av kvalitetsredusere
- Høyere hastighet på grunn av forbedrede motorer
Andre funksjoner som støvtette og dryppsikre materialer og tilgjengeligheten av forskjellige slutteffektorer har også forbedret scara-roboter betydelig. I tillegg til flere monteringsmuligheter, har disse funksjonene gjort scara-roboter anvendelige i flere bransjer enn noen gang før.
Likevel forblir det grunnleggende driftsprinsippet til scara-roboter slik professor Hiroshi Makino designet det.
Fremtiden til SCARA-roboter
Kilde: robotics.org
Basert på nåværende trender i robotindustrien, er her noen fremskritt som kan skje i produksjonen av scara-roboter.
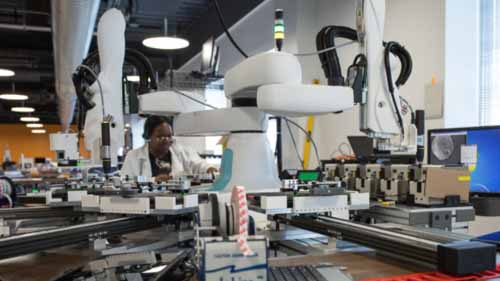
SCARA-roboter med to armer
En toarms scararobot er en robot med to scararobotarmer montert på en base. De er ganske like et menneske med to armer. De er for tiden et nytt konsept da ikke mange robotprodusenter produserer dem. Men gitt deres høye produktivitet og mange fordeler, vil de sannsynligvis bli en bærebjelke i bransjen.
Lett programmerbare SCARA-roboter
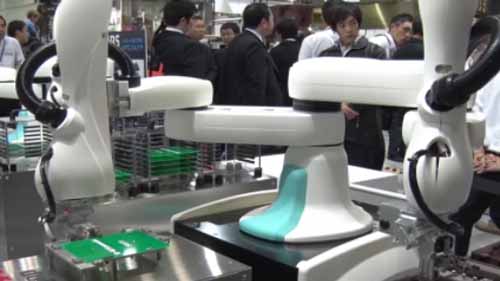
Mens programmering og kontroll av scara-roboter tidligere ofte krevde dyktig arbeidskraft, kan det snart endre seg. Fremveksten av brukervennlig forhåndsinstallert programvare og lærbare scara-robotarmer utstyrt med synssensorer kan gjøre programmering unødvendig. Dessuten er begge disse metodene enkle å bruke og krever ingen spesielle ferdigheter.
Prisgunstig
De første modellene av scara-roboter koster millioner av yen i Japan. Robotkomponenter var vanskelig å finne og derfor dyre. Det har endret seg siden, og produsentene fokuserer nå på lavkost-scara-roboter også for å imøtekomme flere kunder.
Samarbeidsfunksjoner
I de fleste fabrikker er det stadig flere menneskelige arbeidere dele arbeidsområder med roboter. Det har vært betydelige fremskritt for å sikre at slike arbeidsmiljøer er trygge for ansatte. Kollisjonssensorer og rundkantsrobotdesign er noen av forholdsreglene som tilbys av robotprodusenter. Likevel er de ikke fullstendig sikre, og det vil være interessant å se hvilke andre alternativer utviklere vil tilby for å møte denne utfordringen.
Konklusjon
Verden skylder absolutt en takk til professor Hiroshi Makino for hans forvaltning i oppfinnelsen av SCARA-roboten. Mens innsatsen til produsenter av robotarmer kan ikke negeres, det er hans engasjement og visjon som gjorde SCARA-roboter til en realitet.
Les også:
Malerbod | Robotsprøyting | Maling av bildeler
Malerrobot Pris|Maleringsrobotarm|Spraying Malerrobot
Malerrobot | Robotmaling | Robot maleri celle
For en fullstendig introduksjon til armtypen, se Hva er en SCARA-robot.