
Det er mange deler som utgjør en robot. De robotarm området er det mest fremtredende og det folk ser. Det er også den delen som håndterer det meste av arbeidet. Men det er en annen sjeldent lagt merke til som gjør det meste av tunge løft i bakgrunnen, og det er konvolutten.
Vi skal se nærmere på hva en konvolutt er, hvorfor de er viktige, hvilke typer robotarbeidskonvolutter som brukes i produksjonen i dag, og fordelene de gir til bordet. Hold deg til slutten for å få mer kunnskap om robotapplikasjoner.
Hva er en arbeidskonvolutt?
Kilde: Pinterest
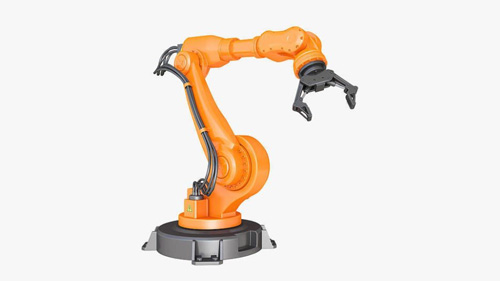
En arbeidskonvolutt er en robots bevegelsesområde. Industriroboter kommer ikke med ben eller hjul for bevegelse. Kostnadene er faste på ett sted, og den basen som holder dem og gir dem stabilitet kalles arbeidskonvolutten. Det er formen som skapes når robotmanipulator beveger seg rundt i alle retninger for å håndtere en oppgave. Den maksimale avstanden som kan nås av roboten bestemmes av størrelsen på arbeidskonvolutten.
Hva dette betyr, i et nøtteskall, er at roboten bare kan prestere innenfor rammen av arbeidskonvolutten. Du kan gi robotarmen all fleksibiliteten i verden, men det meste den kan gjøre avhenger av arbeidskonvolutten. Den eneste roboten som har evnen til å motsette seg reglene i arbeidskonvolutten er portalroboten. Arbeidskonvolutter må være nøye utformet for at robotarmen skal ha en sjanse til å fungere som forventet.
Hvorfor er arbeidskonvolutter viktige?
Kilde: Pinterest
En arbeidskonvolutt fungerer som et bånd til robotarmen. Den definerer området som robotarmen har lov til å nå. Dette kan komme godt med når det er mennesker som jobber ved siden av robotene siden det skaper en trygg sone som reduserer sjansene for at skader skjer på gulvet i fabrikken. Når du velger en industrirobot for anlegget ditt bør du være nøye med konvolutttypen og størrelsen fordi alt du velger å gjøre med roboten vil være prisgitt konvolutten.
Hvis du vil ha en robot som dekker så mye plass som mulig, så gå for den som kommer med en større arbeidskonvolutt. Men det vil igjen bringe opp et nytt problem med plass å gjøre. Større arbeidskonvolutter oversettes vanligvis til større maskiner, og hvis du mangler plass til det, vil ting ikke gå slik du ønsker.
Typer robotarbeidskonvolutter
Kilde: Pinterest
Det er omtrent 7 standardtyper av robotarbeidskonvolutter som brukes på tvers av produksjonsindustrien. Hver har sin egen definerte form og design som er egnet for en bestemt type jobb. De inkluderer følgende.
Cartesian Work Envelope: Dette er en konvolutt av den kartesiske konfigurasjonen, og den kommer i form av et rektangulært prisme. Den har ingen dødsoner i og rundt arbeidskonvolutten, og roboten som bruker denne konvolutten har friheten til å manipulere den maksimale nyttelasten den kan håndtere uten å føle noen belastning. Dette er den typen arbeidskonvolutt du finner i Cartesian- eller Gantry-roboter.
Sylindrisk arbeidskonvolutt: Som navnet antyder, er dette en sylindrisk formet konfigurasjon som har et hult senter som sterkt begrenser robotarmen som kan strekke seg og trekke seg tilbake. Denne strukturen skaper en betydelig dødsone i og rundt robotstrukturen. Den typen roboter som bruker denne typen konvolutter er egnet for raske små oppgaver som ikke krever mye bevegelse.
Polar Work Envelope: Dette er en konfigurasjon som feier opp volumet mellom to delkuler. Denne utformingen begrenser de maksimale vinkelbevegelsene som robotarmen kan gjøre over vertikale og horisontale plan. Disse fysiske restriksjonene har den uheldige effekten at de skaper enorme betydelige døde soner under og over den aktuelle roboten. Dette er den typen
arbeidskonvolutt du sannsynligvis finner i en Polar-robot.
Revolute Work Envelope: Dette er en unik konfigurasjon som vanligvis har en konvolutt som er større enn tilgjengelig gulvplass. I et nøtteskall står robotarmen på en veldig stor og bred arbeidskonvolutt som enten kan være en hel kule eller en delvis åpnet. Det er en av de mest kompliserte konfigurasjonene når det gjelder arbeidskonvolutter.
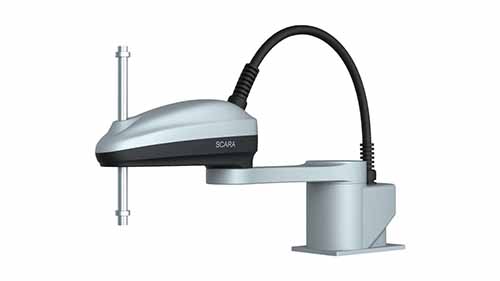
SCARA Work Envelope: Dette er en konfigurasjon unik for SCARA-roboter og er vanligvis formet som et hjerte eller en nyre. Den har en fremtredende hul sirkel som går rett gjennom midten, og dette tillater et veldig stort horisontalt operasjonsplan, noe som gjør sidebevegelser lettere. Det er imidlertid veldig lite plass igjen å gå opp, og dette begrenser vertikale bevegelser.
Spine Work Envelope: Dette er den enkleste arbeidskonvolutten du noen gang vil komme over. Den består ganske enkelt av en ryggradsrobot i en halvkule arbeidskonvolutt som gir akkurat nok plass til at robotarmen kan fungere som den vil i alle retninger. Størrelsen på hele strukturen er avhengig av antall artikulasjoner som finnes i ryggraden.
Pendelkonfigurasjon: Dette er en konfigurasjon som nesten ligner en hestesko med et segmentert tverrsnitt. Arbeidskonvolutten er litt begrenset, men fordelen med denne utformingen er at den aktuelle roboten kan monteres på arbeidskonvolutten i hvilken som helst posisjon som er praktisk for oppgaven. Dette gir konvolutten friheten til å plasseres på det mest praktiske stedet som gir best effektivitet.
Tolking av arbeidskonvolutten
Som vi klart har slått fast, har hver arbeidskonvolutt en kompleks design som genererer varierende egenskaper som definerer den nøyaktige funksjonen de er egnet for. Dette betyr imidlertid ikke at du kan gå rundt og velge den første arbeidskonvolutten du ser foran deg. Du må utvise forsiktighet når det gjelder å tolke arbeidsomhyllingen til en robot, og følgende er grunnene til at dette er viktig.
Du må være klar over at konvolutten, i dette tilfellet, representerer arbeidsvolumet som kan nås av robotens arm. Du må vite hvor dette punktet er plassert, og i de fleste tilfeller er det i midten av monteringsplaten i endeeffektoren. Dette utelukker effektivt alle verktøyene som slutteffektoren kan ha.
Du må være klar over at det er områder innenfor arbeidskonvolutten som ikke kan nås i det hele tatt av robotarmen. Dette er dødsonene, og det er ingenting du kan gjøre for å endre situasjonen.
Den maksimale nyttelastkapasiteten som er oppgitt er kun oppnåelig innenfor visse armspenn, som ikke skal forveksles eller betraktes som maksimal rekkevidde.
Konklusjon
Arbeidskonvolutter er avgjørende for funksjonen til en robotarm og enhver annen maskin. De spiller en stor rolle i å bestemme formen og designen til robotarmen. Disse syv typene brukes mye over hele kloden, men det er sannsynligvis andre nye varianter som ennå ikke har blitt mainstream. For mer informasjon om arbeidskonvolutter og hvordan de kan finjusteres for bedre ytelse, sjekk ut hjemmesiden vår og har alle spørsmålene du måtte ha svart på.