
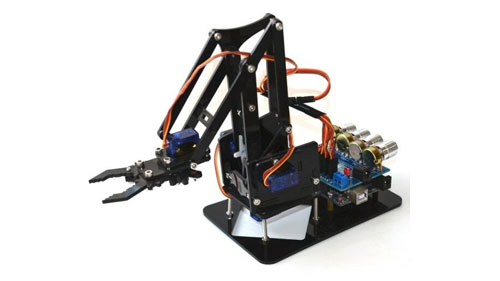
Kilde: Pinterest
Hver industriell robotarm har noen deler som fungerer sammen for å gjøre hele strukturen brukbar. De inkluderer kontrollere, endeeffektorer, stasjoner, sensorer og robotmanipulatorer. Hver av disse delene spiller en unik rolle som støtte for hverandre. Av dem alle kan robotmanipulatorene like godt være en av de viktigste komponentene i en robotstruktur. Vi skal se i detalj på hva robotmanipulatorer er, rollene de tjener og sammenligne dem med konvensjonelle robotarmer for å se hvordan de står opp mot hverandre.
Hva er en robotmanipulator?
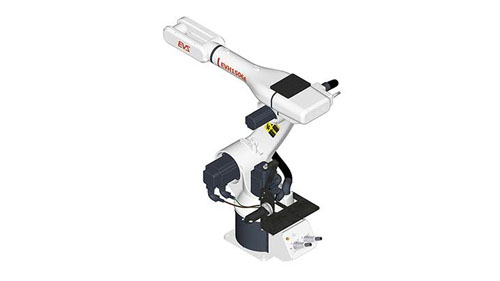
En robotmanipulator er en enhet som brukes til å manipulere materialer uten direkte fysisk kontakt av den enkelte som håndterer operasjonen deres. De ble oppfunnet for å gjøre det enkelt for roboter å håndtere radioaktive og biofarlige materialer som krevde at folk holdt seg et godt stykke unna for å unngå eksponering. Men med tiden har dette prinsippet blitt overført til moderne robotarmer for å gjøre kontrollen mye enklere og mer fleksibel.
Noen av de moderne rollene som de har blitt tatt i bruk inkluderer sveising, robotkirurgi og romstasjoner. Selve manipulatoren er formet som en arm og leveres komplett med segmenter som kalles cross-slides som kan gli over hverandre når de griper gjenstander sikkert. Dette gir dem ekstra bevegelsesfrihet, noe de fleste vanlige robotarmer mangler.
På den store produksjonsfronten brukes robotmanipulatoren til intensive oppgaver som å løfte tunge laster som ellers ville vise seg å være for mye arbeid for menneskelige arbeidere å håndtere. De er også praktiske for å plassere lastene i en ryddig haug som kan være like høy som et helt lager, takket være de uttrekkbare romantiske armene. Fleksibiliteten deres gjør dem til det ideelle verktøyet for å presse seg gjennom trange rom, og dette er en av grunnene til at mange roboter som brukes i det medisinske feltet benytter seg av robotmanipulatorene i alle sine oppgaver, da det er mer presist og nøyaktig med den minste sjanse for å ødelegge andre kroppsorganer.
Typer robotmanipulatorer
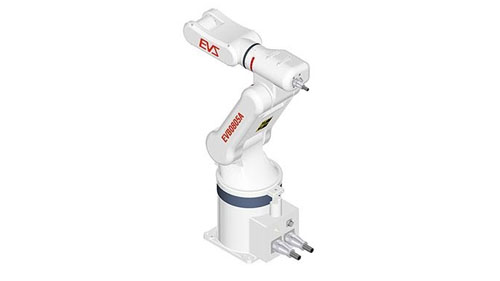
Det finnes ulike typer robotmanipulatorer som brukes aktivt på tvers av alle former for produksjon, spesielt monteringsanlegg. Disse manipulatorene kommer i forskjellige størrelser, men de opererer alle etter samme prinsipp. Det er verdt å merke seg leddene som utgjør disse manipulatorene. De er delene som gjør bevegelsen mer fleksibel, og de kommer i 2 typer som inkluderer følgende.
Revolute Joint: Dette er robotiske manipulator-ledd som har en enkelt frihetsgrad med bevegelser som kan beskrives som roterende. Konfigurasjonen deres er laget av én verdi som representerer antall rotasjoner når de er i drift.
Prismatisk ledd: Dette er ledd som kan beskrives som translasjonelle, da det er bevegelsen de viser når de beveger seg mellom objekter. De er representert med én grad av translasjon langs deres akse når de er operative.
Etter å ha fjernet skjøtene som er vanlige i industrielle manipulatorer, er følgende noen av de bemerkelsesverdige robotene av manipulatortypen som brukes i produksjonsprosessen i varierende kapasitet.
Kartesisk koordinatrobot
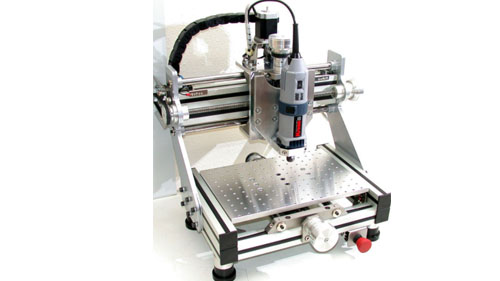
Kilde: Pinterest
Dette er en industrirobot som benytter seg av en prismatisk leddmanipulator og er best brukt til oppgaver som å dispensere lim i bilindustrien. Denne roboten har evnen til å bevege seg i lineære retninger, og dette er en av dens største fordeler siden de er raske, nøyaktige og gir manipulatorene en rett operasjonslinje som sikrer at arbeidet de gjør er enhetlig fra det første produktet til det siste. De er også blant de enkleste robotene av manipulatortypen å programmere siden deres bevegelser er mer definert langs en enkelt banelinje. Den eneste ulempen er at de tar for mye plass, men bruker sjelden det meste. Dette gjør det vanskelig for dem å jobbe sammen med andre roboter av typen manipulator og menneskelige arbeidere.
SCARA Robot
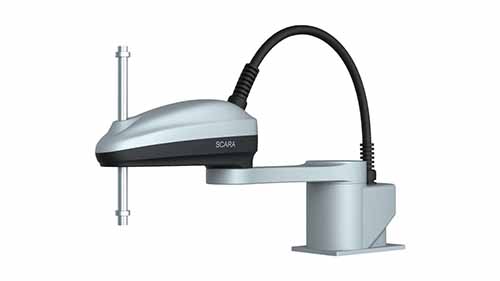
SCARA Robots er en av de mest populære industrirobotene som bruker robotmanipulatorer i oppsettet. Et akronym for Selective Compliance Assembly Robot Arm, de viser bevegelser som ligner veldig på en menneskelig hånd. De kommer komplett med en skulder, et albueledd og et håndledd som kan gjøre vertikale bevegelser. De benytter seg også av et prismatisk ledd for sine fleksible bevegelser og er veldig raske sammenlignet med andre manipulatortyper av robotarmer.
SCARA-roboter er også slitesterke og svært stive; dette lar dem håndtere de mest kompliserte typer jobber som krever en kombinasjon av høy hastighet og nøyaktighet. De er også veldig ideelle for repeterbare oppgaver, og det er derfor de brukes til palleteringsoppgaver, maskinlasting og montering. Den eneste ulempen med manipulatorene som brukes i SCARA-roboter er at de ikke er fleksible, og deres bevegelser er begrenset.
Sylindrisk robot
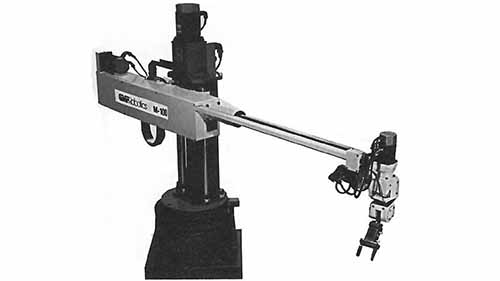
Kilde: www.industrial-electronics.com
Dette er en industriell robotmanipulator som beveger seg rundt en stang som er formet som en sylinder. Den har tre akser for bevegelse; en sirkulær og to lineære som gir armen fleksible horisontale og vertikale bevegelser. I motsetning til de fleste andre robotarmer av manipulatortypen, har den sylindriske roboten tre ledd; et roterende ledd, et prismatisk ledd og et sylindrisk ledd. Disse robotene er nesten like raske som SCARA robotarmer, og av denne grunn brukes de i fartsfylte miljøer som plukking og plassering, grappling og holding, blant mange andre tøffe oppgaver. Fordelene den har fremfor den kartesiske roboten er at den kan bevege seg raskere og i flere retninger, og den kan utnytte plassen rundt den effektivt, noe som er bedre enn hva en SCARA-robot kan gjøre.
PUMA roboter
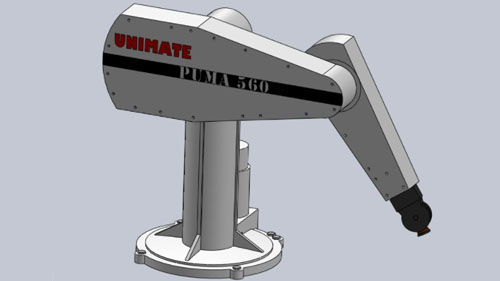
Kilde: grabcad.com
Programmerbar universalmaskin for montering (PUMA) er en av de mest brukte industrirobotene som finnes i monterings- og sveiseoperasjoner som krever en praktisk tilnærming. Roboten har en lignende design som en menneskearm, og det er lett å forveksle den med en SCARA robot siden manipulatoren ser nesten lik ut. Den eneste forskjellen som skiller de to fra hverandre er at PUMA er mer fleksibel, men mangler presisjonen som finnes i SCARA-roboter. Likevel brukes disse robotene fortsatt til fartsfylte oppgaver som krever både hastighet og nøyaktighet for å bli observert. Den har tre roterende ledd som gjør PUMA kompatibel med alle tre aksene. Den eneste ulempen med denne typen robot er at den mangler presisjonen til å håndtere kritiske oppgaver, men er fortsatt nyttig for andre oppgaver som ikke er så intensive.
Polar roboter
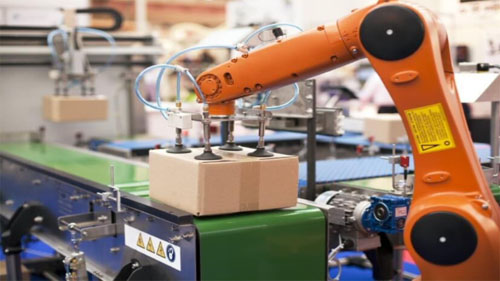
Kilde: blog.technavio.com
Den siste typen robotarmer av typen manipulator er Polar-roboten, også kjent som sfæriske roboter; de er stasjonære typer maskiner som har armer støttet av sfæriske arbeidskonvolutter. Konstruksjonen deres er mer sofistikert enn de fleste av de andre robotene på denne listen; de har et par revolutte ledd som fungerer sammen med et prismatisk ledd. Polar-roboter brukes til å håndtere operasjoner som plukk og plassering og palletering, blant andre repeterende oppgaver.
Bruk av robotmanipulatorer
Kilde: Pinterest
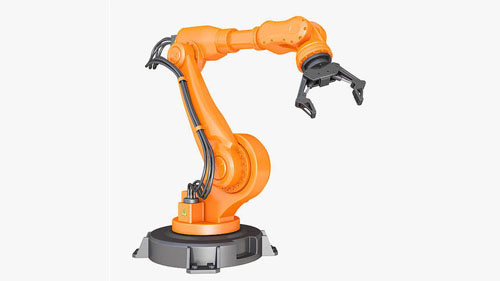
Tillegget av en robotmanipulator til en robotarm tjener en rekke funksjoner. Som allerede nevnt er de fleksible, raskere, kan presse seg gjennom små mellomrom, og er svært effektive for repeterende oppgaver som krever høy presisjon. Følgende er noen av bruksområdene de er best egnet for.
Bilmontering: De tunge delene som er involvert i produksjonen av biler krever robotarmer med betydelig styrke og godt grep, noe manipulatorer er i stand til å gi. Deres fleksible bevegelser i alle retninger gjør også oppgaver som spraylakkering mye enklere ettersom hele skallet på bilen kan roteres raskt for å dekke alle delene.
Kirurgiske prosesser: Automatisert kirurgi er en svært delikat prosedyre som krever den høyeste form for presisjon siden det er menneskelivet som står på spill på bordet. Medisinske roboter er vanligvis små, men for en mer presis operasjon krever de mindre manipulatorer som er raske med evnen til å presse seg raskt gjennom en hvilken som helst liten sprekk uten å gjøre ting verre.
Sveisemanipulatorer: Industriell sveising produserer mye varme, og dette kan være litt for mye for en operasjon på nært hold for en menneskelig arbeider. Det er her en robot sveisemanipulator kommer godt med siden den kan betjenes på avstand uten at det går på bekostning av presisjonen, hastigheten og effektiviteten.
Plukk og plasser: Lasting og lossing av tunge materialer er en del av produksjonsprosessen, og å ha de riktige robotene er alt du trenger for å sikre at kjeden ikke brytes på noen måte. Manipulatorer har de mest fleksible endeeffektorene og støttes av sterke robotarmer som er i stand til å gripe tunge laster og plassere dem på en ryddig måte.
Malerrobot: Robotmaling er en annen prosess som avhenger av nøyaktighet for å sikre at hvert strøk som påføres er jevnt over hele overflaten. Den eneste måten å få dette gjort på er gjennom bruk av robotmanipulatorer, som er enkle å kontrollere og programmere.
Konklusjon
Robotmanipulatorer finner i økende grad veien inn i produksjonsområdet på grunn av deres pålitelighet. De er det neste utviklingsnivået for industriroboter, og alle som ønsker å automatisere prosessene deres må omfavne dem eller bli etterlatt. For mer informasjon om robotarmer og manipulatorer, sjekk ut hjemmesiden vår så tidlig som mulig og gå gjennom alle ressursene som vil være tilgjengelige for din bruk.