
Robotsveising med lang ramme: Hvilken skjøt bør styre celleoppsettet?
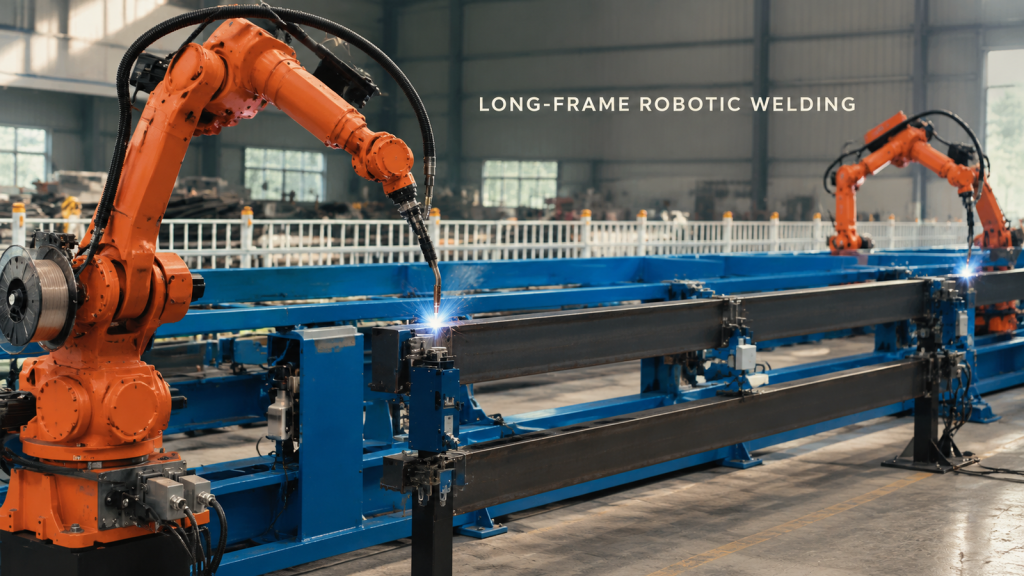
Start et robotsveiseoppsett med lang ramme med den hardeste skjøten, og valider deretter tilgang til fixturen, brennerposisjon, kabelklaring og gjenopprettingsplass.
Robotisk skålformet lossing av deler: Hvordan beskytter du kantene under uttrekking?
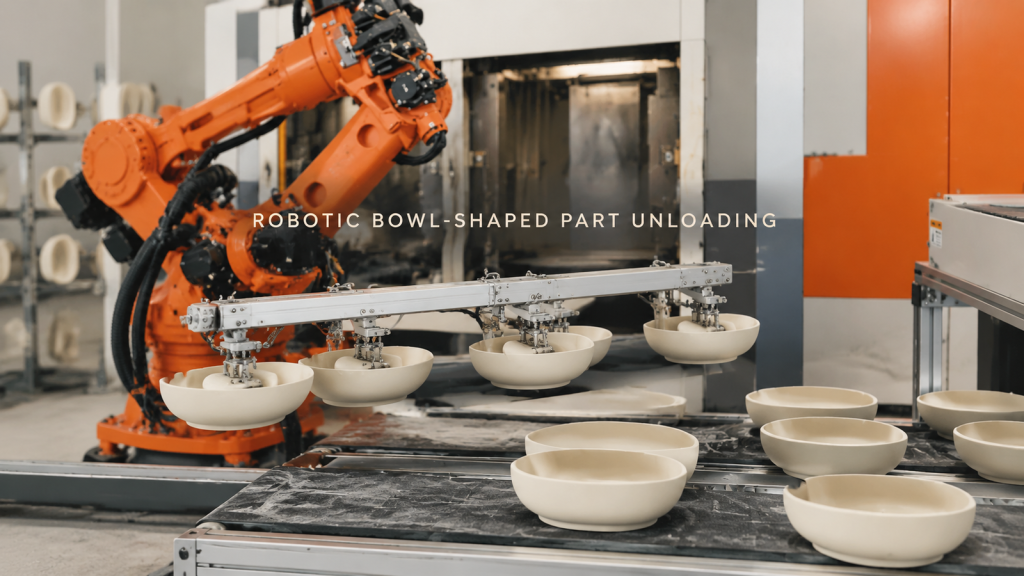
Planlegg robotlossing av skålformede deler rundt støttet kontakt, uttaksklaring, kantbeskyttelse og stabil plassering av mottaksflaten.
Robotsveising av skjøter på lange aksler: Kontrollert tilgang ved det sirkulære grensesnittet
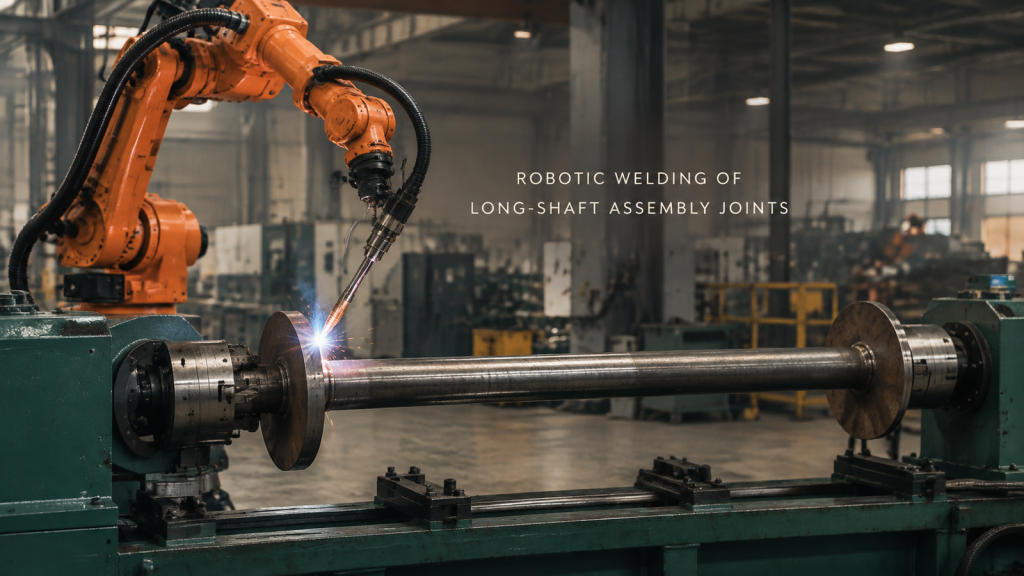
Se en robot som sveiser sirkulære plateskjøter på en støttet langakselenhet og planlegg skjøttilgang, fikstur og banesegmentering.
Overføring av sylindriske deler og utstyrsbehandling: Kontroller delen på begge grensesnittene
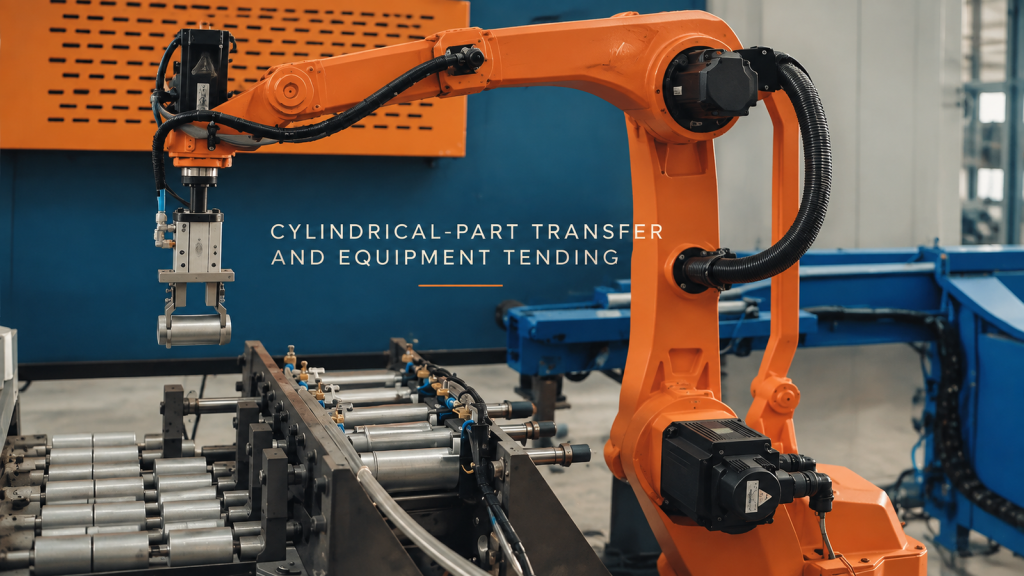
Se en robot som griper korte sylindriske deler ved siden av lukket utstyr og planlegg grensesnittene for opptak, utstyrshåndtrykk og overføring.
Robotsveising av store rammeskjøter: Planlegg brennertilgang før første lysbue
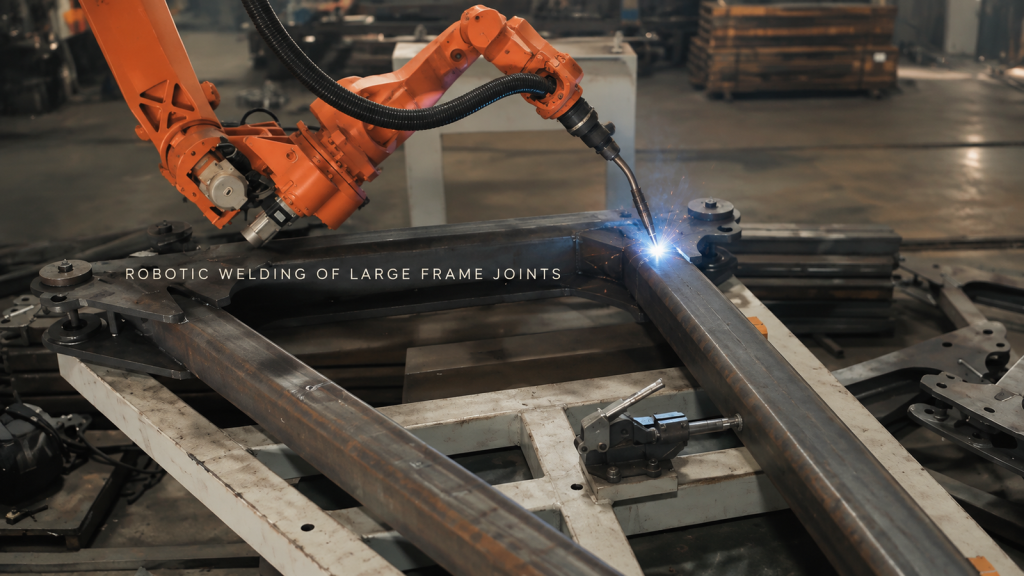
Se en oransje robot sveise flere skjøter på en stor, fast ramme, og lær hvordan brennertilgang, festeanordninger og banerekkefølge former cellekonseptet.
Lasertrimming av et stemplet bildørpanel: Én robot, et skjærehode og et stativ
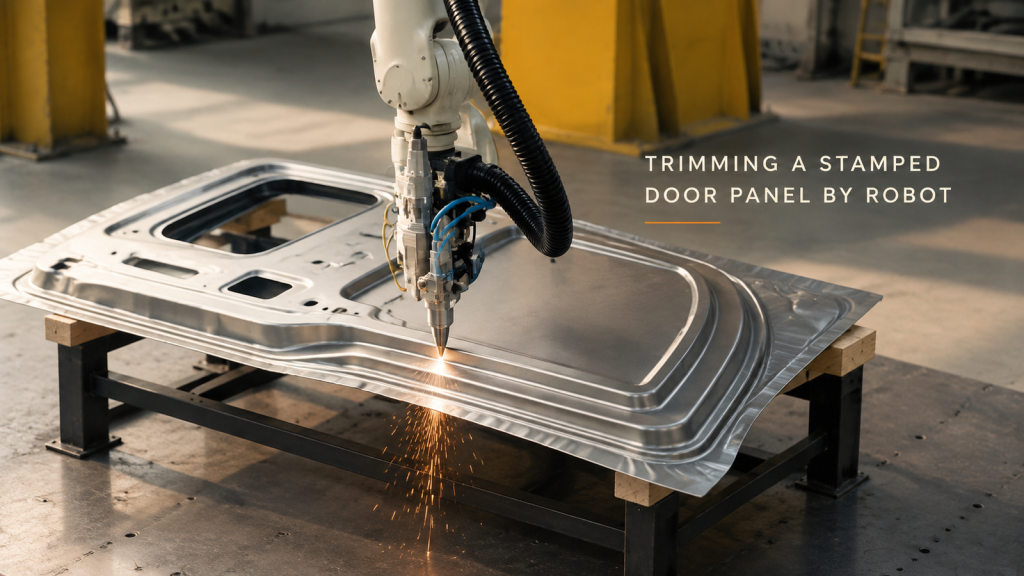
Hvordan én robot tegner konturen til et stemplet bildørpanel med et laserskjærehode – gjennomkjøringen, gnistene i kanten og tre avgjørelser som holder cellen repeterbar.
Håndtering av batterimodul: Én robot mellom et transportbånd og en stasjon
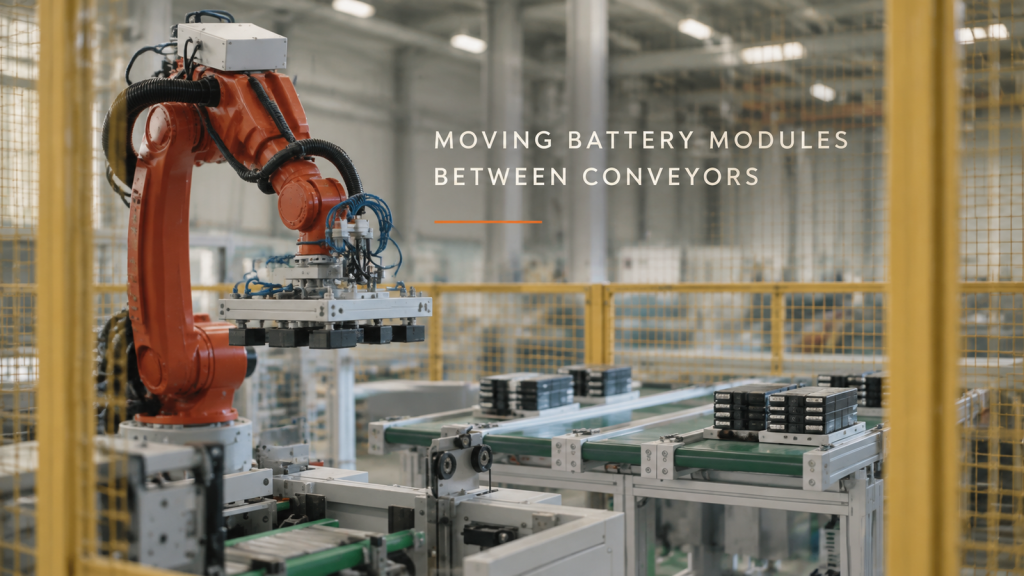
Hvordan en seksakset robot inne i et sikkerhetsgjerde flytter grupperte batterimoduler mellom en transportbåndlinje og en stasjon – løkken, armendeverktøyet og hvordan linjen deler syklusen.
Lakkering av motorsykkelbremsedeler: Én robot på hengerlinjen
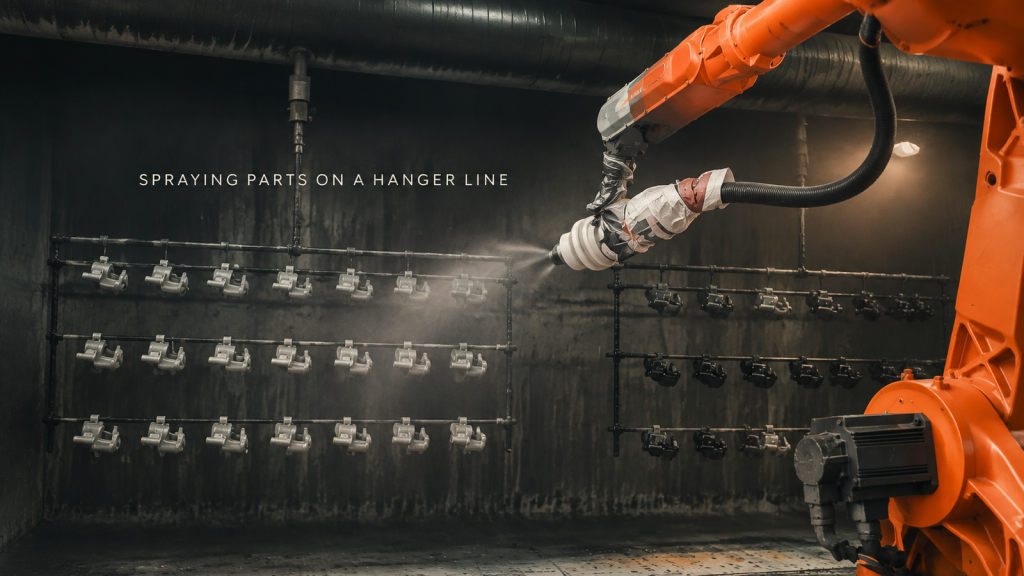
Hvordan en lakkeringsboks lakkerer rader med motorsykkelbremsedeler på en opphengslinje med én seksakset robot – løkken, hvordan delene henger, hvordan pistolen feier og hvor oversprøytesprayen ender opp.
Sveising av store stålkonstruksjoner: Flere roboter, flere stasjoner
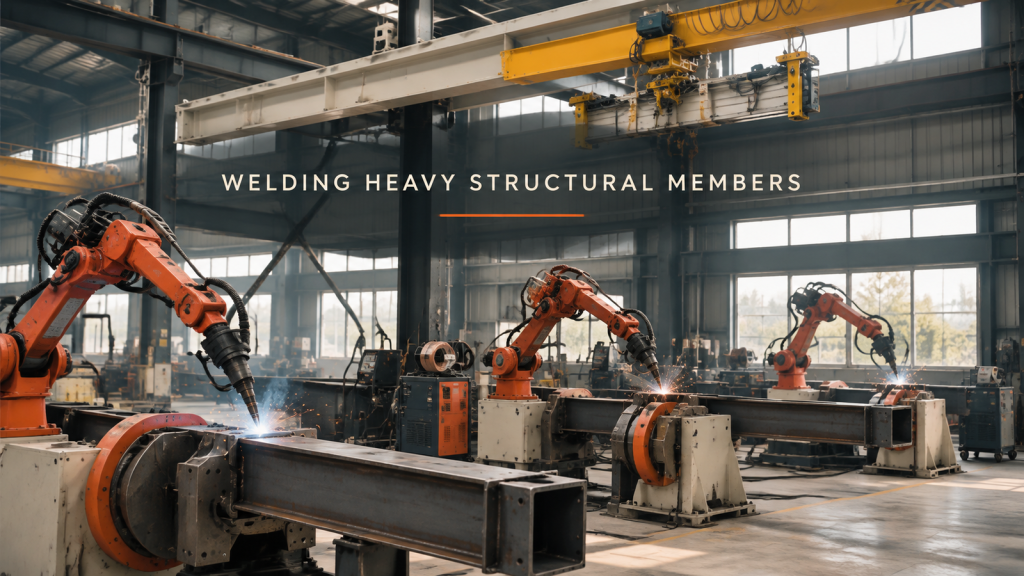
Hvordan et verksted sveiser store stålelementer med boks- og vinkelprofil med flere seksaksede roboter på posisjoneringsenheter – løkken, fastspenning og dreiing av delen, brennerens rekkevidde og hvordan stasjonene fordeler arbeidet.
Monteringslinje for apparater: Én pall, én stasjon om gangen
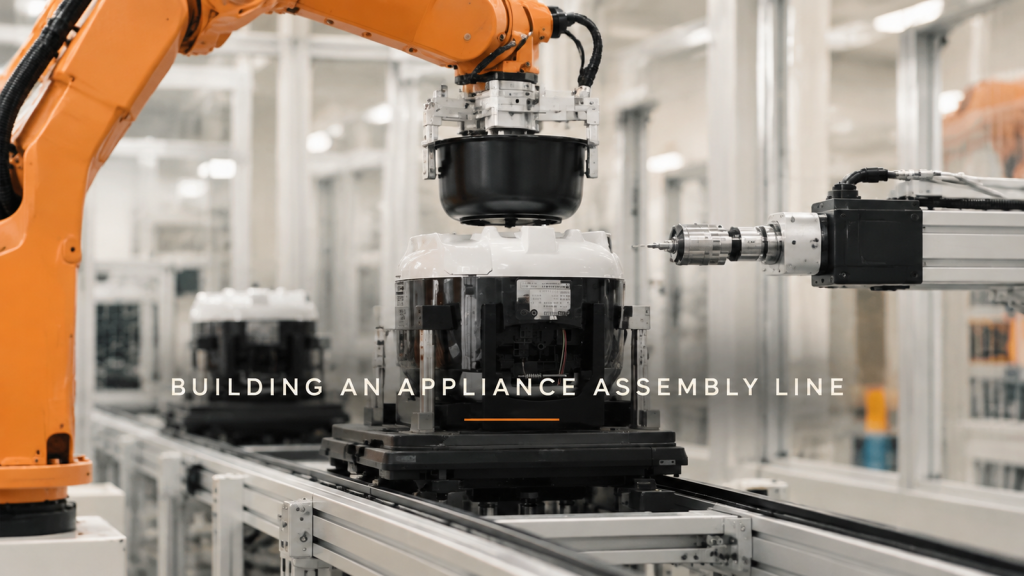
Hvordan en robotmonteringslinje bygger et lite apparat – paller, pick-and-place, pressing, skruing, vending og endelig pakking – pluss tre designbeslutninger om pallplassering, hvor visjonen hører hjemme og syklusbalanse.
Delta-robot plukker av et bevegelig belte: Løs inn, inn linje ut
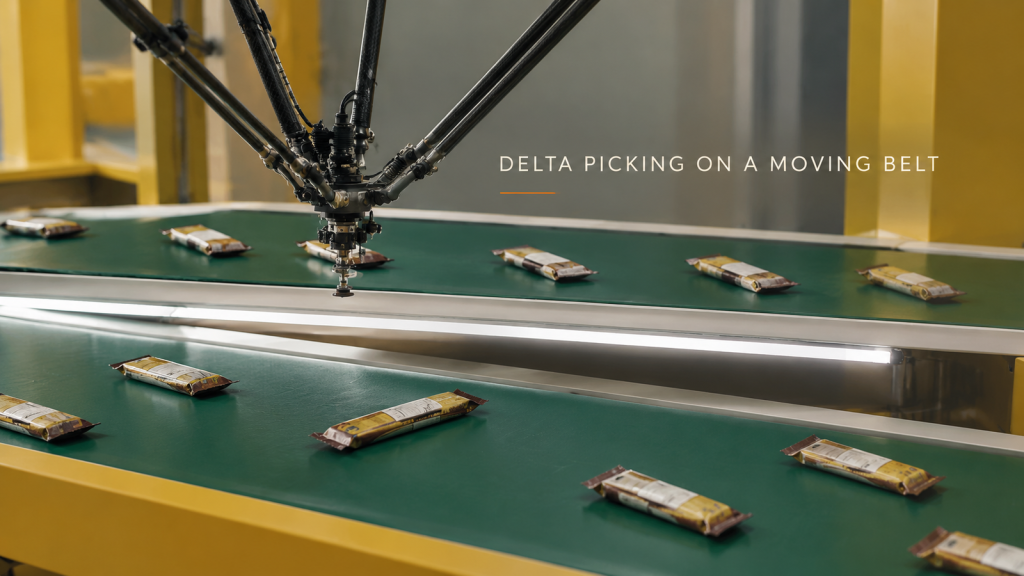
Hvordan en deltarobot plukker innpakkede snackspakker fra et bevegelig transportbånd og setter dem jevnt ned for neste maskin – løkken, tre designbeslutninger om verktøy, ankomstavstand og plassering, og hva som skal sendes for et syklustidsestimat.
Før bildet: Kontroller omgivelseslyset i inspeksjonsceller
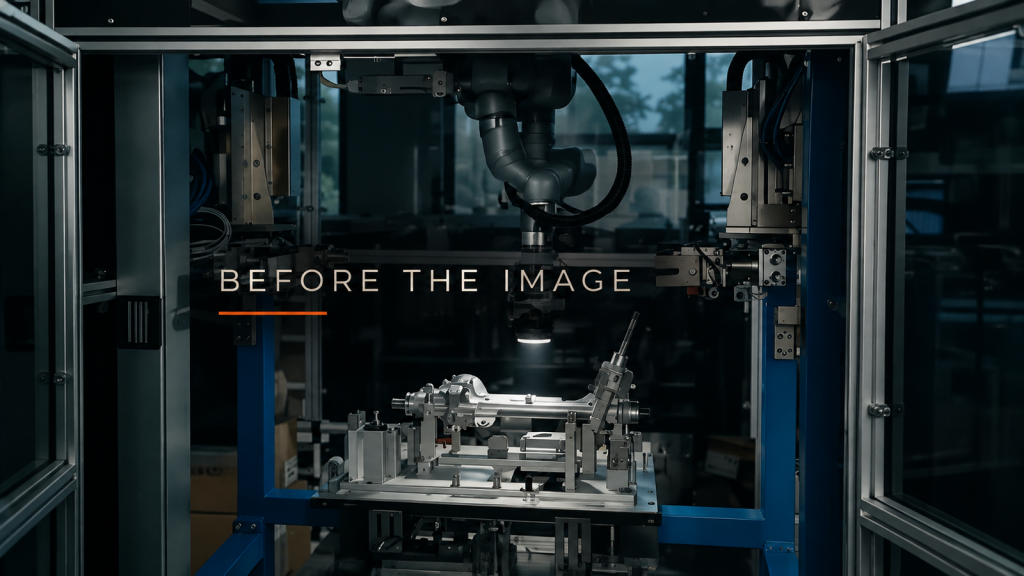
Undersøk vinduer, taklamper og nærliggende lys, og bestem deretter innkapsling og avskjerming før du finjusterer bilder med en robotbåren inspeksjonslampe.