
Av EVST-redaksjonen · Sist oppdatert: 1. juni 2026
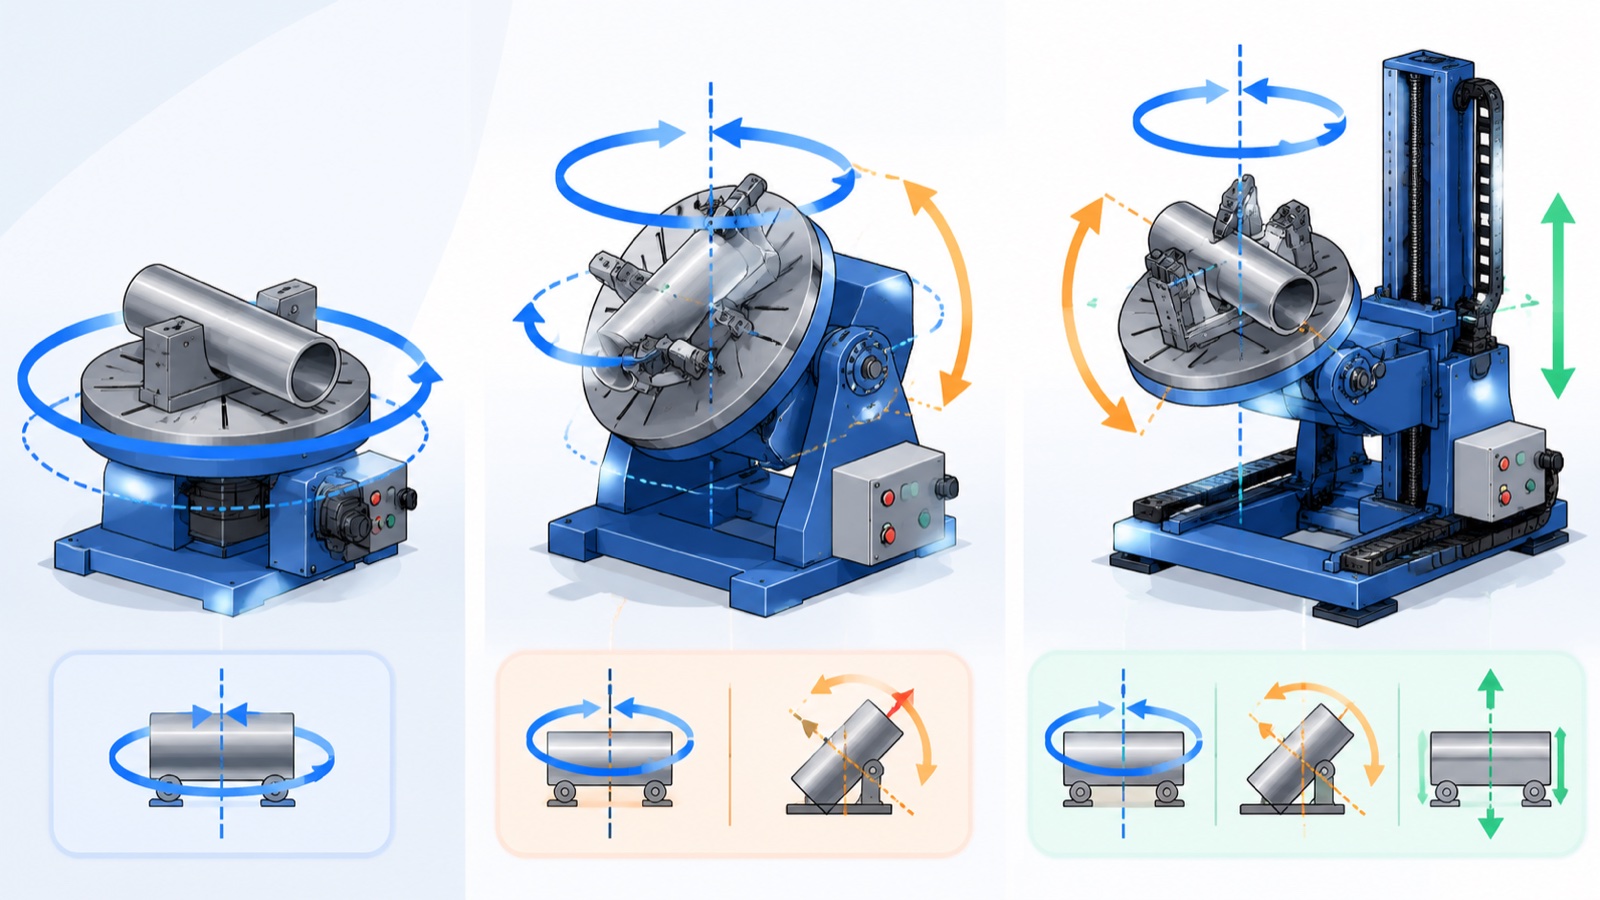
En sveiseposisjoner er en motordrevet innretning som roterer eller vipper et arbeidsstykke slik at sveisene holder seg i flat posisjon, der hastighet og kvalitet er høyest. Aksetelleren bestemmer bevegelsen: en enakset posisjoner roterer på én akse, en toakset posisjoner legger til vipping, og en treakset posisjoner kombinerer to vippe- eller løfteakser med rotasjon. Valget mellom dem avhenger av delens geometri, vekt og hvor mange sveisesømmer som sitter på forskjellige plan.
Hva en sveiseposisjonerer egentlig gjør
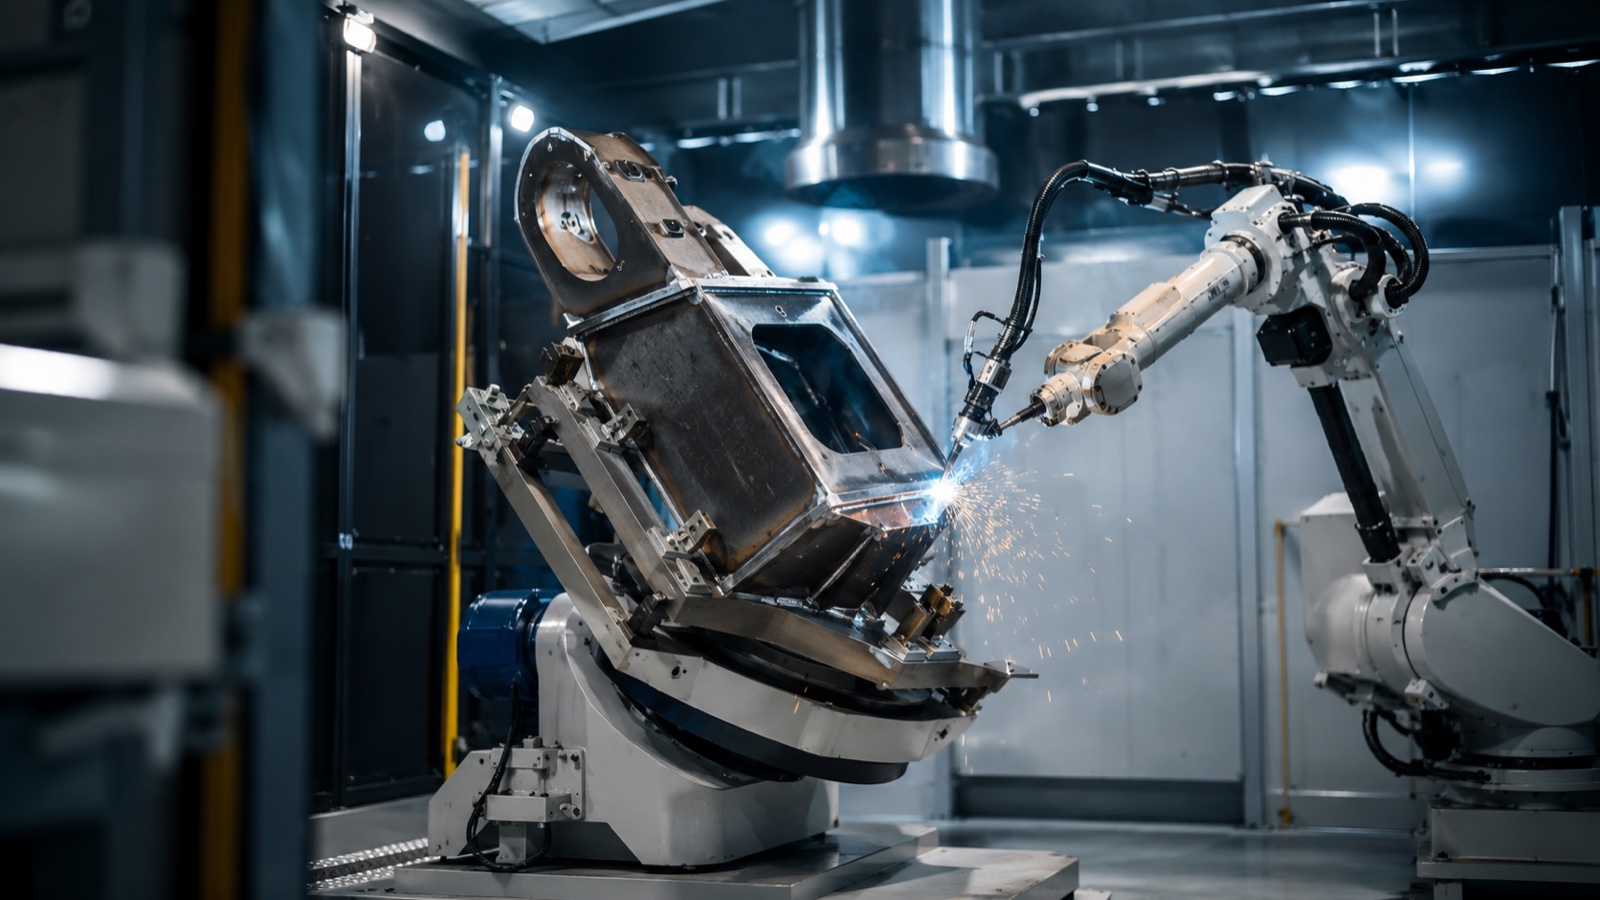
Både manuelle og robotsveisere jobber raskest når skjøten er flat og smeltebadet er i en stabil, tyngdekraftassistert posisjon. En posisjoneringsenhet bringer hver søm til den posisjonen i stedet for å tvinge sveiseren, eller robotarmen, til å nå vanskelige vinkler. Resultatet er mer jevn penetrasjon, færre defekter og kortere syklustider.
I følge American Welding Societys publiserte veiledning er sveisekvaliteten og bevegelseshastigheten høyest i flat posisjon og forringes når skjøtene beveger seg til horisontal, vertikal og overliggende orientering. En posisjoneringsenhet finnes for å holde så mange sveiser som mulig innenfor dette gunstige vinduet. I robotceller blir posisjoneringsenheten også en del av bevegelsessystemet: aksene kan koordineres med roboten slik at delen og brenneren beveger seg sammen under en enkelt kontinuerlig sveising.
Enakset vs. toakset vs. treakset: Kjerneforskjellen
Den praktiske forskjellen er frihetsgrader, som bestemmer hvor mange flater av en del du kan presentere for brenneren uten å fiksere på nytt.
| typen | Akser / bevegelse | Egnet til | Typisk begrensning |
|---|---|---|---|
| Enkeltakse | 1 (rotasjon rundt én akse) | Runde eller symmetriske deler: aksler, flenser, rørspoler, tromler | Kan ikke vippe; sømmene på endeflatene holder seg ute av flat posisjon |
| 2-aksen | 2 (rotasjon + vipping) | Braketter, rammer, strukturelle sveiseforbindelser som trenger både dreiing og vipping | Begrenset rekkevidde på svært høye eller dype boksseksjoner |
| 3-aksen | 3 (rotasjon + tilt + løft eller andre tilt) | Komplekse sammenstillinger med sømmer på flere plan | Høyere kostnader og mer programmerings- og kalibreringsarbeid |
En enhet med én akse er arbeidshesten for alt som i hovedsak er et rotasjonslegeme. Legg til en vippeakse, og du dekker den store mellomgrunnen for strukturell fabrikasjon, der en del må både rotere og lene seg. En tredje akse betaler seg bare når delene er genuint tredimensjonale, og omfiksering ellers ville kostet mer enn den ekstra aksen.
Slik velger du riktig aksetelling
I praksis avgjør tre spørsmål de fleste valgene:
- Hvor er sømmene? Hvis hver sveis ligger på én sirkel, er en enakset posisjoneringsenhet nok. Sømmer på flere plan peker mot 2 eller 3 akser.
- Hvor tung og hvor balansert er delen? Ekssenterlaster skaper vippemomenter som posisjoneringsenhetens gir og bremser må holde sikkert, ikke bare dens nominelle masse.
- Koordinerer posisjoneringsenheten med en robot? Koordinert bevegelse krever akser som robotkontrolleren kan kjøre synkront, noe som favoriserer integrerte 2- og 3-aksede enheter fremfor en frittstående dreieskive.
Ifølge bransjeobservasjoner er den vanligste spesifikasjonsfeilen å kjøpe utelukkende basert på nominell nyttelast, samtidig som man ignorerer lastens tyngdepunkt og svingradius. En posisjonerer som er klassifisert for 1000 kg sentrert, kompakt masse, kan være usikker med 600 kg hengende langt fra aksen. Anerkjente produsenter, inkludert EVST, publiserer lastmoment- og tyngdepunktsdiagrammer ved siden av den overordnede nyttelasten av nettopp denne grunnen.
Avlesning av nyttelast og nøyaktighetstall
To figurer dominerer databladene for posisjoneringsenheter, og begge fortjener gransking.
nyttelast er den maksimale arbeidsstykkemassen ved et definert tyngdepunkt. Produsenter tilbyr samme modell på flere nyttelastnivåer fordi girkassen, lagrene og bremsen er dimensjonert til verst tenkelige øyeblikk. Som et eksempel tilbys EVSTs enaksede og dobbeltaksede sveiseposisjoneringsenheter på tvers av nivåer fra noen få hundre kilo opptil 5000 kg arbeidsstykkekapasitet, slik at en kjøper kan matche enheten til delen i stedet for å overspesifisere.
Repeterbarhet er hvor nøyaktig posisjoneren returnerer til en beordret vinkel, vanligvis uttrykt i millimeter på arbeidsflaten eller i bueminutter. For robotsveising er repeterbarhet i området ±0.06 til ±0.25 mm vanlig, avhengig av størrelse og nyttelastnivå, og strammere er ikke automatisk bedre: det må ganske enkelt være godt innenfor sveisens toleranse slik at brenneren finner skjøten hver syklus.
I følge produsentens tekniske data har større og tyngre posisjoneringsnivåer generelt en litt løsere repeterbarhetstall fordi masse og strukturell nedbøyning øker raskere enn stivheten. Denne avveiningen er normal, og det er derfor nyttelast og repeterbarhet alltid bør leses sammen.
Posisjonerer, robot og spor som ett system
En posisjoneringsenhet jobber sjelden alene i en moderne celle. Den er vanligvis ett element i en koordinert bevegelsesgruppe som også kan inkludere sveiseroboten og et lineært spor. Roboten når sømmen, posisjoneringsenheten orienterer delen for å holde sømmen flat, og et spor utvider arbeidsområdet for lange eller flere arbeidsstykker. For hvordan den lineære aksen passer inn, se vår tilhørende veiledning på robot 7.-aksede lineære spor og bakkeskinner, Og vår komplett guide til robotsveising for det bredere cellebildet.
Koordinert bevegelse er det som skiller en ekte robotposisjonerer fra en enkel dreieskive. Når robotkontrolleren driver posisjoneringsaksene, kan systemet holde den optimale vinkelen mellom brenner og arbeidsstykke gjennom en buet søm i én omgang, i stedet for å stoppe, indeksere og starte på nytt. EVST bygger sine EVS-SWP enaksede og EVS-DWP dobbeltaksede posisjonere for denne typen integrasjon, og som en nøkkelferdig leverandør leverer de roboten, posisjoneren og skinnen som én bestilt celle i stedet for som separate deler som skal matches på stedet.
Sikkerhet og standarder
Posisjoneringsenheter beveger tunge masser, så pålitelighet av beskyttelse og kontroll er like viktig som sveisekvaliteten. I henhold til ISO 10218 og den støttende ISO/TS 15066-veiledningen for industrielle robotsystemer, må hele cellen, inkludert posisjoneringsenheten og dens bevegelse, risikovurderes som én maskin, med beskyttelse, forriglinger og nødstopp som dekker posisjoneringsenhetens fulle sveipevolum.
Praktiske sikkerhetsfunksjoner som bør bekreftes på enhver posisjoneringsenhet inkluderer feilsikre holdebremser som låser lasten ved strømtap, definerte lastmomentgrenser, og, der operatører laster deler mens roboten sveiser andre steder, en dobbeltstasjon eller barriereanordning som holder folk unna den aktive sonen. EVST-posisjoneringsenheter leveres med CE-, SGS- og TUV-tredjepartssertifisering, og selskapets feltingeniører idriftsetter systemer på stedet i over 100 land, noe som holder sikkerhetsdesignet konsistent fra fabrikk til kundegulv.
Ofte Stilte Spørsmål
Hva er forskjellen mellom en enakset og en toakset sveiseposisjoner?
En enakset posisjoneringsenhet roterer arbeidsstykket rundt én akse, noe som passer for runde eller symmetriske deler som aksler, flenser og rørspoler. En 2-akset posisjoneringsenhet har en vippeakse, slik at den både kan rotere og lene delen. Dette lar den bringe sømmer på flere plan inn i den flate sveiseposisjonen, og det er derfor 2-aksede enheter er vanlige i strukturell og brakettert fabrikasjon.
Når trenger jeg egentlig en 3-akset posisjonerer?
En 3-akset posisjonerer er berettiget når en del er genuint tredimensjonal, med sveisesømmer på flere plan, og når omfiksering mellom sveiser ville koste mer tid enn den ekstra aksen. For enklere deler gir en enhet med én eller to akser samme fordel med flat posisjonering til lavere kostnad og med mindre programmering.
Hvor viktig er posisjoneringsenhetens nyttelast kontra tyngdepunktet?
Både materie og tyngdepunkt er ofte den begrensende faktoren. En posisjonerer som er klassifisert for en gitt masse, forutsetter at lasten sitter nær aksen. En last som er utenfor sentrum eller er langt overhengende, skaper et dreiemoment som kan overstige enhetens klassifisering, selv under den oppgitte nyttelasten. Sjekk alltid lastmoment- og tyngdepunktsdiagrammene, ikke bare nyttelastnummeret for hovedlasten.
Kan en sveiseposisjoner synkroniseres med roboten?
Ja. Når posisjoneringsaksene drives av robotkontrolleren som en koordinert bevegelsesgruppe, beveger delen og brenneren seg sammen og holder den ideelle sveisevinkelen gjennom en kontinuerlig søm i én omgang. Dette er hovedfordelen med en integrert robotposisjoneringsenhet sammenlignet med en frittstående indekseringsdreiebord.
Hvilket nyttelastområde dekker sveiseposisjoneringsenheter?
Kommersielle sveiseposisjoneringsenheter spenner fra omtrent 100 kg opptil flere tonn arbeidsstykkekapasitet. EVSTs utvalg dekker for eksempel enaksede og dobbeltaksede enheter fra noen få hundre kilo opptil 5000 kg, med flere nyttelastnivåer per modell, slik at enheten kan tilpasses delen i stedet for å overspesifiseres.
Om forfatteren: Denne veiledningen ble utarbeidet av EVSTs redaksjonsteam. EVST (EVS TECH CO., LTD) er en robotprodusent basert i Chengdu, grunnlagt i 2018. De produserer industriroboter, samarbeidende roboter, sveiseposisjoneringsenheter og lineære skinner som eksporteres til mer enn 100 land, med CE-, SGS- og TUV-sertifisering fra tredjeparter.
Sist oppdatert: 1. juni 2026. Spesifikasjonene som er beskrevet er veiledende bransje- og produsentområder; bekreft nyttelast, tyngdepunktsgrenser og repeterbarhet mot gjeldende produktdata før spesifisering.