
Robottilbehør, servicedeler og klespakker
Be om modellspesifikke robotmotorer, servodrivere, lærekoblinger, kabler for ekstern akse og kommunikasjon, kabelsett, grensesnittbokser, sveisebrennere og forbruksvarer, samt dresspakker og kabelhåndteringsdeler. Kompatibilitet, tilstand og leveringsomfang bekreftes mot roboten, kontrolleren, applikasjonen, kontaktene og destinasjonen før tilbud.
Kategorier for robottilbehør tilgjengelig for gjennomgang
Start med det nøyaktige robotmerket, modellen og kontrolleren, og identifiser deretter den nødvendige delen eller enheten. Delenumre, bilder av kontakter, kabellengder og applikasjonsdetaljer bidrar til å skille visuelt like komponenter og støtter en nyttig kompatibilitetsgjennomgang.
Robotsveisebrennere, forbruksvarer og brennerrengjøring
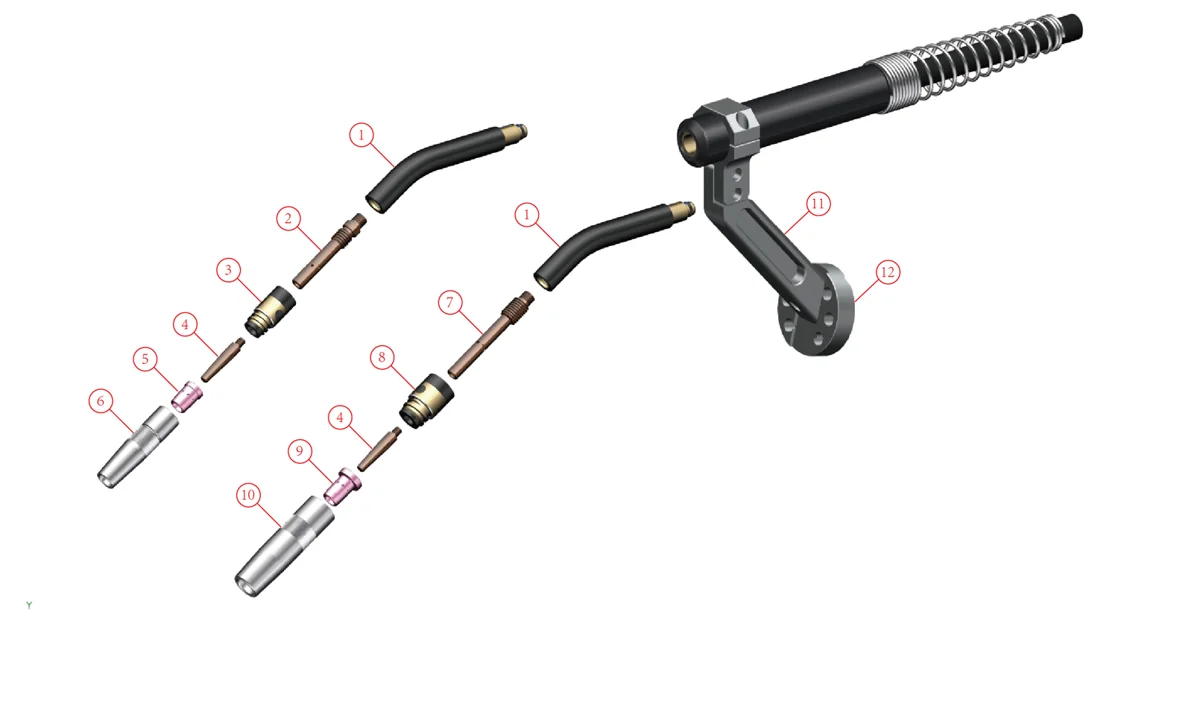
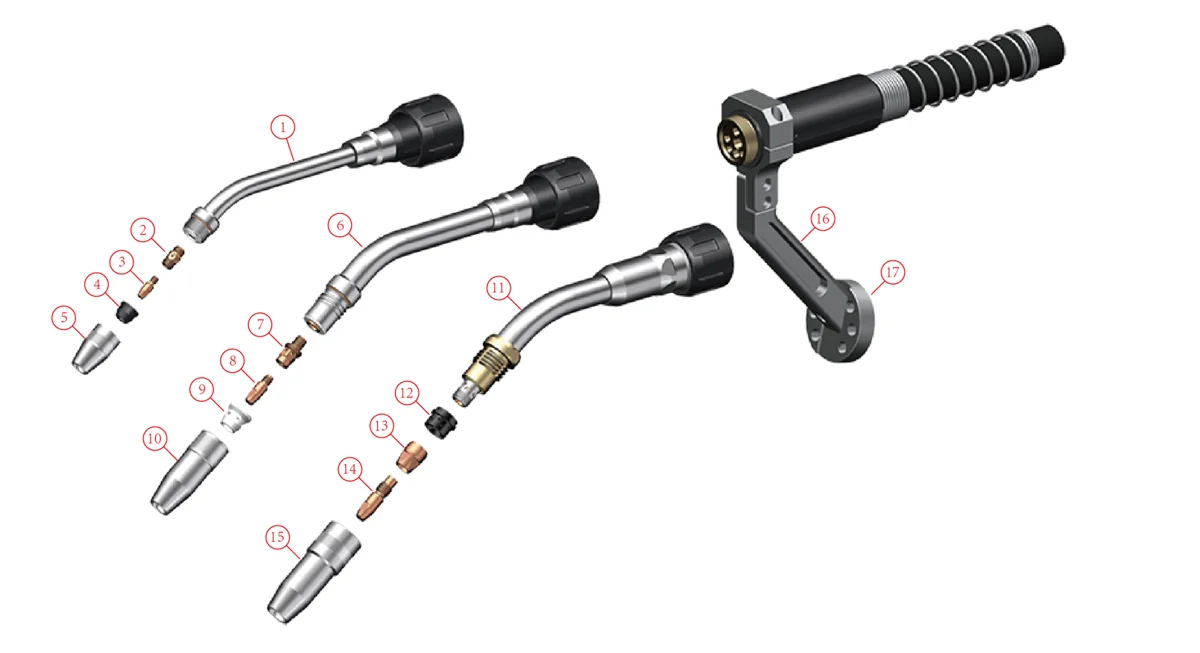
Robotiske MIG/MAG-sveisebrennere er tilgjengelige for hulhåndsmontering og utvendig montering, luftkjølt eller vannkjølt, med kollisjonssensorer, kabelaggregater, slitedeler og brennerrengjøringsutstyr. OEM- eller kompatible alternativer kan gis på forespørsel; brennerklasse, montering, kabellengde og trådmatertilkobling bekreftes mot roboten og sveiseprosessen før tilbud.
Vurderinger av robotisk MIG/MAG-brenner
| Fakkelklasse | Nedkjøling | Montering | Nominell strøm (MIG) | Nominell strøm (MAG) | Driftssyklus | tråddiameter |
|---|---|---|---|---|---|---|
| 150 A smal | Air | Hult håndledd eller eksternt | 150 A | 100 A | 60% | 0.8–1.0 mm |
| 300 A smal | Air | Hult håndledd eller eksternt | 300 A | 250 A | 60% | 0.8–1.2 mm |
| 350 A | Air | Hult håndledd eller eksternt | 350 A | 300 A | 60% | 0.6–1.2 mm |
| 430 A | Air | Hult håndledd | 430 A | 380 A | 50% | 0.8–1.2 mm |
| 500 A | Air | Hult håndledd eller eksternt | 500 A | 400 A | 50% | 1.2–1.6 mm |
| 300 A | Vann | Hult håndledd eller eksternt | 300 A | 250 A | 100% | 0.8–1.2 mm |
| 500 A | Vann | Hult håndledd eller eksternt | 500 A | 450 A | 100% | 0.8–1.6 mm |
| 650 A | Vann | Hult håndledd eller eksternt | 650 A | 600 A | 100% | 0.8–1.6 mm |
| 500 A push-pull | Vann | Ekstern | 500 A | 450 A | 100% | 0.8–1.6 mm |
En vannkjølt robot-TIG-brenner med en nominell effekt på 400 A ved 80 % driftssyklus er også tilgjengelig, med en automatisk trådmatingsramme for 0.8–1.2 mm sveisetråd.
Forbruksvarer etter brennerklasse
| Fakkelklasse | Nakkevinkler | Kontakttupp | Tipsholder | Munnstykke |
|---|---|---|---|---|
| 350 A luft | Rett, 22°, 31°, 35°, 36°, 45° (i serie) | M6 × 45 mm, CuCrZr; for 0.8, 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådversjoner | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; boring 13 eller 16 mm |
| 500 A luft | Rett, 22°, 31°, 35°, 36°, 45° (i serie) | M6 × 45 mm, CuCrZr; for 0.8, 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådversjoner | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; boring 16 eller 19 mm |
| 430 A luft | Rett, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; for 0.8, 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådversjoner | Messing, M8, 43 mm | 70 mm lang; boring 13 eller 16 mm |
| 150 A smal luft | 45 ° | M6 × 13 mm, CuCrZr; for 0.8, 1.0, 1.2 og 1.6 mm tråd | Kobber, M6 × M6, 18 mm | Ø18 × 30 mm; boring 13 mm |
| 300 A smal luft | 45 ° | M6 × 28 mm, CuCrZr; for 0.8, 1.0, 1.2 og 1.6 mm tråd | Kobber, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A vann | Rett, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; for 0.8, 1.0 og 1.2 mm tråd; aluminiumstrådversjoner | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; boring 11, 13 eller 15 mm |
| 500 A vann | Rett, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; for 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådversjoner | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; boring 15, 18 eller 21 mm |
| 650 A vann | Rett, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; for 1.2, 1.4, 1.6 og 2.0 mm tråd; aluminiumstrådversjoner | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; boring 18 eller 21.5 mm |
Gassdiffusorer, isolerende hylser og spesialtilpassede svanehalser laget etter tegning er også tilgjengelige. Lengre halser endrer brennerens TCP, slik at halslengden og vinkelen bekreftes med robotprogrammet i tankene.
Kollisjonssensorer
Kollisjons- (sjokk-) sensorer stopper roboten når brenneren treffer arbeidsstykket eller festeanordningene, og tilbakestiller deretter til posisjon. Dataene nedenfor er oppgitt i henhold til IEC 60974-7. Alle listede sensorer tilbakestiller TCP-en til innenfor ±0.2 mm sideveis, målt 300 mm fra flensen, og hulhåndleddssensorer tillater rotasjon på ±220° fra nullposisjonen. Versjoner med integrert trådbrems er tilgjengelige.
| Sensor for | Maksimal avbøyning | Nødstopputløser (X- og Y-plan) |
|---|---|---|
| Hulhåndledd, luftkjølt (type 1) | 11 ° | 1.3 ° |
| Hulhåndledd, luftkjølt (type 2) | 17 ° | 3 ° |
| Hulhåndledd, luftkjølt (type 3) | 13 ° | 3.5 ° |
| Hult håndledd, vannkjølt | 11 ° | 1.3 ° |
| Ekstern, luftkjølt (type 1) | 17 ° | 3 ° |
| Ekstern, luftkjølt (type 2) | 13 ° | 3.5 ° |
| Ekstern, vannkjølt | 10 ° | 1.2 ° –1.5 ° |
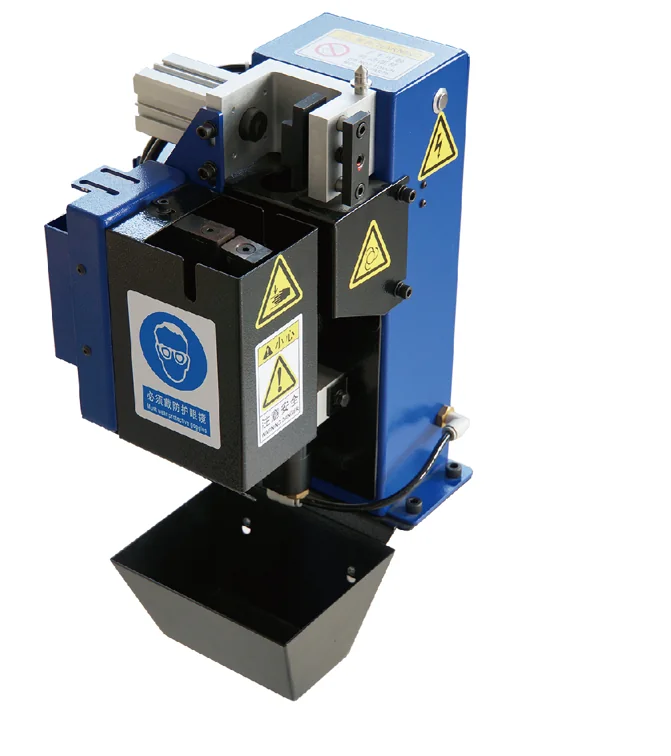
Brennerrengjøringsstasjon med avbitertang
| Parameter | Verdi |
|---|---|
| Trykkluft | G1/4" innløp; innvendig slangediameter minst 6 mm; nominelt 6 bar, driftstrykk 6–8 bar |
| luft~~POS=TRUNC forbruk~~POS=HEADCOMP | Ca. 400 l/min |
| Pneumatisk motorhastighet | Ca. 650 o/min |
| Kontrollsignal | NPN (0 V DC) eller PNP (24 V DC) |
| Driftsspenning | 10–30 V DC; ventileffekt 2.8 W |
| Trådskjæring | Massiv tråd opptil 1.2 mm ved 6 bar; skjæretid 1 s |
| Anti-sprut flaske | 500 ml |
| Stå | 700 mm høy; bunnplate 240 × 240 mm |
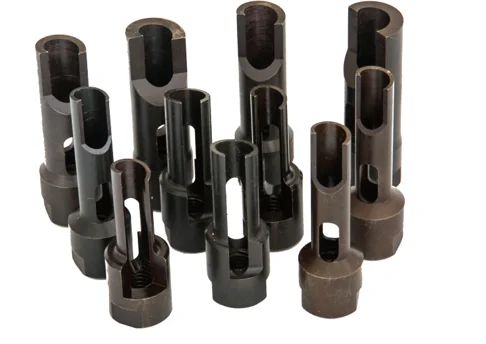
Opprømmere er dimensjonert etter brenneren: opprømmerens innerdiameter er kontaktdysens ytre diameter pluss 1 mm, og opprømmerens ytre diameter er dysens innerdiameter minus 1 mm. Vannbasert sprutbeskyttelsesvæske brukes til sveising av stål, rustfritt stål og aluminium.
Hva du skal sende for å få et tilbud på en lommelykt eller forbruksvarer
- Robotmerke og -modell, og om brennerkabelen går gjennom et hult håndledd eller er montert eksternt.
- Sveiseprosess, strøm og driftssyklus, og om luft- eller vannkjøling er nødvendig.
- Trådtype og diameter, inkludert aluminiumstråd hvis brukt.
- Trådmatertilkobling, for eksempel Euro, Panasonic, OTC eller Lincoln.
- Kabellengde. For en robot med hult håndledd, mål fra flensflaten på akse 6 til sentrum av akse 5, fra sentrum av akse 5 til endeflaten av hullet på akse 3, og derfra til trådmateradapteren. For en ekstern brenner, mål fra flensflaten på akse 6 til sentrum av akse 5 og fra sentrum av akse 5 til trådmateradapteren.
- Halsvinkel og -lengde, krav til kollisjonssensor eller wirebrems og forbruksmengder.
Robot-kjolepakker
En robotpakke samler kablene og slangene som går fra basen til verktøyet, i en beskyttende korrugert slange, festet og ført langs armen med braketter, klemmer og antikollisjonsringer, med et valgfritt fjærtilbaketrekkingssystem som holder slangen stram når håndleddet beveger seg. Klempakkene kan leveres som tomme sett eller konfigureres rundt en kundes kabel- og slangeliste. Slangestørrelsene er 36 mm for kompakte og samarbeidende roboter, og 48 mm eller 70 mm for industriroboter. Slangen kan være kontinuerlig fra akse 1 til akse 6 (A1–A6) eller delt på akse 3 (A1–A3–A6).
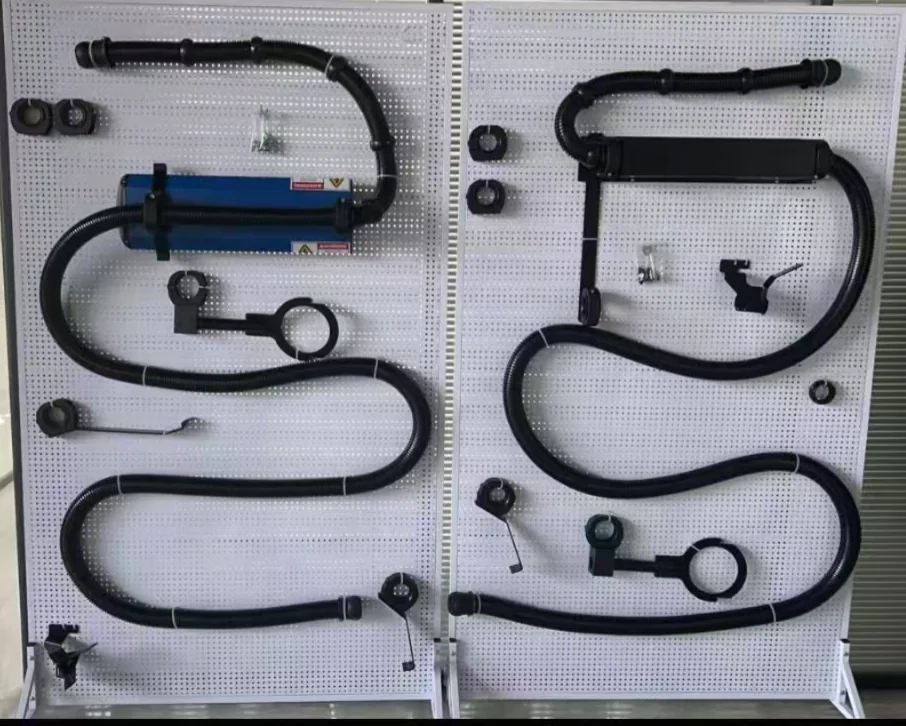
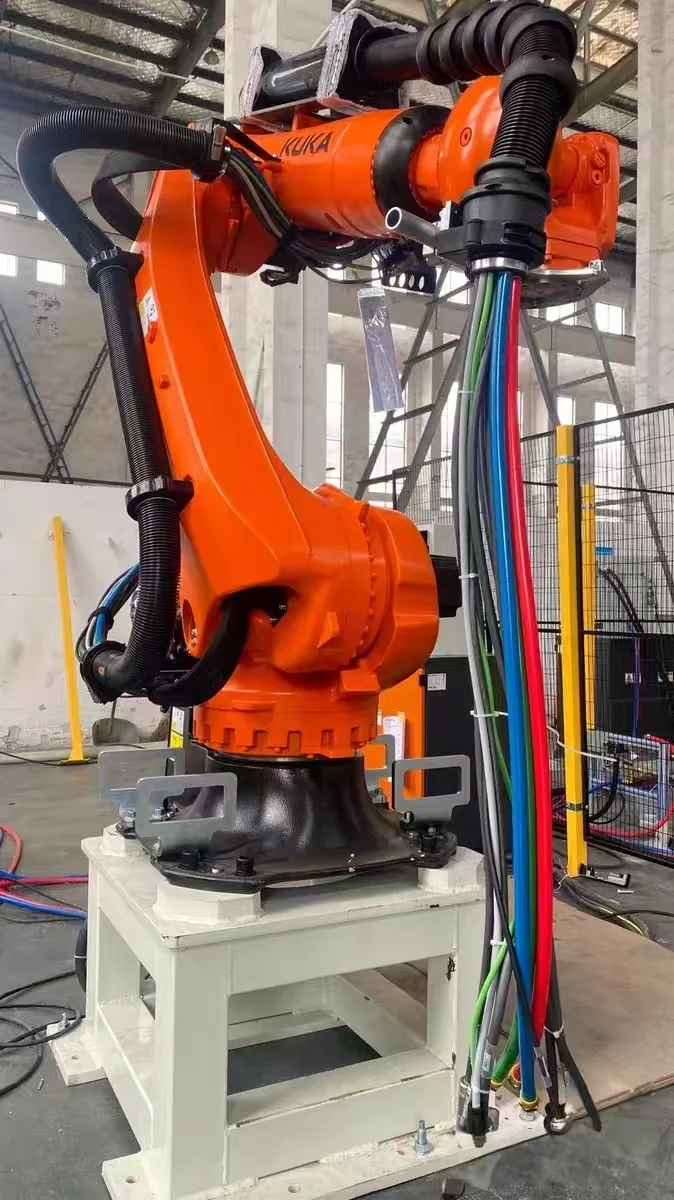
Referansekonfigurasjoner for kjolepakker
| Robotmerke | Robotmodell | Slange | Routing | Fjærtilbaketrekking |
|---|---|---|---|---|
| WHO | KR 4 R600 | 36 mm | A1–A6 | Uten |
| WHO | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uten Med |
| Fig | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uten Med |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uten Med |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uten Med |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (samarbeidende) | 36 mm | A1–A6 | Uten |
Referansekonfigurasjoner leveres som tomme klespakker og kan tilpasses; det endelige designet bekreftes mot den nøyaktige robotvarianten, prosessmediet og arbeidsposisjonene.
Flere tilbehørskategorier legges til
Detaljerte data for ytterligere kategorier, inkludert robotmotorer, servodrivere, teach-pendants, eksterne akser og kommunikasjonskabler og grensesnittbokser, utarbeides for denne siden. Forespørsler om disse delene kan allerede gjennomgås: send robot- og kontrollermodellen, delenavnet eller -nummeret og kontaktbilder ved å bruke forespørselen om tilbehørskompatibilitet ovenfor.
Vanlige spørsmål om robottilbehør
Hvilke kategorier av robottilbehør og reservedeler kan EVST gjennomgå?
EVST kan gjennomgå forespørsler om merkespesifikke robotmotorer, servodrivere, lærekoblinger, eksterne akser og kommunikasjonskabler, kabelsamlinger, grensesnittbokser, sveisebrennere, svanehalser, kontaktrør, gassdiffusorer eller -spissholdere, dyser, avbitertang, klespakker og kabelhåndteringsdeler. Nøyaktig kompatibilitet, tilstand og tilgjengelighet bekreftes for hver forespørsel.
Hva er en robotpakke, og hvorfor er kabel- og slangehåndtering viktig?
En robotpakke ruter og beskytter elektriske kabler, pneumatiske ledninger og prosessslanger som beveger seg med roboten. Riktig ruteing bidrar til å kontrollere bøying, vridning, slitasje, fastsetting og kollisjonsrisiko gjennom den nødvendige bevegelsen, samtidig som inspeksjon og vedlikehold holdes praktisk mulig.
Hvordan velges en robotpakke for kabel- og slangeføring?
Utvalget starter med den nøyaktige roboten og prosessen, deretter kontrolleres kabel- og slangetyper, kontaktplasseringer, håndleddsbevegelse, bøyeradius, tilbaketrekking, kollisjonsavstand, montering, miljø og vedlikeholdstilgang. Robotmerke alene er ikke nok til å definere rutepakken.
Hvilken informasjon kreves for en kompatibilitetsvurdering av robottilbehør?
Oppgi robotmerke, nøyaktig modell og kontroller, monteringsretning, prosess, verktøy, arbeidsposisjoner, grensesnitt- og mediekrav, miljø, mengde og destinasjon. Bilder eller layouttegninger kan være til hjelp når ruting eller klaring er kritisk.
Kan tilbehør gjennomgås med det komplette robotautomatiseringsprosjektet?
Ja. Gjennomgangen kan koordinere roboten, utstyrspakken, verktøyene, prosessutstyret, kontrollene, sikkerheten, celleoppsettet, igangkjøringen og servicekravene, slik at valg av tilbehør kontrolleres mot hele bevegelses- og systemomfanget.
Hva bør jeg oppgi for et tilbud på en robotkjolepakke eller et tilbehør?
Oppgi robotens merke og nøyaktige modell, kontroller, applikasjon, medbrakte medier, kabel- og slangespesifikasjoner, koblingspunkter, monterings- og arbeidsposisjoner, miljø, mengde, destinasjon og ønsket tidspunkt. Layouttegninger eller bevegelsesinformasjon er nyttig når ruting og klaring påvirker konfigurasjonen.
Hvordan velger jeg en robotisk MIG/MAG-brennerklasse og kjøling?
Start med sveisestrømmen og driftssyklusen. Luftkjølte robotbrennere i tabellen ovenfor er klassifisert fra 150 A til 500 A ved 50–60 % driftssyklus; vannkjølte brennere er klassifisert fra 300 A til 650 A ved 100 % driftssyklus og passer til lange lysbuetider eller høye strømmer. Velg deretter hulmansjett- eller ekstern montering som passer til roboten, og sjekk tråddiameterområdet for hver klasse.
Hvordan måles kabellengden til en robotsveisebrenner?
For en robot med hult håndledd, mål tre seksjoner: fra flensflaten på akse 6 til sentrum av akse 5, fra sentrum av akse 5 til endeflaten av hullet på akse 3, og derfra til trådmateradapteren. For en eksternt montert brenner, mål fra flensflaten på akse 6 til sentrum av akse 5 og fra sentrum av akse 5 til trådmateradapteren.
Finnes det OEM- eller kompatible robotbrennerforbruksvarer?
Begge kan gis et pristilbud. Kontaktrør, dyseholdere, dyser, gassdiffusorer og halser er tilpasset brennerklasse, gjenger og tråddiameter, så send brennermodell eller bilder av eksisterende deler sammen med trådtype og antall.
Hva betyr 48 mm, 70 mm og A1–A3–A6 i en spesifikasjon for en robotkjolepakke?
Millimeterverdien er størrelsen på den korrugerte slangen: 36 mm er vanlig på kompakte og samarbeidende roboter, 48 mm og 70 mm på industriroboter, avhengig av hvor mange kabler og slanger pakken bærer. A1–A6 er ett sammenhengende løp fra akse 1 til akse 6; A1–A3–A6 deler løpelengden ved akse 3 i to seksjoner.
Forfatter: EVST-redaksjonen
EVSTs redaksjonsteam vedlikeholder denne siden for å støtte robotvalg og prosjektplanlegging. Produkttilgjengelighet, konfigurasjon, sikkerhetsvalidering og integrasjonsomfang må bekreftes for den faktiske applikasjonen.
Redaksjonell politikk · Rettelser policy · Vilkår for bruk
Sist oppdatert: