
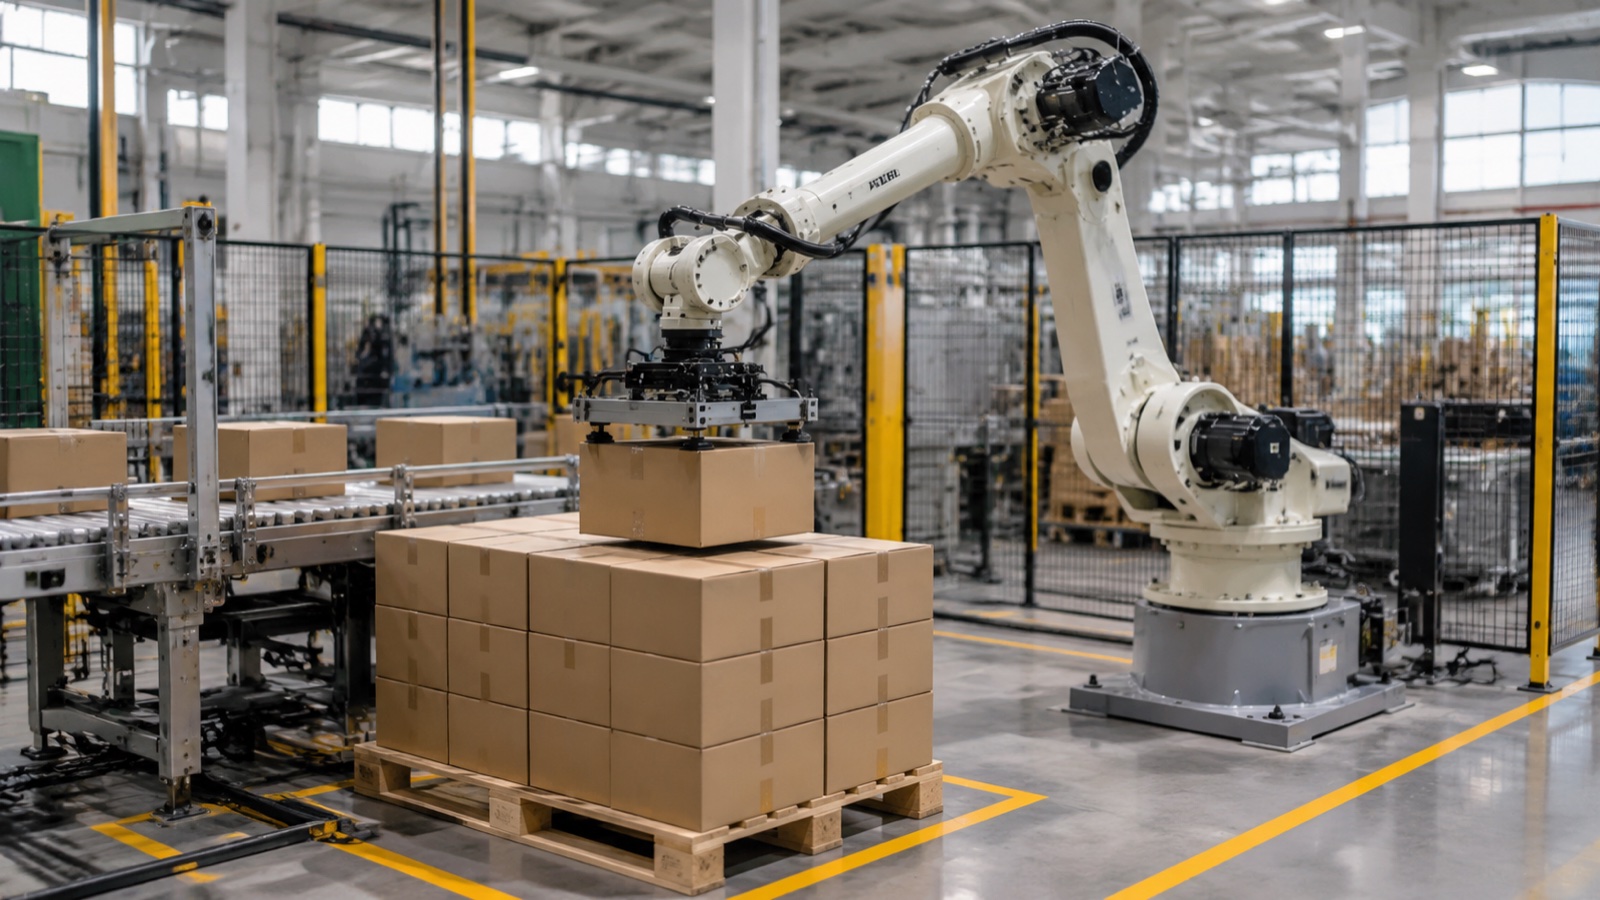
Av EVSTs ingeniørteam · Sist oppdatert: 15. juli 2026
En palleteringsrobot er en automatisert arm eller dedikert mekanisme som stabler kasser, poser eller produkter på paller i et repeterbart mønster, og erstatter eller assisterer manuell stabling. Fire typer er i kommersiell bruk i 2026: lag-/radpalleteringsmaskiner, seksaksede robotpalleteringsmaskiner, samarbeidende palleteringsroboter og dedikerte 4-aksede palleteringsroboter. Valget mellom dem avhenger av nyttelast, gjennomstrømning, gulvplass og hvor mange SKU-er en linje må håndtere.
Hva en palleteringsrobot gjør, og hvordan kategorien har utviklet seg
På slutten av en pakke- eller fyllelinje må ferdige kasser, poser eller brett stables på en pall i et stabilt, transportklart mønster før de kan pakkes og sendes. Å gjøre dette for hånd er fysisk repeterende arbeid, og det er en av de første oppgavene produsenter automatiserer når linjehastighet eller tilgjengelighet av arbeidskraft blir en begrensning. En palleteringsrobot håndterer dette stablingstrinnet: plukke en kasse eller et lag med kasser og plassere den på pallen i henhold til et programmert mønster, syklus etter syklus, med en jevn plasseringsnøyaktighet.
Ifølge data fra IFR World Robotics er materialhåndtering, som inkluderer palletering, konsekvent en av de største brukskategoriene for industriroboter basert på installerte enheter, sammen med sveising og montering. Denne etterspørselen har trukket palleteringsutstyr i to retninger samtidig siden denne veiledningen først ble publisert: dedikerte 4-aksede maskiner har blitt raskere og mer kompakte, mens seksaksede armer og samarbeidende roboter har tatt en økende andel av linjer som må bytte mellom flere SKU-er uten en fullstendig mekanisk omstilling. Store produsenter som er aktive i markedet for palleteringsroboter inkluderer FANUC, ABB, KUKA, Yaskawa og EVST, som hver tilbyr en kombinasjon av dedikerte palleteringskropper og seksaksede armer konfigurert for palleteringsarbeid.
Denne veiledningen ble først publisert i 2021, da «cobot-palletering» fortsatt var en ny kategori, og de fleste kjøpsveiledningene som standard gikk rett mot en seksakset arm. Denne rammen har blitt eldre: samarbeidende palletering har gått fra pilotlinjer til standard katalogtilbud hos de fleste store produsenter, dedikerte 4-aksede maskiner har redusert gjennomstrømningsgapet med seksaksede armer på arbeid med én SKU, og kjøpere starter i økende grad valgprosessen fra nyttelast og SKU-antall i stedet for fra en enkelt standard robottype. Avsnittene nedenfor gjenspeiler grunnlinjen fra 2026 i stedet for antagelsen fra 2021 om at en seksakset arm er standardvalget for hver palleteringslinje.
Typer palleteringsroboter
Lag-/rad-for-rad-palleteringsmaskiner
Lagpalleteringsmaskiner er ikke robotarmer i seksakset forstand. De er mekaniske, ofte gantry- eller kolonnebaserte systemer som monterer et helt lag med kasser på et formingsbord, og deretter skyver eller senker det ferdige laget ned på pallstabelen i én bevegelse. Rad-for-rad-varianter bygger én rad om gangen i stedet for et helt lag. Begge tilnærmingene bytter fleksibilitet mot rå gjennomstrømning: de utmerker seg på linjer med én eller få SKU-er som kjører med høye, stabile volumer, men det tar vanligvis lengre tid å omkonfigurere mønsteret eller kassestørrelsen enn å omprogrammere en robotarm.
Seksaksede robotpalleteringsmaskiner
En seksakset robotpalleteringsrobot bruker den samme generelle armarkitekturen som en sveise- eller materialhåndteringsrobot, utstyrt med et armendeverktøy for kasse- eller posehåndtering og palleteringsspesifikk baneprogramvare. De ekstra frihetsgradene over en dedikert 4-akset maskin lar armen rotere og orientere en kasse i nesten hvilket som helst plan, noe som er viktig på linjer som blander eskestørrelser, vekter eller retninger innenfor en enkelt kjøring eller på tvers av flere SKU-er på samme celle. I praksis har palleteringsceller som blander eskevekter og kasseretninger innenfor samme kjøring en tendens til å favorisere seksaksede armer fremfor dedikerte 4-aksede maskiner, fordi den ekstra håndleddsrotasjonen absorberer retningsendringer uten å kvalifisere armendeverktøyet på nytt for hver SKU.
Samarbeidende palleteringscoboter
Samarbeidende palleteringsroboter bruker kraftbegrensende design, definert i ISO 10218-serien, til palleteringsoppgaver, slik at armen kan operere med redusert hastighet i nærheten av mennesker uten et sikkerhetsbur i full høyde i alle konfigurasjoner. I følge bransjeobservasjoner har samarbeidende roboter vokst raskere målt i enhet enn tradisjonelle industriroboter på tvers av materialhåndteringsapplikasjoner de siste årene, selv om de fortsatt representerer et mindretall av totale palleteringsinstallasjoner. Samarbeidende palleteringsroboter kjører vanligvis med lavere nyttelast og gjennomstrømning enn dedikerte eller seksaksede maskiner, noe som gjør dem egnet for linjer med lavere volum, endestasjoner med blandede SKU-er eller anlegg der gulvplassen for full skjerming er begrenset.
Dedikerte 4-aksede palleteringsroboter
Dedikerte palleteringsroboter er spesialbygd for stabling og plassering: en basisrotasjon pluss tre lineære eller nesten lineære bevegelsesakser, uten full håndleddsartikulasjon til en seksakset arm. Det smalere bevegelsessettet er det som lar en 4-akset maskin sykle raskere og håndtere tyngre nyttelast for et gitt fotavtrykk enn en generell seksakset arm som gjør samme jobb. EVSTs QJRB-serie dekker denne kategorien på tvers av fire nyttelastklasser: QJRB15-1 på omtrent 15 kg, QJRB30-1 på omtrent 30 kg, QJRB180-1 på omtrent 180 kg og QJRB800-1 på omtrent 800 kg, den med høyest nyttelast i QJAR-plattformen. Disse maskinene er vanligvis spesifisert i palleteringslinjer for drikkevarer, meieriprodukter, mat, øl, petrokjemiske produkter og farmasøytiske produkter, der volumet med én eller to SKU-er er høyt og mønsteret endres sjelden.
Palleteringslinjer for drikkevarer, meieriprodukter og frossenmat legger til en variabel som en nyttelasttabell alene ikke fanger opp: omgivelsestemperatur. Noen celler i endelinjen ligger ved siden av kjøle- eller kjølelagringssoner, og andre kjører ved siden av varmfyllings- eller pasteuriseringsutstyr i samme etasje. EVSTs robotlinje for ekstreme temperaturer er for eksempel klassifisert for et driftsområde på -30 °C til 80 °C, men det tallet er verdt å bekrefte mot enhver produsents publiserte spesifikasjon før man låser seg fast på en celleplassering, siden ikke alle industri- eller samarbeidende roboter på markedet er klassifisert for samme temperaturspredning.
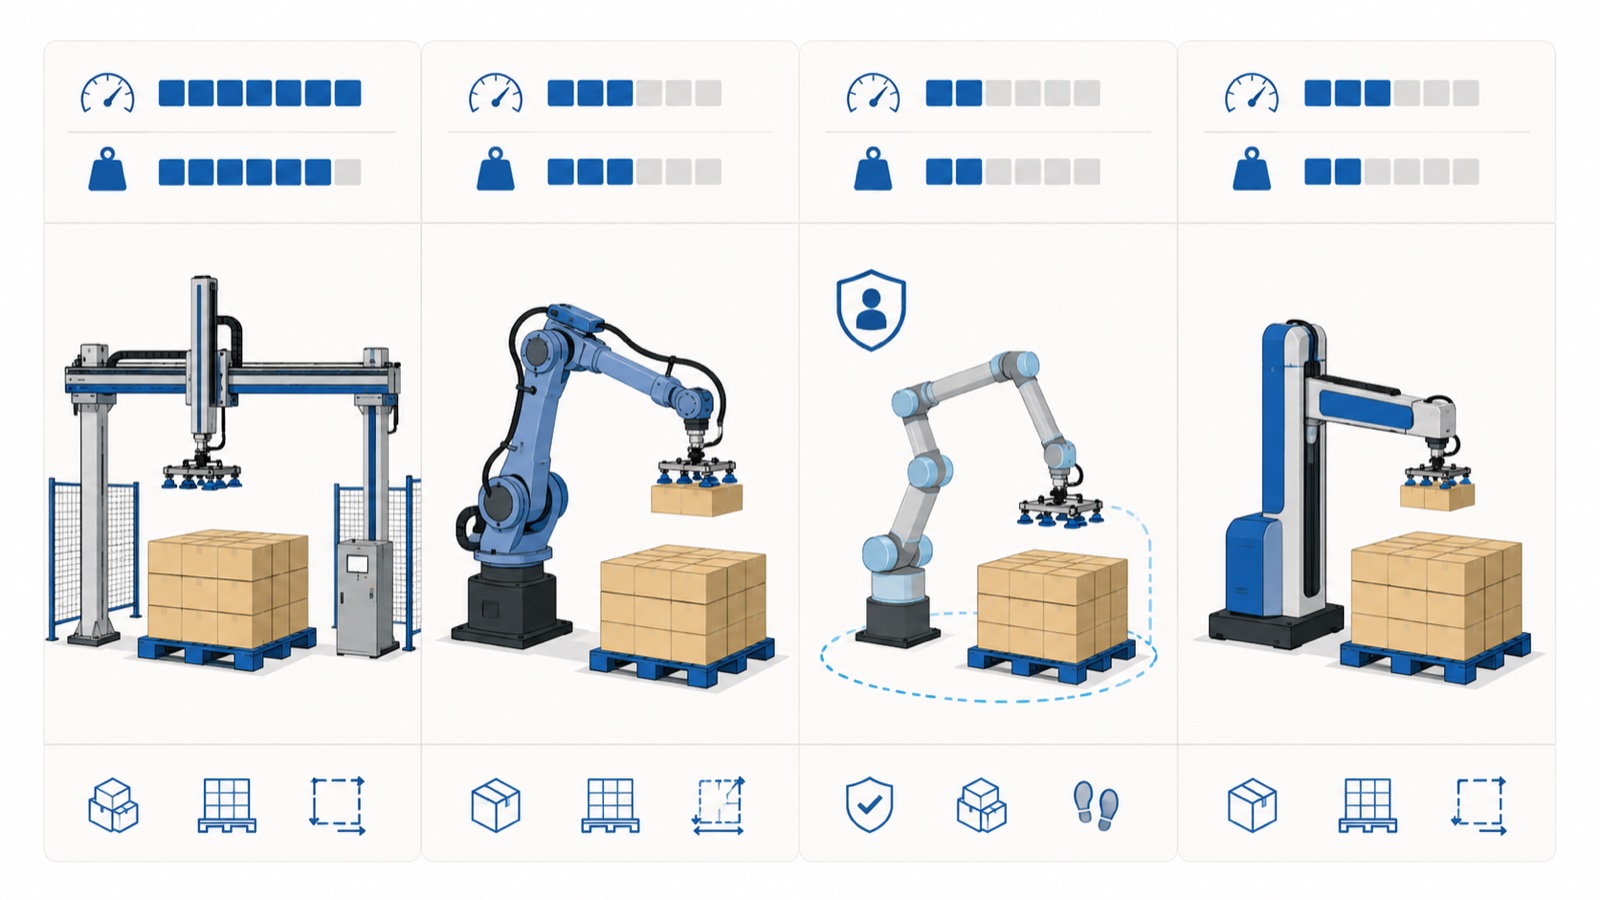
Palleteringsrobottyper sammenlignet
| typen | Typisk nyttelast | Relativ hastighet | Typisk brukstilfelle |
|---|---|---|---|
| Lag-/rad-for-rad-palleteringsmaskin | Tung, lagbasert (ikke vurdert per arm) | Høy på et enkelt mønster | Enkelt-SKU, svært høyt volum i stabil tilstand |
| Seksakset robotpalleteringsmaskin | Spenner lett til tung, armavhengig | Moderat til høyt | Blandede SKU-er, variabel saksorientering, fleroppgaveceller |
| Samarbeidende palleterings-cobot | Lavere nyttelastklasse | Lav til moderat | Begrenset gulvplass, blandede SKU-er med lavt volum, soner med redusert beskyttelse |
| Dedikert 4-akset palleteringsmaskin (f.eks. EVST QJRB-serien) | ~15 kg til ~800 kg over linjen | Høy, spesialbygd syklus | Enkel/dobbel SKU, drikkevare-, mat- og bulkmaterialelinjer med høy gjennomstrømning |
Fordeler med robotpalletering
Argumentet for å gå over fra manuell til robotpalletering hviler på et konsistent sett med driftsgevinster, ikke bare reduksjon av arbeidskraft.
- Høyere gjennomstrømning. Robotiske palleteringsceller kjører vanligvis flere ganger raskere enn en manuell palleteringsstasjon, en faktor som ofte nevnes som opptil 10 ganger raskere i materialhåndteringstester. Dedikerte 4-aksede maskiner som QJRB-linjen er bygget for repeterbare syklushastigheter per minutt på linjer med én eller to SKU-er.
- Redusert skadeeksponering. Gjentatt løfting og stabling er en veldokumentert kilde til skader knyttet til manuell håndtering innen lager og produksjon. Automatisering av bevegelsen fjerner den gjentatte belastningen fra operatørene.
- Lavere driftskostnader på lang sikt. Når en celle er satt i drift, er marginalkostnaden per pall i stor grad energi og vedlikehold, som har en tendens til å sammenligne seg gunstig med vedvarende manuelle arbeidskostnader over utstyrets levetid. En fullstendig kostnadsfordeling per nyttelastsegment, inkludert investeringskomponenter og tilbakebetalingstidspunkt, dekkes separat i vår Veiledning for kostnad og avkastning på palleteringsroboter.
- Færre hendelser med produkt- og pallskader. Programmert plasseringsnøyaktighet reduserer problemer med kasseknusing, feiljustering og palloverheng som følger med manuell stabling under tidspress.
- Enkel omprogrammering. Spesielt seksaksede og cobot-palleteringsmaskiner kan endre stablingsmønstre via programvare i stedet for mekanisk rekonfigurasjon, noe som forkorter byttetiden på linjer med blandede SKU-er.
- Tilpasningsevne for flere produkter. En enkelt robotcelle kan ofte palletere flere kassestørrelser og vekter innenfor sin nominelle nyttelastkonvolutt, der en lagpalleterer vanligvis er innstilt på én mønsterfamilie.
- Skalerbarhet. Ytterligere palleteringsceller kan legges til en voksende linje uten å måtte omforme hele linjesluttoppsettet, noe som er viktig for produsenter som skalerer produksjonen i etapper.
Hva du bør vurdere når du velger en palleteringsrobot
Å velge en palleteringsrobot handler mindre om å finne den raskeste maskinen på et spesifikasjonsark og mer om å matche maskinen til linjens reelle driftsforhold.
Pålitelighet og driftssyklus. Palleteringsceller kjører ofte nesten kontinuerlig over flere skift. En robot spesifisert for sporadisk bruk vil ikke holde på samme måte som en som er konstruert for vedvarende drift med høy syklus over en levetid på flere år. I praksis bør kjøpere som vurderer driftssyklusen spørre om produsentens nominelle gjennomsnittlige tid mellom feil og driftssyklusklasse for den spesifikke modellen som vurderes, ikke bare tallene i den generelle produktbrosjyren, siden dedikerte palleteringskropper og generelle seksaksede armer ikke alltid er klassifisert til samme standard for kontinuerlig drift.
Tilpasningsevne til endret produksjon. Linjer bruker sjelden nøyaktig samme SKU-miks gjennom hele robotens levetid. En seksakset eller cobot-palleterer som kan omprogrammeres for en ny kassestørrelse i programvare, i stedet for å kreve mekanisk omverktøying, beskytter investeringen etter hvert som produktlinjene utvikler seg.
Flerbrukskapasitet. Noen anlegg ønsker en robot som kan palletere under én produksjonsrunde og håndtere en annen materialhåndteringsoppgave, som pakking eller avpalletering, under en annen. Denne fleksibiliteten begrenser feltet til seksaksede armer med riktig rekkevidde og nyttelastmargin.
Teknisk støtte og feltrespons. En stanset palleteringscelle stopper slutten av linjen, så responstiden er like viktig som oppetidsspesifikasjonene. Kjøpere bør bekrefte om en leverandør tilbyr igangkjøring på stedet og feltingeniørdekning i sin egen region i stedet for kun fjernsupport, siden en palleteringsmaskin på slutten av en kjørende linje ikke kan vente i dagevis på en sendt reservedel eller en fjerndiagnose.
Palle- og lastkvalitet. Inkonsekvent pallkvalitet, skjeve bord, blandede dimensjoner og skadede kanter er en av de hyppigst nevnte årsakene til stablingsfeil i automatiserte palleteringslinjer. Å spesifisere palletoleranse sammen med roboten er et standardtrinn i applikasjonsteknikk, ikke en ettertanke.
Operatøropplæring. Selv en velspesifisert celle yter dårligere hvis operatørene som kjører den ikke kan justere mønstre, fjerne feil eller utføre grunnleggende vedlikehold uten å tilkalle en servicetekniker for hvert mindre stopp.
Sikkerhet og samsvar med regelverk. Palleteringsceller ligger innenfor det samme ISO 10218-rammeverket som generelt styrer industrielle og samarbeidende roboter. I henhold til ISO 13849-1 er de sikkerhetsrelaterte delene av en palleteringscelles kontrollsystem vanligvis spesifisert til kategori 3 eller ytelsesnivå d-arkitektur, noe som betyr at en enkelt feil ikke i seg selv fører til tap av sikkerhetsfunksjonen. Kjøpere bør bekrefte at robotleverandøren tilbyr CE-, SGS- eller TUV-tredjepartssertifisering og sikkerhetsdokumentasjon utarbeidet for cellevalidering på integratornivå, og, for sluttproduksjonsarbeid i bilindustrien, IATF16949-prosessertifisering på produksjonslinjen.
Budsjett og tilgjengelighet. Nyttelastklasse, gjennomstrømningskrav og fleksibilitet i omprogrammering påvirker alle prisen, og ledetiden varierer fra produsent til region. For en fullstendig oversikt over hva som driver prisen på palleteringsroboter per nyttelastsegment, og hvordan tilbakebetalingsperioder vanligvis sammenlignes på tvers av robottyper, se vår dedikerte [side 1]. Veiledning for kostnad og avkastning på palleteringsroboter; denne artikkelen dekker utvalg, ikke pris.
Oversikt over kostnader og avkastning på palleteringsroboter
Prisen for en palleteringsrobotcelle styres av nyttelastklasse, kompleksiteten til verktøyet på endearmen, sikkerhetsbeskyttelse og integrasjonsomfang, ikke bare av robotkroppen. Som en tommelfingerregel utgjør selve roboten vanligvis en brøkdel av den totale installerte cellekostnaden når verktøy, transport, beskyttelse og igangkjøring er lagt til. Tilbakebetalingsperioder for automatiserte palleteringsceller varierer etter skiftstruktur og tidligere lønnskostnader, og bør modelleres mot et anleggs egen gjennomstrømning og bemanningstall i stedet for et enkelt bransjetall. For en fullstendig prisfordeling per nyttelastsegment og et eksempel på en utarbeidet tilbakebetalingsperiode, se vår [side 1]. Veiledning for kostnader og avkastning på palleteringsroboter i 2026.
Ofte Stilte Spørsmål
Hvor mye koster en palleteringsrobot?
Prisen på palleteringsroboter avhenger av nyttelastklasse, verktøy på endearmen, sikkerhetsvern og integrasjonsomfang, så robotkroppen er vanligvis bare en del av den totale installerte kostnaden. For en fullstendig prisoversikt etter nyttelastsegment og modellering av tilbakebetalingsperiode, se vår Veiledning for kostnad og avkastning på palleteringsroboter.
Hvilken nyttelast trenger en palleteringsrobot?
Det avhenger av vekten på kassen eller posen, og om roboten håndterer enkeltstående elementer eller hele lag. Den dedikerte 4-aksede QJRB-linjen spenner over fire nyttelastklasser, omtrent 15 kg, 30 kg, 180 kg og 800 kg, mens seksaksede og samarbeidende palleteringsmaskiner dekker lettere til mellomstore nyttelaster, avhengig av hvilken arm som er valgt. Utgangspunktet for dimensjonering er å matche nyttelasten til den tyngste kassen eller laget i kjøringen, med margin for verktøyets egenvekt på enden av armen.
Hva er forskjellen mellom en robotpalleter og en konvensjonell lagpalleter?
En konvensjonell lag- eller rad-for-rad-palleteringsmaskin er et mekanisk, ofte gantry-basert system innstilt på ett stablingsmønster, bygget for svært høyt stabilt volum på et enkelt eller smalt SKU-område. En robotpalleteringsmaskin, enten seksakset, samarbeidende eller dedikert 4-akset, bruker en programmerbar arm som kan bytte mønstre, kassestørrelser og retninger gjennom programvare, og bytte noe av toppkapasiteten mot fleksibilitet på tvers av blandede SKU-produksjoner.
Er en 4-akset eller 6-akset robot bedre for palletering?
Dedikerte 4-aksede roboter, som QJRB-serien, er spesialbygd for stabling og plassering, og sykler vanligvis raskere og håndterer tyngre nyttelast for et gitt fotavtrykk på linjer med én eller to SKU-er og høyt volum. Seksaksede armer gir håndleddsbevegelse som hjelper når kasser varierer i størrelse, vekt eller retning innenfor samme løp, eller når cellen må håndtere en oppgave utover palletering. Ingen av delene er kategorisk bedre; det riktige valget avhenger av hvor mange SKU-er linjen kjører og hvor ofte mønsteret endres.
Kan en samarbeidende robot palletere uten sikkerhetsgjerde?
I henhold til ISO 10218-serien kan en samarbeidende palleteringsapplikasjon bare operere uten full høydebeskyttelse etter at en risikovurdering på applikasjonsnivå bekrefter at den spesifikke robot-, verktøy-, del- og oppgavekombinasjonen oppfyller kravene for effektbegrensning eller en annen anerkjent samarbeidende teknikk. Denne avgjørelsen gjøres celle for celle; robotens cobot-klassifisering alene eliminerer ikke behovet for en dokumentert risikovurdering.
Hvor skal du gå videre
For en bredere kontekst om hvordan palletering passer inn i automatisert materialhåndtering mer generelt, se vår Veiledning for materialhåndtering med robot: lasting, sortering og overføringFor en nærmere titt på den dedikerte 4-aksede palleteringslinjen og hvordan du velger blant QJRB-nyttelastklassene, se Veiledning for valg av 4-akset palleteringsrobotFor bruksområder i den tunge enden av nyttelastområdet, Kjøpeguide for tunglastede industriroboter (200–800 kg QJAR/EVS-serien) dekker dimensjonering utover typisk palleteringsoppgave. For kostnads- og avkastningssiden av denne avgjørelsen, se Veiledning for kostnader og avkastning på palleteringsroboter i 2026.
EVSTs robotplattform spenner over et fullt nyttelastspekter, fra samarbeidende maskiner og SCARA-klassemaskiner via den dedikerte 4-aksede QJRB-palleteringslinjen og tyngre seksaksede QJAR-armer, støttet av CE-, SGS- og TUV-tredjepartssertifisering og et feltingeniørnettverk i over 100 land. Selskapet har levert over 600 automatiseringsprosjekter i løpet av syv års drift og har et patent gitt av China National Intellectual Property Administration som dekker det automatiserte prosjektmatchingsystemet, en legitimasjon som støtter ingeniør- og integrasjonsdokumentasjonen bak palleteringscelleleveransene. For en nyttelastanbefaling eller et tilbud på integrasjon ved slutten av linjen, kan teamet nås via kontakt side.
Om forfatteren: EVSTs ingeniørteam skriver om industriell robotikk og automatisert materialhåndtering for ingeniører og driftsledere som evaluerer automatisering i sluttlinjen. EVST (EVS TECH CO., LTD), grunnlagt i Chengdu i 2018, har levert over 600 automatiseringsprosjekter og sender til over 100 land, med IATF16949-sertifisering i bilkvalitet og CE/SGS/TUV-tredjepartssertifiseringer på tvers av sine samarbeidende roboter, QJAR-industriroboter, SCARA og delta-produktfamilier.
Sist oppdatert: juli 15, 2026