
Robotlasting av en bolleslipemaskin: Hva må løses først?
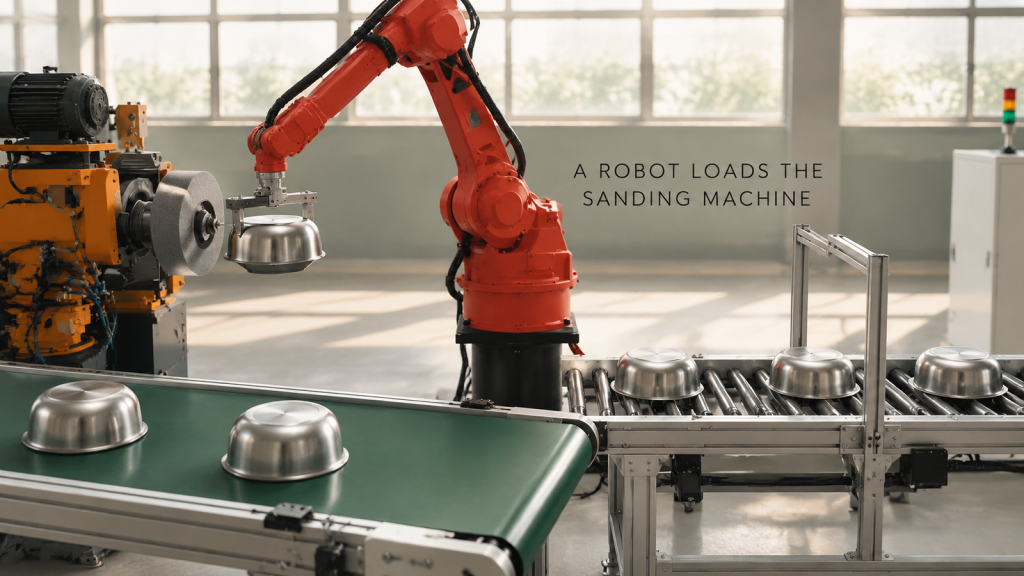
Robotlasting for en slipemaskin i rustfritt stål: gripehåndtak, sentrering på chucken, støvbeskyttelse og en layout som holder maskinen opptatt.
Robotsveising av en stålrørsramme: Hva får det til å fungere i én celle?
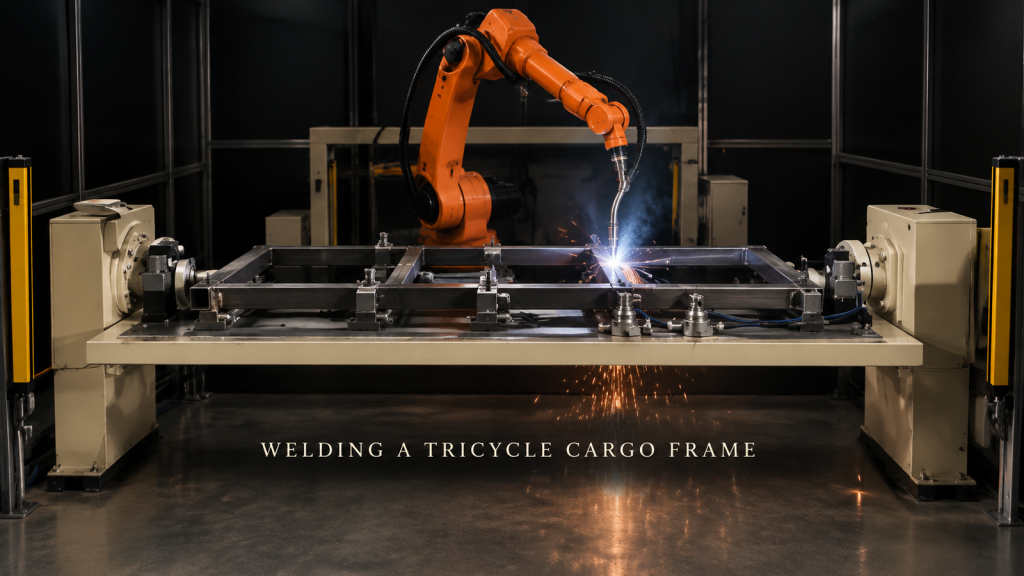
Hva gjør en stålrørsramme sveisbar av én robot: rørlokalisering, skjøteorden mot vridning, sveising på undersiden og lysgardiner.
Robotsveising av et filterhus i metallplater: Hva tillater én fastklemming?
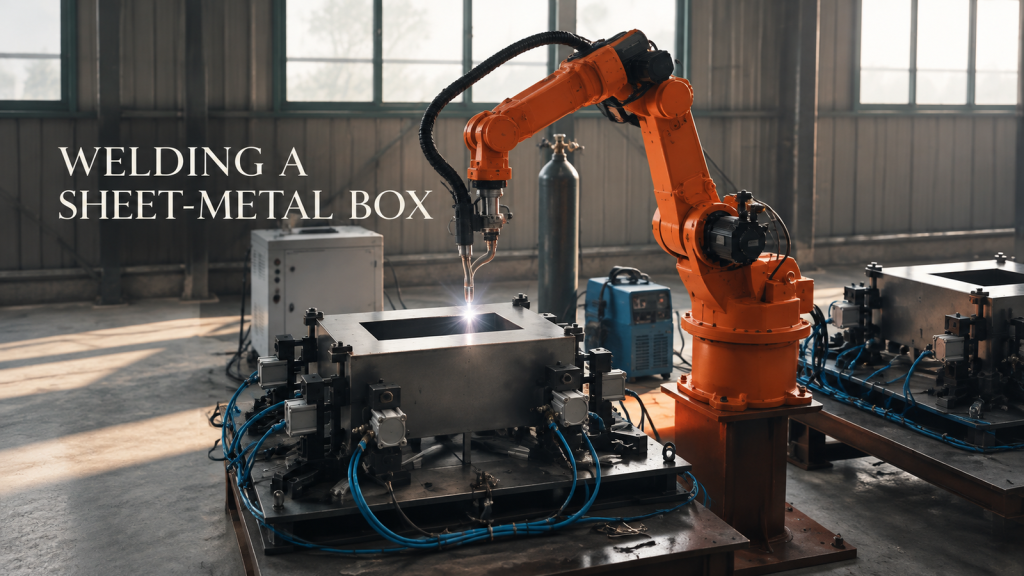
Hvordan klemmeoppsett, endringer i brennervinkel og sveiserekkefølge avgjør om en metallboks kan robotsveises i én oppspenning, og hva som skal sendes for et pristilbud.
Palletering av pakkede kartonger med en fireakset robot: Hva holder en endecelle stabil?
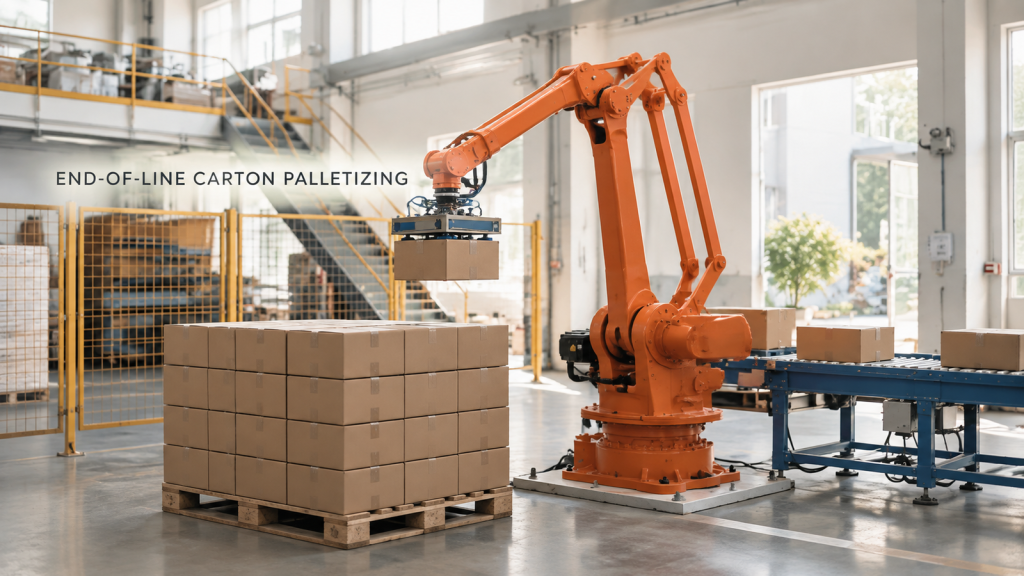
Fireakset robotpalletering av kartonger: grep uten knusing, et stabilt stablemønster og en repeterbar plukkeposisjon ved transportbåndenden.
Robotpresse som betjener en felglinje: Hva avgjør om den kan overleveres?
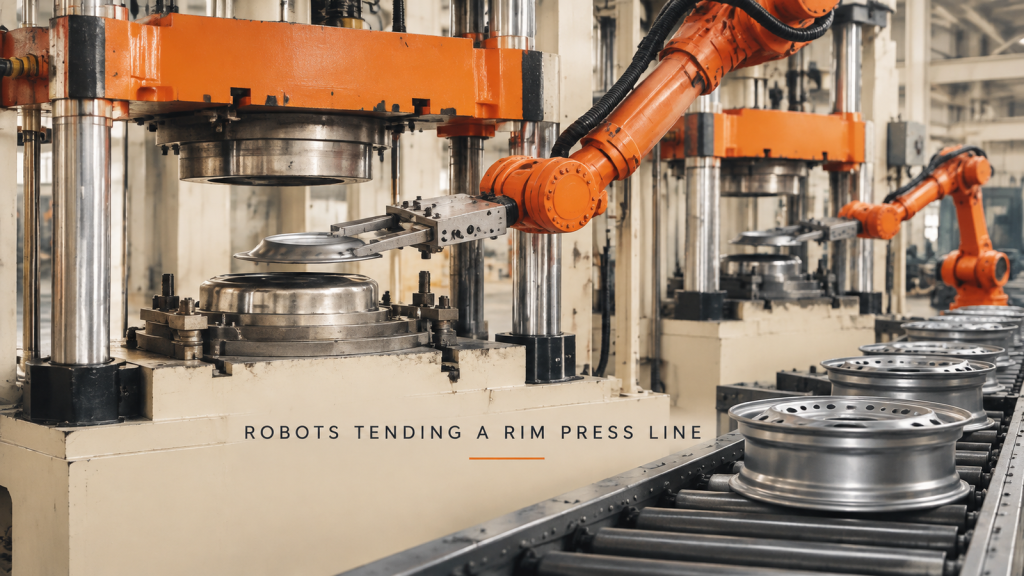
Robotpresse som beveger seg på en hjulfelglinje: bæring av delen inn i dysen, robot-presse-låsing, delplassering og skalering fra én presse til en rad.
Lasting av garnspoler på en spole med en samarbeidende robot: Hva må cellen gjøre riktig?
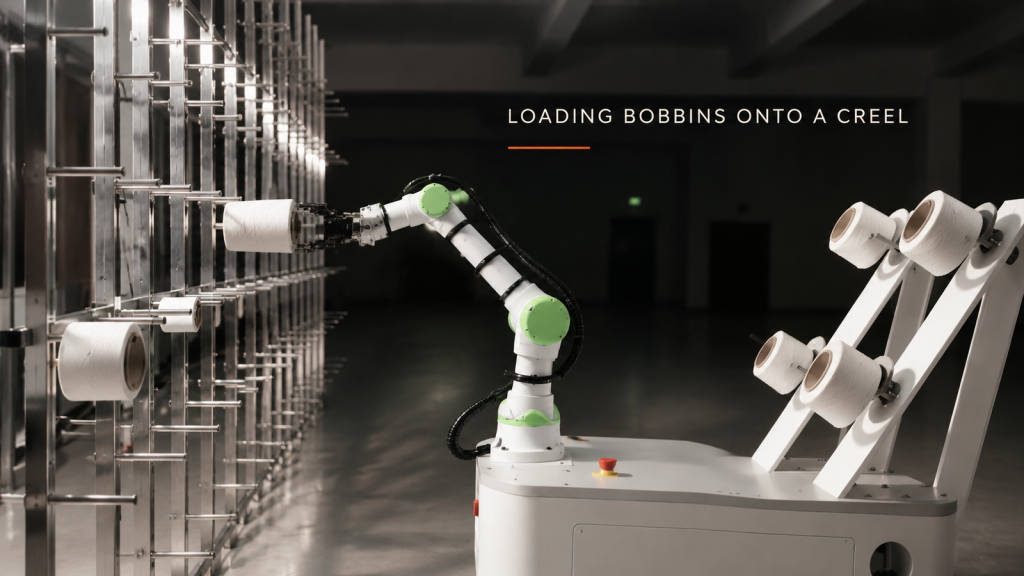
Lasting av garnspoler på en spole med en samarbeidende robot: grep unna garnet, justering av boring til pinn, nå til øvre og nedre pinner, og hvor en mobil base passer.
Robotflammeskjæring av tykk stålplate: Når kan den håndholdte brenneren bevege seg til en robot?
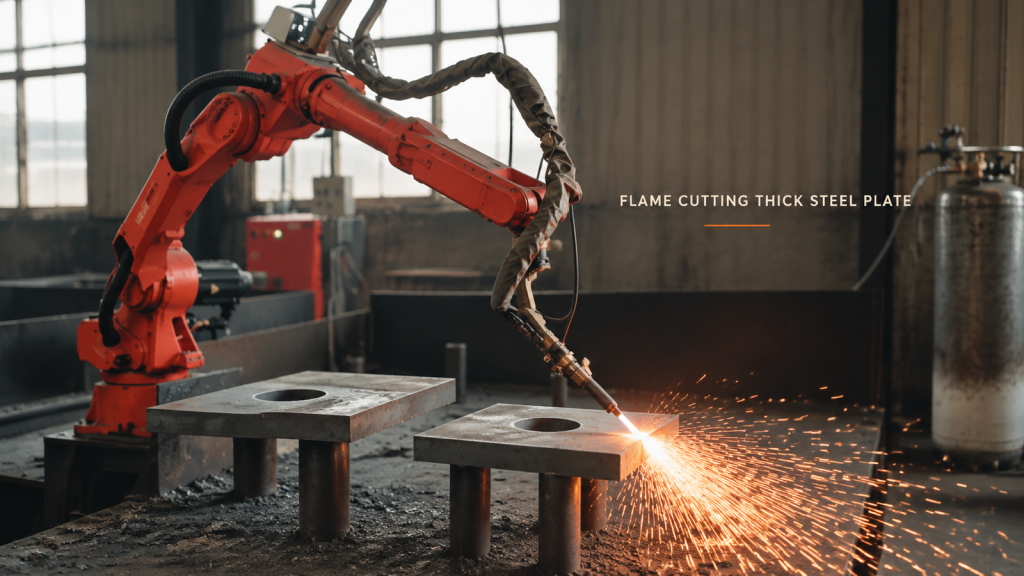
Når tykkplateflammeskjæring kan flyttes fra en håndholdt brenner til en robot: platestøtte, brennerhøyde langs kanten og å holde folk unna gnister.
Robotsveising med lang ramme: Hvilken skjøt bør styre celleoppsettet?
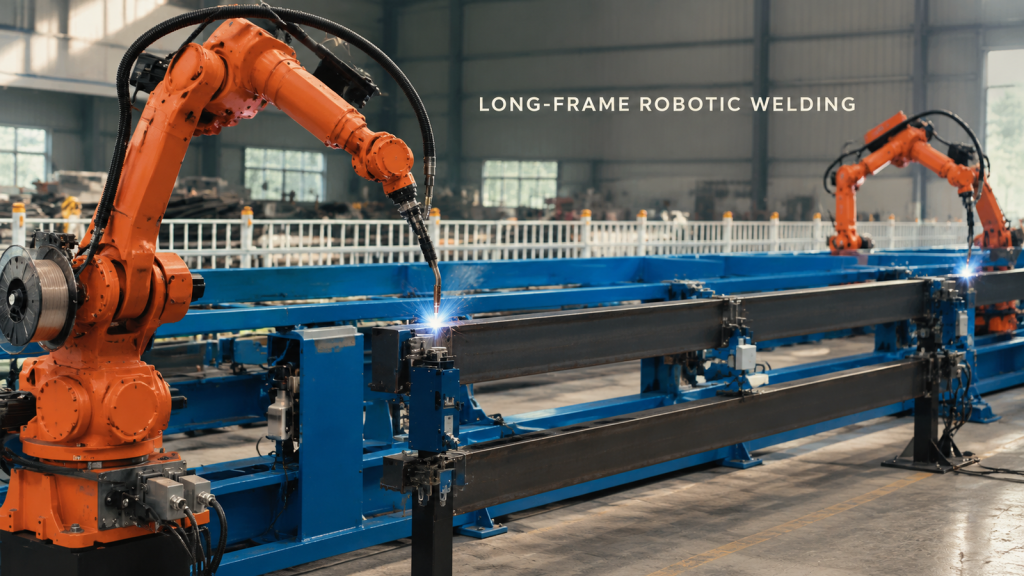
Start et robotsveiseoppsett med lang ramme med den hardeste skjøten, og valider deretter tilgang til fixturen, brennerposisjon, kabelklaring og gjenopprettingsplass.
Robotisk skålformet lossing av deler: Hvordan beskytter du kantene under uttrekking?
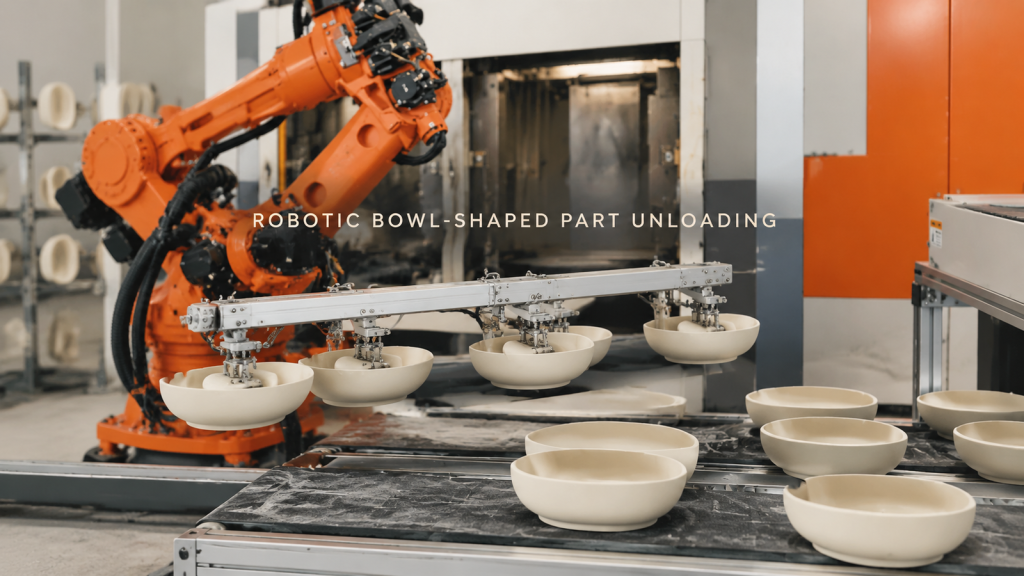
Planlegg robotlossing av skålformede deler rundt støttet kontakt, uttaksklaring, kantbeskyttelse og stabil plassering av mottaksflaten.
Robotsveising av skjøter på lange aksler: Kontrollert tilgang ved det sirkulære grensesnittet

Se en robot som sveiser sirkulære plateskjøter på en støttet langakselenhet og planlegg skjøttilgang, fikstur og banesegmentering.
Overføring av sylindriske deler og utstyrsbehandling: Kontroller delen på begge grensesnittene

Se en robot som griper korte sylindriske deler ved siden av lukket utstyr og planlegg grensesnittene for opptak, utstyrshåndtrykk og overføring.
Robotsveising av store rammeskjøter: Planlegg brennertilgang før første lysbue

Se en oransje robot sveise flere skjøter på en stor, fast ramme, og lær hvordan brennertilgang, festeanordninger og banerekkefølge former cellekonseptet.