
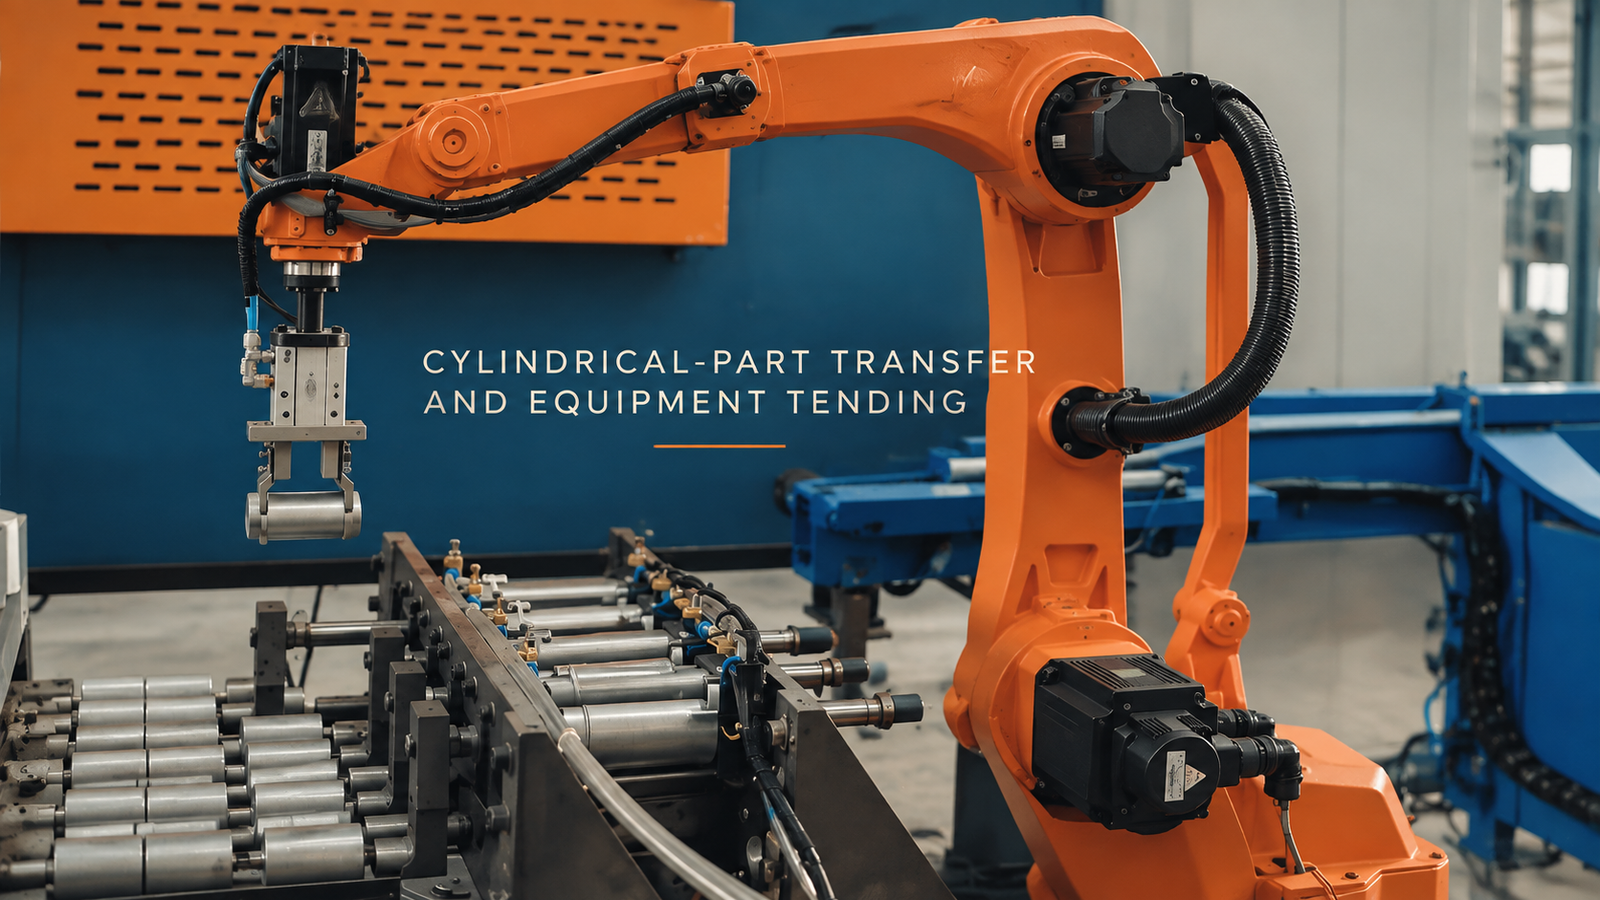
Det at man holder en sylindrisk del betyr ikke at overleveringen av utstyr er fullført. Opptaksenheten må etablere en radial og aksial posisjon; utstyrsgrensesnittet må deretter akseptere den kjente posisjonen gjennom en tydelig åpning og definert kontrolltilstand. Opptaket viser en oransje robot, en nedovergående parallell griper, korte sylindriske deler og blått lukket utstyr, uten å identifisere utstyrsprosessen. Be EVST om å gjennomgå søknaden din →
Grep er bare nyttig når det etablerer positur
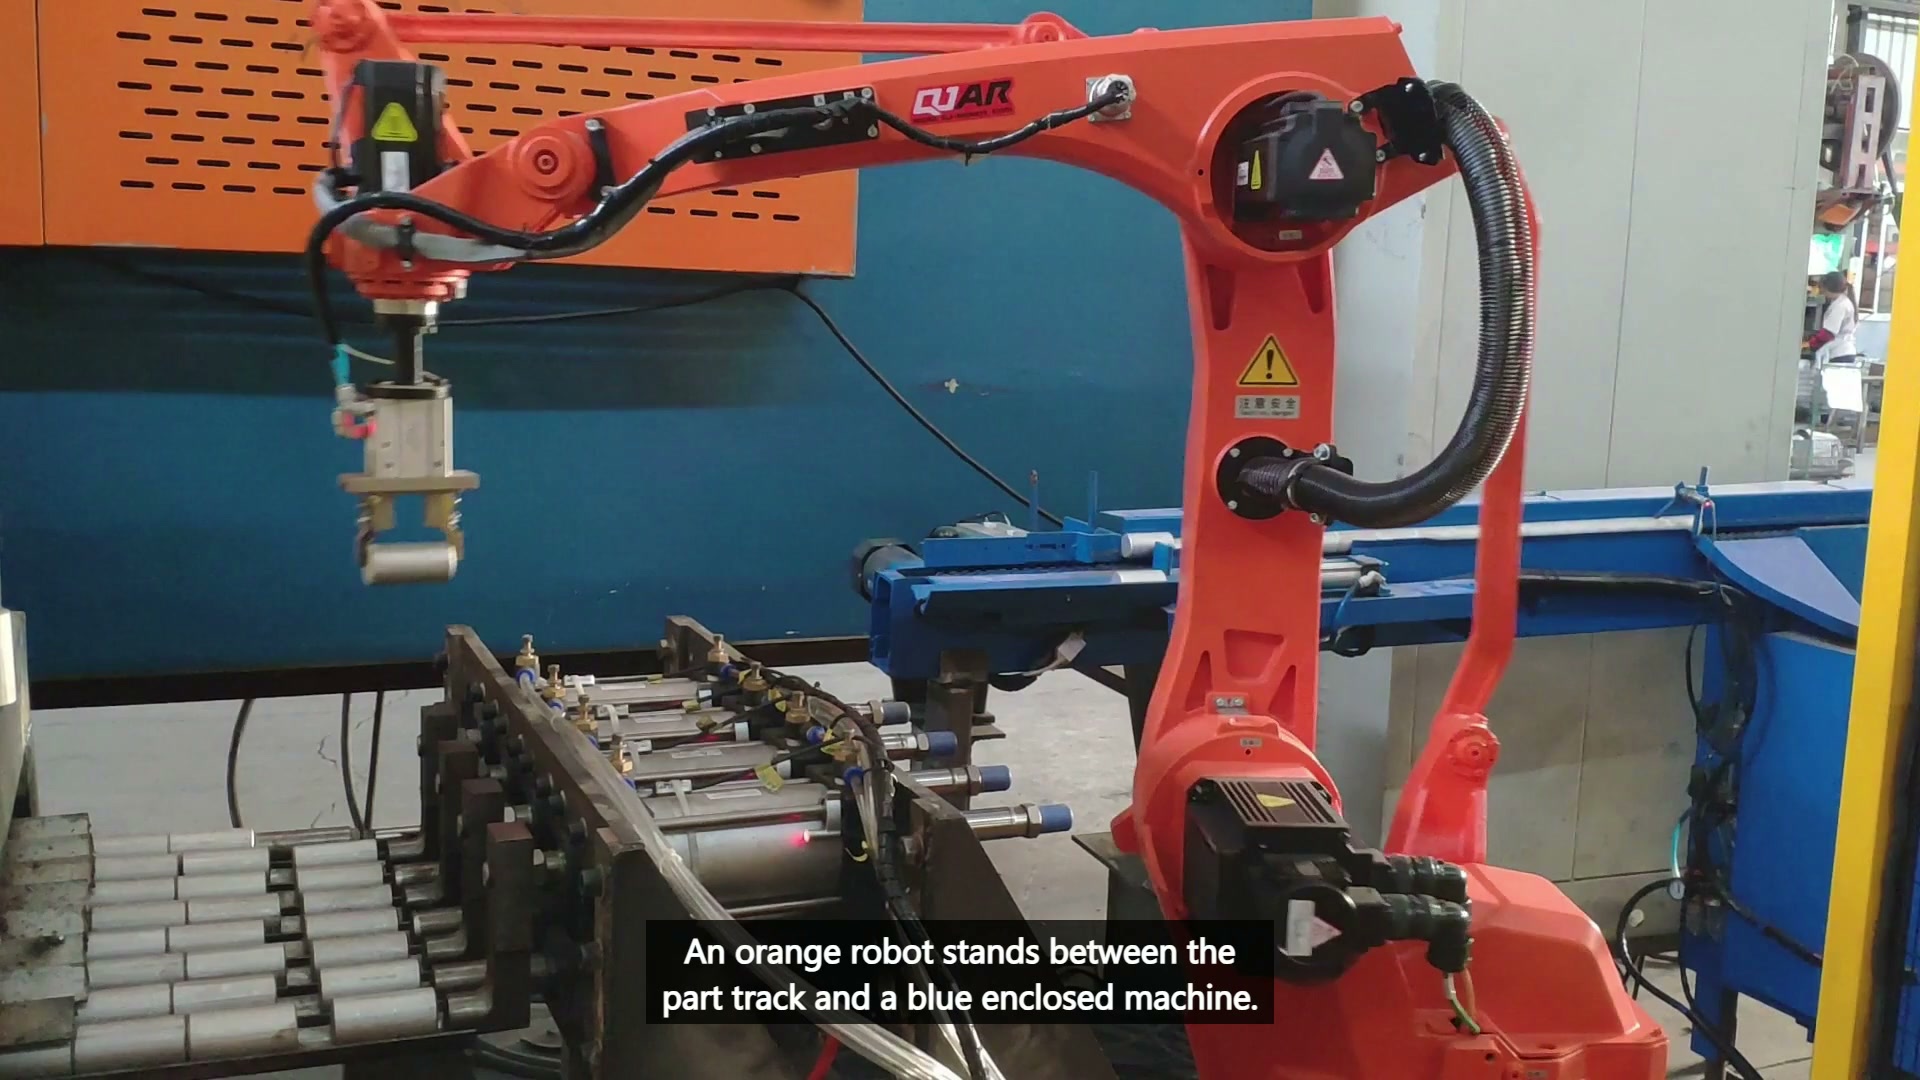
Klokken 00:12.00 holder griperen synlig én kort sylindrisk del over rullebaneområdet.
En rund del kan rulle, rotere eller komme utenfor sentrum før kjevene lukkes. Støtten eller reiret må etablere radial posisjon, mens en aksial stopp kontrollerer lengderetningsposisjonen. Kjevekontakten må da beholde denne posisjonen uten å skade beskyttede overflater eller skyve delen til en ny posisjon. Test de minste og største tillatte delene og den minst gunstige overflatetilstanden; registrer tomme, delvise og skjeve grep samt vellykkede løft.
Utstyrsgrensen legger til en annen begrensning
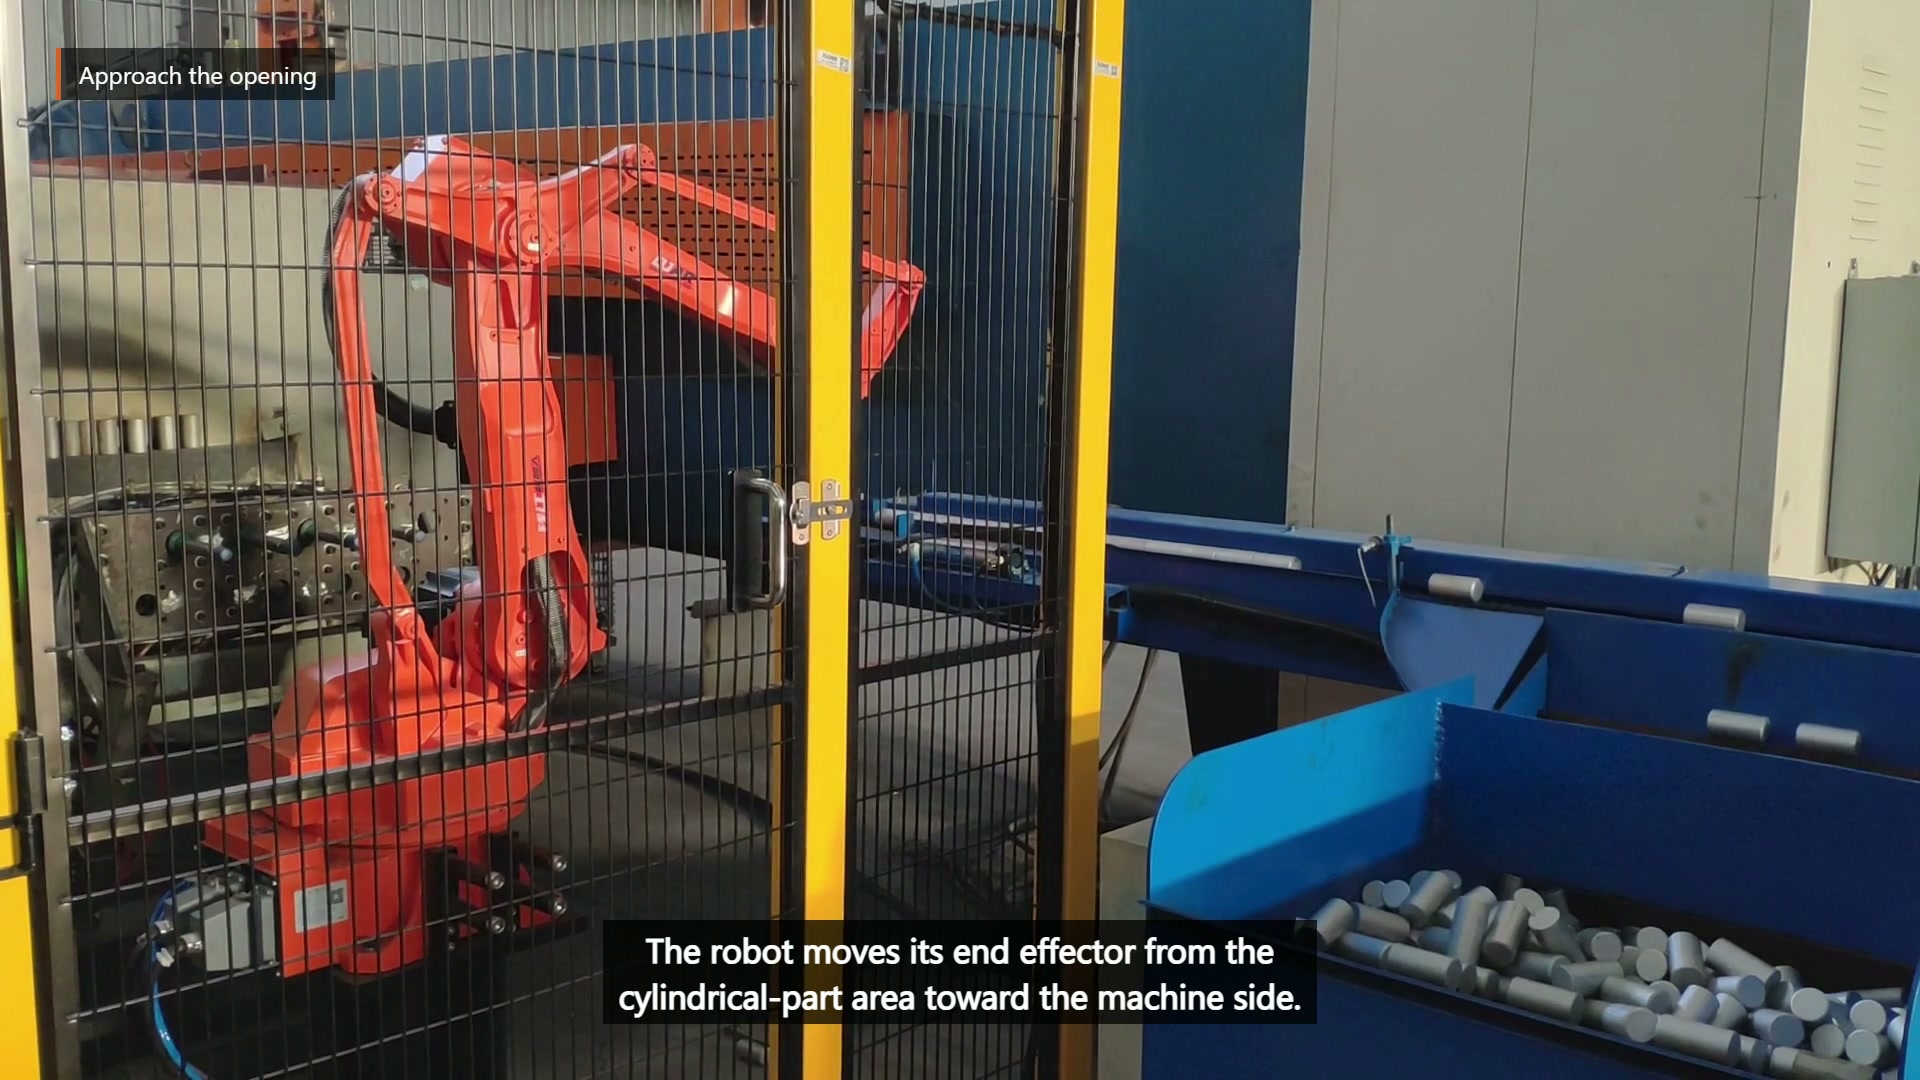
Klokken 00:25.50 beveger roboten seg mot det blå, lukkede utstyret ved siden av området med sylindriske deler.
Inngang avhenger av en avtalt klartilstand og nok klaring for griperen, den holdte sylinderen og tilbaketrekningsbanen. En fast forsinkelse kan ikke bevise at den interne bevegelsen har stoppet, at tilgang er tilgjengelig eller at overleveringsposisjonen er klar. Robotklarering må dekke den holdte delen og verktøyet, ikke bare armflensen.
| Spørsmål | Hentegrensesnitt | Utstyrsgrensesnitt |
|---|---|---|
| Hva fikser posen? | Radial støtte og aksialstopp | Definert overleveringssted |
| Hva bekrefter beredskapen? | Del tilstede og riktig montert | Tilgang tilgjengelig og mottakerstatus bekreftet |
| Hvilket volum trenger klarering? | Kjevetilnærming rundt nærliggende deler | Verktøy, sylinder og komplett retrettvei |
| Hvilken feil må repareres? | Manglende, rullende eller ufullstendig grep | Blokkert inngang, avvist overlevering eller manglende klarering |
Grensesnittene bør valideres separat før de tidsbestemmes som én syklus. Dette forhindrer at et stopp ved utstyret feildiagnostiseres som et gripeproblem, eller at ustabil oppsamling skjules av ekstra klaring nedstrøms.
Gjenopprettingstester avslører hvilket grensesnitt som mistet kontrollen
Fjern en del fra presentasjonen, plasser en ved verst tillatt aksialforskyvning, utfordre grepbekreftelse, hold tilbake utstyrsklar-tilstanden og blokker overleveringen i kontrollerte forsøk. Hver tilstand trenger et sikkert holdepunkt og en tilbakestillingsrute som bevarer kunnskapen om hvorvidt roboten bærer en del.
For en konseptgjennomgang, oppgi deletegningen, diameter- og lengdeområde, masse og beskyttede overflater, presentasjonsstøtte og innkommende variasjon, åpnings- og kontrolltilstander for utstyr, overleveringsplassering, forventninger til gjenoppretting og representative deler. Send disse innspillene for en EVST-konseptgjennomgang → eller e-post sales@evsrobot.com.
Opptakene støtter håndtering av sylindriske deler ved siden av lukket utstyr; endelig verktøy, kontroller, sikring og godkjenning avhenger av prosjektvalidering.