
Robotsveising av en stor ramme bør legges ut fra den mest begrensede nødvendige skjøten, fordi denne skjøten kan diktere robotens posisjon, festehøyde, klemmeplassering og ruten til hver påfølgende skjøt. Opptaket viser en oransje robot som sveiser separate skjøter på en fast rørformet eller bjelkeramme. Det støtter en tilgangsdrevet konseptgjennomgang, mens det nødvendige sveiseomfanget og produksjonsresultatet fortsatt trenger prosjektbevis. Be EVST om å gjennomgå søknaden din →
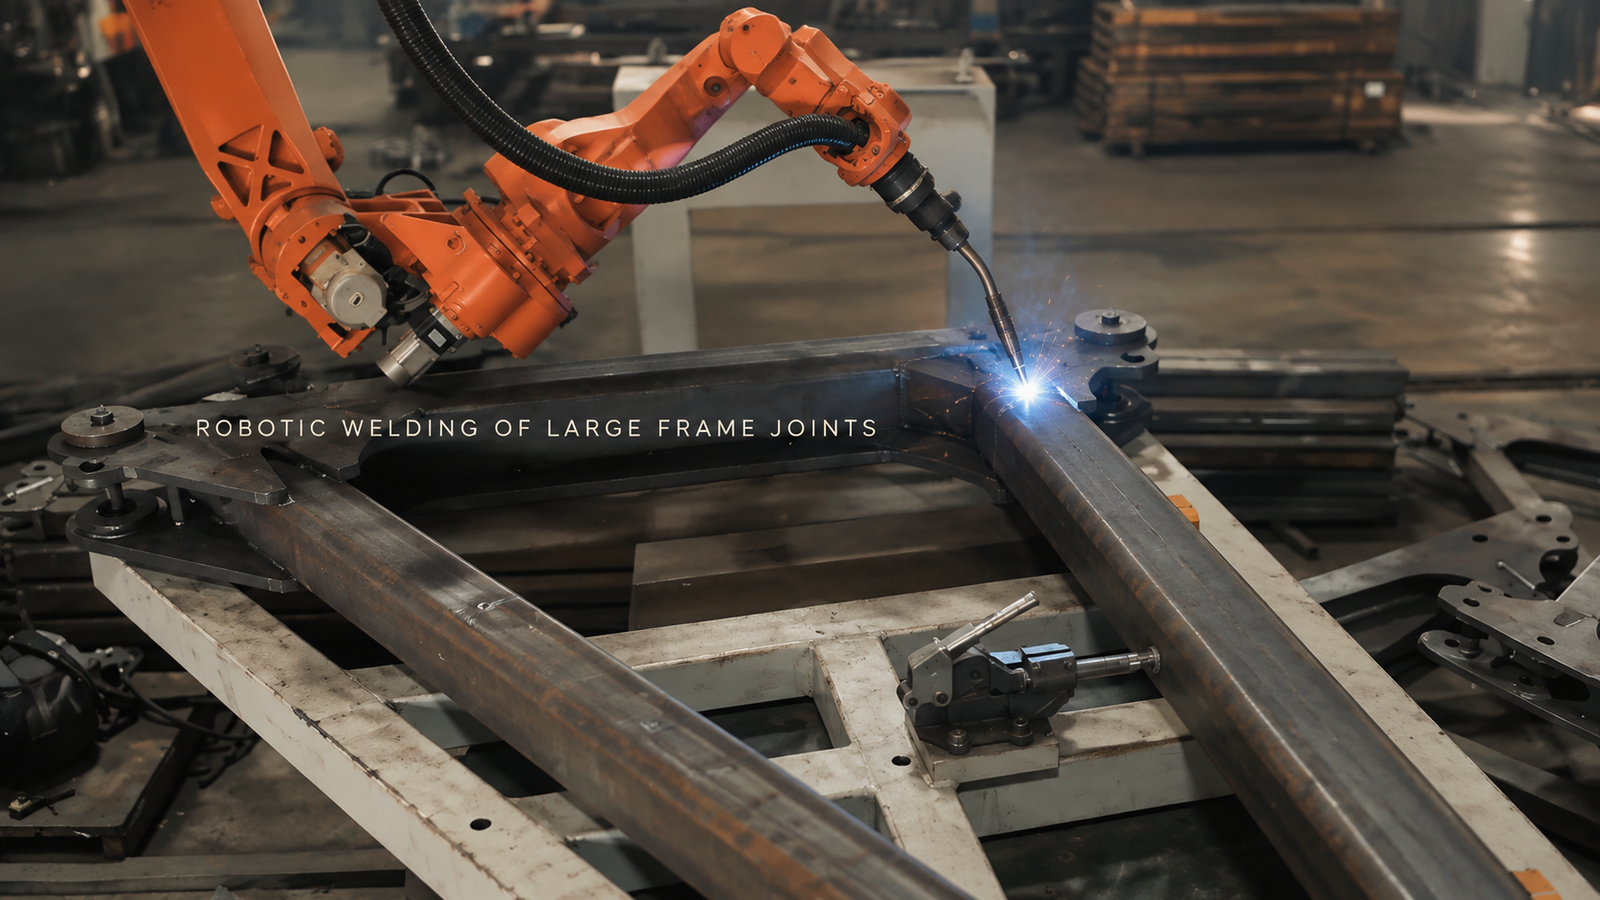
La det vanskeligste skjøtet definere det første oppsettet
Den åpne siden av en ramme kan få én bue til å se grei ut, mens et rør, en klemme eller en festestolpe blokkerer den neste skjøten. Robotens rekkevidde alene avgjør ikke spørsmålet. Brennerhalsen, dysen, kabelpakken og tilbaketrekningsretningen trenger alle klaring ved ønsket arbeidsvinkel.
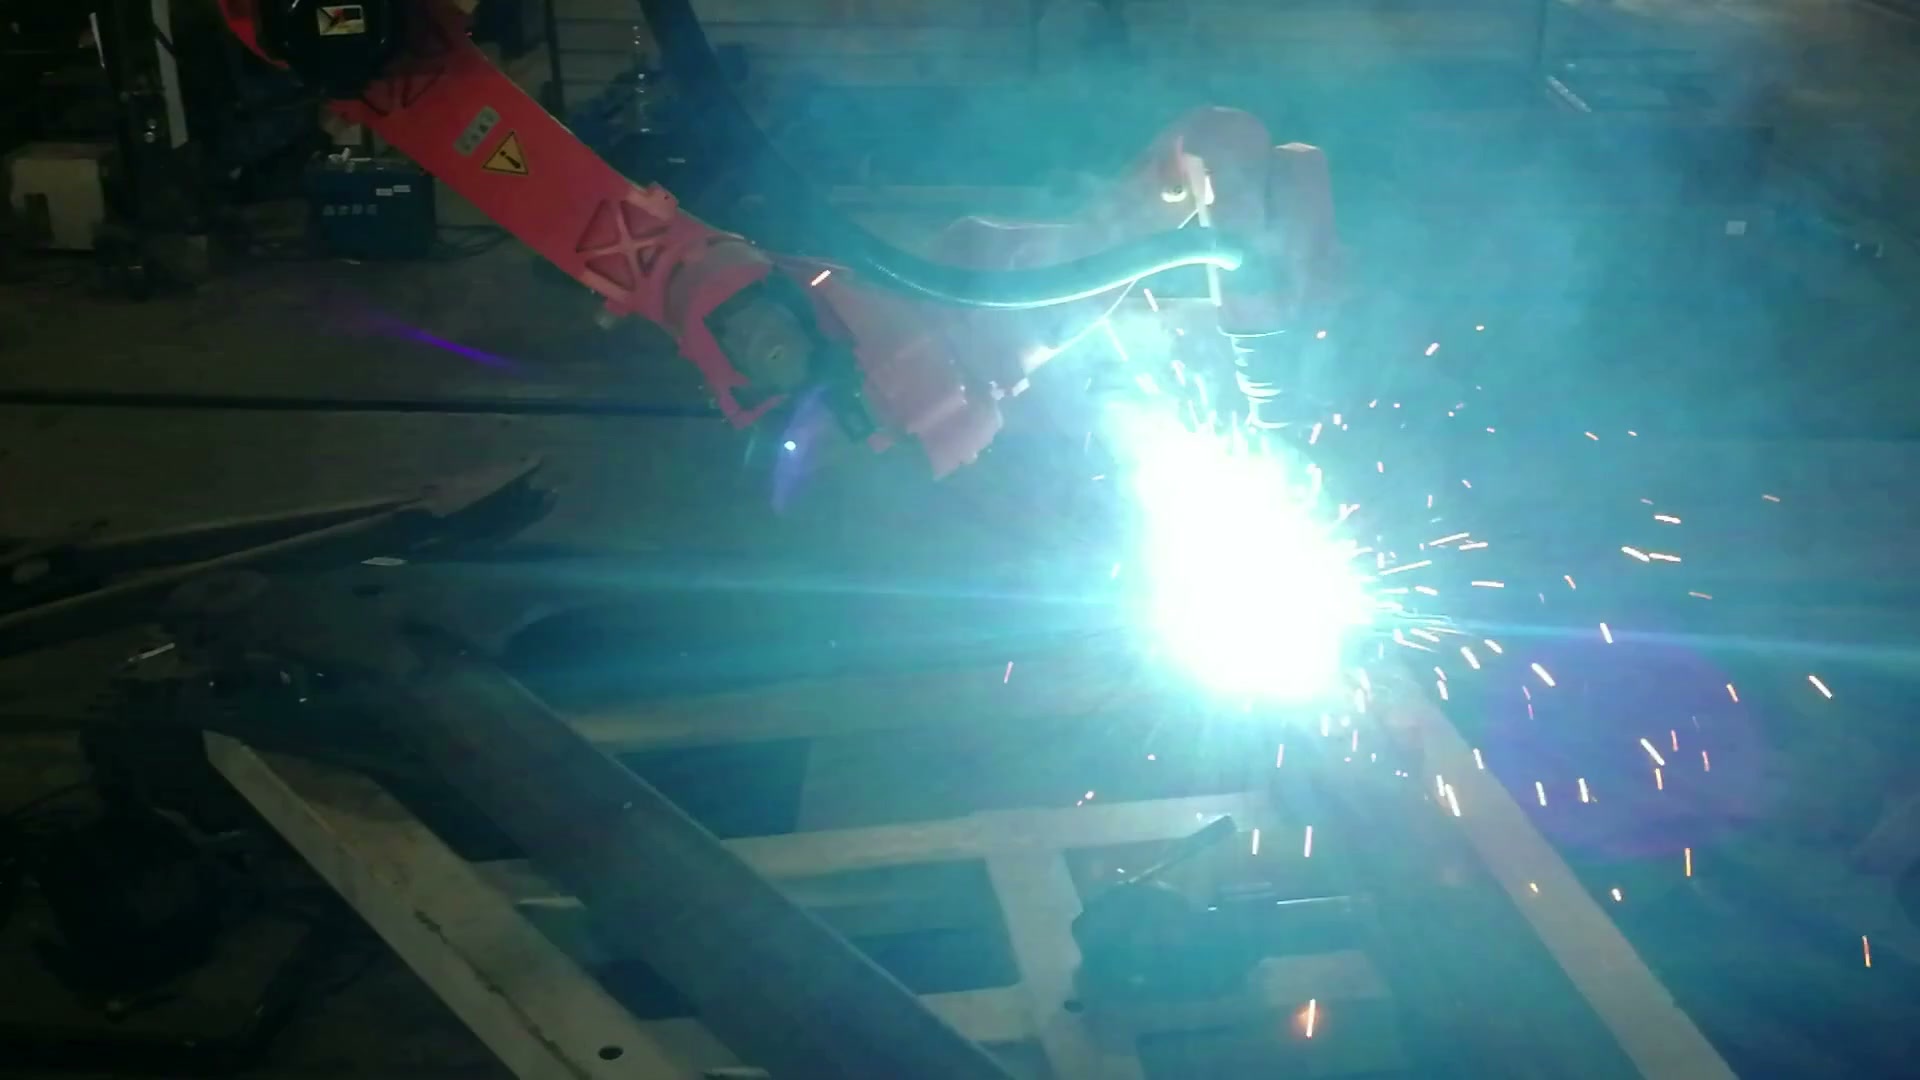
Klokken 00:40.33 bekrefter nærbildet en aktiv bue ved ett skjøt på den faste rammen.
Start med det mest blokkerte skjøten på tegningen. Sveip hele brennerpakken til startposisjonen, gjennom den nødvendige banen og ut igjen. Plasser deretter fiksturen rundt den konvolutten. Et referansepunkt eller en klemme som forbedrer plasseringen, men opptar den eneste brukbare tilnærmingen, endrer automatiseringskonseptet.
Lange elementer trenger også nok støtte til å begrense nedbøyning og bevegelse. Denne støtten må kontrollere rammen uten å ta bort den nye tilgangen. Den nyttige tidlige modellen kombinerer derfor den faktiske rammen, foreslåtte støtter og klemmer, brennergeometri, kabelkonvolutt og målt innkommende variasjon.
Gjennomgå hvert skjøt som tilgang, plassering og rute
Det vidvinkelbildet viser hvorfor hele monteringen er viktig: roboten, rammen og stålarmaturen deler samme begrensede volum.
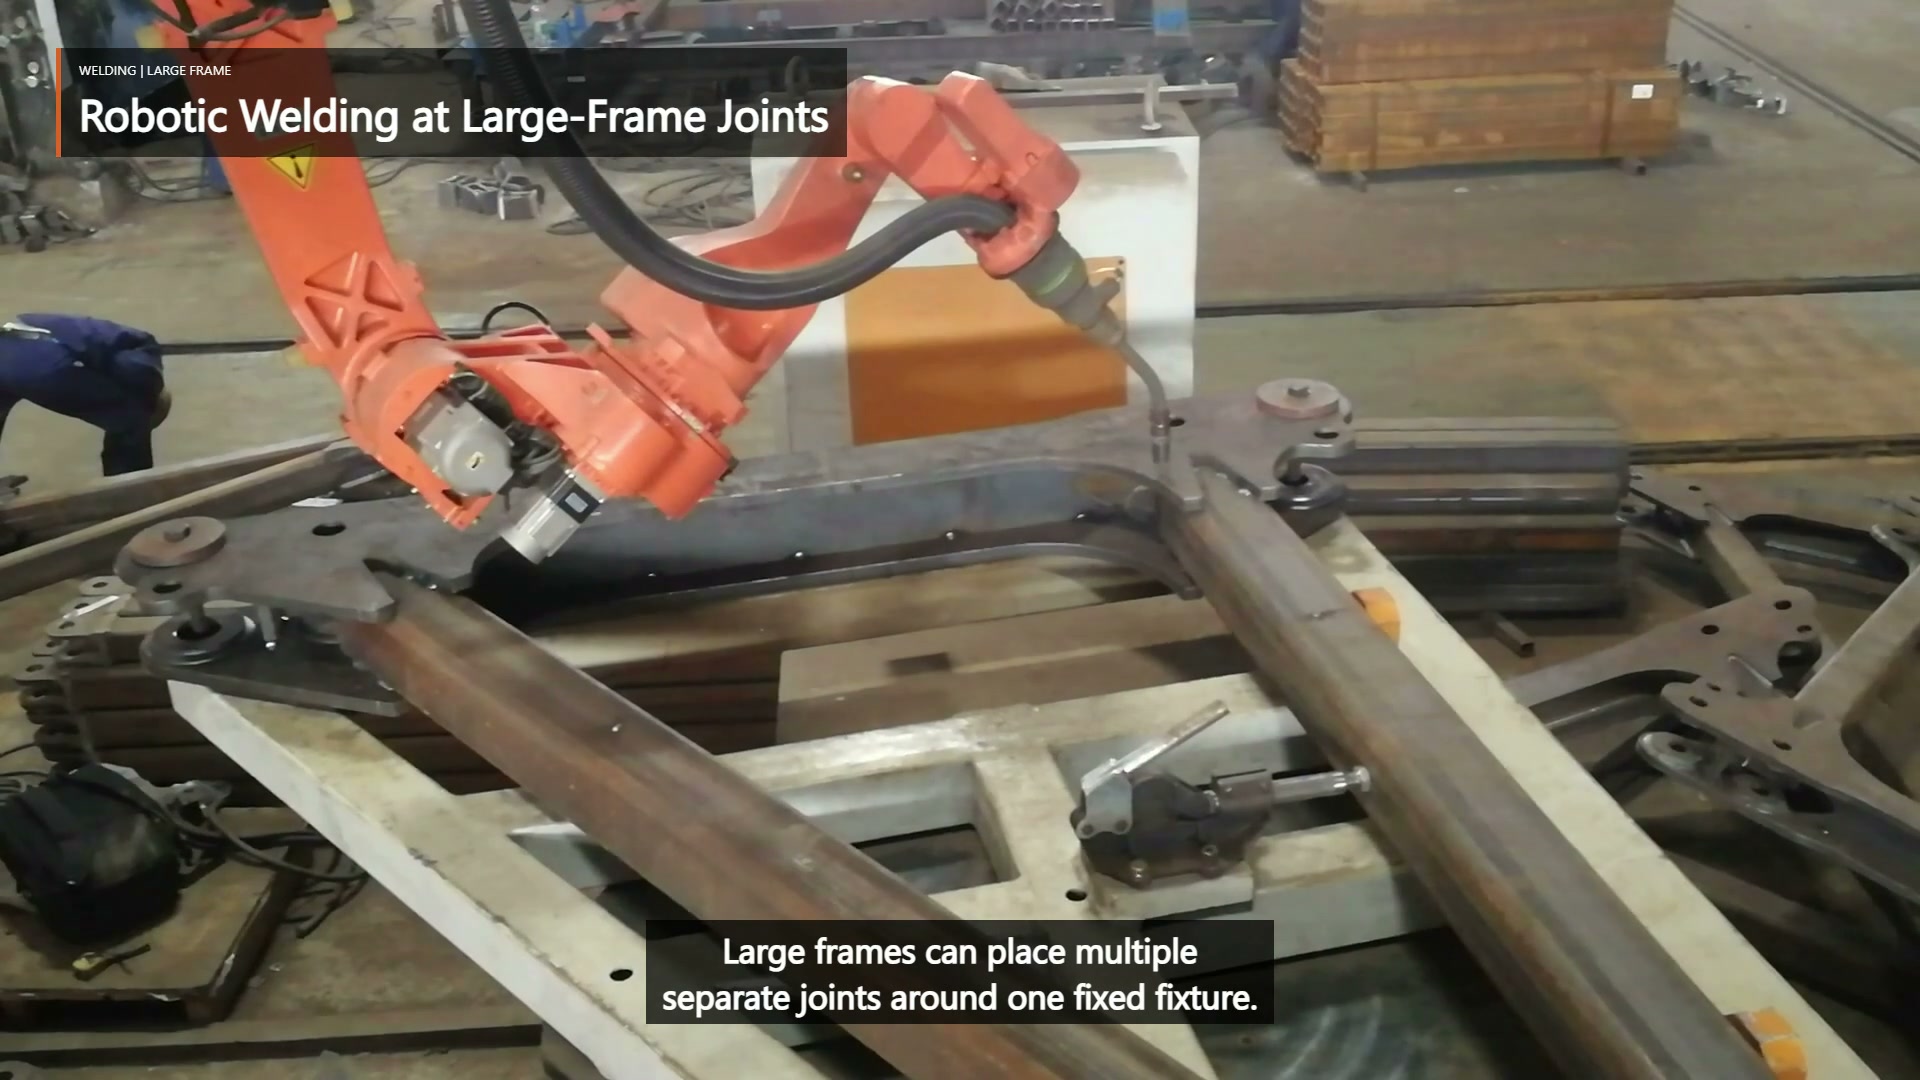
Klokken 00:03.50 holder den vidvinkelvisningen roboten, brenneren, den faste rammen og stålarmaturen i samme scene.
| Spørsmål om felles gjennomgang | Bevis å bringe | Konseptkonsekvens |
|---|---|---|
| Kan hele fakkelpakken nærme seg og trekke seg tilbake? | Skjøtevinkel, nødvendig brennervinkel, start-/sluttområde og nærliggende elementer | Robotmontering, rammepresentasjon eller automatisert omfang kan endres |
| Returnerer fixturen skjøten forutsigbart? | Stabile referanser, klemmeposisjoner, stiftetilstand og målt gapområde | Banens repeterbarhet avhenger av delpresentasjon, ikke bare programmering |
| Kan roboten bevege seg fra forrige ledd uten å krysse en hindring? | Armaturkonvolutt, kabelsvei og ikke-bue-rute | Felles rekkefølge og mellomliggende positurer blir en del av oppsettet |
| Kan det nødvendige området fortsatt inspiseres? | Tegning, sveisespesifikasjon og inspeksjonstilgang | Layouten må reservere en brukbar akseptvisning |
Dette kobler hvert sømkrav til den fysiske endringen det kan tvinge frem andre steder i cellen.
Sekvensen kan sende layouten tilbake for revisjon
Separerte buer i opptaket er koblet sammen ved reposisjonering av bueavstenging. En foreslått rekkefølge må bevare tilgang etter tidligere sveiser, unngå at kabelen setter seg fast bak rammen, og ta hensyn til monteringsbevegelse etter hvert som sveisingen pågår. Varme og forvrengning er prosjektspesifikke, så sekvensen bør testes mot tegningen og sveisekravene i stedet for å utledes fra en delvis video.
Hvis et senere skjøt mister klaring, en start eller et stopp ikke kan plasseres i et tillatt område, eller målt rammebevegelse flytter et skjøt utenfor den planlagte banen, kan svaret være en endring av festeanordning eller en annen rammepresentasjon – ikke finere programmering. Denne tilbakemeldingen er grunnen til at ruteplanlegging hører hjemme i layoutstudiet.
Ta med den vanskelige skjøten til konseptgjennomgangen
En nyttig gjennomgang starter med rammetegningen og skjøtlisten, sveisesymboler og akseptkriterier, toleranser for innkommende elementer og hefttilstand, foreslåtte referanser og festeinnretning, og representative deler. Marker den mest blokkerte skjøten og den største forventede variasjonen. Den første testen bør bevise tilgang, repeterbar tilpasning og inspeksjon under disse forholdene før ytelsen estimeres.
Send disse innspillene for en EVST-konseptgjennomgang → eller e-post sales@evsrobot.com.
Opptakene registrerer synlig sveising av flere skjøter; endelig verktøy, kontroller, sikring og produksjonsgodkjenning avhenger av prosjektvalidering.