
Arbeidssonesekvensering for gjentatte sveiser på skinnekomponenter

Utforsk hvordan arbeidssonesekvensering, fixturkonsistens og grensetilstander styrer gjentatte robotsveiser på skinnekomponenter.
Robotslipingdekning for bærbare tastaturhus
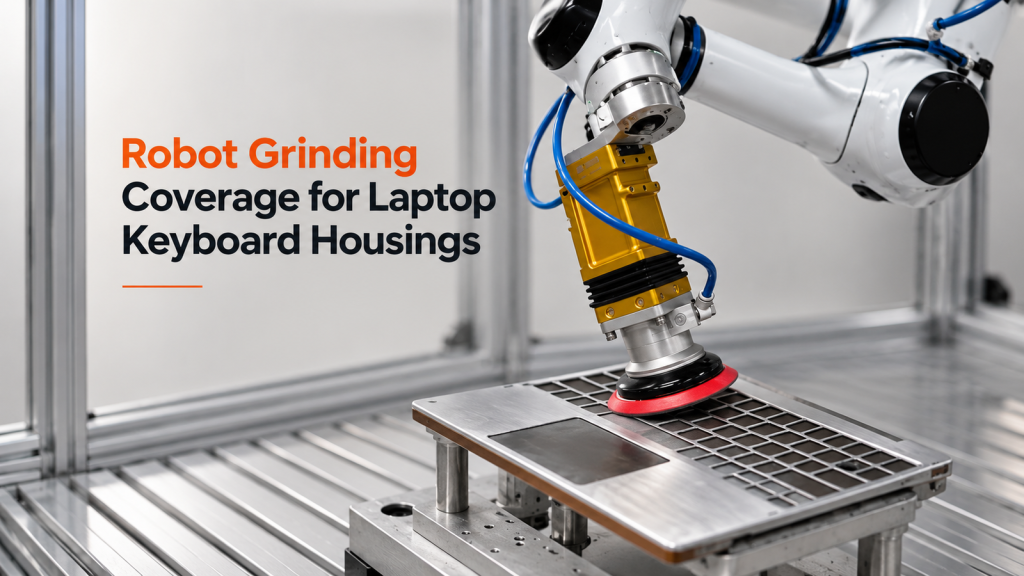
Lær hvordan overflatesonering, verktøystilling og overgangskontroller styrer robotens slipebaner for kabinetter til bærbare tastaturer.
Hva gjør at en robotisk baklukesprøytebane fungerer rundt kanter, masker og begrensninger i kabinen?
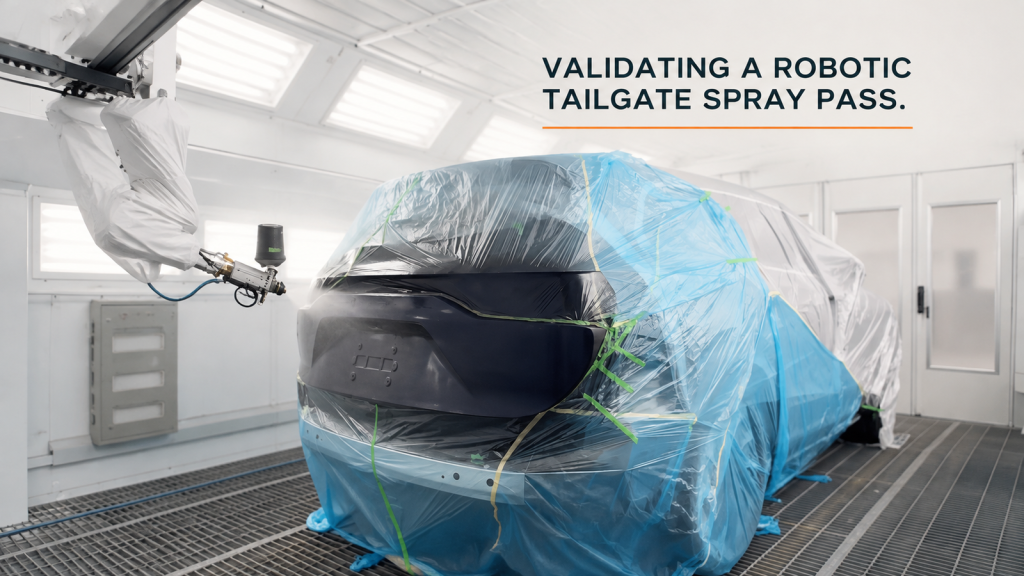
Se hvordan overflatesoner, påførerens holdning, en toppmontert malingskopp, maskeringsgrenser og kabineklaring former en robotisk sprøytebane med bakluke.
Robotpressebetjening: Hva gjør overføringen mellom et brett og en presse repeterbar?
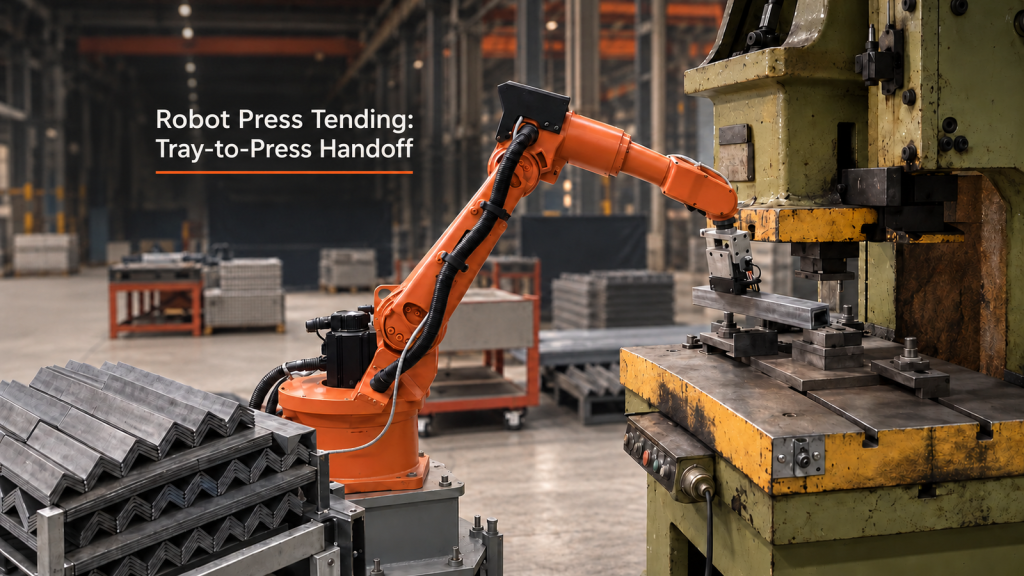
En praktisk analyse av bretthenting, pressetillatelser, arbeidsbordplassering og gjenoppretting for robotpressebetjening.
Planlegging av en robotarbeidsstasjon for konform belegg: Tre arbeidsområder, én tydelig rute
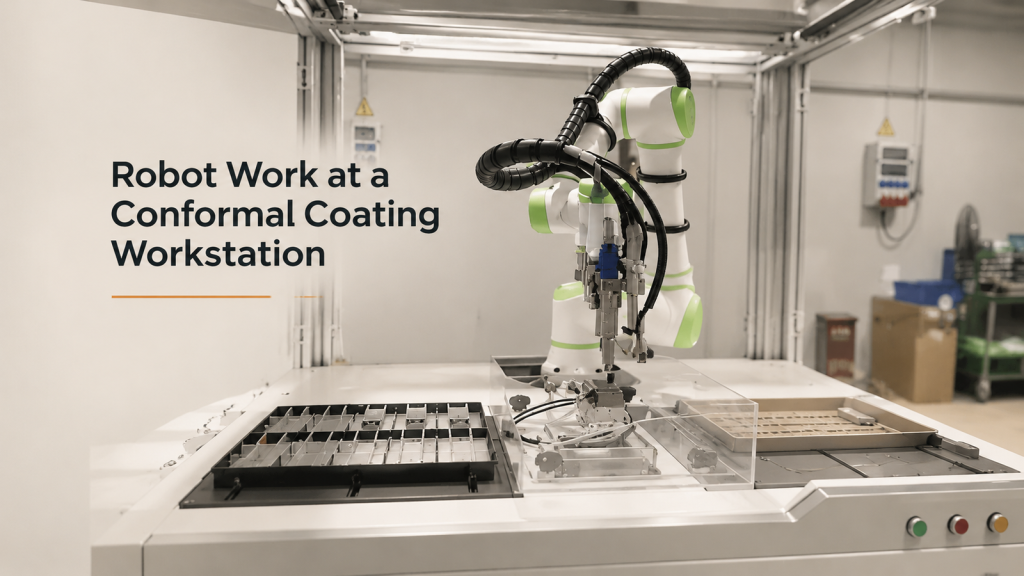
Hvordan planlegge robotruter, armaturgrensesnitt, tilstedeværelsestilstander og gjenoppretting på tvers av tre arbeidsområder i en konform beleggarbeidsstasjon.
Mobil robot CNC-maskinpleie
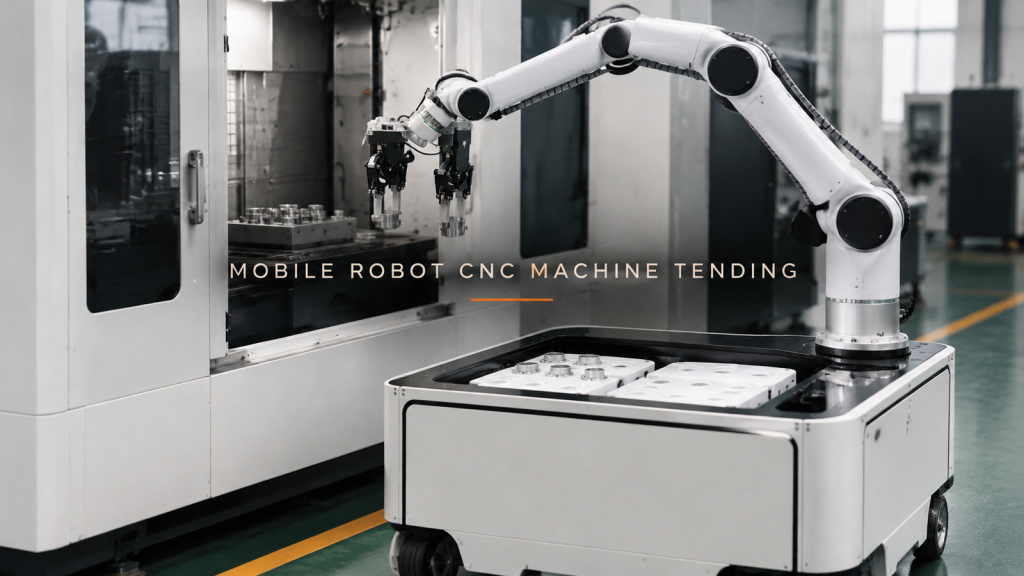
Et mobilt robotkonsept for CNC-maskinbetjening må koordinere tre grensesnitt: brettet, maskinåpningen og dokkingposisjonen som gjør at begge deler rekker.
Robotbasert limsprøyting for instrumentpaneler
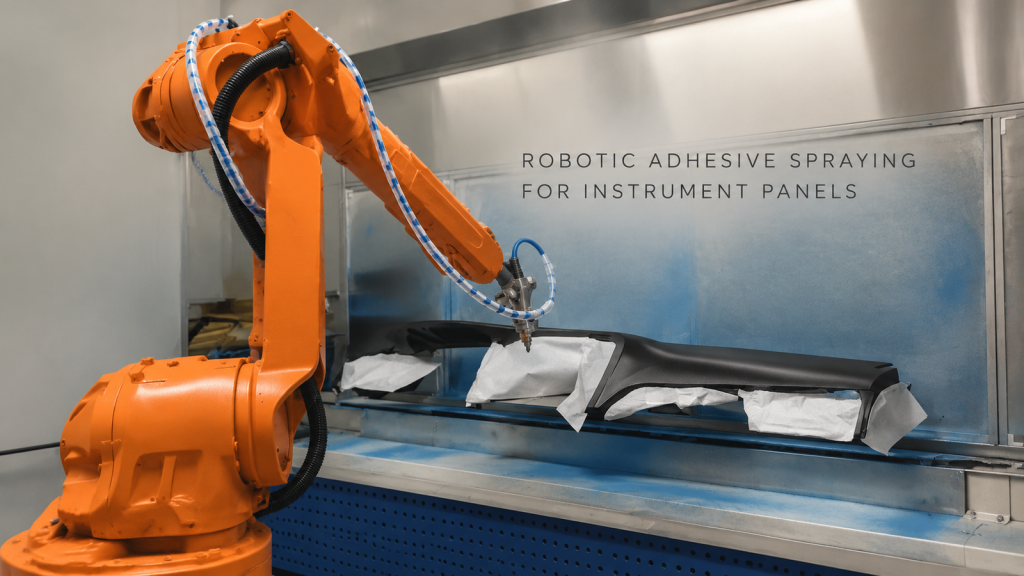
Se en robot nærme seg, følg og reposisjoner på tvers av et instrumentpanel, og gjennomgå deretter bane, klaring og valideringsinndata for et praktisk prosjekt.
Robotsveising av søm på et ribbet, kasseformet arbeidsstykke: Hva skjøtebanen krever
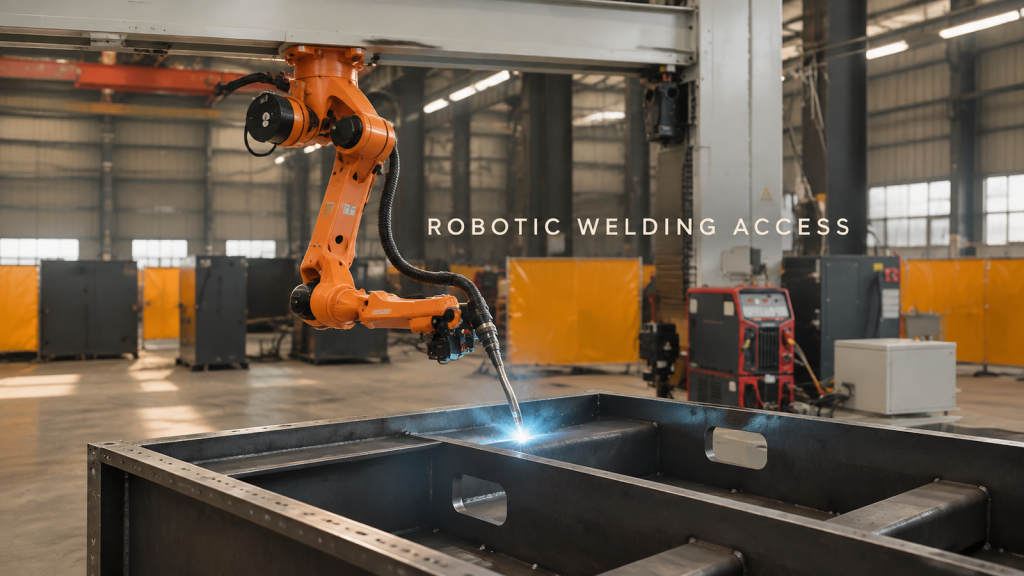
En feltvideo viser en robot som sveiser langs en søm på et ribbet, boksformet arbeidsstykke. Se geometrien, tilgangen og valideringsinndataene som er viktige.
Robotpalletering av frøplantebrett: Bygging av alternerende lag og utmating av pallen
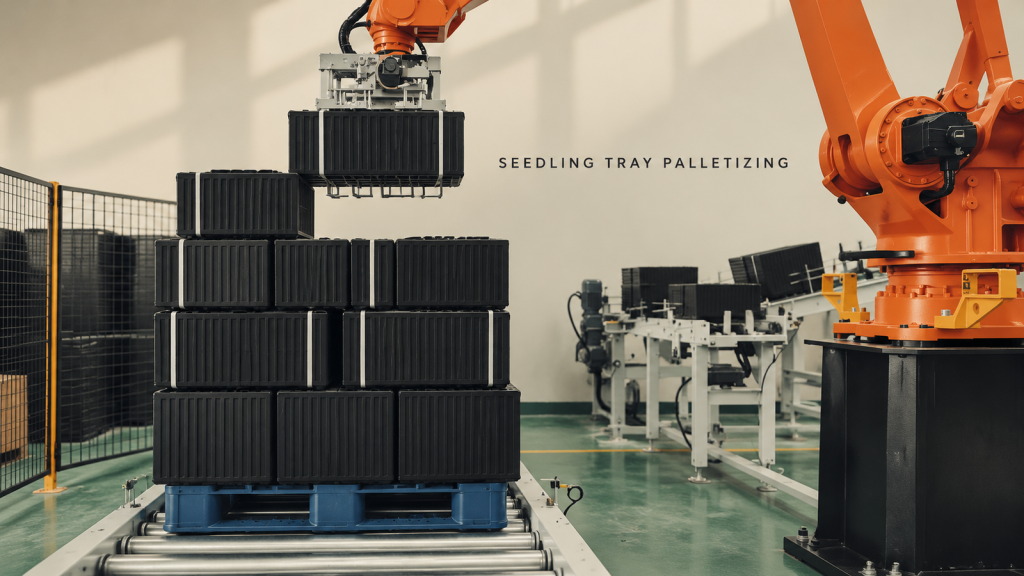
Se stablede frøplantebrettgrupper plukket, plassert i alternerende lagretninger og levert som en komplett pallelast.
Robotsliping for jekkkomponenter: Koordinering av en roterende fikstur og verktøytilgang
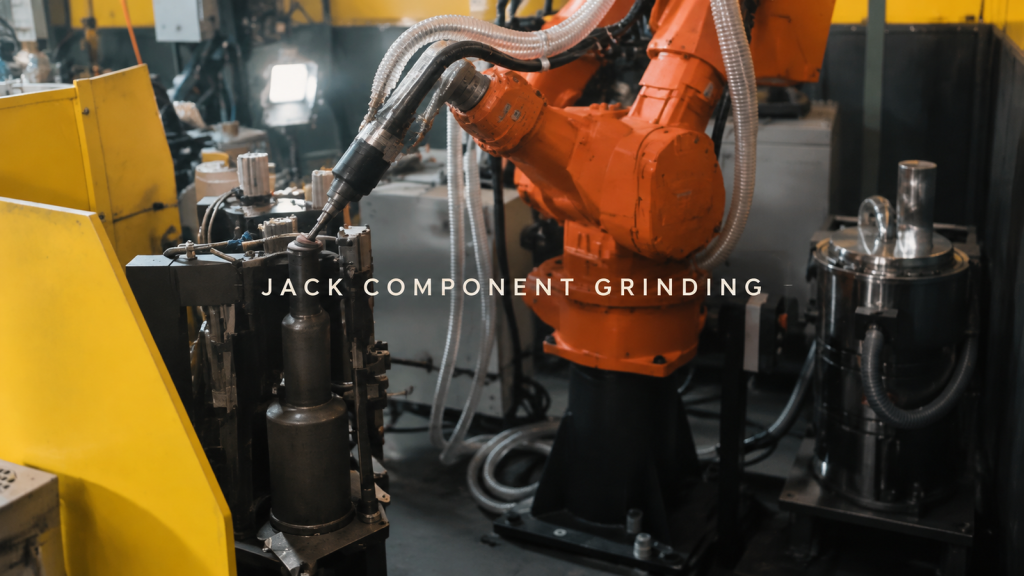
Se hvordan en roterende fixtur presenterer jekkkomponenter for robotsliping, med kontaktruter bak og foran og nedre, indekseringslåser og klaringskontroller.
Hva holder en lang argonbuesøm av metallplate stabil fra start til slutt?
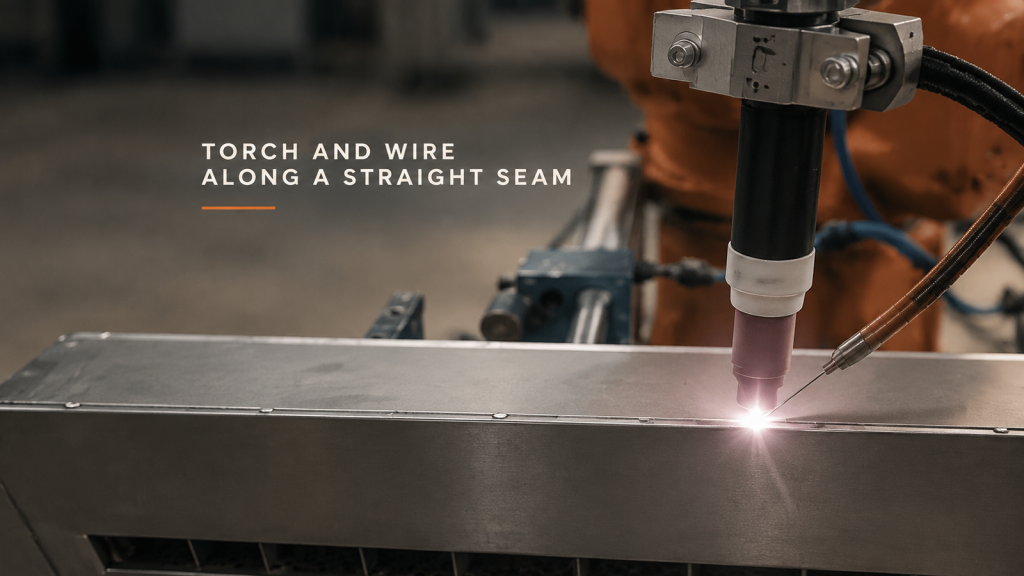
Planlegg en lang argon-bue-søm av metallplate rundt skjøtens stabilitet, keramisk dyse og sidetrådgeometri, og en definert buesluttsone.
Robotholdt avgrading av deler: Hvordan bør gripeflater og arbeidskanter deles inn?
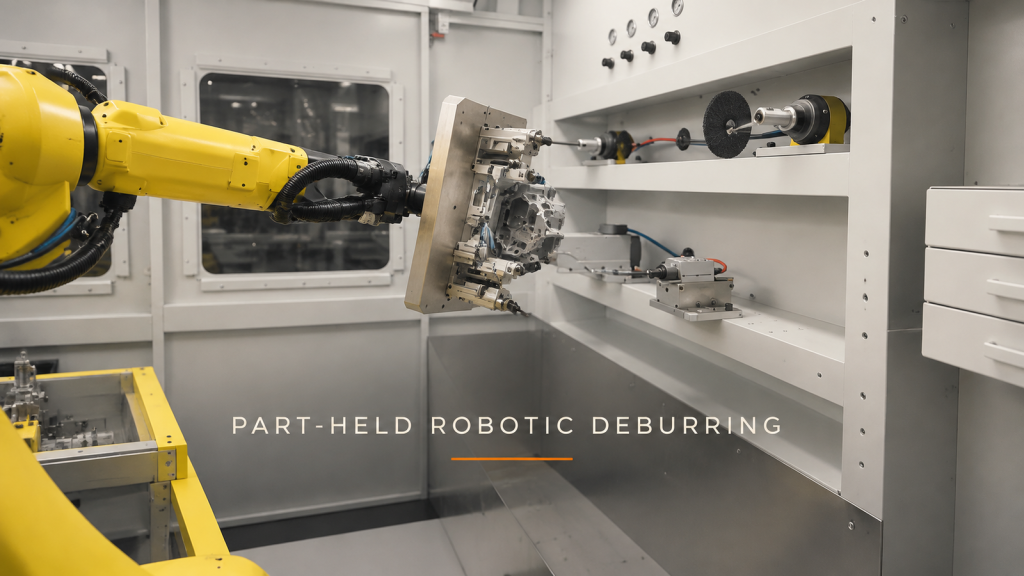
Planlegg avgrading av robotholdte deler ved å skille gripeflater fra arbeidskanter, kontrollere fiksturklaring og definere hver metode med fast verktøy.