
By EVST-redaksjonen · Anmeldt av EVST-redaksjonen · Sist oppdatert 24. september 2026 · Redaksjonell politikk · Rettelser policy · Betingelser
Den mest begrensede skjøten bør drive en sveiseoppsett med lang ramme. Opptakene viser to oransje roboter plassert langs en lang blå festeanordning som holder et separat buet metallelement; buer vises ved lokale skjøter mens robotene beveger seg mellom posisjoner. En nyttig studie starter ved skjøten nærmest hindringen eller lengst fra et stabilt nullpunkt, og arbeider deretter utover til støtter, brennertilgang og sekvens. Del ramme- og skjøtkravene med EVST.
Start ved skjøten med minst frihet
Lange medlemmer frister team til å legge ut cellen rundt total lengde. Lengde er viktig, men den avgjørende begrensningen er ofte lokal: en skjøt nær en støtte, en buet seksjon som blokkerer brennerhalsen, eller en endeforbindelse som krever at roboten nærmer seg arbeidsgrensen. Hvis den skjøten ikke kan sveises og avsluttes med margin, er resten av layouten for tidlig.
Det brede opptaksområdet skiller den blå armaturen fra det mørkere metallelementet som holdes inni den. Roboter står på forskjellige sider og beveger seg til lokale arbeidsområder. Dette støtter en sveiseanalyse over lengre tid uten å identifisere produktet, prosjektet, koordineringsmetoden eller sveiseresultatet.
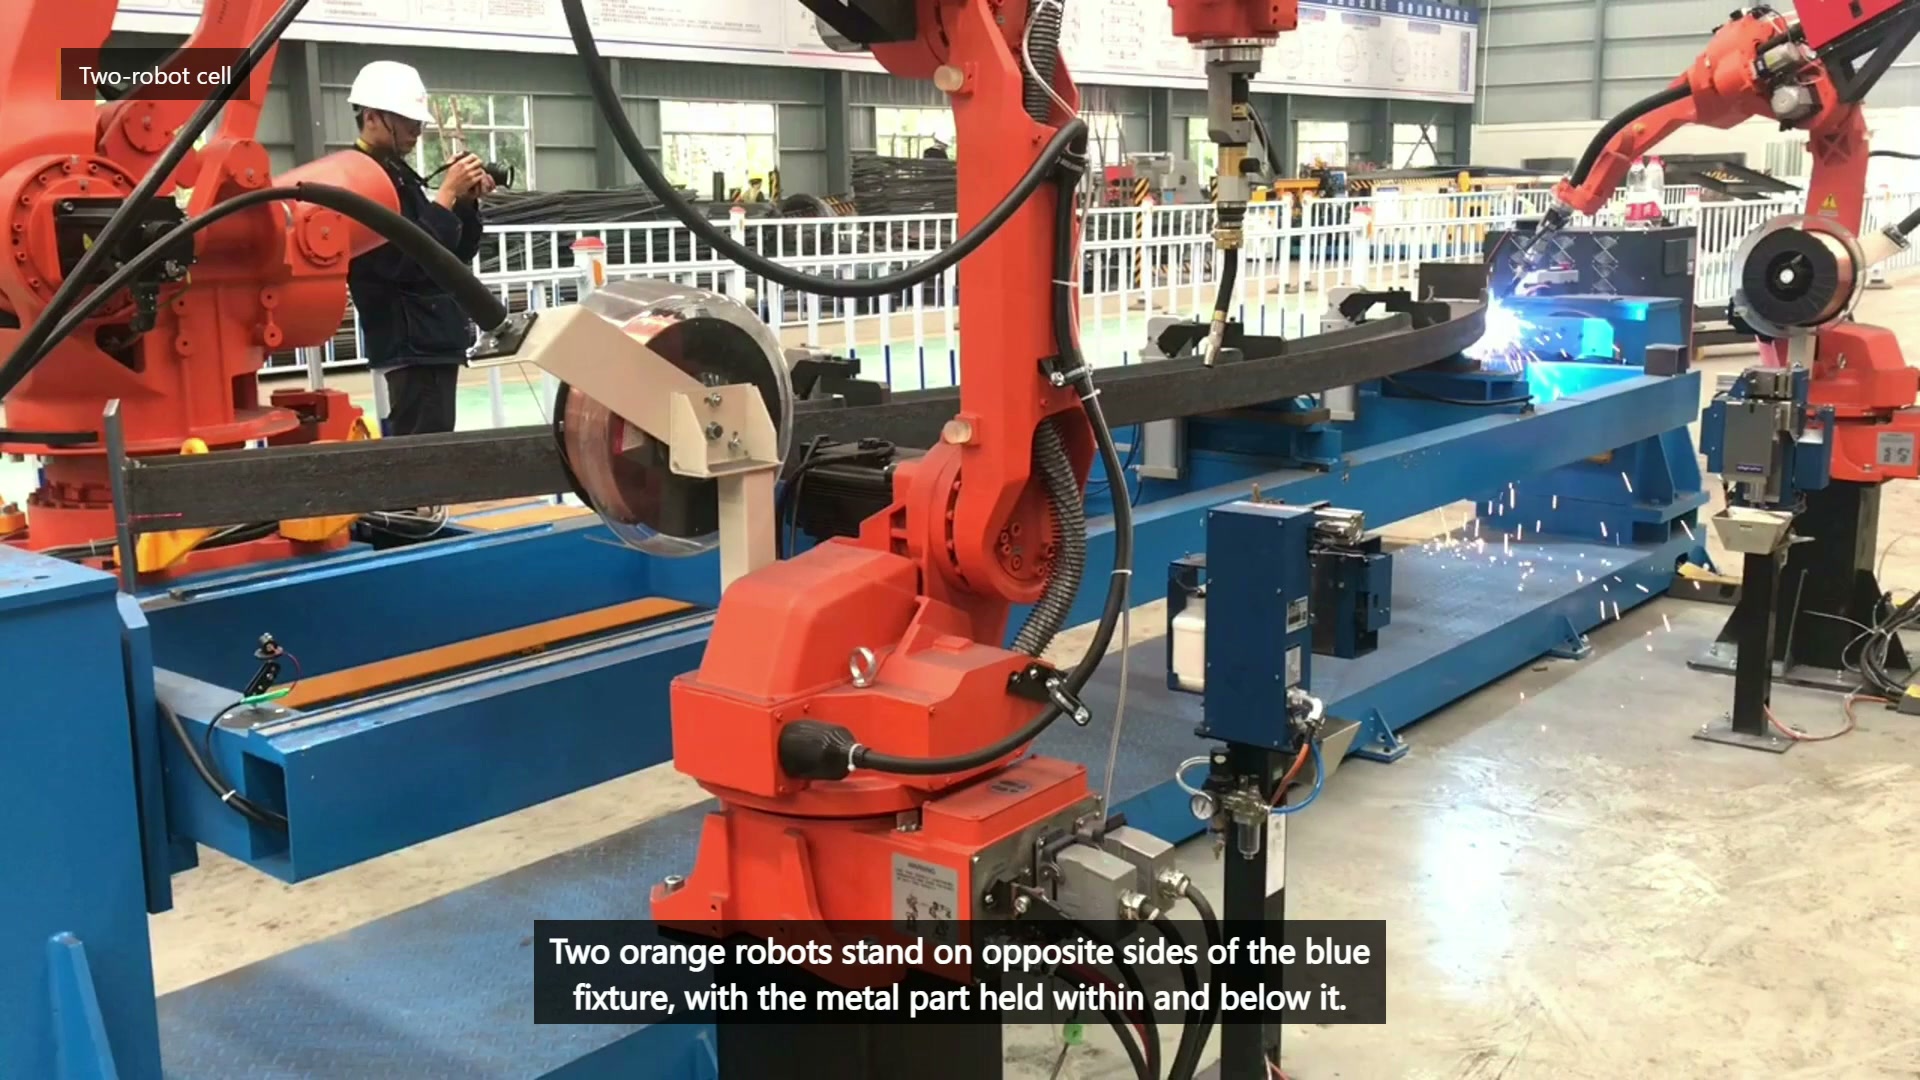
Siste hovedvideo 00:10 – To oransje roboter står på motsatte sider av den blå lampen, med det lange metallelementet inni.
Lag et kart over felles tilgang før du tildeler robotposisjoner
For hver nødvendige skjøt, registrer de tillatte brennervinklene, start- og slutttilgang, kabelmantel, nærliggende klemmer og en klar avstand. Klassifiser deretter skjøten som åpen, begrenset, nødvendig med ny presentasjon eller utenfor det foreslåtte automatiserte omfanget. Dette kartet viser om to faste robotposisjoner er tilstrekkelige, eller om arbeidsstykket, fiksturen eller robotmonteringen må endres.
| Ledd tilstand | Tidlig spørsmål | Mulig svar |
|---|---|---|
| Nær en klemme | Kan brenneren og halsen passere uten å miste den nødvendige vinkelen? | Flytt klemmen eller endre retningen |
| Langt fra datapunktet | Hvor mye posisjonsvariasjon når leddet? | Forbedre støtte eller mål presentasjon |
| Bak en kurve | Finnes det en trygg tilnærming og retrett? | Presenter medlemmet på nytt eller endre omfang |
| Delt mellom roboter | Kan den ene armen gå ut før den andre går inn? | Definer eierskap og ventetilstander |
Støtt lemmen uten å gjøre festet til en hindring
Et langt element trenger nok støtte til å kontrollere presentasjonen, men all støtte krever tilgang. Velg stabile referanser før sveising, plasser støtter der de kontrollerer nedbøyning eller vridning, og plasser klemmene slik at den planlagte brennerbanen forblir åpen. Mål skjøtposisjonen etter fastspenning og igjen etter utløsning; ellers kan banekorrigeringer maskere variasjon i festeanordninger eller innkommende deler.
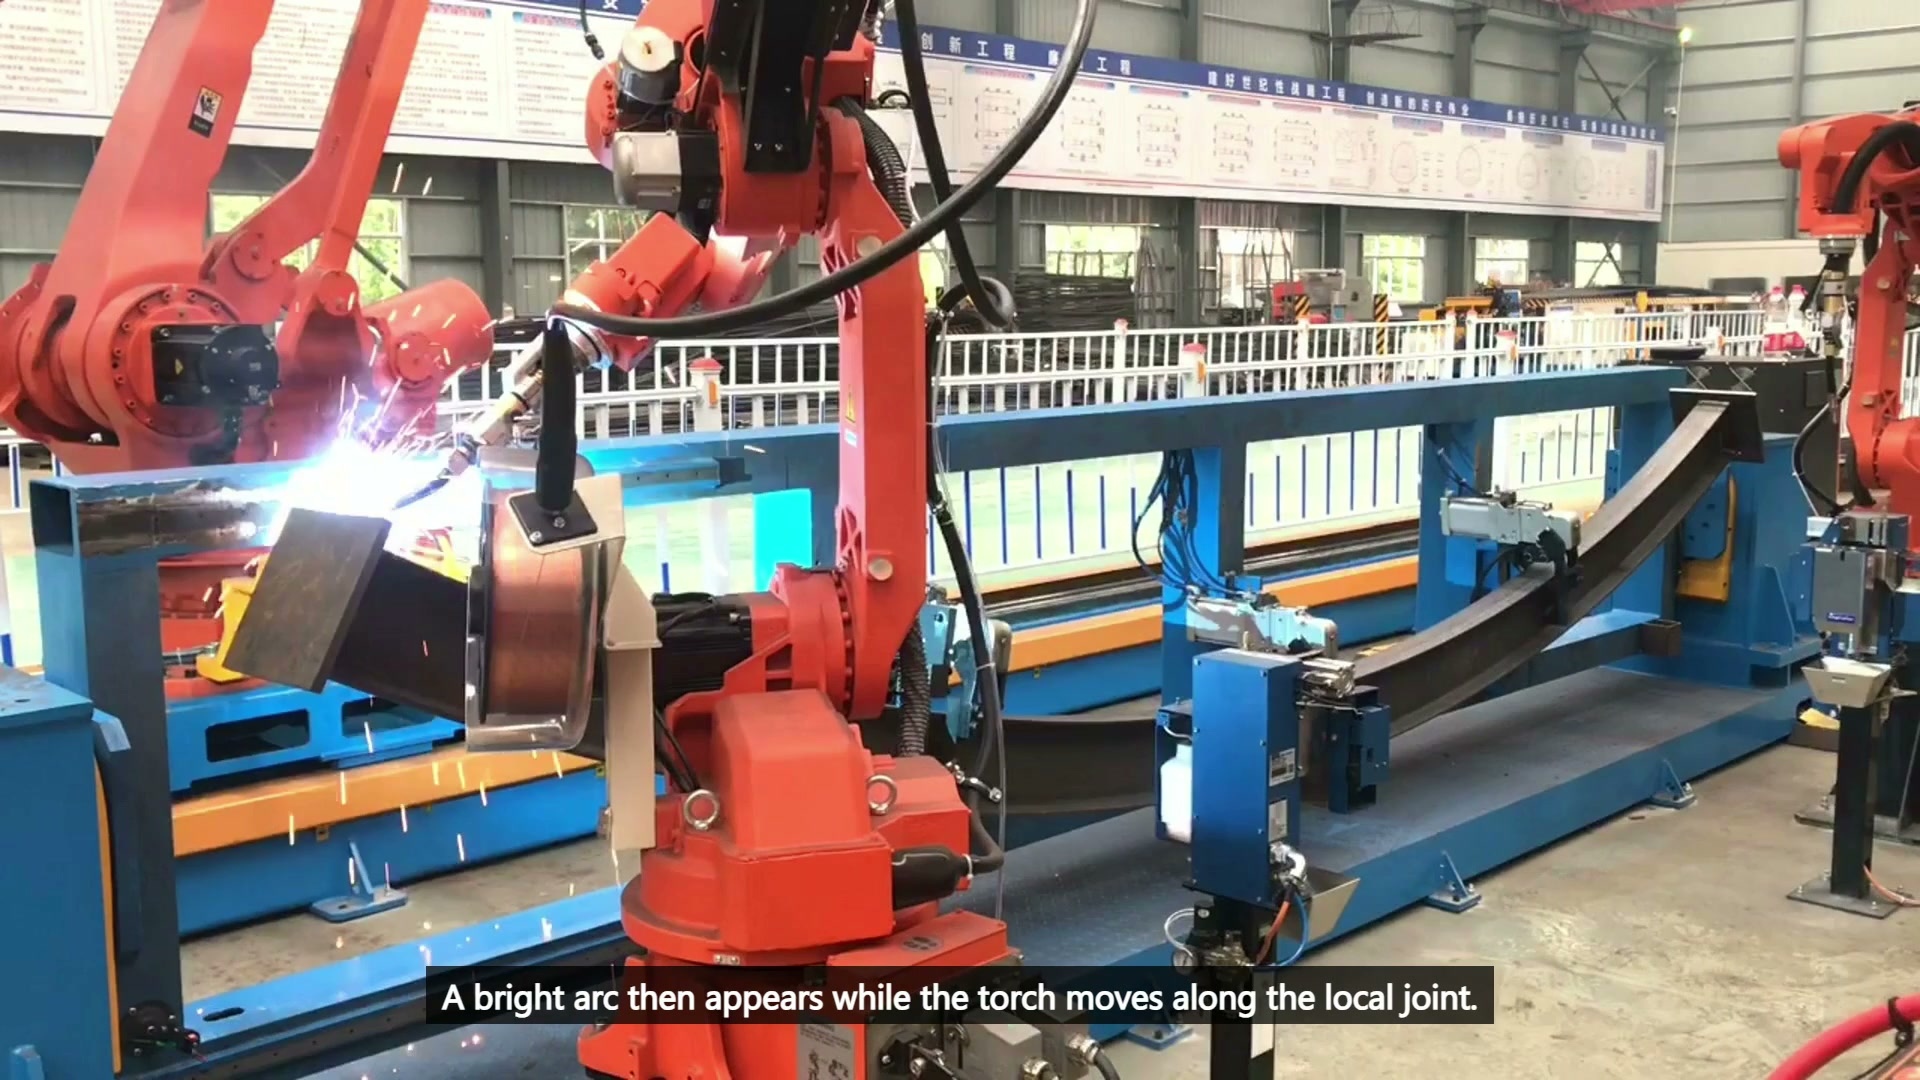
Siste hovedvideo 00:28 – En sveisebrenner arbeider på en lokal skjøt på det lange metallelementet, med synlige lysbuer og gnister.
Fiksuren må også tillate lasting, inspeksjon, rengjøring og bruk av brenneren. Disse tilstandene krever ofte andre klaringer enn automatisk sveising. En design som bare fungerer med cellen lukket og en perfekt del allerede fastspent, er ufullstendig.
Sekvens etter tilgang og verifisering
Baneplanen bør inkludere sveisesegmenter, bueavgangsbevegelser, robotoverleveringer, gjenopprettingspunkter og inspeksjonssteder. Test den mest begrensede skjøten, den lengste forflytningen og ethvert område der robotkonvolutter nærmer seg hverandre. Tilordne hvert resultat til et skjøtnummer, en fiksturtilstand og en programversjon.
Hvorfor ikke starte med den enkleste skjøten?
En enkel demonstrasjon kan skjule funksjonen som senere tvinger frem en ny utforming av armaturen. Den vanskeligste skjøten avslører layoutbegrensningen, mens endringer fortsatt er rimelige.
Forkorter en annen robot automatisk syklusen?
Nei. Fordelen avhenger av tilgangstildeling, venting i delt område, armaturens oppførsel og den nødvendige sveise- og inspeksjonssekvensen.
Hva bør den fysiske prøven bruke?
Bruk produksjonslignende elementer, realistiske heft- og gapforhold, de foreslåtte støttene og den faktiske brenner- og kabelpakken.
Inndata for en sveisestudie med lang ramme
- Rammetegning og nummerert skjøtliste
- Sveiseområder, forberedelse og akseptkriterier
- Innkommende toleranser, hefttilstand og sannsynlig forvrengning
- Referansepunkt, støtte, klemme og lastekonsept
- Brenner, kabel, robot og vedlikeholdskonvolutter
- Utgangsmål, omkoblingsområde og gjenopprettingsregler
Epost sales@evsrobot.com eller bruk EVS Internationals kontaktside med medlemstegningen og felleslisten. EVST kan gjennomgå tilgangskartet, støttekonseptet, robotallokeringen og prøveplanen.
Opptakene dokumenterer synlig rammefeste og lokal sveisebevegelse. Produktidentitet, robotkoordinering, sveiseprosedyre, syklusytelse og sveiseaksept krever prosjektvalidering.