
Et langt, buet instrumentpanel krever mer av en limsprøytebane enn en enkel punkt-til-punkt-bevegelse. I det registrerte tilfellet bringer en industrirobot en kompakt applikator mot et fast mørkt arbeidsstykke, følger én seksjon, løfter seg bort for å reposisjonere og returnerer for to ytterligere seksjoner. Det praktiske designspørsmålet er hvordan man deler den overflaten inn i tilgjengelige baner samtidig som man bevarer klaring for håndleddet, applikatoren, slangene, armaturen og lokale dekkede områder. Be om en søknadsgjennomgang fra EVST.
Hva feltsekvensen viser
Tidlig i videoen følger applikatoren én del av instrumentpanelet. Roboten trekker seg deretter tilbake og endrer stilling. Den nærmer seg en annen seksjon, trekker seg tilbake igjen, og fullfører senere en ytterligere tilnærming og banebevegelse før den løfter applikatoren bort.
Denne sekvensen synliggjør ett nyttig poeng: et formet panel håndteres som flere tilgjengelige seksjoner som er forbundet med bevisste overgangsbevegelser. Videoen dokumenterer bevegelsesrekkefølgen og den fysiske ordningen. Den etablerer ikke limkjemi, levert mengde, prosessinnstillinger, dekning, syklustid, nøyaktighet eller kvaliteten på den ferdige delen; disse tilhører applikasjonsdata og tester.
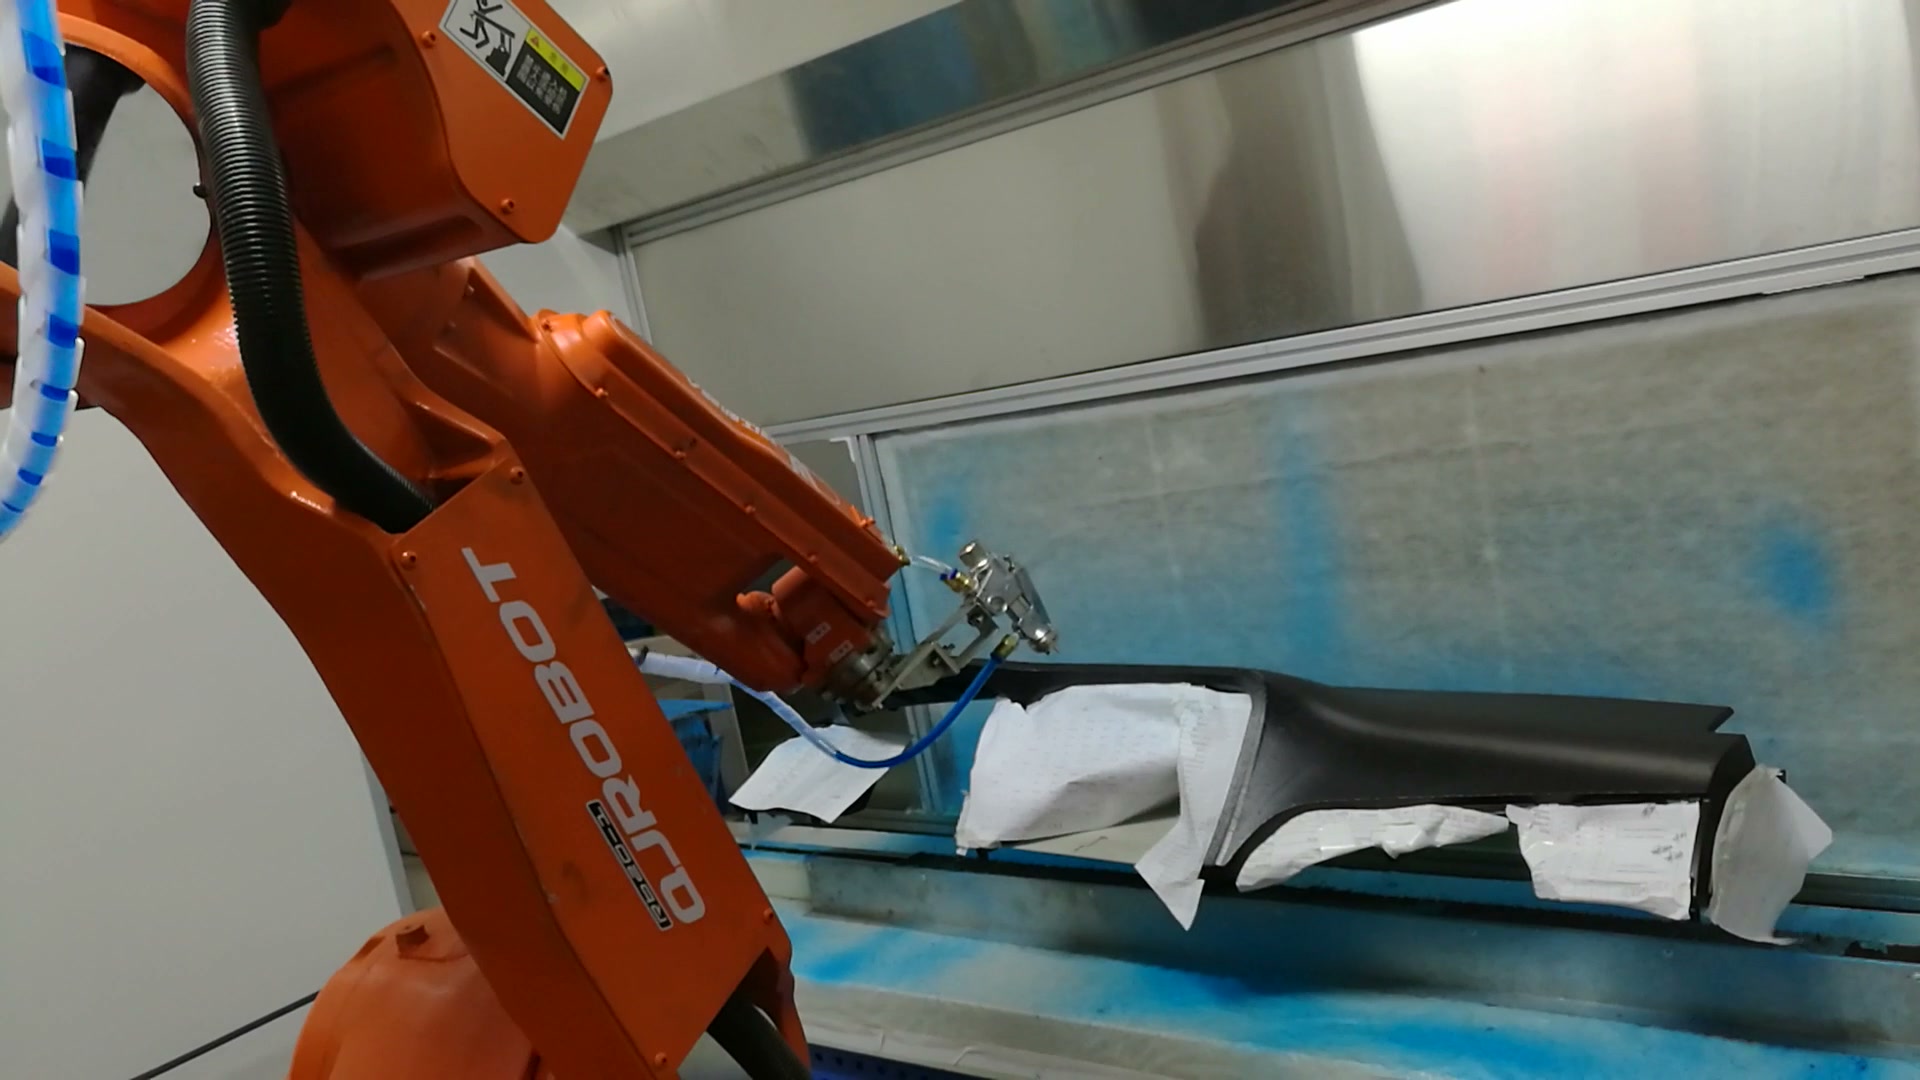
Rundt klokken 00:13 i videoen er applikatoren nær en del av det faste instrumentpanelet; roboten, verktøyet, slangene, arbeidsstykket og det lokale hvite dekket er synlige sammen.
Planlegging av robotbasert limsprøyting for instrumentpaneler med tilgang
Banesegmentering bør starte med den virkelige delen og verktøygeometrien. For hvert overflateområde trenger studien en tilnærmingsretning, arbeidsorientering, klaringsomfang og en utgangsbevegelse. Et område som ser kontinuerlig ut i en tegning kan trenge to robotbaner når en flens, en bratt endring i krumning, et festeelement eller en slangeposisjon begrenser tilgangen.
Den innspilte roboten nærmer seg gjentatte ganger, følger en seksjon og trekker seg tilbake. For et nytt prosjekt bør den nøyaktige delingen komme fra en offline rekkeviddestudie etterfulgt av forsøk på representative deler. Målet er å holde applikatoren i et passende arbeidsforhold til den spesifiserte banen, samtidig som man unngår ukomfortabel håndleddsstilling og forhindrer at overgangsbevegelsen krysser arbeidsstykket eller fixturen.
Behandle løfting og reposisjonering som en del av prosessen
Bevegelsene mellom overflateseksjonene er ikke tomgang. De avgjør om verktøyet går klar av arbeidsstykket, om slangebunten har plass til å følge, og om neste tilnærming starter fra en forutsigbar stilling. En nyttig bevegelsesplan definerer hvor applikatoren forlater en seksjon, hvor langt den trekkes tilbake, hvilke ledd som endrer stilling, og hvor neste kontrollerte tilnærming starter.
I feltsekvensen er verktøyet synlig hevet mellom arbeidsseksjonene. Denne observasjonen støtter gjennomgang av overganger som eksplisitte tilstander. Den avslører ikke om materialflyten er på eller av på noe tidspunkt, så kontrolldesignet må definere og validere dette forholdet fra det valgte applikasjonsutstyret og prosessspesifikasjonen.
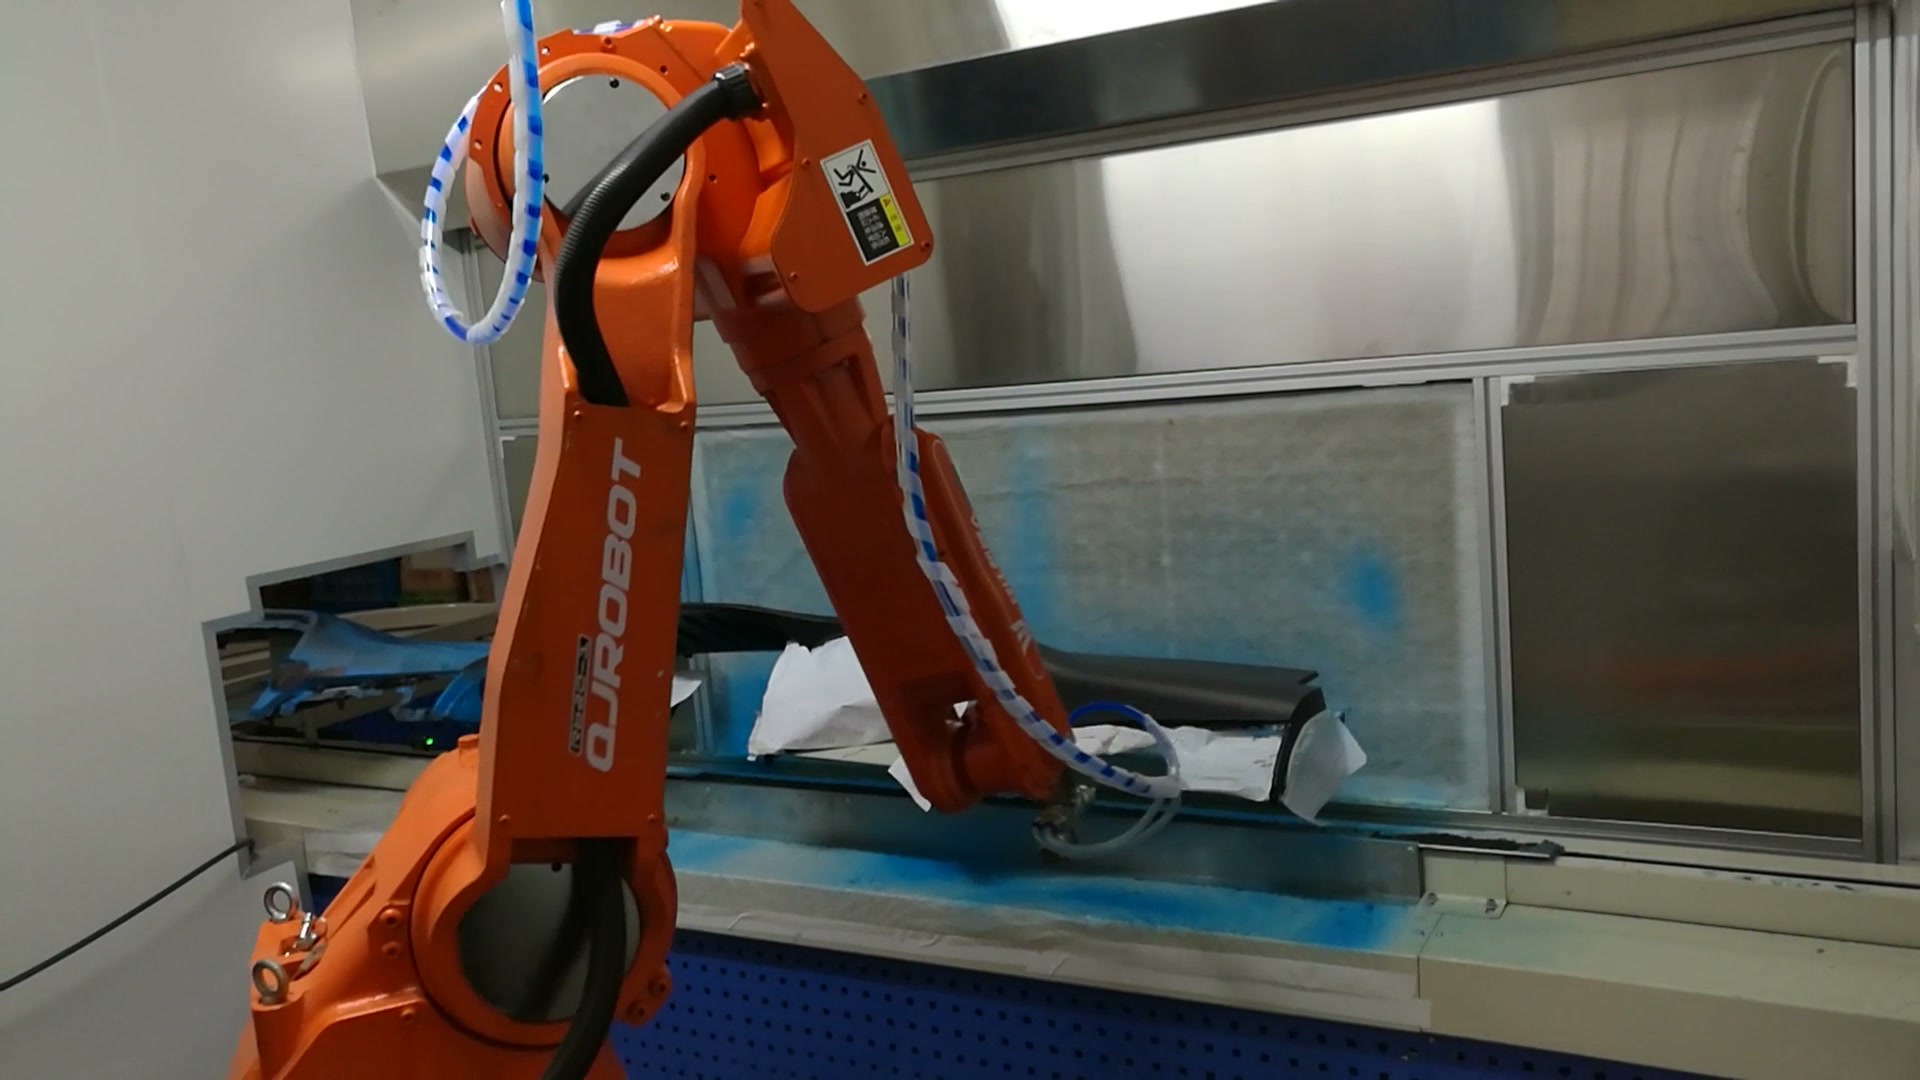
Rundt klokken 00:37 i videoen, etter en synlig tilbaketrekkings- og reposisjoneringsfase, er applikatoren nær en annen del av det lange instrumentpanelet.
Hold armatur, overbygde områder og tjenester i samme klaringssystem
Arbeidsstykket holdes på en fast stasjon, og hvite, lokalt dekkede områder er synlige. Materialet og formålet deres er ikke fastslått av opptakene. I prosjektplanleggingen bør imidlertid alle festeelementer, deksel, midlertidig beskyttelse og toleransestabel som kan komme inn i verktøykonvolutten, være representert i rekkevidde- og kollisjonsstudien.
Serviceruting er viktig av samme grunn. Applikatoren er koblet sammen med synlige linjer som beveger seg med roboten. Modellen bør inkludere bøyegrenser, slakk, hinder og de mest krevende håndleddsstillingene. En bane som er tydelig for metallverktøykroppen kan fortsatt være uegnet når hele servicepakken vurderes.
Definer grensesnitttilstandene før optimalisering av bevegelse
En robust sekvens bør skille mellom delvis lastet og lokalisert, fikstur klar, robot klar, applikator klar, bane aktiv, seksjon fullført og robot trukket tilbake. De nøyaktige signalene avhenger av celleutstyret. Å skille tilstandene gjør det enklere å diagnostisere avbrudd og gir gjenopprettingsplanen et kjent utgangspunkt.
Gjenoppretting fortjener sine egne prøvelser. Vurder en stopp under innflyging, under en overflatefølgende bevegelse og under tilbaketrekning. For hvert tilfelle, definer sikker tilstand, om den nåværende seksjonen kan gjenopptas og den tillatte retrettveien. Dette arbeidet bør avtales før man prøver å forkorte overgangstiden.
Planlegg cellen rundt de virkelige applikasjonsbegrensningene
Det blå skapet og den faste stasjonen definerer det synlige arbeidsområdet, men opptakene identifiserer ikke skapets ventilasjons- eller filtreringsdesign. En prosjektgjennomgang bør bruke limleverandørens sikkerhetsdata, instruksjoner for påføringsutstyr, gjeldende lokale krav og en prosessrisikovurdering for å bestemme ventilasjon, eksponeringskontroll, vern, brannforholdsregler, vedlikeholdstilgang og avfallshåndtering.
Robotsikring avhenger også av hele cellen og driftsmodusene. Vurderingen bør dekke lasting, oppsett, rengjøring, dyseservice, feilretting og tilgang til armaturen samt automatisk bevegelse. Den endelige designen må følge gjeldende krav for installasjonsstedet og det valgte utstyret.
Innspill til en nyttig mulighetsstudie
| Input | Hvorfor det endrer konseptet |
|---|---|
| Representativ del CAD og toleranser | Definerer tilgjengelige overflater, kantforhold og ekstreme klaringsforhold |
| Nødvendige brukssoner og utestengelsessoner | Fastslår hvor stier kan begynne, fortsette og slutte |
| Data om lim og påføringsutstyr | Definerer prosessvinduet og støtteutstyret for validering |
| Armatur og lokalt kledningsdesign | Legger til reelle hindringer og repeterbarhetsbetingelser |
| Applikator, slanger og klespakke | Angir verktøygeometri, håndleddsbelastning og grenser for serviceruting |
| Celleoppsett og tilgangsmoduser | Former plassering, vakthold, vedlikehold og gjenoppretting av roboter |
| Godkjenningsmetode | Kobler forsøk til målbare prosjektkriterier |
Et nyttig konseptresultat inkluderer et segmentert stikart, en rekkevidde- og posisjonsstudie, en verktøy- og tjenestekonvoluttmodell, en grensesnitttilstandssekvens, et beskyttelseskonsept, en gjenopprettingsmatrise og en prøveplan. Ytelsesforpliktelser bør følge representativ deltesting med avtalt materiale og inspeksjonsmetoder.
Praktiske spørsmål før detaljdesign
Hvorfor dele ett instrumentpanel opp i flere robotbaner?
Ulike områder kan kreve ulike tilnærmingsretninger og håndleddsstillinger. Eksplisitte seksjoner skaper også kontrollerte steder for å løfte seg bort og reposisjonere uten å krysse delen.
Hva bør inkluderes i rekkeviddestudien?
Inkluder hele delens toleranseområde, festeanordning, deksler, applikatorhus, servicepakke, robotens håndleddsstilling, tilnærmings- og tilbaketrekkingsbevegelser, kabinett og vedlikeholdstilgang.
Hvordan bør utelukkede områder håndteres?
Definer dem fra del- og prosessspesifikasjonen, representer dem i banemodellen og bekreft dem under forsøk. Synlig hvitt dekke i dette tilfellet skal ikke behandles som bevis på en spesifikk maskeringsmetode.
Hva bør akseptplanen måle?
Bruk kriterier som er avtalt for det faktiske behovet for lim, del og nedstrøms. Planen kan inkludere plassering av bane og kontroller av prosess-resultat, men de nøyaktige målene og grensene må komme fra prosjektspesifikasjonen i stedet for denne videoen.
For en konseptgjennomgang, oppgi del- og inventardata, applikasjonssoner, informasjon om valgte materialer og utstyr, layout, tilgangsbehov og foreslått akseptmetode. Be om en gjennomgang av en EVST-søknad eller e-post sales@evsrobot.com.
Prosjektgodkjenning følger de avtalte prosjektdataene, prøvemetoden og journalene.