
Automatisering av bretthåndtering: Når er det verdt å legge til en ekstra robot?
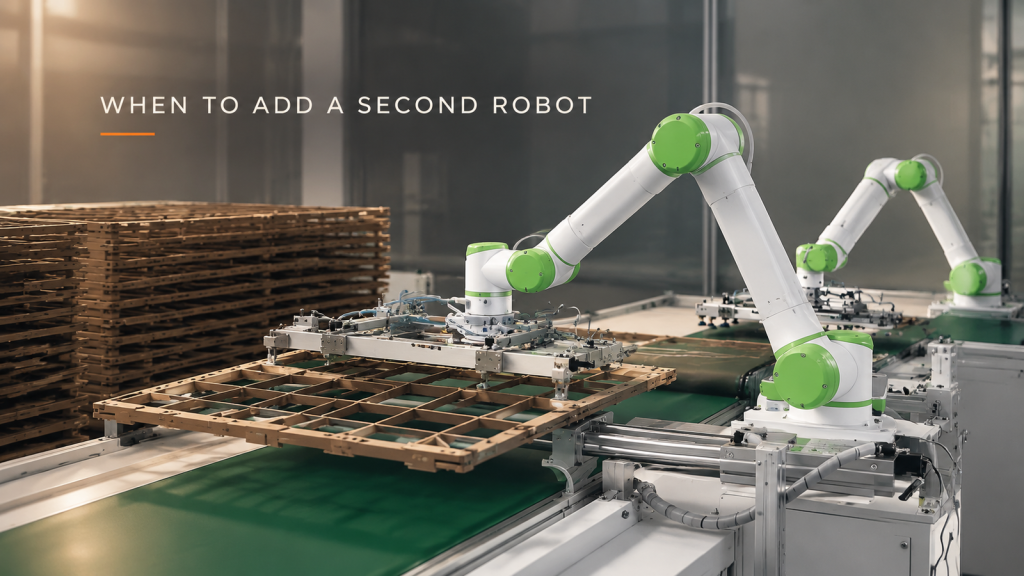
Sammenlign én robot, en brettmater og to roboter. Lær hvilke forsinkelser ved brettbytte som kan overlappe hverandre, og hva du bør teste før du legger til en ekstra håndteringsenhet.
Automatisering av blokkstabling på pressen: Syv spørsmål kjøpere stiller før de bestiller en palleteringsrobot
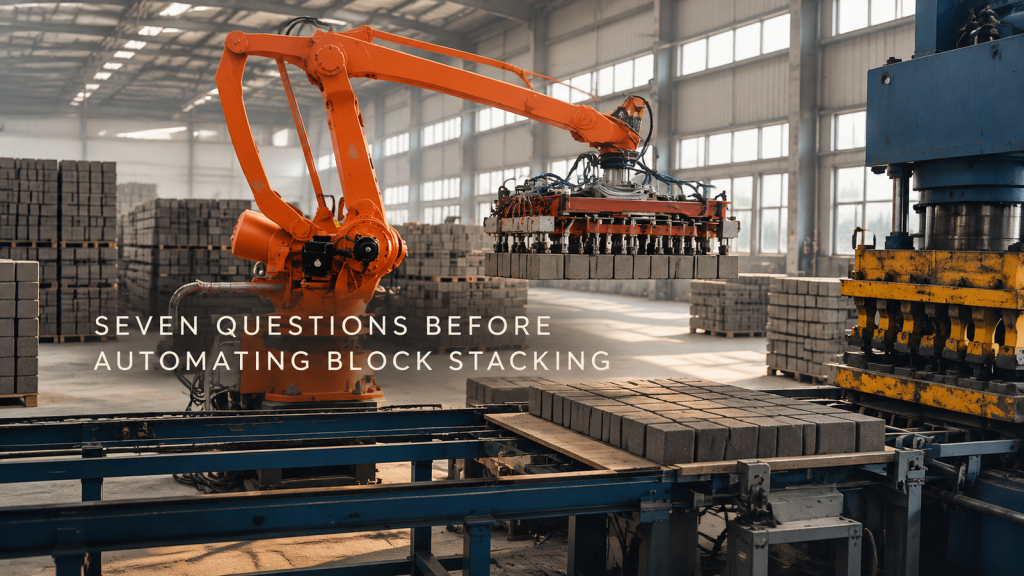
Syv spørsmål du må avklare før du bestiller en palleteringsrobot for blokkstabling hos pressen: grønn styrke, griper, nyttelast, syklus, stablingsmønster og feil.
Robotbeltepolering av bildørhengsler: Fem feilmoduser du bør teste før du kjøper
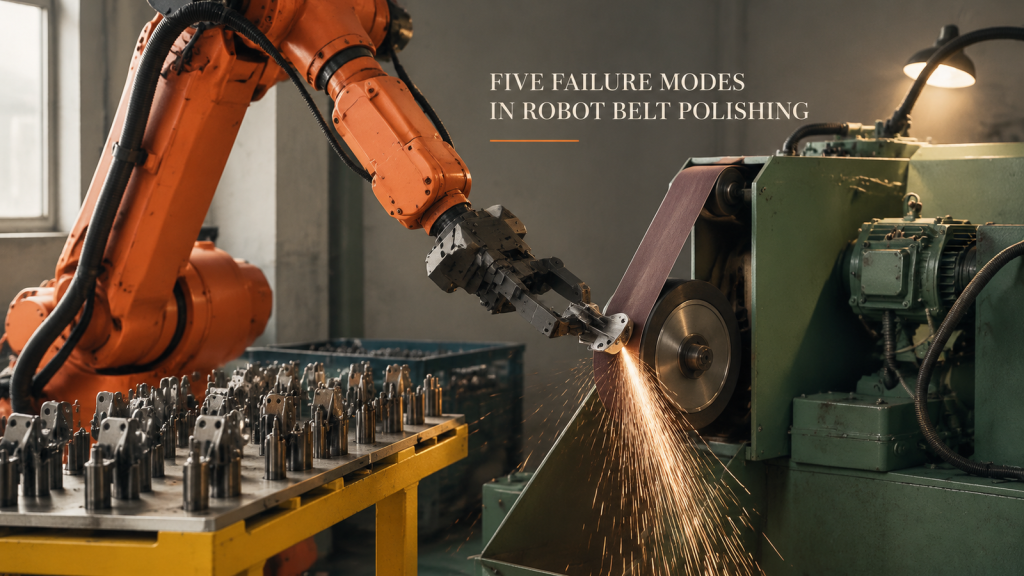
Fem feilmoduser som påvirker robotbeltepolering av bildørhengsler, fra delvariasjon og belteslitasje til kraftkontroll, støv og gripemekanismeslipp, og hvordan man tester hver av dem.
Robothåndtering og stabling av stålnettpaneler: Kontroller den fleksible konvolutten
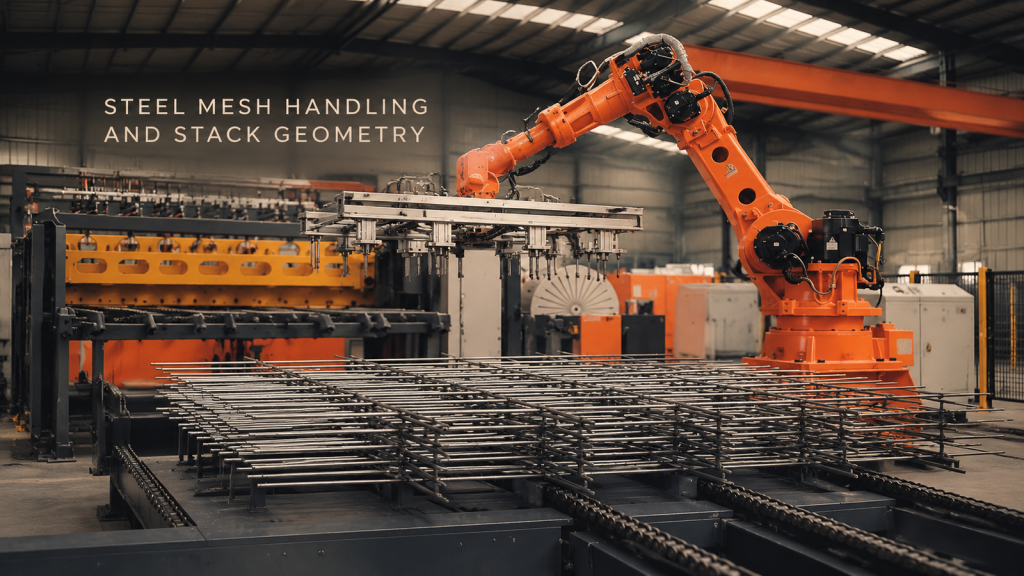
Robothåndtering og stabling av stålnettpaneler: Kontroller den fleksible konvolutten
Robot som passer på motorstatorviklinger: Definer overleveringstilstanden
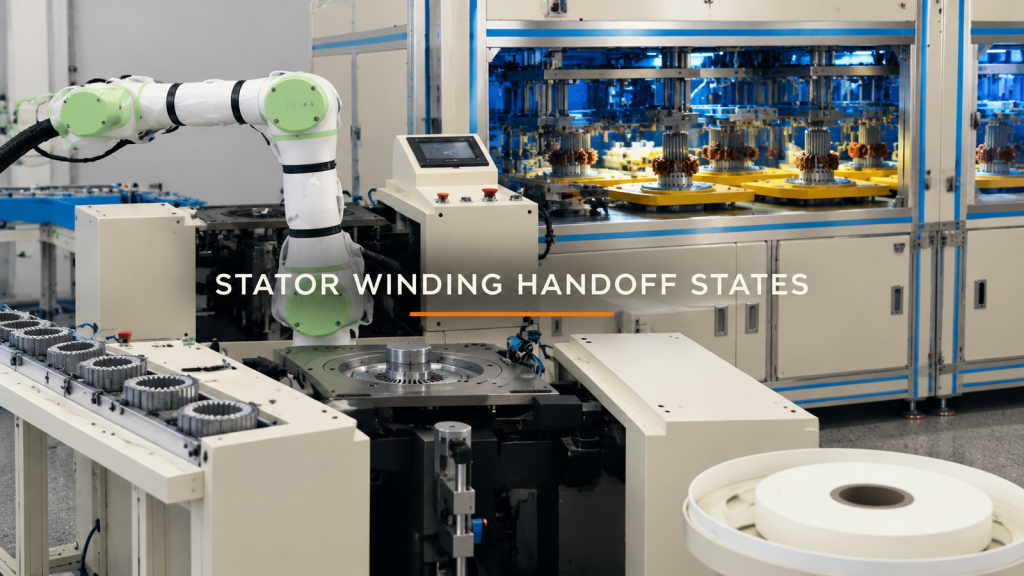
Definer handoff-tilstander, bærergeometri, overføringskorridor og grenseforsøk for robotbetjening av motorstatorviklinger.
Robot som betjener en presse: Sjekk dyseoverleveringen før programmering
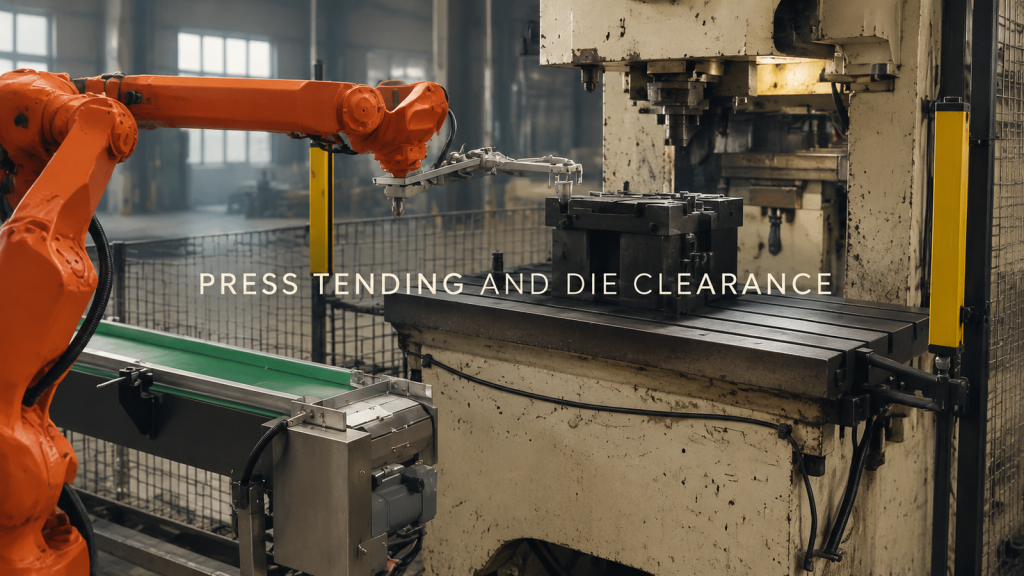
Planlegg robotpressens betjening som to overleveringer. Kontroller tilgangs-, greps- eller slippklarering, og utgangsklaring ved transportbåndet og dyseområdet før programmering.
Kartongdepalletering til transportbånd: Definer lag-, grep- og frigjøringslogikken
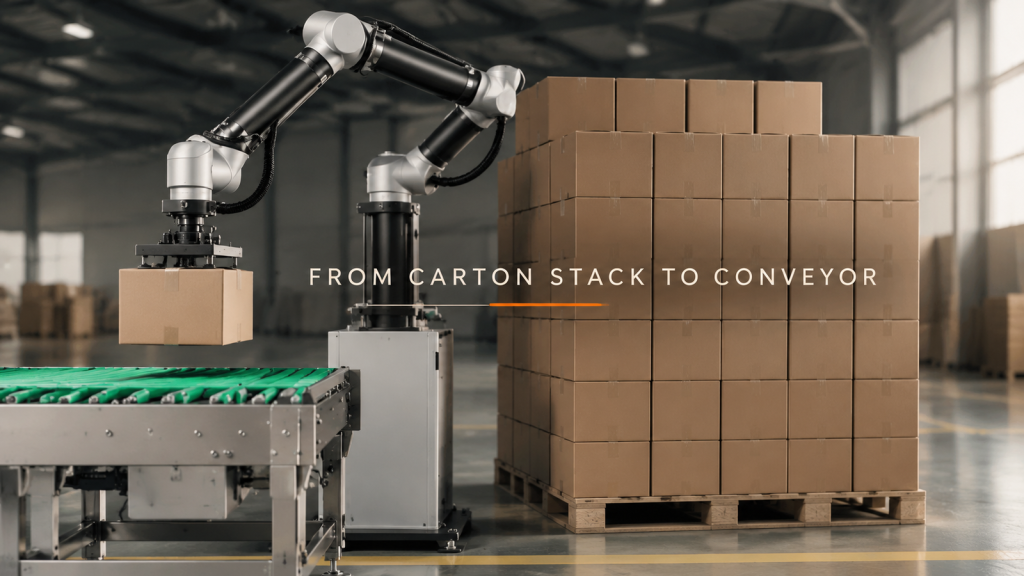
Å flytte én kartong fra en stablet last til et utgående transportbånd ser repetitivt ut, men overleveringen endres etter hvert som laget tømmes. I dette tilfellet en robotløfter
Robotoverføring i en treningscelle: Definer overleveringene før programmering
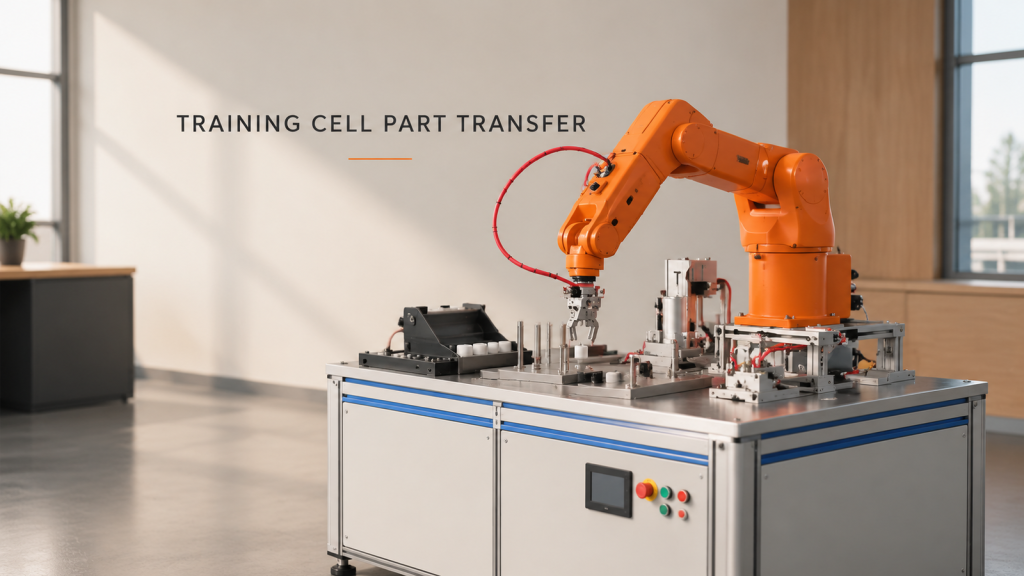
En flerstasjons treningscelle er nyttig fordi den eksponerer grensesnittene som avgjør om robotoverføringen vil være stabil: hvordan en del er plassert, når en
Robot som betjener lange metalldeler: Støtte, svingkonvolutt og stasjonsoverleveringer
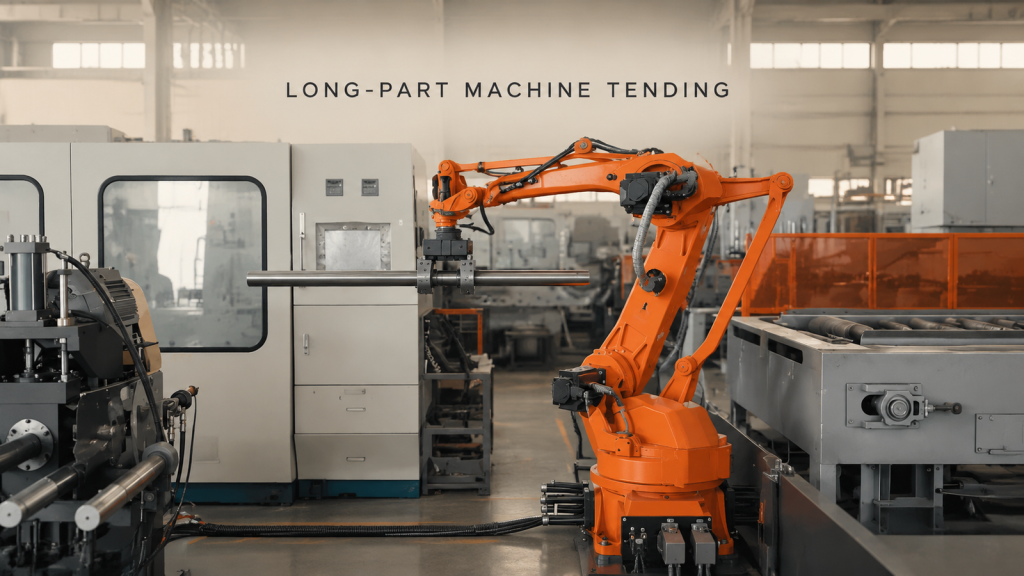
Gjennomgang av presentasjon av henteverktøy, gripeverktøy, ruteklaring og overlevering på rullebord for robot som betjener lange metalldeler.
Robotoverføring på en pallestasjon: Vakuumverktøy og overleveringskontroller
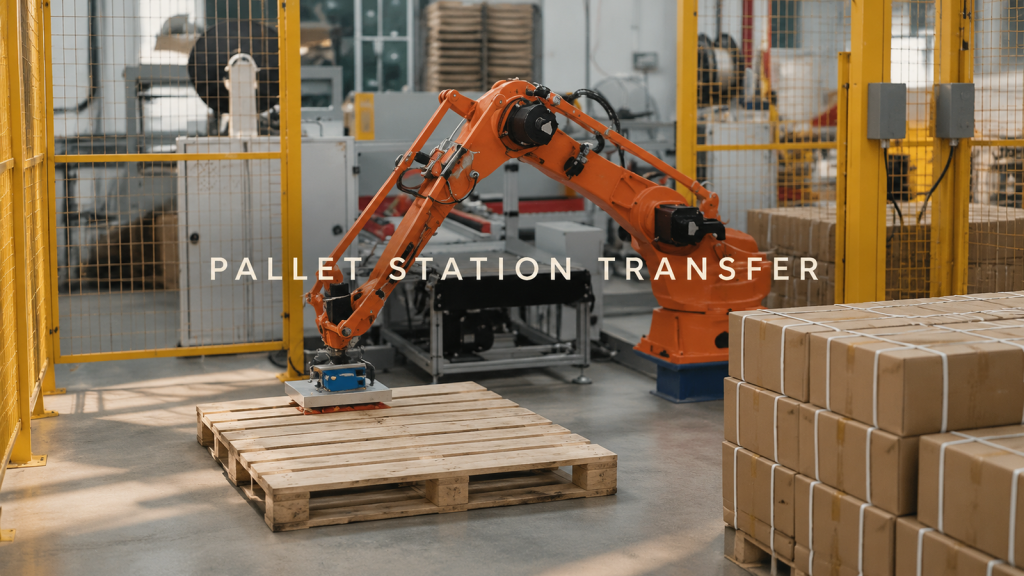
Gjennomgang av hentepresentasjon, vakuumverktøy, ruteklarering og overlevering av pallområde for robotoverføring på en pallstasjon.
SCARA-deloverføring på tvers av flere fiksturstasjoner
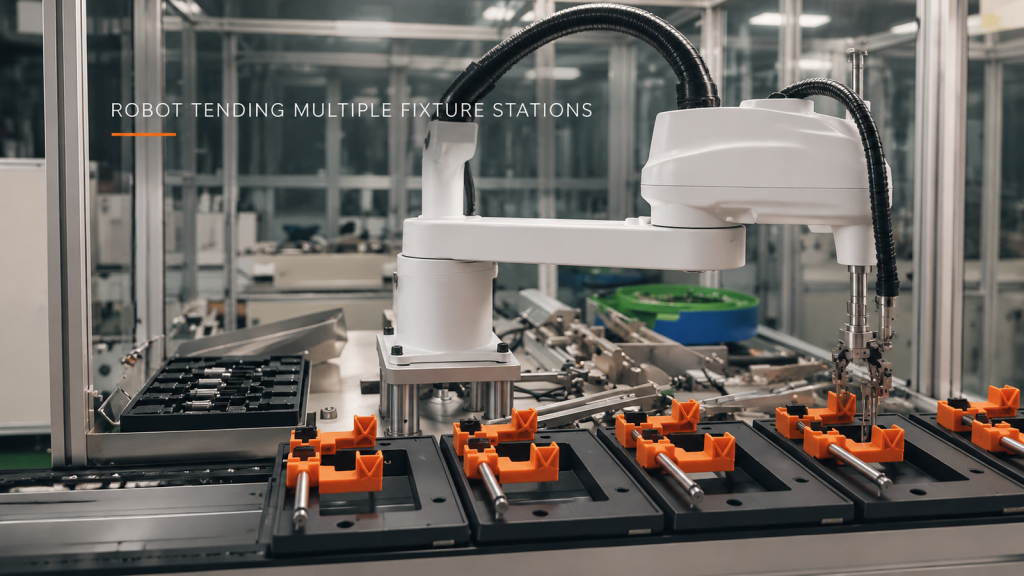
Se hvordan du vurderer SCARA-deloverføring på tvers av et brett, en mellomliggende mekanisme og flere inventar uten å anta ubekreftede syklus- eller prosessdetaljer.
Arbeidssonesekvensering for gjentatte sveiser på skinnekomponenter

Utforsk hvordan arbeidssonesekvensering, fixturkonsistens og grensetilstander styrer gjentatte robotsveiser på skinnekomponenter.