
Skruverktøy og beskyttelsesoppsett

Gjennomgå skruverktøy, festeanordninger og beskyttelse gjennom nødvendige applikasjonsoppgaver, med tilstrammingskvalitet støttet av egne registre.
Gjennomgang av roterende sveiseklaring
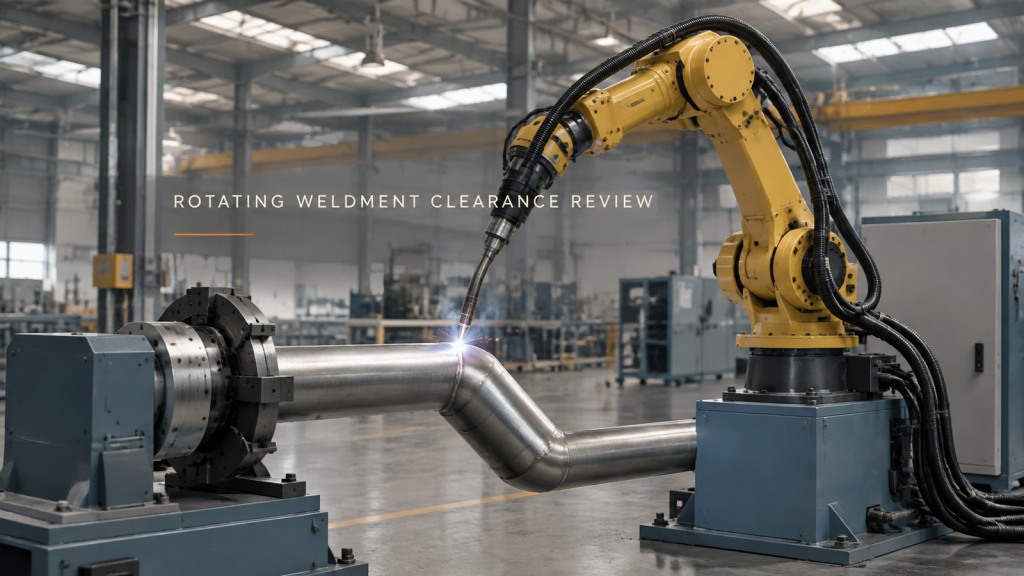
Gjennomgå en roterende sveiseforbindelse med den belastede fixturen og brennerkonvoluttene sammen, uten å forveksle bevegelse med skjøtaksept.
Planlegging av robotinspeksjonsperspektiv
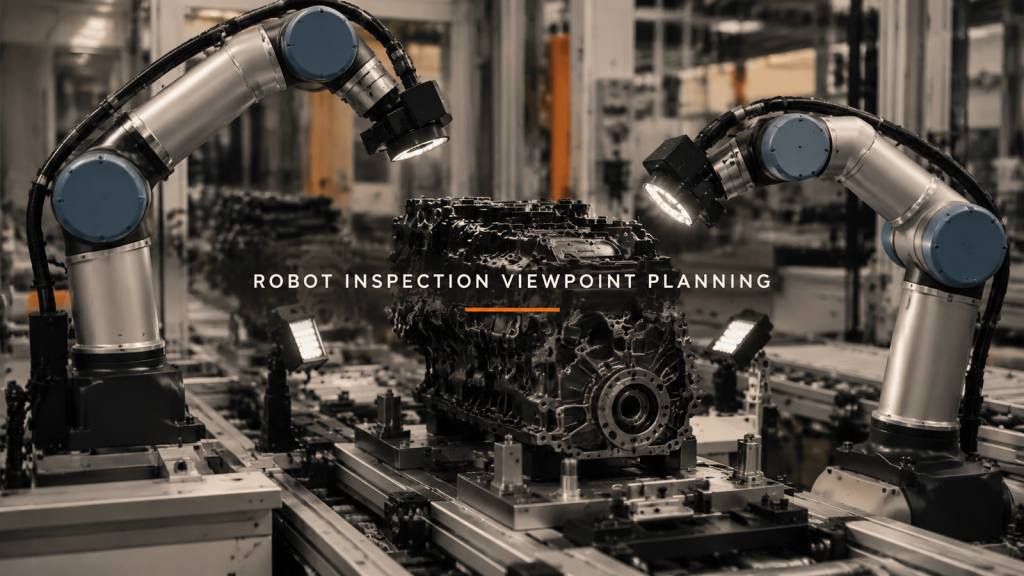
Bestem hvilke inspeksjonssynspunkter som gir nyttig målinformasjon, og valider deretter bildeforholdene og beslutningsdokumentasjonen.
Firestasjonsmaskinering: Nullpunkts- og rotasjonsklaring
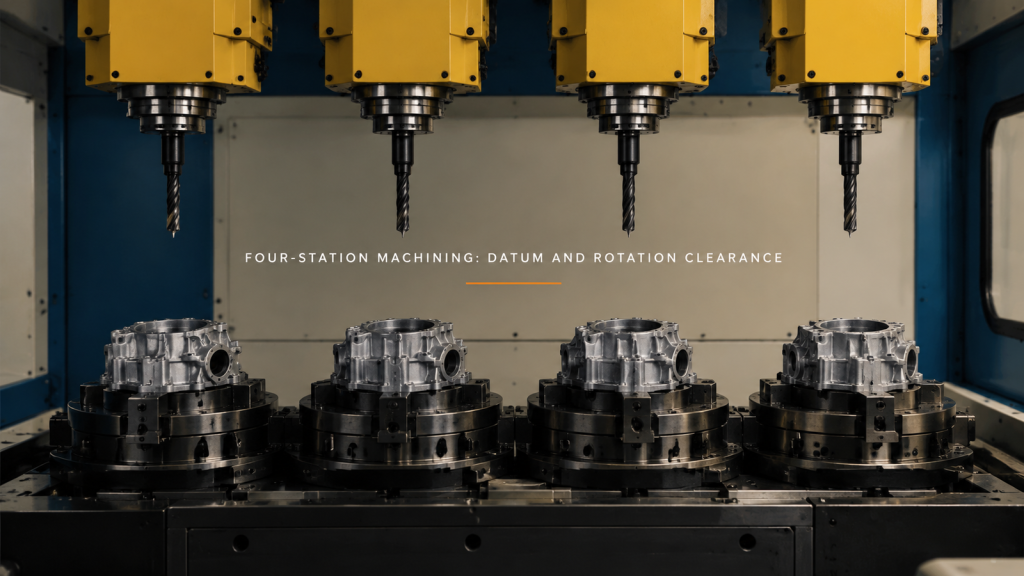
Gjennomgå firestasjonsmaskinering gjennom arbeidsstykkeplassering, verktøyuttak og fiksturrotasjon. Skill synlig bevegelse fra målt nøyaktighet.
Maskinbetjent overlevering: Delstøtte og griperutgang
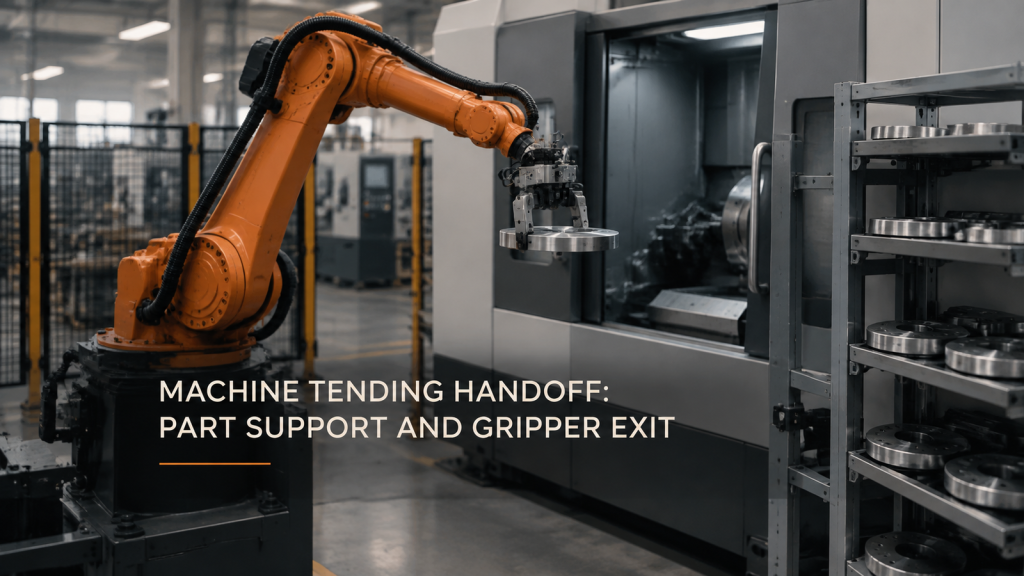
Maskinens betjeningsevne er avhengig av kontinuerlig delstøtte, mottakerklaring og en brukbar gripeutgang. Gjennomgå skiven og verktøyet sammen.
Robotdispensering av perlekonsistens i hjørner
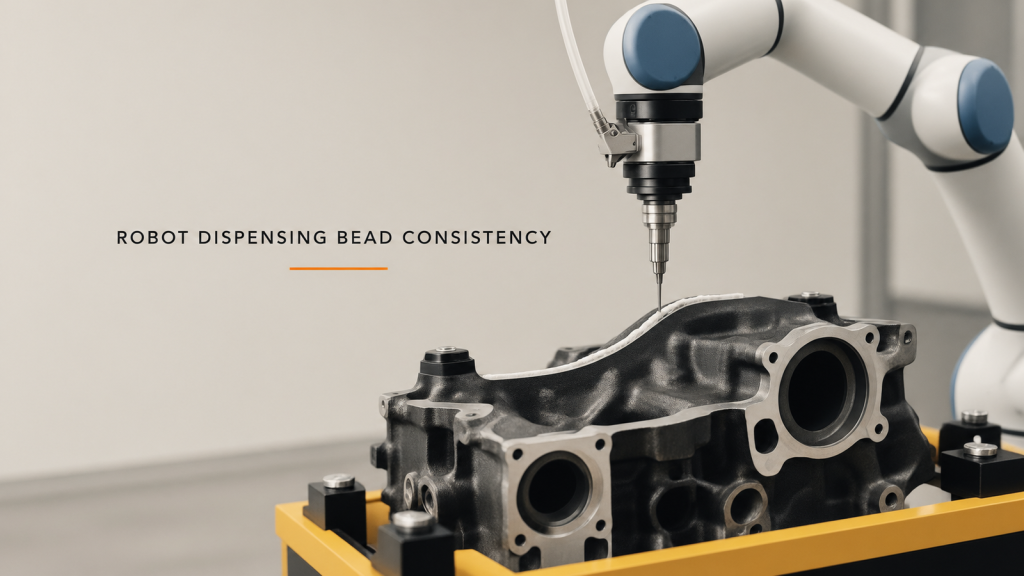
Sjekk robotens dispenseringskulekonsistens ved å koble sammen hjørnehastighet, strømningsrespons, dyseposisjon og inspeksjon av den faktiske kulen.
Trådrullemaskinpleie: Juster overleveringen
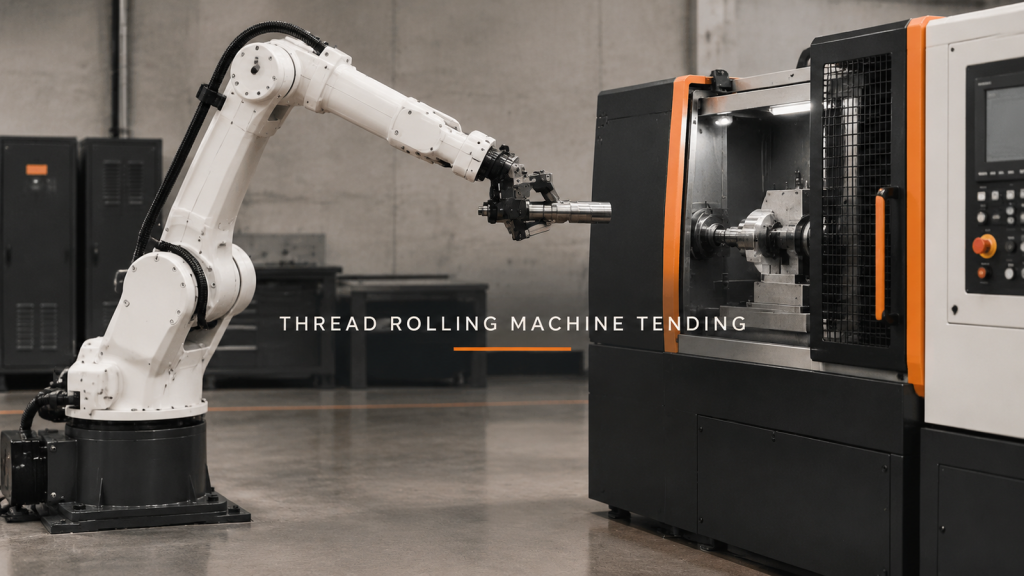
Planlegg gjengevalsemaskinens bevegelse rundt emnejustering, støtteoverføring, frigjøring og sikker tilbaketrekking før valseresultatet kontrolleres.
Sveising med dobbel robot: Delt sone før syklustid
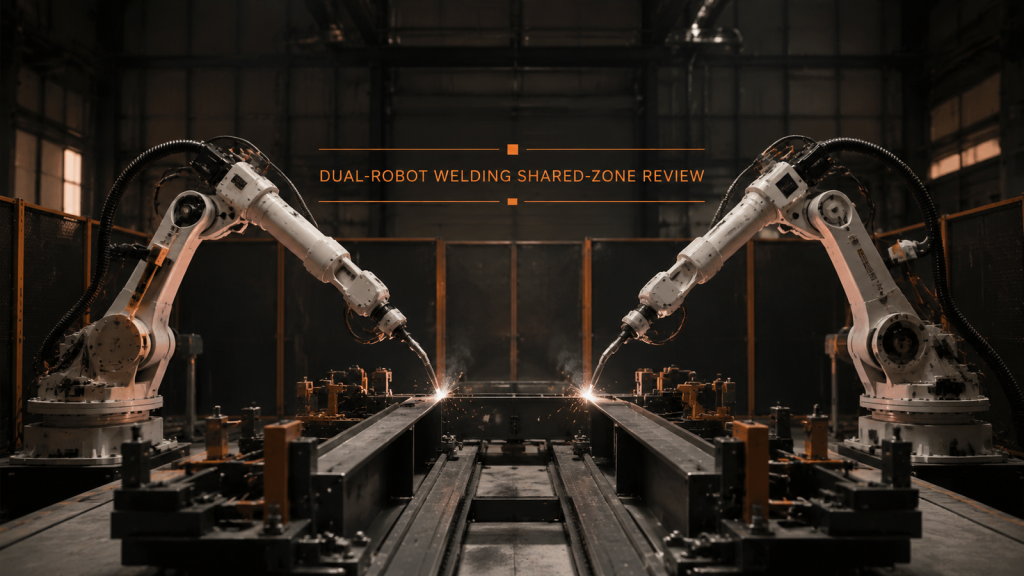
Sveising med doble roboter trenger separate arbeidssoner, kontrollert adgang til delte soner, forutsigbare ventestillinger og verifisert gjenoppretting før hastighet.
Robotisk flammefasing: Finn kanten først
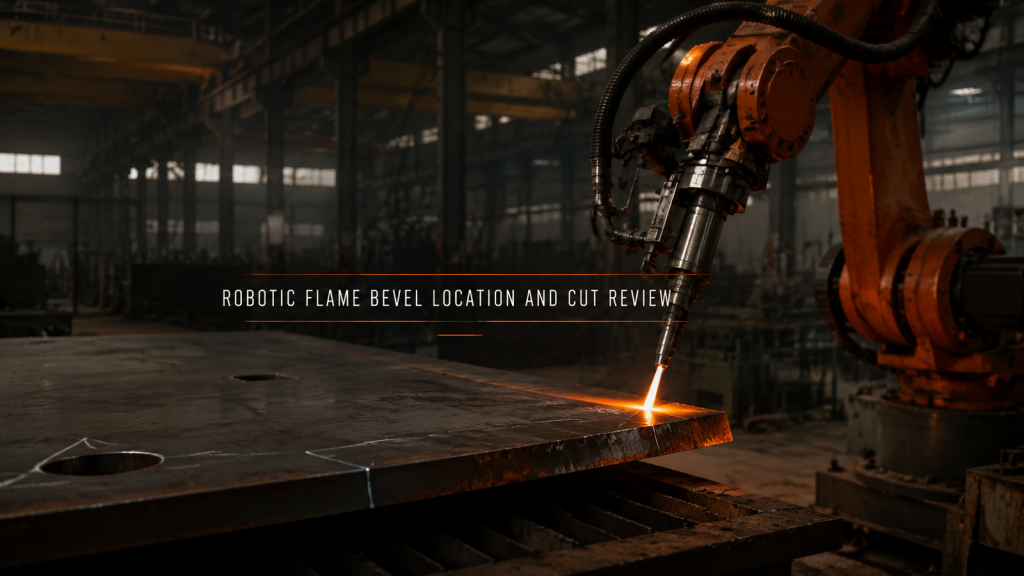
Robotisk flammefasing trenger et stabilt platedatum, målt kantplassering, kontinuerlig verktøyposisjon og bevis på aksept av skjærekant.
Batteribrett Robotsveising: Datum før bane
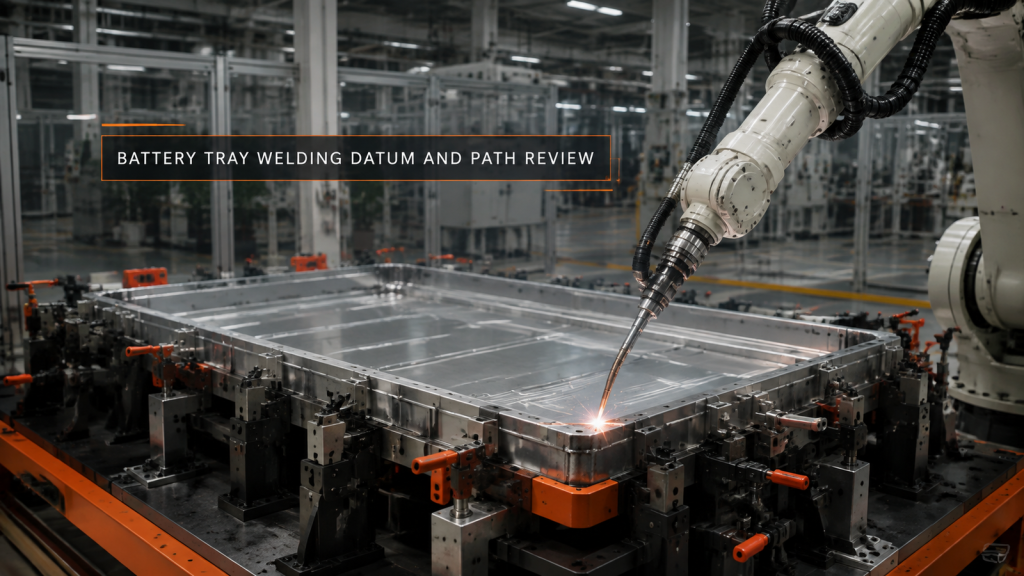
Robotsveising med batteribrett starter med et stabilt fiksturdatum, sonede sømmer, full brennerklaring og en målt forvrengningsplan.
Polering av kokekar: Stabiliser delens posisjon
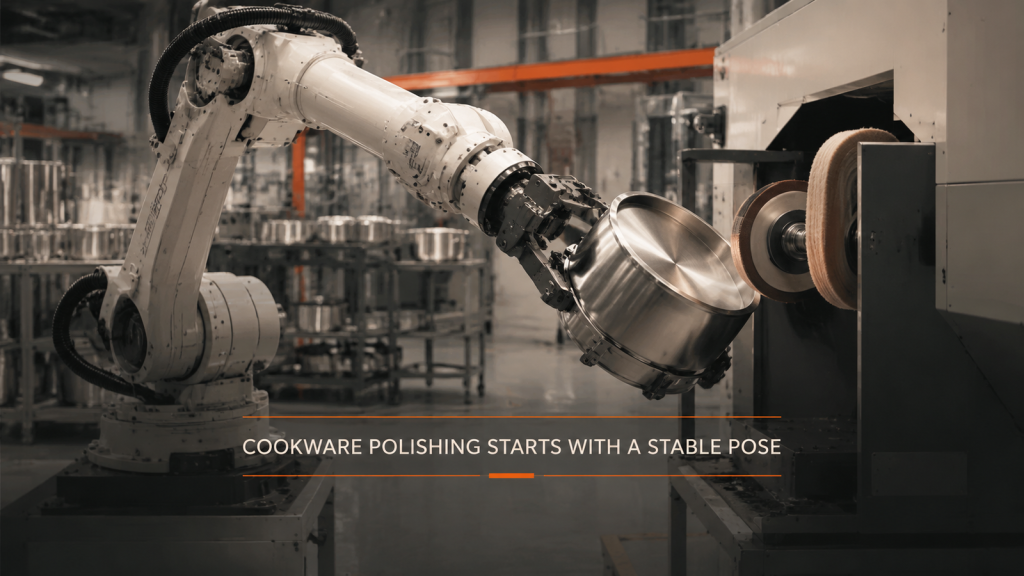
Automatisering av polering av kokekar starter med et stabilt grepspunkt, fullstendig tilnærming, kontrollert overflatevinkel og klar retrett før hastigheten estimeres.
Automatisering av armeringsbearbeiding: Lokalisering før overføring
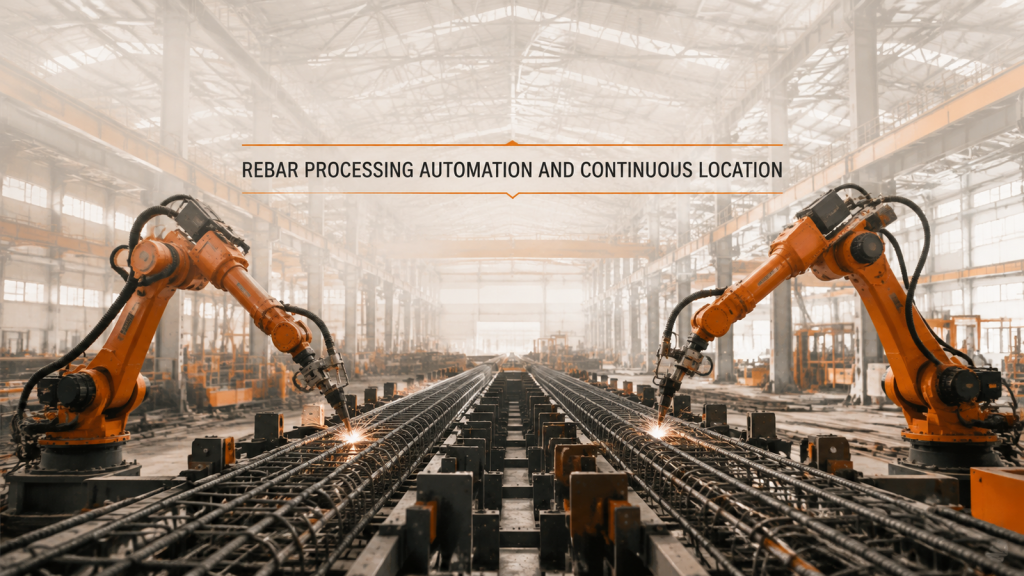
Automatisering av armeringsbearbeiding trenger et kontinuerlig nullpunkt langs en lang montering før transport og dekning med to roboter kan gjentas pålitelig.