
Bedieningscel krukasmachine: uitlijnen van griphouding, CNC-takt en bufferpositie
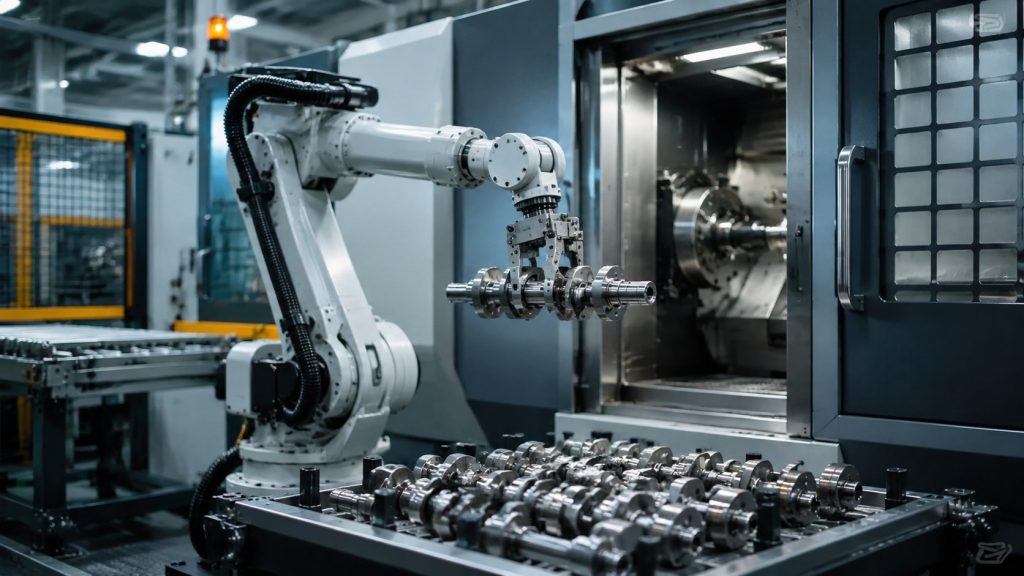
Bedieningscel krukasmachine: uitlijnen van griphouding, CNC-takt en bufferpositie
Voedselsorteerrobot pickcel: Besturing via beeldherkenning, grijper, transportbandtakt en plaatsingsnauwkeurigheid
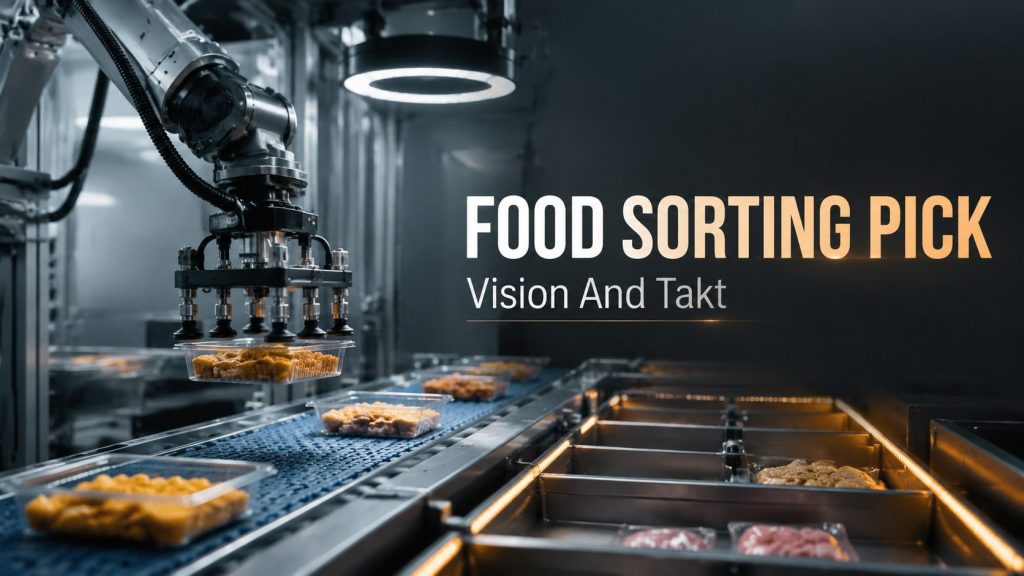
Ontwerp een pickcel voor voedselsorteerrobots met aandacht voor herhaalbaarheid van de armaturen, procesvenstercontrole, herstel van afwijkingen, inspectie en stabiele productieacceptatie.
Waarom automatiseringsintegrators een lage omzet per werknemer hebben – en wat de goede integrators nu echt onderscheidt.
Projectgebaseerde machinefabrikanten halen een omzet van $85 tot $140 per werknemer; hun klanten halen 3 tot 5 keer zoveel. De scheidslijn zit hem niet in de ordergrootte, maar in de hergebruikgraad.
Lascel voor de behuizing van de waterverwarmer: controlepunten, toegang tot de lasnaad en overdracht van de productie
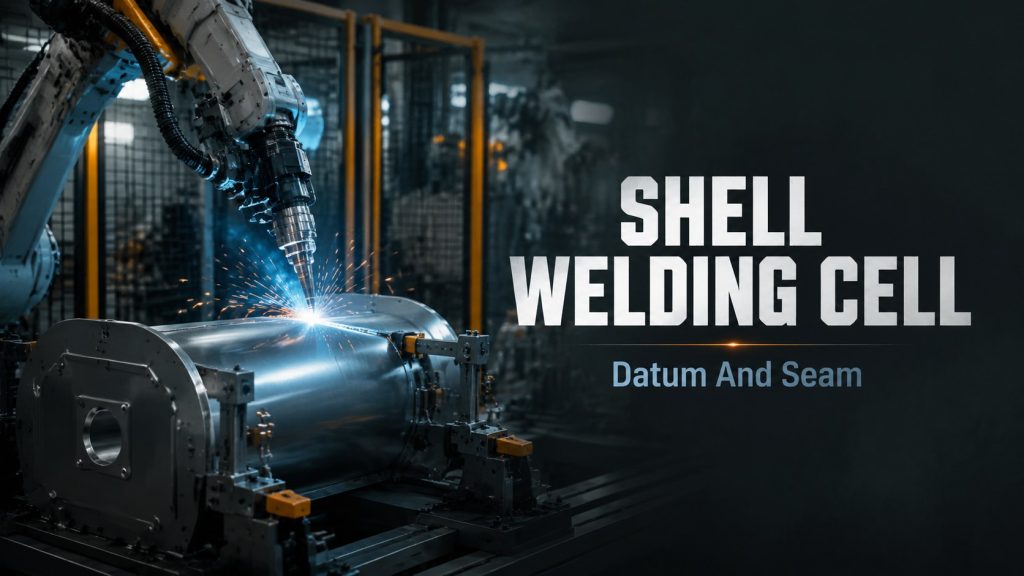
Plan de lascel voor de behuizing van de waterverwarmer rondom herhaalbaarheid van de mal, procesvenstercontrole, herstel van afwijkingen, inspectie en stabiele productieacceptatie.
Dubbelassige laspositioneringscel: bediening van houding, robotpositie en opspanvenster
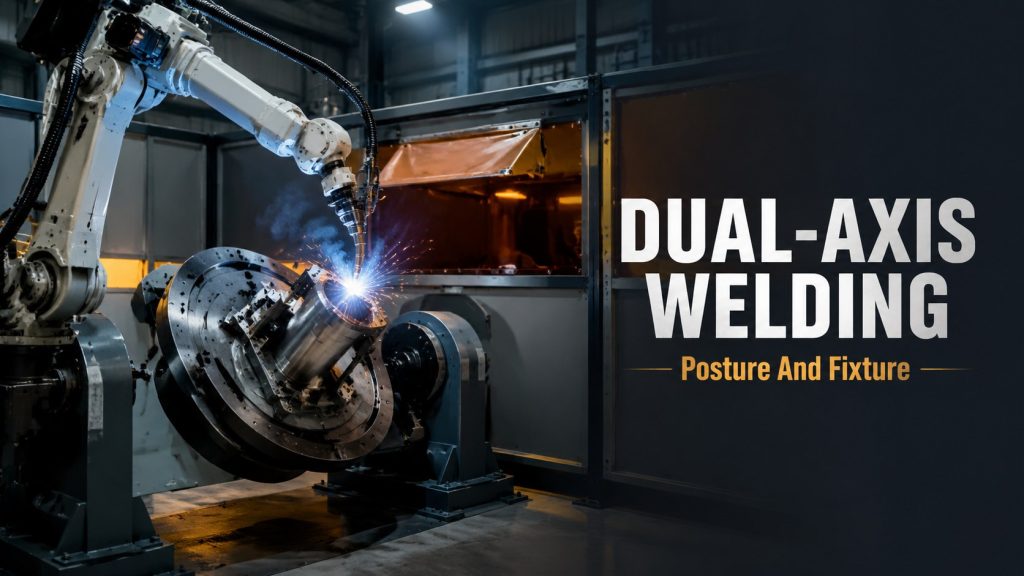
Ontwerp een positioneringscel voor lassen met twee assen, waarbij de nadruk ligt op herhaalbaarheid van de opspaninrichting, beheersing van het procesvenster, herstel van afwijkingen, inspectie en stabiele productieacceptatie.
Terugverdientijd van automatisering in 2026: hoe lang duurt het voordat het zich daadwerkelijk terugbetaalt?
Een echt voorbeeld van een laslijn van circa $205 als terugverdientijd: 4.6 jaar bij één ploegendienst, 2.3 jaar bij twee. De kosten die iedereen onderschat, en wanneer je beter kunt wachten.
Robotgestuurd spuiten: bediening van armatuur, spuitpistoolafstand, dekking en overspray
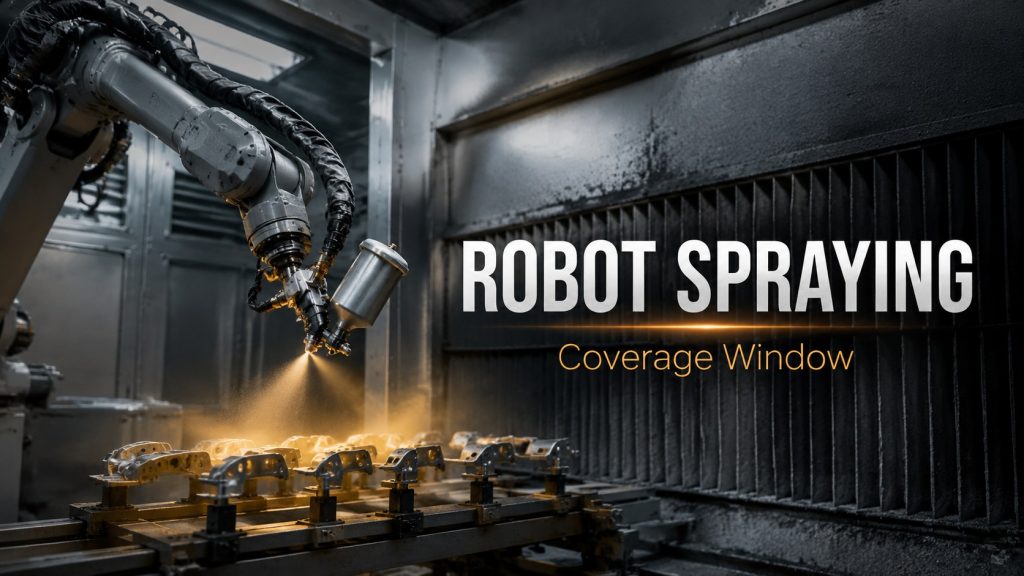
Plan de automatisering van robotspuiten op basis van herhaalbaarheid van de bevestiging, beheersing van het procesvenster, herstel van afwijkingen, inspectie en stabiele productieacceptatie.
Kosten van robotlaslijnen in 2026: Waar gaat het geld echt naartoe?
Een echte openbare aanbesteding van circa $205 voor een robotlaslijn, lijn voor lijn. Waarom "een robot kopen" al snel "een hele lijn kopen" wordt – en de verborgen kosten die de uiteindelijke prijs bepalen.
Robotcel voor laspositionering: controle van rotatie, toegang tot de lastoorts en herhaalbaarheid van de bevestiging.
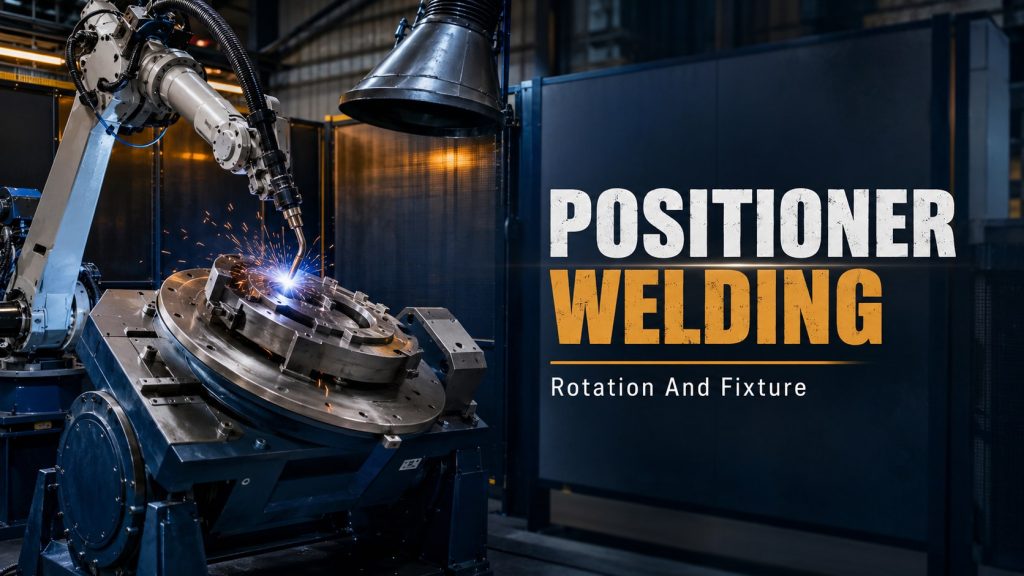
Ontwerp de robotcel voor het positioneren van lasmachines op basis van herhaalbaarheid van de opspaninrichting, procesvenstercontrole, herstel van afwijkingen, inspectie en stabiele productieacceptatie.
Veiligheidsnormen voor collaboratieve robots 2026: ISO 10218:2025
ISO 10218-1:2025 en ISO 10218-2:2025 zijn in april 2025 van kracht geworden en hebben ISO/TS 15066 in de standaard opgenomen. Wat is er veranderd voor collaboratieve robots in 2026?
Robotbelading cilinderkop: Sluit de lus tussen positionering, grijpen en machinetakt
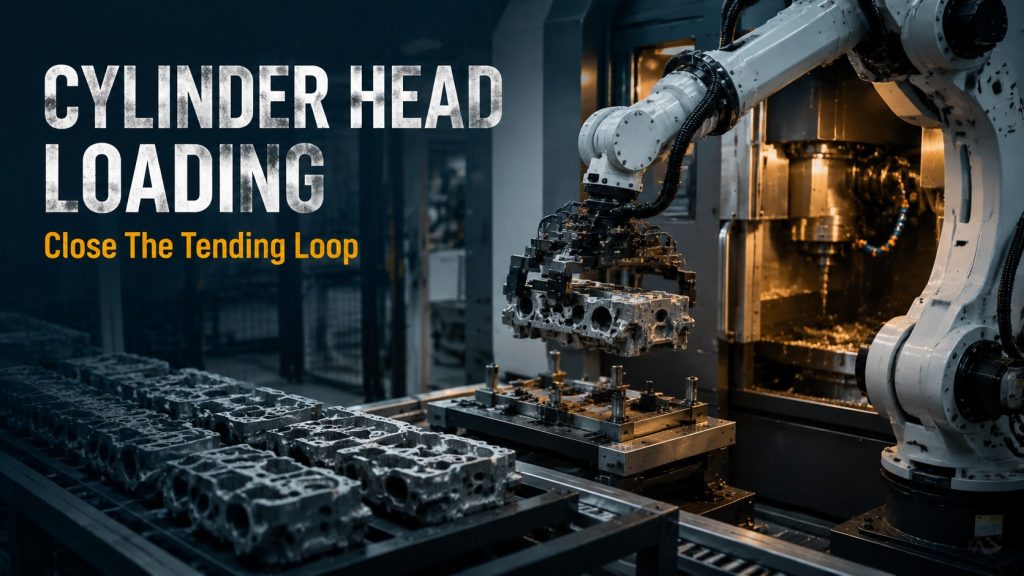
Plan het laden van de cilinderkoprobot op basis van positioneringsreferentiepunten, grijperpositie, machinesignalen, spaanafvoer, takttijd en abnormale retourzendingen.
Miniload buffertoevoer: Hoe houd je het oppakken door de robot stabiel?
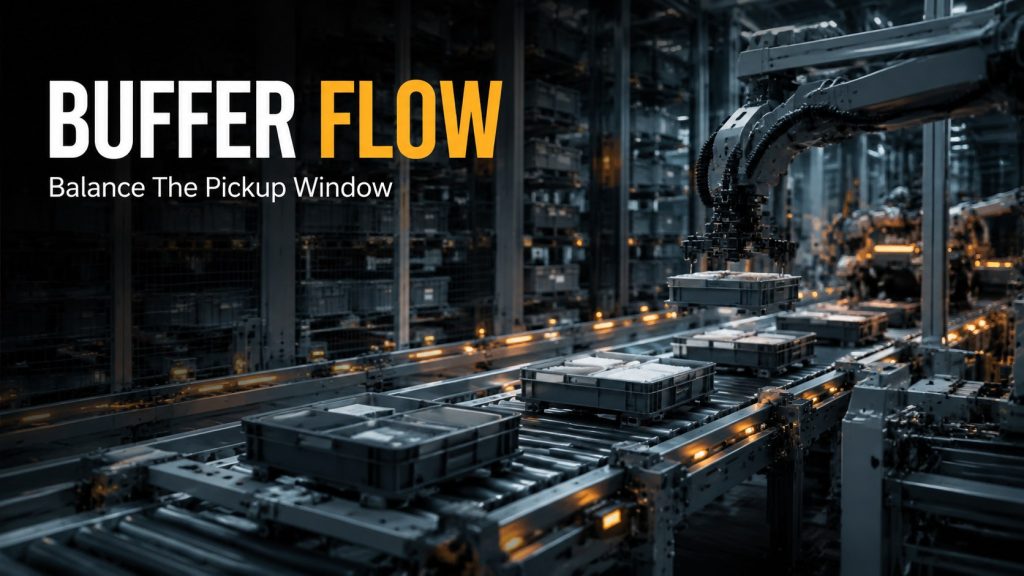
Plan de bufferinvoer voor miniloads op basis van het inkomende ritme, de bufferposities, detectiesignalen, oppakhoogte, retourzending bij uitzonderingen en de stabiliteit van het oppakken door de robot.