
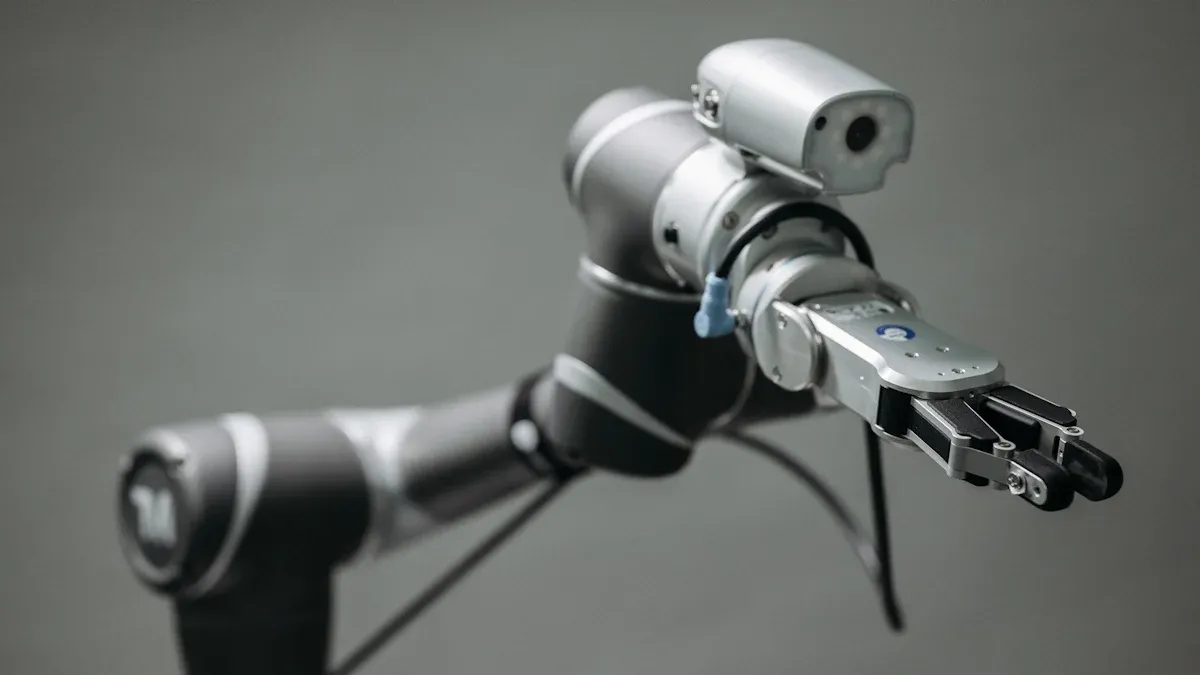
Mūsdienās robotu var programmēt dažādos veidos. Universālo robotu programmēšana nepārtraukti mainās. Jauni rīki padara universālo robotu programmēšanu vienkāršāku un lētāku. Arvien vairāk uzņēmumu tagad izmanto universālos robotus, īpaši Āzijā. Sadarbības roboti un programmēšana kļūst arvien vienkāršāka ikvienam.
Universālo robotu programmēšanas metodes atbilst jūsu prasmju līmenim.
Jūs varat izvēlēties labāko veidu, kā programmēt robotu savam darbam.
Vizuālā programmēšana
Pārskats
Vizuālā programmēšana ļauj veidot robotu uzdevumus, izmantojot attēlus un blokus. Jums nav jāievada kods. Jūs izmantojat apmācības pulti. Šī ir skārienekrāna ierīce. Programmas mezglus velkat un nometat kokā. Šis veids ir labs sadarbīgiem robotiem. Tas ir lieliski piemērots iesācējiem. Tas labi noder arī sadarbīgu robotu simulāciju izmēģināšanai.
Šeit ir daži rīki un saskarnes, ko varat izmantot:
Rīks/saskarne | Apraksts | Lietošanas konteksts |
|---|---|---|
Universālie roboti (Pro) | Savieno reālus vai virtuālus robotu kontrolierus ar realvirtual.io. Izmanto RTDE un URScript komandas. | Galvenā saskarne Universal Robots vadībai realvirtual.io Professional vidē. |
URSIM | Virtuālās mašīnas simulators Universal Robots robotiem. | Ļauj virtuāli pārbaudīt un kontrolēt robotus. |
LogicSteps | Vizuāls rīks PLC loģikas kartēšanai vietnē realvirtual.io. | Izmanto PLC loģikas vizuālai kartēšanai. |
Vienotības vizuālā skriptēšana | Vizuālais skriptēšanas rīks vietnē realvirtual.io. | Palīdz vizuāli definēt robota vadības loģiku. |
Uzvedības grafiks | Vizuāls rīks loģikas definēšanai realvirtual.io platformā. | Vēl viens veids, kā vizuāli iestatīt robota uzvedību. |
Kā tas darbojas
Programmu veido, velkot blokus vai ikonas ekrānā. Katrs bloks norāda robotam, kas jādara. Robots var pārvietot, paņemt vai novietot lietas. Programmas koks parāda darbību secību. Programmu var pārbaudīt uzreiz. Lai to izmēģinātu, nav nepieciešams īsts robots.
Viegli programmējama
Vizuālā programmēšana ir vienkārša, jo nav jāzina kodēšana. Bloku kārtošanai izmantojat acis un rokas. To var izmantot daudzi cilvēki ar nelielām tehniskām prasmēm. Uz blokiem balstītas vides palīdz ātri sākt darbu. Nav nepieciešama iepriekšēja programmēšana. Daži rīki palīdz cilvēkiem ar invaliditāti. Tie izmanto audio vai skāriena atgriezenisko saiti.
Uz blokiem balstīta programmēšana palīdz jaunajiem lietotājiem sākt darbu.
Īpaši bloki un atgriezeniskā saite palīdz lietotājiem ar invaliditāti.
Vizuālā programmēšana padara programmēšanu vienkāršu ikvienam.
Ieguvumi
Vizuālo programmēšanu ir viegli un ātri apgūt. Robotu var iestatīt dažu minūšu laikā. Vilkšanas un nomešanas funkcija palīdz redzēt, ko robots darīs. Augstākā realitāte rīki to padara vēl vienkāršāku. Tie parāda programmu reālā darba vidē. Tas palīdz izprast tādus uzdevumus kā paņemšana un novietošana. Jums nav jāmin. Vizuālā programmēšana ļauj ātri mainīt robota uzdevumus. Tas ir labi piemērots elastīgai ražošanai.
Ierobežojumi
Fiksētas uzdevumu struktūras padara sarežģītus darbus mazāk elastīgus.
Iespējams, ka neatradīsiet tādas uzlabotas funkcijas kā cilpas vai pielāgotu loģiku.
Dažiem lietotājiem ir problēmas ar robota kustību vai savienojumu ar citām iekārtām.
Masveida ražošanai vizuālā programmēšana var būt lēnāka ar nelielām izmaiņām.
Lietojiet gadījumus
Vizuālo programmēšanu var izmantot daudziem darbiem:
Paletes
Montāža un kvalitātes pārbaudes
Materiālu apstrāde
Dozēšana
Apdare un pulēšana
iepakojums
Metināšana
Vizuālā programmēšana vislabāk darbojas autobūves, elektronikas un pārtikas rūpniecībā. Robotu var ieprogrammēt aptuveni 90 sekundēs. Tas atvieglo uzdevumu maiņu un jaunu pievienošanu.
URScript
Pārskats
URScript ir galvenā Universal Robots skriptvaloda. Izmantojot Polyscope saskarni, tā aizkulisēs izveido URScript kodu. Varat rakstīt savu URScript, lai tieši vadītu robotu. Tas sniedz jums lielāku jaudu un elastību nekā tikai vizuālo rīku izmantošana. URScript ļauj redzēt un mainīt kodu, kas darbina jūsu robotu. Varat to izmantot sarežģītiem programmēšanas uzdevumiem, kuriem nepieciešama sīkāka informācija.
Kā tas darbojas
Komandas tiek rakstītas URScript valodā, kas nedaudz atgādina Python. Katra komanda norāda robotam, kas tam jādara. Varat pārvietot robotu, iestatīt ātrumu vai pat sazināties ar citām ierīcēm. URScript atbalsta vadību reāllaikā, tāpēc varat likt robotam nekavējoties reaģēt uz sensoriem vai ārējiem signāliem. Varat arī izmantot apakšprogrammas un mainīgos, lai programma būtu organizēta. URScript ļauj izveidot savienojumu ar ierīcēm, izmantojot ligzdas vai Modbus TCP, kas palīdz robotam sadarboties ar citām iekārtām.
Ieguvumi
URScript nodrošina precīzu kontroli pār katru kustību. Varat izveidot pielāgotas programmas īpašiem darbiem. Ja vēlaties pārslēgties starp vizuālo programmēšanu un skriptu rakstīšanu, URScript to atvieglo. Daudziem lietotājiem patīk, kā URScript ļauj pielāgot tādus parametrus kā ātrums un paātrinājums katram uzdevumam. Varat arī savienot UR robotus ar tādām sistēmām kā ROS, lai veiktu vēl sarežģītāku programmēšanu.
Ierobežojumi
URScript ir daži ierobežojumi. Lielākais no tiem ir ar skaitļiem. Tas atbalsta tikai 32 bitu veselus skaitļus ar zīmi, tāpēc jāuzmanās no lielām vērtībām. Ja programma kļūst pārāk gara, var rasties kļūdas vai avārijas. Dažiem lietotājiem ir problēmas ar ļoti lieliem skriptiem, tāpēc, iespējams, būs jāsadala programma vai jāizmanto citi rīki lieliem darbiem.
Lietojiet gadījumus
Jums vajadzētu izmantot URScript, ja nepieciešama lielāka kontrole, nekā var sniegt vizuālie rīki. Tas labi darbojas šādos gadījumos:
Ļaujot PLC vadīt robota soļus
Komandu sūtīšana no citas programmatūras
Sarežģītu secību izpilde rūpniecības automatizācija
URScript ir lieliski piemērots darbiem, kuros vēlaties, lai robots sadarbotos ar citām mašīnām vai ātri mainītu uzdevumus.
URCaps
Pārskats
URCap ir kā lietotnes jūsu robotam. Jūs varat pievienot savam Universal Robot jaunas lietas, instalējot URCap. Šie programmatūras papildinājumi ļauj mainīt robotu un piešķirt tam vairāk iespēju. Jūs varat pievienot satvērēji, kamerasvai speciāliem metināšanas instrumentiem. URCaps palīdz izmantot šīs ierīces tieši no robota skārienekrāna.
Kā tas darbojas
URCap instalē, izmantojot robota Polyscope saskarni. Pēc instalēšanas ierīcei tiek parādītas jaunas izvēlnes vai pogas. URCap var pievienot pielāgotus ekrānus, programmas mezglus vai automātiskās kalibrēšanas darbības. Tas palīdz pievienot robota darbam jaunu aparatūru vai programmatūru. Jums nav jāraksta kods katrai jaunai ierīcei.
Ieguvumi
URCaps ir daudz labu aspektu:
Jūs varat ātri savienot satvērējus, redzes sistēmas un citus instrumentus.
Sistēma var pati kalibrēties, tāpēc jūs iegūstat labāku precizitāti un mazāku dīkstāves laiku.
Skrūvgriežiem vai metināšanas degļiem varat izmantot jaunus uzgaļus.
URCaps ļauj importēt sarežģītas instrumentu trajektorijas, piemēram, G-kodu, sarežģītiem darbiem.
Jūs saņemat palīdzību no UR izstrādātāju kopienas un varat izmantot sertificētus risinājumus.
Ierobežojumi
URCap vislabāk darbojas ar UR e-Series un dažiem CB3 robotiem. Dažas uzlabotās funkcijas darbojas tikai ar jaunāko programmatūru. Lai izmantotu jaunākos URCap versiju, iespējams, būs jāatjaunina robots. Ne katrai ierīcei vēl ir URCap, tāpēc, iespējams, būs jāgaida jauni.
Lietojiet gadījumus
URCaps var izmantot daudziem darbiem:
Montāža ar automātiskās padeves skrūvgriežiem
Metināšana ar speciāliem degļiem
Mašīnu apkalpošana ar CNC iekārtām
Kvalitātes pārbaudes, izmantojot kameras
Materiālu apstrādes un apdares darbi
URCaps atvieglo jaunu instrumentu pievienošanu robotam un palīdz ātrāk pabeigt darbu.
ROS integrācija
Pārskats
Jūs, iespējams, esat dzirdējuši par ROS. Tas apzīmē robotu operētājsistēmu (Robot Operating System). ROS ir bezmaksas rīks, kas palīdz savienot robotu detaļas. Šīs detaļas var būt sensori, kameras vai motori. ROS ļauj jūsu... Universāls robots darbojas ar daudzām ierīcēm. Šīs ierīces var būt no dažādiem zīmoliem. Tās var arī izmantot dažādas programmēšanas valodas. Tas padara ROS svarīgu progresīvai programmēšanai. Jūs iegūstat bibliotēkas un rīkus viedu robotu funkciju izveidei. Jums nav jāsāk no nulles. ROS kopiena ir liela un noderīga. Jūs varat atrast atbildes un dalīties idejās ar citiem.
Aspekts | Izskaidrojums |
|---|---|
ROS integrācijas definīcija | ROS savieno aparatūru, piemēram, sensorus un motorus. Tas arī savieno programmatūru robotu vadībaUniversal Robots robotiem rokas var programmēt un vadīt, izmantojot ROS rīkus un draiverus. |
Svarīgums progresīvai programmēšanai | ROS palīdz pārvaldīt daudzas ierīces. Tas paātrina izstrādi. Varat arī atkārtoti izmantot kodu. |
Kā tas darbojas
Lai savienotu savu Universal Robot ar ROS, izmantojat īpašus ROS draiverus. Šie draiveri ļauj sūtīt komandas un nolasīt datus. Robotu var vadīt reāllaikā. Robotu var darbināt dažādos veidos. Varat izmantot pilnīgu tālvadības pulti vai kombinēt to ar UR programmām. ROS atbalsta hibrīdprogrammēšanu. Tas nozīmē, ka ROS var izmantot ar citām metodēm. Daudzi izstrādātāji izmanto simulācijas rīkus, piemēram, Gazebo. Viņi testē savas robotu programmas, pirms izmanto reālu robotu.
Ieguvumi
ROS integrācija sniedz jums daudz labu lietu:
“Plug and play” iestatīšana vienkāršo programmēšanu.
Rūpnīcas kalibrēšanas dati palīdz uzlabot precizitāti.
Stabilas API un testēšana nodrošina jūsu robota nevainojamu darbību.
GitHub atvērtā koda draiveris sniedz jums palīdzību un atjauninājumus.
Jūs varat pilnībā kontrolēt savu robotu vai vienkārši pievienot ROS funkcijas.
Padoms: ROS ļauj izmantot papildu funkcijas. Tās ietver spēka kontroli un robota kustību plānošanu. Tas palīdz veikt sarežģītus uzdevumus.
Ierobežojumi
Sākumā ROS integrācija var šķist sarežģīta. Dažas funkcijas nedarbojas URScript. Tie ir darbību un pakalpojumu serveri. Jums var rasties tīkla problēmas. Ugunsmūri vai Docker var bloķēt savienojumus. ROS2 darbojas atsevišķos pavedienos. Tas var izraisīt aizkaves. Daži datu tipi, piemēram, neparakstīti veseli skaitļi, netiek pilnībā atbalstīti. Lai iegūtu labākos rezultātus, iespējams, būs jāmaina iestatījumi.
Ierobežojuma kategorija | Sīkāka informācija |
|---|---|
ROS2 funkciju atbalsts | URScript nav darbību vai pakalpojumu serveru. Daži datu tipi netiek atbalstīti. |
Tīkla un mezglu atklāšana | Ugunsmūri un Docker var bloķēt savienojumus. Jums var būt nepieciešama statiska IP adrese. |
Vītņošana un procesora slodze | ROS2 darbojas nereāllaika pavedienos. Tas var palēnināt darbību. |
Lietojiet gadījumus
ROS integrāciju var izmantot daudziem darbiem:
Robota kalibrēšana un kustības vadība
Automatizācija un jaunu ideju radīšana
Uzlabota programmēšana ar reāllaika atgriezenisko saiti
Elastīga robota vadība ar apmācības pulti un ROS pakalpojumiem
Droša darbība ar ātruma mērogošanu un drošības funkcijām
ROS labi darbojas paņemšanai un novietošanai, montāžai un metināšanai. Jūs varat apturēt, apturēt vai atkal iedarbināt robotu, nerestartējot visu. Tas padara ROS par labu izvēli laboratorijām, rūpnīcām un ikvienam, kurš vēlas lielāku kontroli pār savu universālo robotu.
Ārējā vadība
Pārskats
Ārēja vadība nozīmē, ka varat darbināt savu Universal Robot no cita datora. Jums nav jāatrodas blakus robotam. Jūs izveidojat savienojumu, izmantojot Ethernet un īpašus protokolus. Tas ļauj savienot robotu ar pielāgotu aparatūru vai citām sistēmām. Varat sūtīt komandas no jebkuras vietas tīklā.
Kā tas darbojas
Lai sazinātos ar robotu, izmantojat klienta bibliotēkas un protokolus. Šim nolūkam ir populāri daži rīki. ur_client_library ir atvērtā koda bibliotēka un izmanto C++. Tā palīdz vadīt robotu no attāluma. Tā darbojas ar RTDE, DashboardClient un Script Command Interface. Ligzdu komunikācija ir ātra un laba reāllaika vadībai. XML-RPC ir vienkārša un darbojas, izmantojot HTTP. UnderAutomation bibliotēka darbojas gan ar ligzdām, gan XML-RPC. Jums ir nepieciešams Linux dators un tīkla savienojums. Robots klausās komandas un dara to, ko jūs sakāt. Jūs varat likt robotam kustēties, izvēlēties vai pārbaudīt detaļas, izmantojot savu programmatūru.
Ieguvumi
Ārējā vadība sniedz jums daudz iespēju. Robotu var uzstādīt daudzās vietās. Robots darbojas ar satvērējiem, kamerām, PLC un konveijeriem. Varat pievienot mobilie roboti ar pārvietošanas vienībāmRobots ir viegls, tāpēc to ir viegli pārvietot un uzstādīt. Jūs ietaupāt laiku, programmējot un testējot no sava rakstāmgalda. Robots ir piemērots daudzu veidu rūpnīcām un laboratorijām.
Padoms: Robota savienošanai ar redzes sistēmām varat izmantot ārējo vadību. Tas palīdzēs labāk pārbaudīt kvalitāti.
Ierobežojumi
Jums ir jāiestata tīkls, lai dators un robots varētu sazināties. Dažas bibliotēkas darbojas tikai operētājsistēmā Linux. Ja jūsu tīkls ir lēns vai bloķēts, var rasties aizkaves. Ne visas funkcijas darbojas uz visiem robota modeļiem. Lai sasniegtu labākos rezultātus, iespējams, būs jāatjaunina robota programmatūra.
Lietojiet gadījumus
Ārējā vadība ir lieliski piemērota pielāgotai automatizācijai. Jūs varat automatizēt kvalitātes pārbaudes un apkopot datus. Jūs varat nekavējoties novērst ražošanas problēmas. Daudzi uzņēmumi izmanto robotus, lai mērītu detaļas un uzlabotu kvalitāti. Roboti var strādāt ar cilvēkiem un veikt garlaicīgus vai riskantus darbus. Jūs varat ieprogrammēt robotu, lai tas ātri veiktu jaunus uzdevumus. Tas padara jūsu rūpnīcu elastīgāku.
Hibrīdprogrammēšanas metodes
Pārskats
Hibrīdprogrammēšanas metodes ļauj apvienot dažādus universālā robota vadības veidus. Varat izmantot balss komandas, roku žestus un pat uz redzi balstītas ievades. Šī pieeja izmanto jaunas tehnoloģijas, piemēram, 3D izsekošanu, paplašināto realitāti un mašīnmācīšanos. Jums nav jāzina, kā kodēt. Varat parādīt robotam, kas jādara, vai runāt ar to. Tas atvieglo programmas izveidi ikvienam, pat ja nekad iepriekš neesat strādājis ar robotiem.
Kā tas darbojas
Jūs sākat, dodot robotam vienkāršas instrukcijas. Jūs varētu teikt: “Paceliet kasti” vai pamāt ar roku, lai parādītu, kurp pārvietoties. Robots izmanto kameras un sensorus, lai jūs saprastu. Dažreiz programmas pabeigšanai izmantojat skārienekrānu. Sistēma visu saliek kopā, izmantojot vadības sistēmu, ko sauc par galīgo stāvokļu mašīnu. Šī iestatīšana ļauj pārslēgties starp runāšanu, rādīšanu vai bloku izmantošanu programmas veidošanai. Jūs iegūstat elastīgu un dabisku veidu, kā apmācīt savu robotu.
Ieguvumi
Jūs varat izmantot dabisko valodu un uz blokiem balstītus rīkus kopā, padarot programmēšanu vienkāršu ikvienam.
Lietotāji bez tehniskām zināšanām var ātri izveidot vai mainīt programmu.
Jūs iegūstat lielāku elastību un varat veikt daudzus uzdevumus, piemēram, montāžu vai pārbaudi.
Mācīšanās līkne ir vienmērīga, tāpēc varat sākt ar viegliem uzdevumiem un pāriet uz grūtākiem.
Hibrīdmetodes palīdz ietaupīt laiku un palielināt efektivitāti.
Piezīme: Hibrīdprogrammēšanas metodes padara robotus lietotājam draudzīgākus un palīdz jūsu komandai strādāt ātrāk.
Ierobežojumi
Ar balss komandām vien, iespējams, nevar paveikt ļoti sarežģītus uzdevumus.
Bieži vien programma ir jāpabeidz vai jāpielāgo, izmantojot uz blokiem balstītus rīkus.
Dažas sistēmas sākumā maksā vairāk, kas maziem uzņēmumiem var būt sarežģīti.
Hibrīdmetodes var nebūt piemērotas darbiem, kuriem nepieciešama īpaša precizitāte vai speciāli instrumenti.
Lietojiet gadījumus
Hibrīdprogrammēšanas metodes var izmantot daudziem darbiem. Tie ietver mašīnapkalpošanu, montāžu un kvalitātes pārbaudes. Ja vēlaties ātri iemācīt robotam jaunu uzdevumu, hibrīdmetodes darbojas labi. Tās ir lieliski piemērotas rūpnīcām, kurām bieži jāmaina uzdevumi. Tās var izmantot arī laboratorijās vai skolās, kur cilvēkiem ir atšķirīgs prasmju līmenis.
Pielāgoti un trešo pušu risinājumi
Pārskats
Dažreiz vēlaties, lai jūsu universālais robots paveiktu kaut ko īpašu. Pielāgoti un trešo pušu risinājumi var palīdzēt. Šie rīki ietver SDK, API un piegādātāju programmatūru. Varat tos izmantot, lai savienotu savu robotu ar citām iekārtām. Varat arī pievienot jaunas funkcijas. Daži uzņēmumi ražo savus rīkus. Citi iepērk gatavus risinājumus no uzticamiem partneriem.
Kā tas darbojas
Vispirms izvēlieties rīku, kas atbilst jūsu vajadzībām. Šeit ir dažas populāras izvēles iespējas:
Standarta robota komandu saskarne (SRCI): Tā ļauj vadīt robotu no Siemens PLC. Jūs atjaunināt robota programmatūru un instalējat URCap. Pēc tam varat programmēt robotu tāpat kā citas mašīnas.
Mākslīgā intelekta paātrinātāju platformas: Universal Robots un NVIDIA sadarbojas, lai kobotiem pievienotu mākslīgo intelektu. Izmantojot NVIDIA Jetson aparatūru un Isaac platformu, jūsu robots var redzēt objektus un plānot kustības. Tas var arī apgūt jaunus uzdevumus. Lai savienotu šīs funkcijas ar savu robotu, jūs izmantojat API.
Varat arī iegūt SDK un API no citiem piegādātājiem. Tie ļauj veidot pielāgotas lietotnes vai savienot savu robotu ar mākoņpakalpojumiem.
Ieguvumi
Jūs saņemat risinājumus, kas izstrādāti jūsu rūpnīcai.
Jūs varat pieslēgt robotus savām esošajām sistēmām.
Mākslīgais intelekts un uzlaboti rīki palīdz jūsu robotam veikt sarežģītus darbus.
Pārdevēji un partneri sniedz jums atbalstu visu iestatīšanā.
Padoms: Pielāgoti risinājumi palīdz ieprogrammēt robotus īpašiem darbiem, ko nevar veikt standarta instrumenti.
Ierobežojumi
Daži risinājumi darbojas tikai ar noteiktiem robotu modeļiem vai programmatūru.
Jums var būt nepieciešami eksperti, lai iestatītu papildu funkcijas.
Atjauninājumi vai izmaiņas var aizņemt vairāk laika.
Ierobežojums | Ko tas jums nozīmē |
|---|---|
Savienojamība | Var būt nepieciešama jaunākā robotu programmatūra |
sarežģītība | Varētu būt nepieciešama eksperta palīdzība |
Atjauninājumu kavēšanās | Jaunu funkciju ieviešana var aizņemt ilgāku laiku. |
Lietojiet gadījumus
Daudziem darbiem varat izmantot pielāgotus un trešo pušu risinājumus:
Robotu pieslēgšana Siemens PLC lielās rūpnīcās
Mākslīgā intelekta pievienošana objektu noteikšanai reāllaikā
Lietotņu izveide īpašiem pārbaudes vai montāžas darbiem
Robotu piesaistīšana mākoņa informācijas paneļiem datu izsekošanai
Šīs opcijas palīdz ieprogrammēt robotu gandrīz jebkuram darbam, ko vien varat iedomāties.
Salīdzināšanas tabula
Ātrā uzziņa
Jūs, iespējams, nezināt, kura programmēšanas metode jums ir vispiemērotākā. Šī tabula jums palīdzēs. salīdziniet galvenos universālos robotus programmēšanas metodes:
Piegāde | Zināšanu līmenis | Elastīgums | Best For | Ierobežojumi |
|---|---|---|---|---|
Vizuālā programmēšana | Iesācējs | vidējs | Ātra iestatīšana, vienkārši uzdevumi | Ierobežots sarežģītai loģikai |
URScript | Starpposma | augsts | Pielāgotas kustības, vadība reāllaikā | Nepieciešamas kodēšanas zināšanas |
URCaps | Iesācējs+ | vidējs | Aparatūras pievienošana, ātra jaunināšana | Ne visas ierīces tiek atbalstītas |
ROS integrācija | uzlabots | augsts | Pētniecība, vairāku robotu iestatījumi | Stāva mācīšanās līkne |
Ārējā vadība | Starpposma | augsts | Attālā piekļuve, pielāgotas sistēmas | Nepieciešama tīkla iestatīšana |
Hibrīdās metodes | Iesācējs+ | augsts | Elastīga, vienkārša mācīšana | Var būt nepieciešama papildu aparatūra |
Pielāgots/trešās puses | uzlabots | Ļoti augsts | Īpaši darbi, mākslīgais intelekts, lielas rūpnīcas | Var būt sarežģīti, dārgi |
Padoms. Ja jūs tikko sākat, izmantojiet vizuālo programmēšanu. Kad apgūsiet vairāk, izmēģiniet URScript vai hibrīdmetodes.
Evst ieteikumi
Ja vēlaties sākt ātri, izmantojiet vizuālo programmēšanu vai URCaps. Tie palīdz ātri iestatīt vienkāršus uzdevumus. Ja vēlaties lielāku kontroli, izmantojiet URScript vai hibrīdmetodes. Ja jums ir nepieciešamas īpašas funkcijas vai vēlaties savienot daudzus robotus, izmēģiniet ROS integrāciju vai pielāgotus un trešo pušu risinājumus. Savam projektam varat izmantot vairāk nekā vienu universālu robotu programmēšanas metodi. Evst iesaka izmēģināt dažādus veidus un noskaidrot, kas vislabāk darbojas jūsu komandai 2025. gadā.
Jums ir daudz veidu, kā izmēģināt robotu programmēšanu. Labākā izvēle ir atkarīga no jūsu prasmēm un tā, ko vēlaties darīt. Dažas metodes labāk darbojas vienkāršiem darbiem, bet citas - sarežģītiem uzdevumiem. Izpētiet dažādas iespējas. sadarbības robotiIzmēģiniet jaunus rīkus un skatiet Evst, lai gūtu vairāk ideju.