
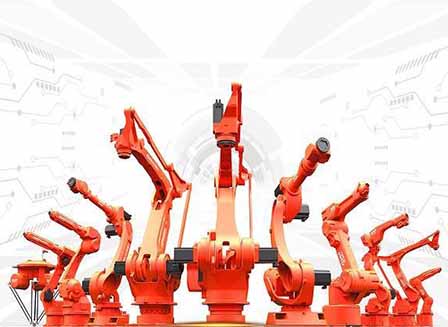
Roboto ranka yra svarbiausia roboto dalis, nes ji atlieka tikrąjį darbą. Tai dažymas, dėjimas ant padėklų, skynimas ir išdėstymas, tai dalis, kuri iš tikrųjų atlieka darbą, kaip ir žmogaus ranka. Dauguma robotų rankų turi ašis, jungiančias sąnarius, kad judesiai būtų lankstesni, jas reikia sulenkti ir ištiesti pagal valią, priklausomai nuo darbo, kuriame jos dalyvauja.
Robotinės rankos dalys
Roboto ranka yra sudarytas iš įvairių dalių, kurios veikia kartu, kad palengvintų darbą. Šios dalys gaminamos atskirai, tada surenkamos kartu, kad būtų sukurta pramoninė roboto ranka. Toliau pateikiamos pagrindinės roboto rankos dalys.
Valdiklis
Šaltinis: Pinterest
Tai visos struktūros smegenys. Paprastai tai yra pagrindinės plokštės, bet mažesnės, ant kurios įrašyta programa, atsakinga už tai, kad roboto ranka veiktų. Tai pati sudėtingiausia roboto dalis ir dažniausiai yra įdėta, kad apsaugotų nuo išorinių veiksnių. žalos, nes ji yra subtili ir brangi.
Griebtuvai
Šaltinis: Pinterest
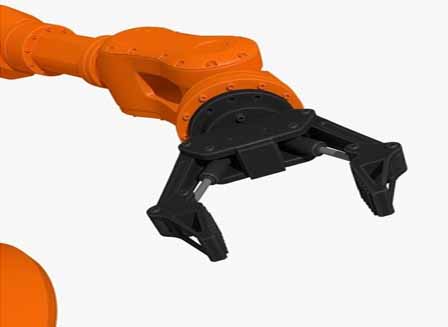
Griebtuvai yra pirštai. Jie yra ištraukiamos roboto rankos gale esančios iškyšos, kurios paprastai sugriebia daiktus gamybos metu, rinkimas ir išdėstymas krovinių ir pakuočių tvarkymo. Dauguma jų yra sumontuoti elektra ir paprastai yra „3 pirštų“ rinkinyje, kad būtų geriau sukibti. Griebtuvai turi būti tvirti, nes jiems tenka didžioji valdymo našta sunkūs naudingieji kroviniai.
Jungtys
Šaltinis: Pinterest
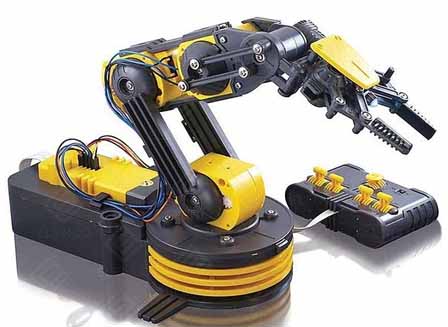
Be sąnarių robotų rankos nejudėtų, išskyrus sukimąsi aplink savo gaubtus. Sąnariai suteikia rankai galimybę sulenkti ir išsitiesti bei suktis apie ašį. Be šių judesių roboto ranka negalėtų susidoroti net su paprasčiausiomis užduotimis, kokias tik galite įsivaizduoti.
Varikliai
Šaltinis: Pinterest
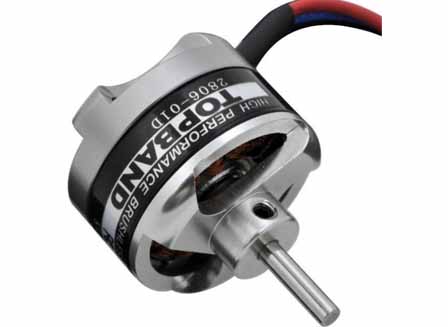
Nors valdikliai veikia kaip smegenys, varikliai yra varikliai, kurie atlieka visus roboto rankos judesius. Varikliai yra elektriniai įtaisai, valdantys judesį, greitį ir kryptį, kurią roboto ranka nustato pagal valdiklio nurodymus. Yra keturių tipų robotų rankų varikliai: AC/DC varikliai, Servo varikliai, žingsniniai varikliai ir tiesiniai varikliai.
Jutikliai
Šaltinis: Pinterest
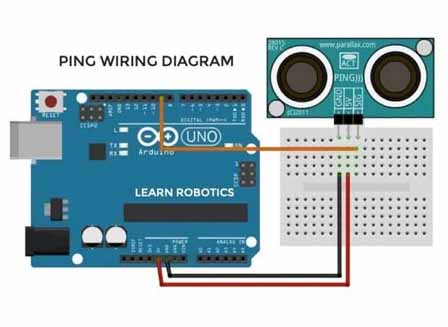
Robotiniai jutikliai yra robotų rankų akys ir ausys. Jais ranka sprendžia atstumą ir nekenčia daiktų, kurie turėtų būti sugriebti. Jutikliai yra labai pažangūs ir gali žinoti, kada priešais juos yra kliūtis, ir gali tiksliai atsirinkti, ką jie turi.
Kaip gaminama robotinė ranka
Vaizdo įrašo pristatymas „Kaip gaminama robotinė ranka“
Dėl to, kad robotų rankos yra sudėtingos, jas gaminant reikia aukšto lygio projektavimo. Toliau pateikiami keli žingsniai, kurių reikia, kad roboto ranka nuo nulio taptų visiškai veikiančia mašina.
1 veiksmas: programos kūrimas
Kadangi yra smegenys, pirmiausia reikia sukurti programą, kuri paleis roboto ranką. Galutinį roboto rankos dydį lems tai, kiek pažengusi programa yra ir kiek ji gali susidoroti.
2 veiksmas: variklio montavimas
Pasibaigus programai, kitas gaminys yra variklis. Varikliai yra susieti su programa ir atliekami testai, siekiant išsiaiškinti, ar ji reaguoja į komandas, kurias jai pateikia valdiklis. Kai tai padarysite, jūs jau turite roboto rankos širdį ir smegenis.
3 veiksmas: pagrindo surinkimas
Trečiajame etape tvarkomas pagrindas, sudarantis roboto rankos pamatą. Tai dalis, kuri bus ant grindų arba surinkimo stalo. Jis turi būti sunkus, kad atlaikytų ištiestos rankos svorį, kad ji neapvirstų.
4 žingsnis: Sujunkite sąnarius ir pečius
Ketvirtajame etape surenkamos judamosios rankos dalys. Tai svarbus žingsnis, nes čia nustatomas visas rankos siekis ir didžiausias rankos pasukimas. Priklausomai nuo pagrindo dydžio, jungtys gali būti nuo 2 iki 10, su a 6 ašių roboto ranka yra labiausiai paplitęs. Kuo daugiau sąnarių, tuo didesnė roboto ranka.
5 veiksmas: pridėkite griebtuvus
Dalys, kurios atliks subtilias darbo dalis, tokias kaip suvirinimas, pjovimas, kėlimas ir kt., vadinamos griebtuvais. Jie pritvirtinami prie roboto rankos galo, kad susidarytų kažkas panašaus į žmogaus pirštus.
6 veiksmas: laidai
Kadangi visos šios dalys yra elektrinis prietaisas, jos yra sujungtos viena su kita elektros laidų tinklu, kuris perduoda energiją kiekvienam komponentui. Instaliacija turi būti atlikta taip, kad netrukdytų laisvai judėti jungtims.
Išvada
Padaryti roboto ranką nėra pasivaikščiojimas parke, tai sudėtingas darbas, kurio reikia robotų gamintojai įdarbinti kelių žmonių paslaugas, kad galutinis produktas galėtų dirbti taip, kaip tikėtasi. Kaina jų pagaminimo kaina yra gana didelė, todėl robotinės rankos gali kainuoti nepaprastai brangiai. Bet kai atsižvelgsite į ilgalaikę naudą, tai tikrai verta.