
Prašyti paraiškos peržiūros arba rašykite el. paštu sales@evsrobot.com su detalės, nešiklio, įrangos sąsajos ir išdėstymo informacija.
Vaizdo įraše matyti baltai žalias bendradarbiaujantis robotas, judantis šalia statoriaus apvijų darbo stoties. Matomos žiedo formos statoriaus apvijos arba jų įrankių pozicijos, taip pat greta esantis konvejeris arba padėties nustatymo zona ir uždara įranga. Naudingas inžinerinis klausimas – kaip apibrėžti būseną kiekvieno perdavimo metu, nedarant prielaidos apie perdavimo seką, kurios kamera iki galo nenustato.
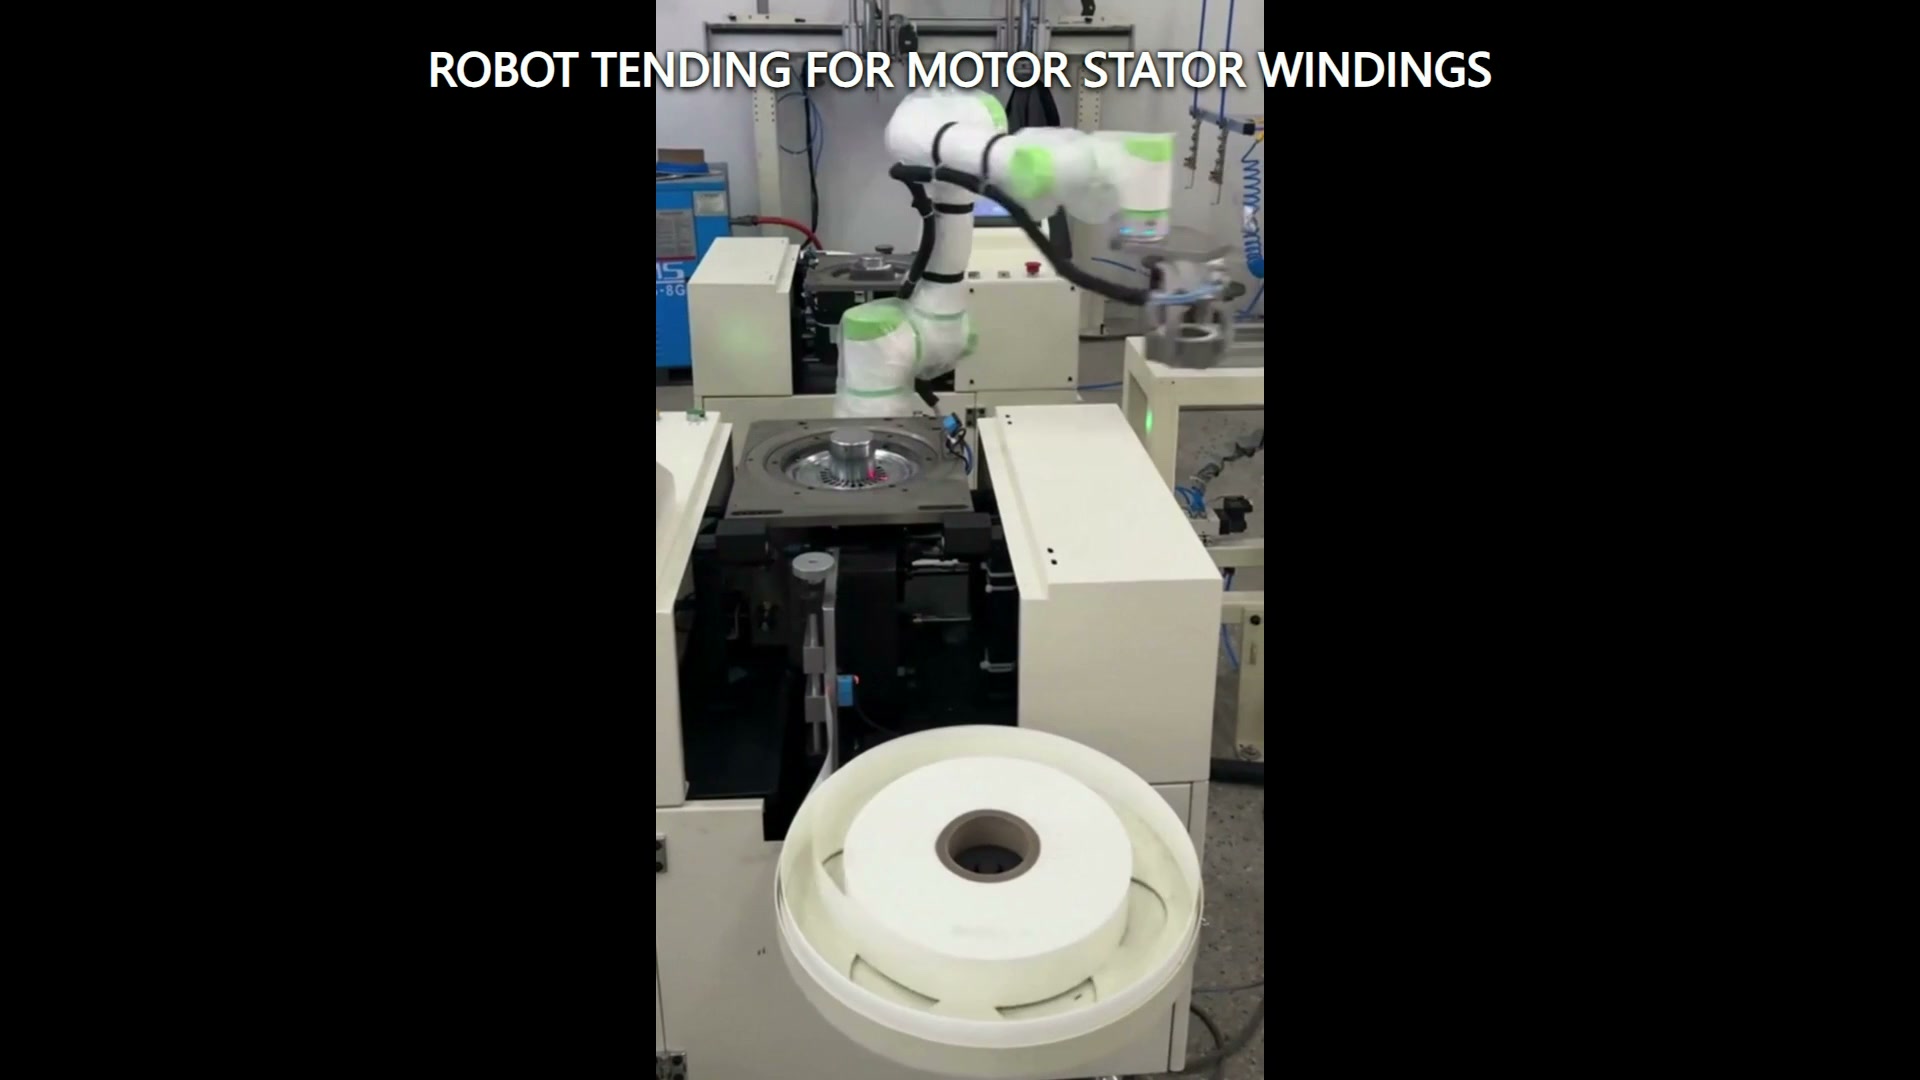
Apibrėžkite ribą abiejose perdavimo pusėse
Robotų aptarnavimas sujungia dvi sistemas. Viena pusė pateikia detalę arba nešiklį; kita pusė turi būti pasiruošusi ją priimti. Galimybių studijoje turėtų būti aprašytos abi būsenos. Pateikiančiai pusei užfiksuokite padėties nustatymo ypatybes, leistiną padėties kitimą, užimtumo signalą ir atstumą virš detalės ir aplink ją. Priimančiai pusei apibrėžkite reikiamą orientaciją, sėdėjimo sąlygas, galimą angą ir patvirtinimą, kad paskirties vieta gali priimti krovinį.
Šis ribų aprašymas yra naudingesnis nei bendras prašymas perkelti žiedo formos detalę iš vieno taško į kitą. Jis nurodo projekto komandai, kuo robotas gali pasikliauti prieš pradėdamas judėti ir kas turi būti teisinga prieš paleidžiant.
Atskirti detalės geometriją nuo nešiklio geometrijos
Žiedo formos apviją gali paremti paletė, lizdas, įtvaras, separatorius arba proceso įtaisas. Roboto įrankis ir trajektorija turi būti patikrinti pagal bendrą detalės apvalkalą, jos atramą, gretimas pozicijas ir įrangos angą.
Pažymėkite leistinas sąlyčio sritis ir visas kitas sritis, kurios turi likti nepaliestos. Tada sumodeliuokite mažiausius ir didžiausius numatomus gaubtus, įskaitant pasislinkusias arba pakreiptas pateikimo būsenas, kurias prieš srovę veikianti įranga vis dar gali klasifikuoti kaip esančias. Jei nešėjai cirkuliuoja linijoje, atskirai nuo dalių pokyčių įvertinkite įrašų nešėjų susidėvėjimą, šiukšles ir įdėklų skirtumus.
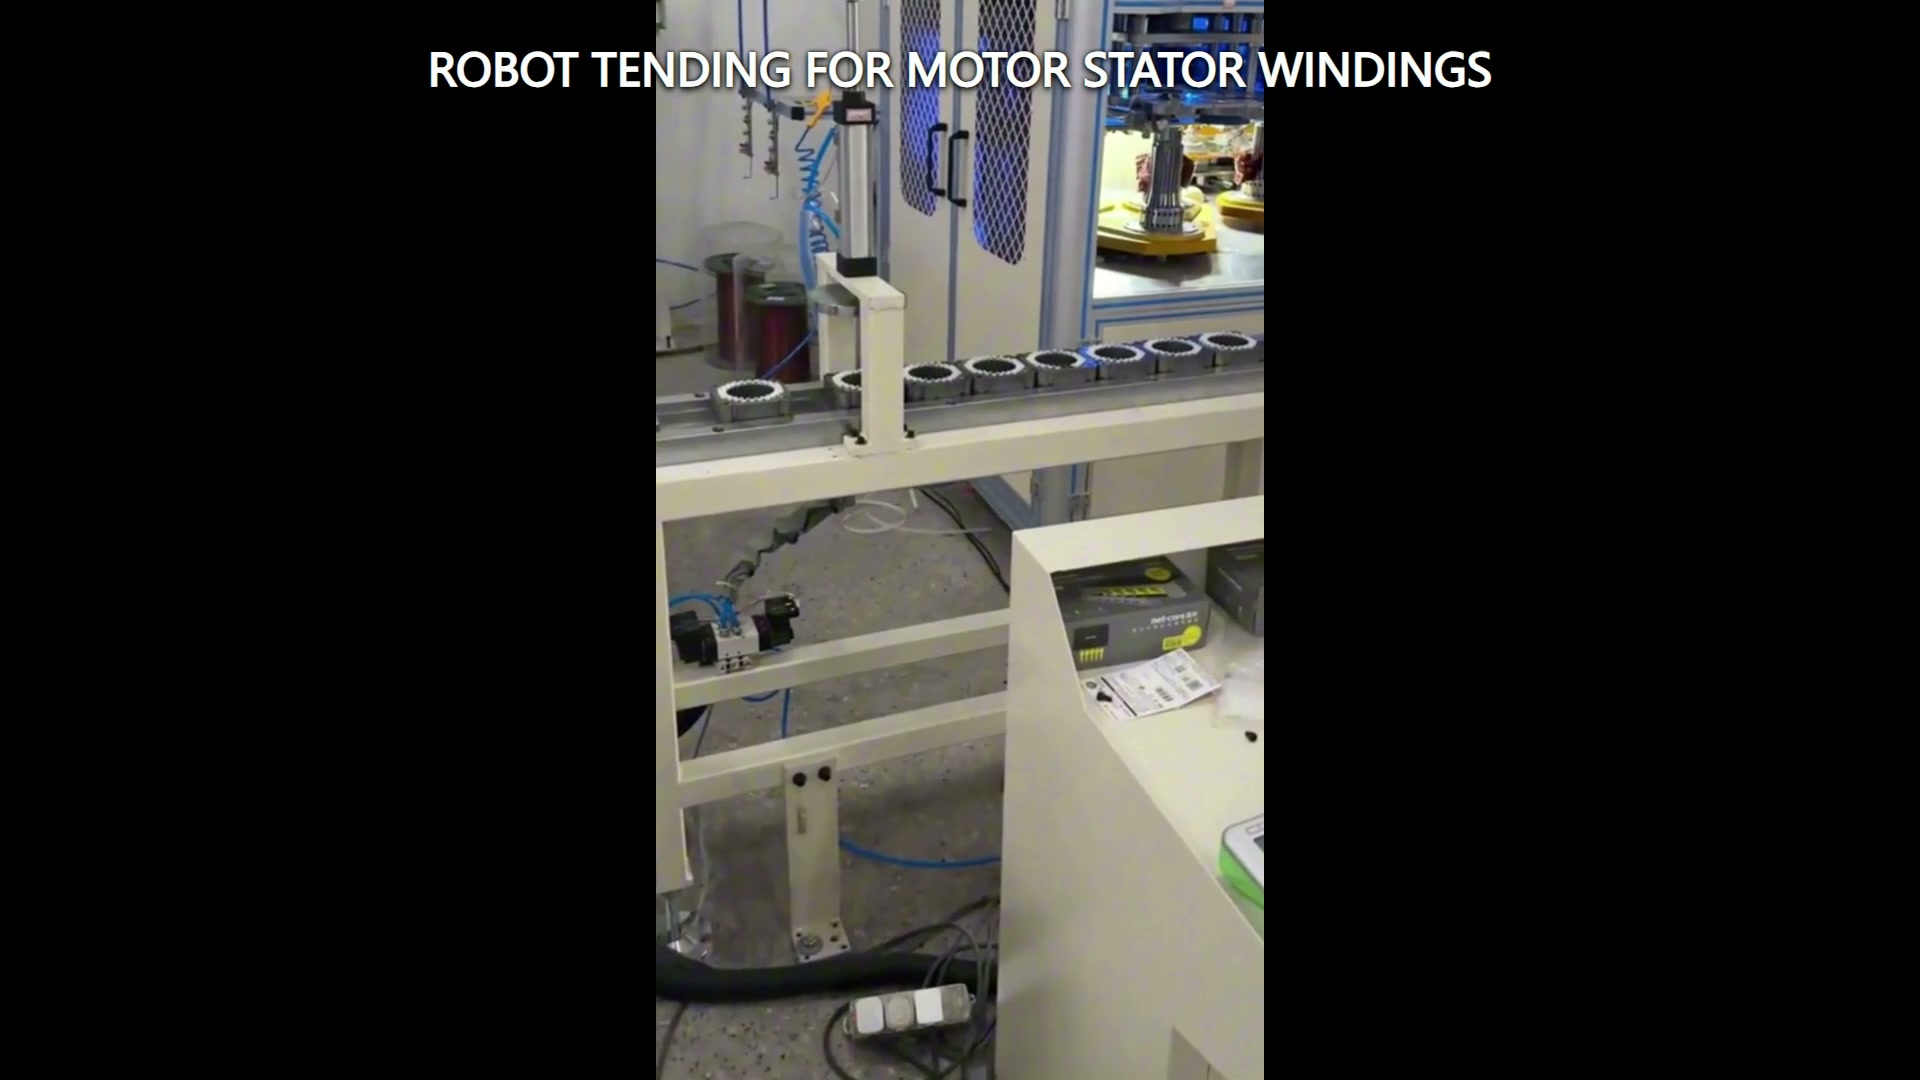
Padarykite mainų būseną aiškią
Perdavimas turėtų turėti apibrėžtą mainų būseną, o ne remtis vien tik laiku. Praktiška būsenų lentelė gali apimti šaltinį užimtą, paskirties vietą prieinamą, robotą paliktą, įrangos judėjimą sustabdytą ten, kur to reikalauja rizikos vertinimas, įrankio būseną patvirtintą ir detalės padėtį po įdėjimo. Tikslūs signalai ir saugos funkcijos priklauso nuo integruotos programos ir turi būti suprojektuotos bei patvirtintos projektui.
Atstatymas taip pat turėtų būti įtrauktas į lentelę. Jei detalės nėra, ji pakrypusi, neatlaisvinta arba neįdėta, komanda turi susitarti dėl atsako: sustoti patikrinimui, grįžti į žinomą padėtį, bandyti dar kartą kontroliuojamomis sąlygomis arba nukreipti detalę į kitą vietą. Pasirinktą atsaką užrašykite sąsajos lentelėje ir patikrinkite jį reprezentatyvių bandymų metu.
Patikrinkite visą pervežimo koridorių
Kelio tyrimas turėtų apimti daugiau nei du mokomus taškus. Patikrinkite roboto ranką, riešą, galinį įrankį, detalę, kabelius, laikiklius, konvejerio kraštus, įrangos dureles arba korpusą ir netoliese esančias konstrukcijas kaip vieną judantį apvalkalą. Peržiūrėkite priartėjimą, sujungimą, pakėlimą arba atitraukimą, perkėlimą, padėjimą, paleidimą ir atitraukimą.
Natūralus vertikalus vaizdo įrašas gali aiškiai parodyti darbo vietos ryšį, paliekant ribotą horizontalų kontekstą. Todėl išdėstymo tyrimui reikalinga išmatuota geometrija arba patikrintas modelis, o ne įvertinimai, paimti iš kameros vaizdo. Ypatingas dėmesys turėtų būti skiriamas įrangos angai ir erdvei, kurios reikia įrankiui atjungti po jo padėjimo.
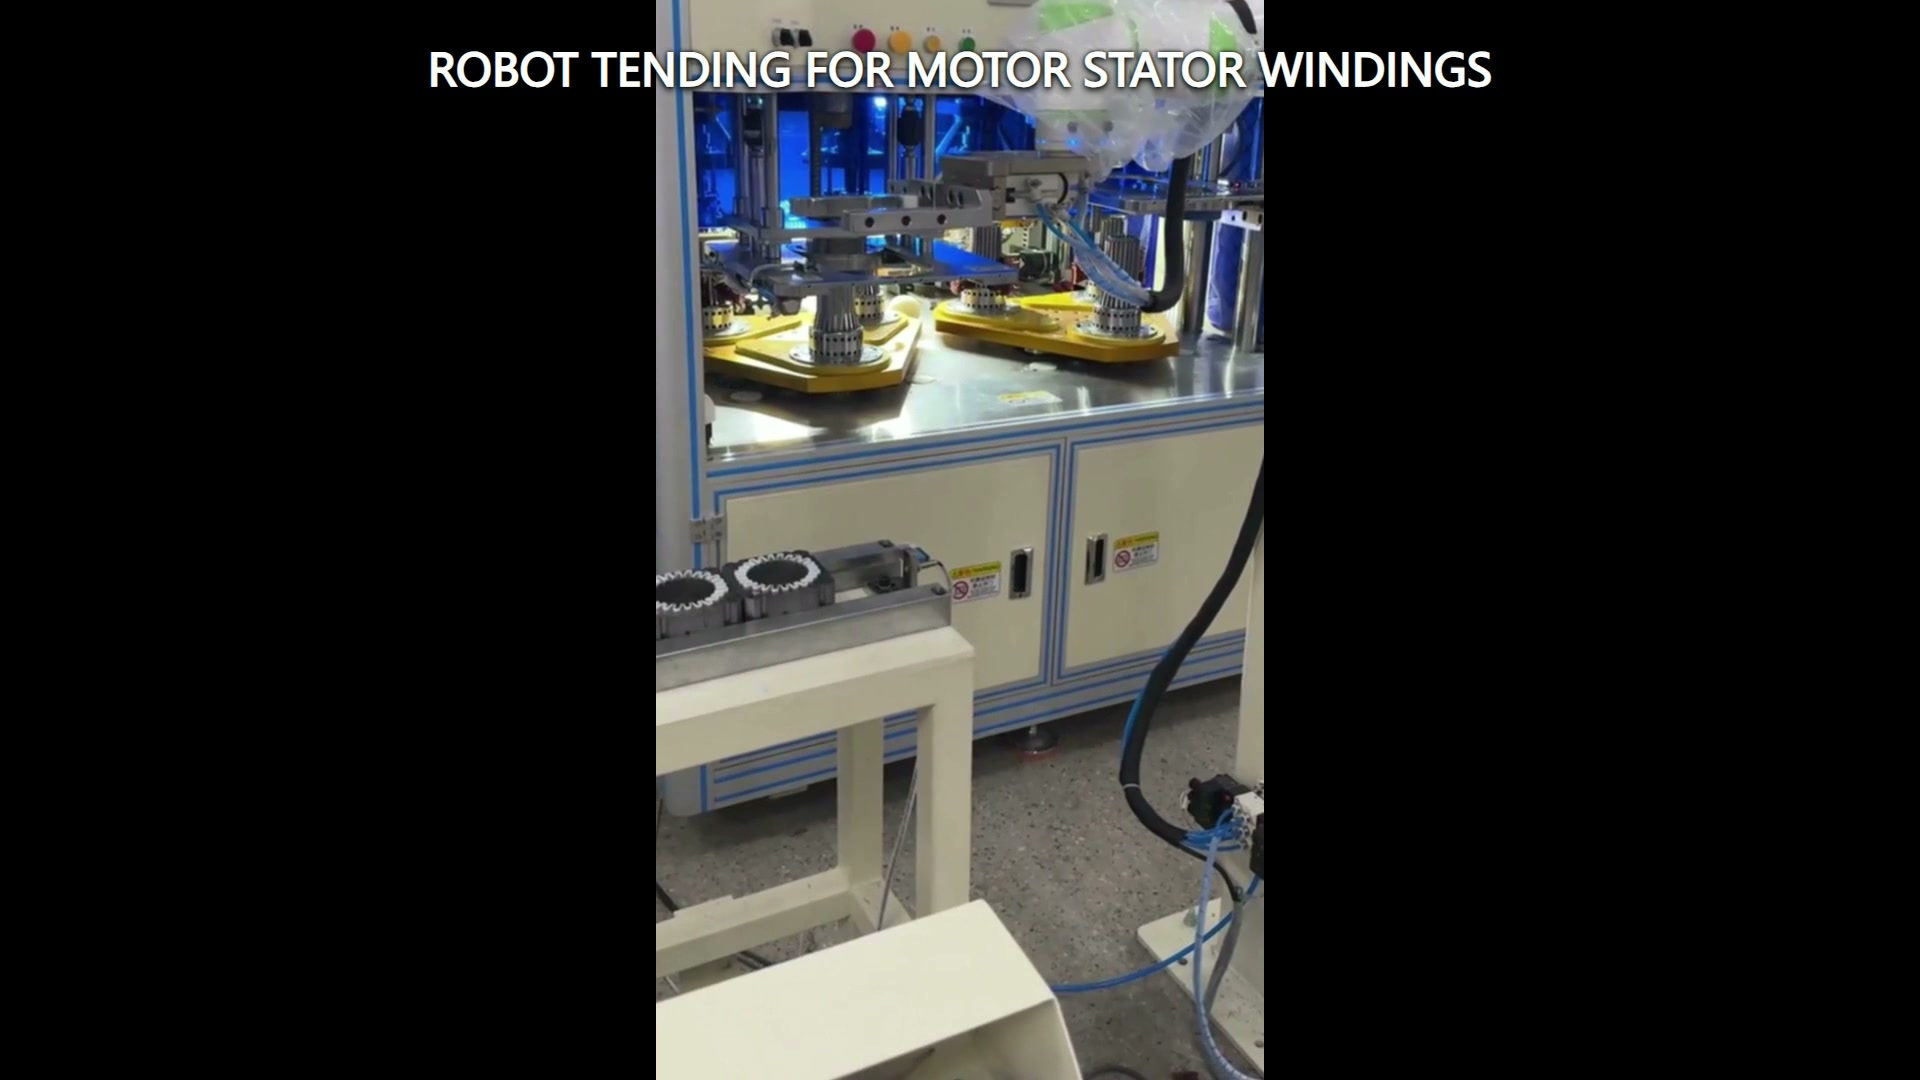
Sukurkite bandymus pagal ribines sąlygas
Reprezentatyvūs bandymai turėtų apimti detalių ir pateikimo būsenas, kurios greičiausiai apribos įrankį ar trajektoriją. Įtraukite didžiausius ir mažiausius patvirtintus kontūrus, nepalankiausią leistiną padėtį, artimiausią gretimą padėtį ir nešiklio būseną su didžiausiu numatomu poslinkiu. Užregistruokite kiekvieno bandymo gaunamą būseną, įrankio patvirtinimą, įdėtą būseną ir atkūrimo rezultatą.
Jei naudojama jautri apvija arba apsaugotas paviršius, priėmimo kriterijuose turėtų būti nurodyti sąlyčio apribojimai ir tikrinimo metodas prieš baigiant įrankių gamybą. Kriterijai pagrįsti faktiniais produkto ir proceso reikalavimais; jie neturėtų būti nustatomi iš vaizdo įrašo ar bendros detalės išvaizdos.
Įvesties duomenys tikslinei galimybių studijai
Atsiųskite detalės ir nešiklio brėžinius, masės ir svorio centro diapazoną, leidžiamo kontakto žemėlapį, šaltinio ir paskirties atskaitos taškus, įrangos atidarymo ir prieigos būsenas, išdėstymo matmenis, reikiamus patvirtinimus, atkūrimo taisykles ir reprezentatyvius pavyzdžius. Nustatykite, kurias mašinos ar konvejerio būsenas valdo roboto celė, o kurias teikia kitas valdiklis.
Įvertinkite robotą, įrangos sąsają, nešiklį, prieigos sąlygas, paleidimą, veikimą ir priežiūrą kaip vieną integruotą programą.
Susisiekite su EVS peržiūrėti perdavimo būsenas, perkėlimo koridorių, įrankių apribojimus ir bandymo planą. Rašykite el. paštu sales@evsrobot.com.
Vaizdo įraše matyti matomas bendradarbiaujantis robotas, žiedo formos statoriaus apvijos arba įrankių pozicijos, gretimas konvejeris arba padėties nustatymo zona ir uždara įranga; tiksli perdavimo seka, suėmimo principas, valdikliai, saugos funkcijos, veikimas, patikrinimo rezultatai ir tolesnis procesas reikalauja projekto įrodymų.