
By EVST redakcijos komanda · Apžvalgą pateikė EVST redakcijos komanda · Paskutinį kartą atnaujinta 2026 m. spalio 9 d. · Redakcijos politika · Pataisų politika · Sąlygos
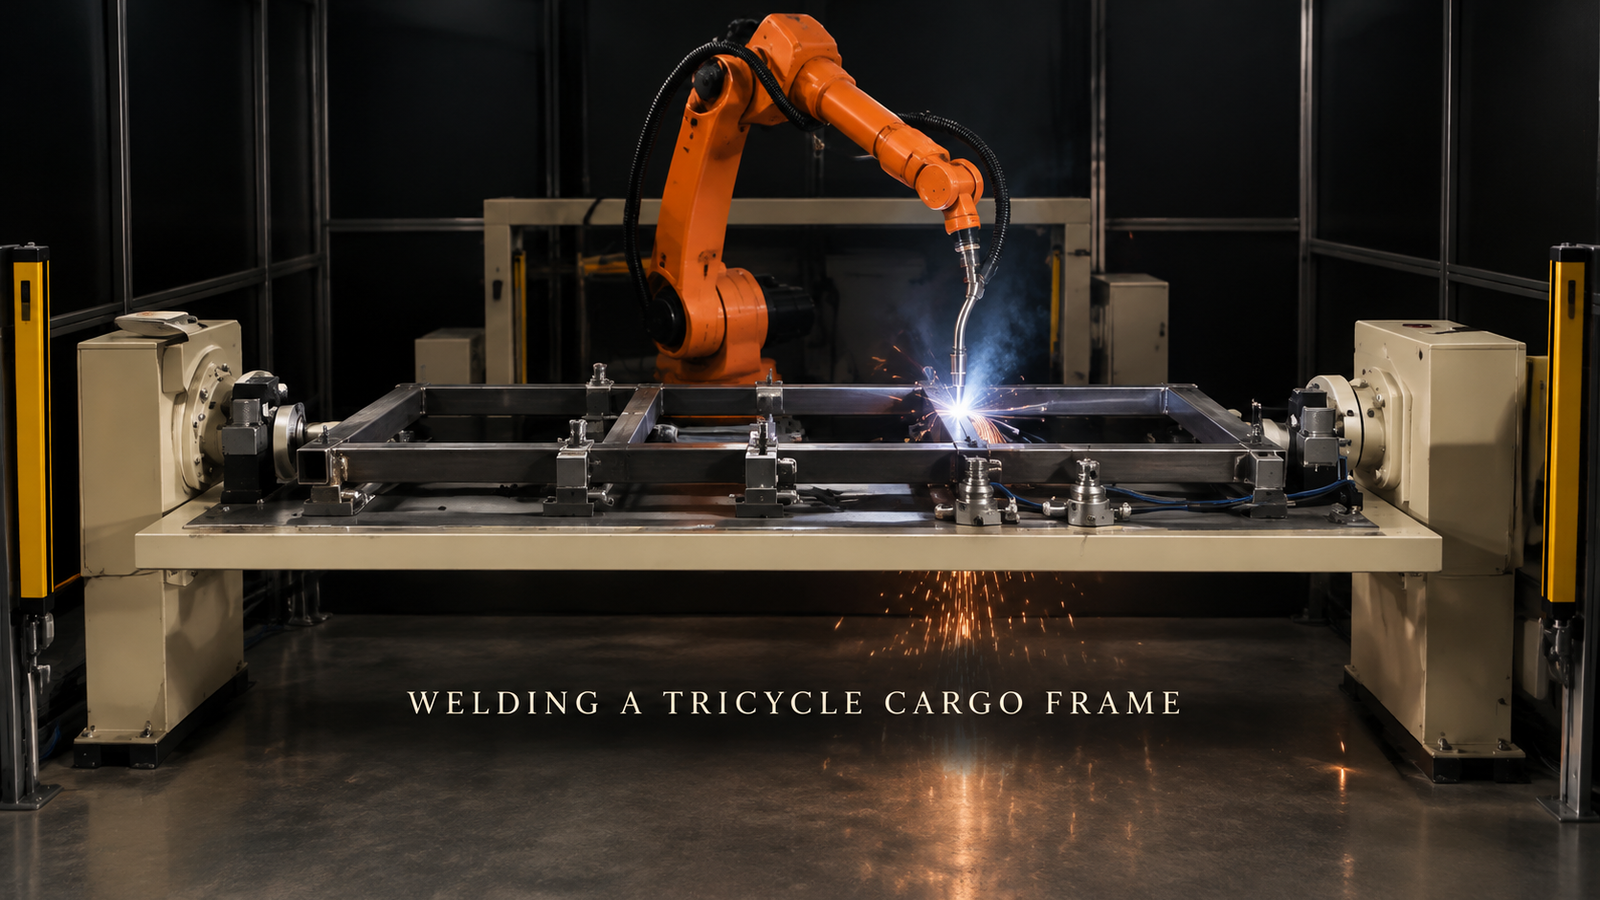
Stačiakampį plieninį vamzdžių rėmą, pavyzdžiui, triračio krovininės dėžės rėmą, gali suvirinti vienas robotas vienoje kameroje, kai prieš kas nors užprogramuodamas kelią atsakoma į tris klausimus: kaip kiekvienas vamzdis yra išdėstytas ir pritvirtintas, kokia tvarka suvirinamos jungtys ir kas nutinka su suvirinimo siūle, esančia kitoje rėmo pusėje. Roboto pasiekiamumas ir degiklio pasirinkimas yra svarbūs, tačiau jie išplaukia iš šių atsakymų. Čia aprašytoje kameroje yra vienas suvirinimo robotas, dirbantis išilgai plokščio rėmo, kuris guli ant ilgo tvirtinimo elemento, jungtis po jungties.
Planuojate vamzdinių rėmų suvirinimo celę? Atsiųskite mums rėmo brėžinį su jungčių sąrašu, vamzdžių dydžiais ir savo dienos našumu., ir mes atsakysime pateikdami langelio koncepciją ir ciklo trukmės įvertinimą.
Skaitykite brėžinį kaip suvirinamumo bandymą
Iš plieninių vamzdžių pagamintas rėmas turi daug jungčių. Kiekvieną iš jų reikia surasti, iškalti ir užbaigti rankomis, o tai yra lėtas procesas, o vieno suvirinimo karštis linkęs iškreipti visą rėmą, kol bus atlikta kita. Robotinė kamera turi pašalinti abi problemas, ir brėžinyje jau parodyta, kaip tai bus sunku:
| Rėmo funkcija | Ką tai reiškia ląstelei |
|---|---|
| Visos jungtys pasiekiamos iš vienos pusės | Gali pakakti plokščio šviestuvo ir paprasto išdėstymo |
| Sąnariai tolimoje pusėje | Pasirinkite tarp perprojektavimo, antrojo spaustuko ar pozicionieriaus |
| Vamzdžių pjovimo ilgis skiriasi | Griežtesnės atramos arba siūlės jutimas |
| Keletas rėmo variantų | Reguliuojami arba keičiami spaustukų blokai |
| Labai mažai sąnarių | Rankinis įtaisas gali likti pigesnis |
Žemiau esantys skyriai atitinka eilutes, kurios lemia daugumą projektų: vietos nustatymas, prieiga ir seka.
Kiekvienam vamzdeliui reikia vienos fiksuotos vietos
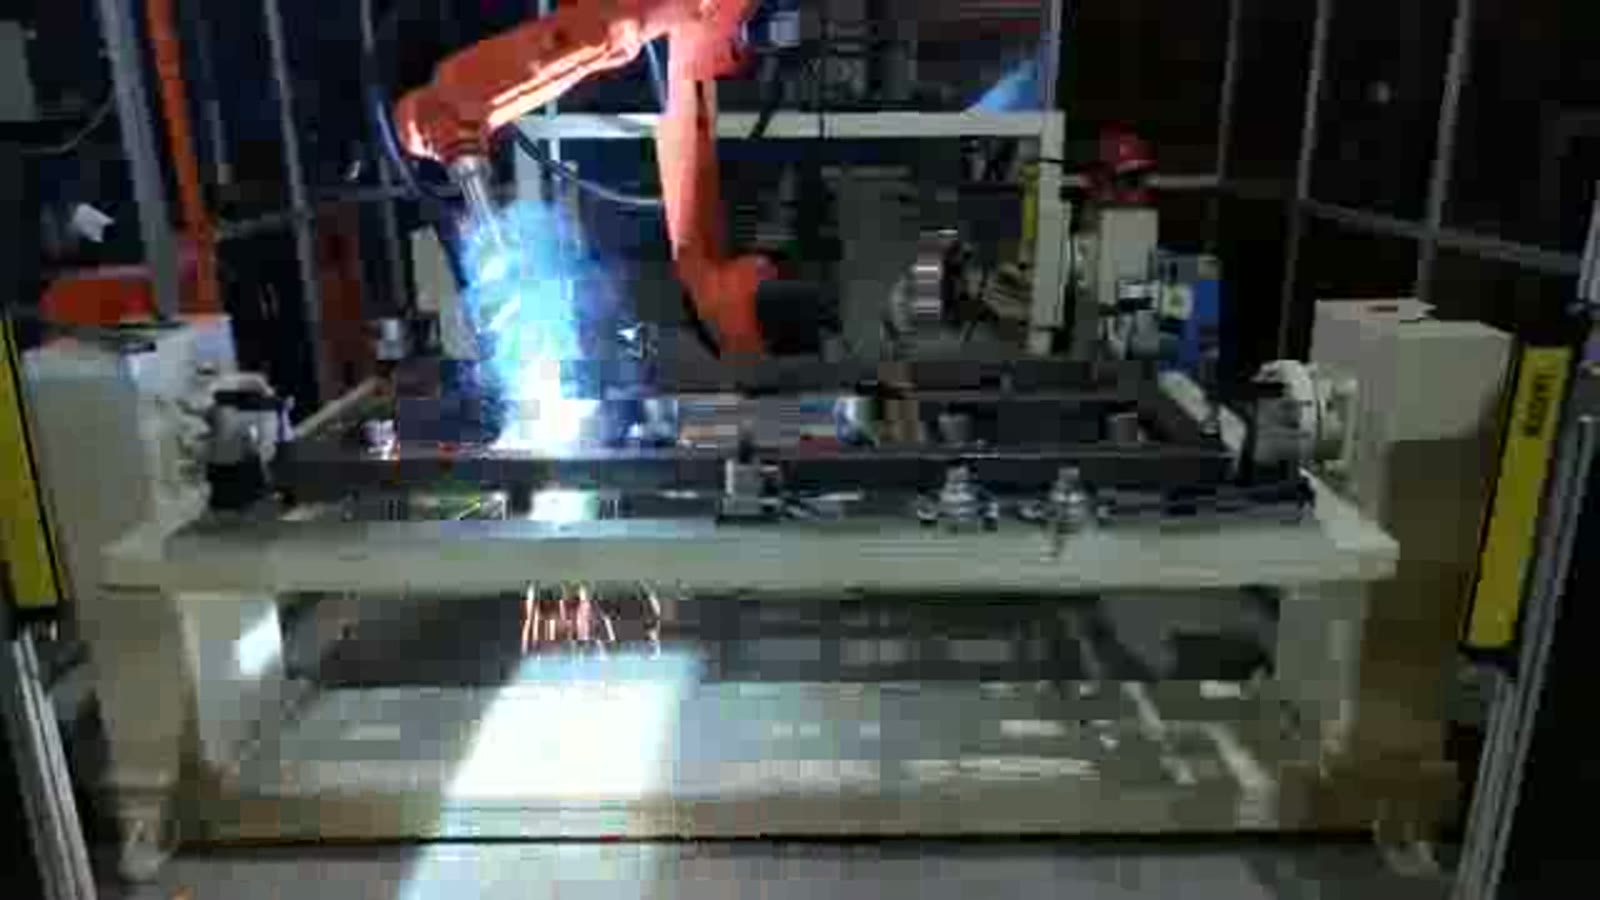
Čia aprašytoje kameroje ant ilgo tvirtinimo elemento plokščiai guli stačiakampis rėmas su keliais skersiniais vamzdžiais. Tvirtinimo elementas laikomas tarp dviejų galinių stovų, po vieną kiekviename gale, vamzdžius spaudžia spaustukų eilė, o už rėmo stovi oranžinis šešių ašių suvirinimo robotas su vielos padavimo degikliu.
Robotinis degiklis kartoja išmokytą kelią. Jei vamzdis viename kadre yra šiek tiek kitaip, degiklis pasiekia jungtį, kuri nėra visai ten, kur programa tikisi. Vamzdžiai pjaunami ir lenkiami su tam tikra tolerancija, todėl tvirtinimo elementas atlieka dvi užduotis: padėti kiekvieną vamzdį toje pačioje vietoje ir laikyti jį ten, kol jį veikia šiluma. Paprastai trys detalės lemia, ar tai pavyks:
- Kiekvienas vamzdelis yra nurodytas. Šoninis vamzdis, kuris tik prispaustas žemyn ir niekas netrukdo jam slysti išilgai, vis tiek slys. Kiekvienam vamzdžiui reikia atramos ir spaustuko.
- Žibintuvėlis rodo kelią. Spaustukas, kuris idealiai laiko jungtį, bet yra ten, kur turi būti degiklis, yra projektavimo klaida. Spaustukai turi būti šalia jungties, o ne jos priartėjimo linijoje.
- Tinkamumas yra patikrinamas, o ne daromas prielaida. Jei tarpas ties jungtimi kiekviename rėme skiriasi, fiksuotas kelias jo tolygiai neužpildys. Tokiu atveju dažniausiai naudojamas siūlės jutimas arba lietimas.
Prieiga: tik viena pusė arba planas kitai pusei
Šioje kameroje rėmas išlieka plokščias nuo pirmos iki paskutinės jungties, todėl kiekviena jungtis pasiekiama iš vienos pusės. Tai leidžia išlaikyti išdėstymą paprastą. Daugelis tikrų rėmų nėra tokie. Jei kai kurios suvirinimo siūlės patenka į apačią, yra trys bendri variantai:
- perprojektuoti jungtį arba rėmą taip, kad visas suvirinimo siūles būtų galima pasiekti iš viršaus;
- antrą kartą pritvirtinkite rėmą, o tai padidina valdymą ir antrą vietą;
- neškite įtaisą ant pozicionieriaus tarp dviejų galinių stovų, kad kontroliuojamas posūkis pakeltų tolimąją pusę prie degiklio.
Kiekvienas turi savo kainą. Padėties reguliatorius reiškia, kad spaustukai turi laikyti apverstą rėmą, degiklis ir kabeliai turi atitraukti rėmą nuo jo, kai jis sukasi, o posūkio mechanizmo veikimas užima daug vietos ant grindų. Ar tai verta, priklauso nuo to, kiek jungčių yra kitoje pusėje. Šis skaičius yra pirmas dalykas, kurį reikia rasti brėžinyje.
Seka: matoma tvarka ir bendroji bet kurios tvarkos taisyklė
Štai roboto darbo tvarka. Po kiekvieno sujungimo degiklis pakyla ir juda prie kito, o apačioje krenta kibirkštys.
- Iš pradžių jis kaitaliojasi tarp jungčių kairėje ir dešinėje rėmo pusėse, po vieną šioje pusėje, paskui kitą.
- Tada jis juda jungtis po jungties link vidurio, pakeliui suvirindamas jungtį tolimiausiame dešiniajame gale.
- Galiausiai ateina jungtys rėmo viduryje.
Atskirai, kaip bendras principas: kiekvienas suvirinimo siūlas vėsdamas traukiasi ir traukia kaimynines siūles link savęs. Pirmiausia suvirinkite kelias jungtis vienoje rėmo pusėje ir rėmas gali sulinkti į tą pusę, kad ir kaip tvirtai jis būtų pritvirtintas, ir gali spyruokliuoti atleidus. Todėl suvirinimo tvarka turi įtakos deformacijai, o tinkama tam tikro rėmo tvarka priklauso nuo jo geometrijos ir turi būti įrodyta bandomuosiuose rėmuose, o ne nustatyta pagal brėžinį. Robotas čia turi vieną pranašumą: pasirinkus tvarką, ji kartojama identiškai kiekviename rėme, todėl deformacija tampa pastovi ir lengviau ištaisoma tvirtinimo elemente.
Šviesos užuolaidos ir įėjimas bei išėjimas
Geltonos šviesos užuolaidos stovi ant stulpų abiejose suvirinimo patalpos pusėse. Paprastai šviesos užuolaida yra sujungta taip, kad kamera sustotų, kai kas nors ją kerta, ir tai nustato išdėstymo apribojimus, nes rėmai vis tiek turi patekti ir išeiti. Nuspręskite, kur operatorius pakrauna įtaisą ir kur išeina gatavi rėmai, ir patikrinkite, ar šis maršrutas neina per lanko ir kibirkščių zoną. Kas sustabdo užuolaidos suveikimus ir kaip kamera paleidžiama iš naujo, turi būti numatyta projekte nuo pat pradžių.
Trumpi atsakymai rėmelių pirkėjams
Ar viena ląstelė gali suvirinti daugiau nei vieną rėmą? Taip, jei tvirtinimo elementą galima pakeisti arba sureguliuoti ir yra žinomas kiekvieno varianto jungčių sąrašas. Siųskite visus variantus, o ne tik pagrindinį.
Ar mums reikia pozicionieriaus? Tik jei suvirinimo siūlės patenka ten, kur degiklis negali jų pasiekti, kai rėmas yra plokščias. Pirmiausia suskaičiuokite jungtis tolimojoje pusėje.
Ar robotas pats ras jungtį? Fiksuotas kelias priklauso nuo įtaiso; jei pritaikymas skiriasi, galima pridėti jutiklius. Tai priklauso nuo jūsų vamzdelių, o ne nuo roboto.
Jūsų piešinys yra įvestis
Atsiųskite rėmo brėžinį su pažymėtu jungčių sąrašu, vamzdžių dydžiais ir sienelių storiu, kiek rėmų jums reikia per dieną, ir bet kokias jungtis, kurias, jūsų žiniomis, sunku pasiekti. Remdamiesi šiais duomenimis, galėsime pasiūlyti narvą ir įvertinti ciklo laiką.
Pasiruošę kalbėti per savo rėmelį? Susisiekite su mumis čia arba rašykite adresu sales@evsrobot.com.
Šiame straipsnyje aprašoma, kaip vienas robotas veikia palei plokščią vamzdžių rėmą, ir pateikiami bendrieji tokių elementų projektavimo principai; jame nenurodomi suvirinimo parametrai, vamzdžių dydžiai ar ciklo trukmė.