
E SCARA-Roboter bedeit Selective Compliance Assembly Robot Arm. SCARA-Roboter hunn en speziellen Aarmdesign. Dësen Design hëlleft hinnen, sech séier a präzis vun enger Säit op déi aner ze beweegen. Vill Industrien benotzen ... SCARA RoboterenElektronik- a Autofirmen benotze se fir Montage- a Verpackungsaarbechten. D'Asien-Pazifik Regioun benotzt am meeschte SCARA-Roboter.
Grondlage vun de SCARA Roboter
Wat ass e SCARA-Roboter
A SCARA Roboter ass eng Zort Industrieroboter. E ass fir Aarbechten gemaach, déi séier a ganz präzis musse sinn. ISO 8373 seet, datt e SCARA-Roboter zwou rotéierend Gelenker huet. Dës Gelenker sinn niewenteneen a loossen en sech an enger flaacher Fläch beweegen. Dësen Design léisst de Roboter sech seitwärts béien, awer no uewen an no ënnen steif bleiwen. SCARA-Robotere si super fir Pick-and-Place, Montage a Verpackung. Si kënne Saache séier a virsiichteg beweegen. Dofir benotzen Elektronik- an Autofabriken se vill.
SCARA-Akronym a Geschicht
SCARA steet fir "Selective Compliance Arm for Robotic Assembly". Dësen Numm gouf Enn der 1970er Joren benotzt. Am Joer 1979 hunn Sankyo an IBM déi éischt SCARA-Roboter hiergestallt. Dës Roboter goufen op der Yamanashi Universitéit a Japan hiergestallt. Dëst war eng grouss Ännerung fir Scara-Roboter a Fabriken. Fabriken hunn séier Scara-Roboter benotzt fir Waferen bei der Produktioun vu Hallefleeder ze veraarbechten. Dëst huet eng nei Regel fir séier a präzis ze sinn gesat.
Design a Bewegung
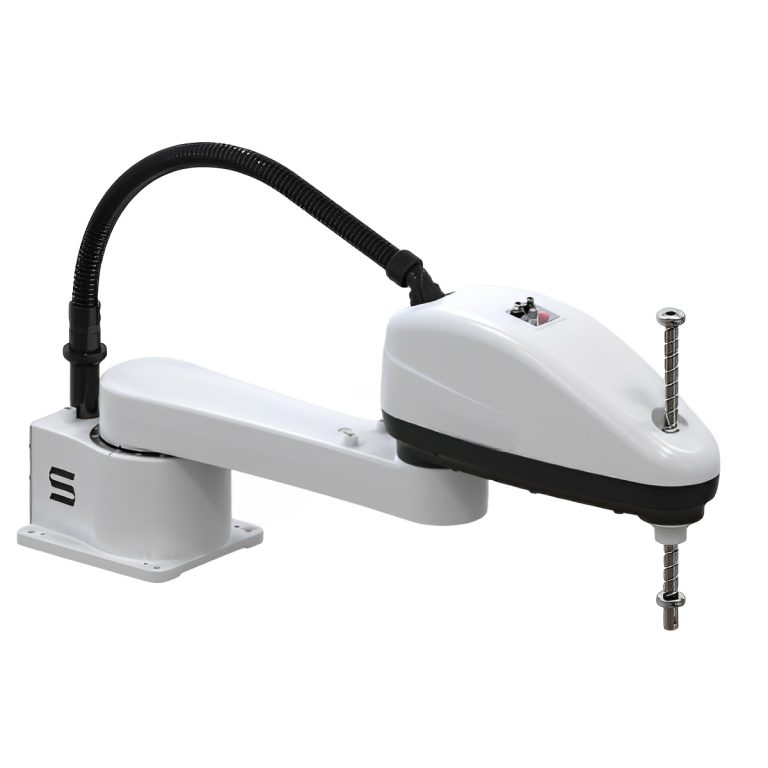
SCARA-Roboter hunn eng speziell Aarmform. Den Aarm huet zwou Haaptgelenker, déi sech ëm erop-erof Linnen dréien. Dëst gëtt dem Roboter e ronne Schaffberäich. Den Design erlaabt dem Roboter sech séier a virsiichteg an enger flaacher Fläch ze beweegen. Den erop-erof Deel bleift steif fir gutt vertikal Beweegungen. Dës speziell Biegung erlaabt Scara-Roboter reibungslos a séier ze schaffen. Déi folgend Tabelle weist, wéi sech Scara-Roboter vun anere Roboter ënnerscheeden:
|
Feature / Aspekt |
SCARA Roboter |
Cartesian Roboter |
Artikuléiert Roboteren |
|---|---|---|---|
|
Gemeinsam Configuratioun |
Rotéierend Schëller- a Ellbogengelenker |
Linear Aktuatoren (X, Y, Z) |
Méifach Rotatiounsgelenker |
|
Bewegungsaxen |
X, Y, Z, plus Rotatioun |
Linear an X, Y, Z |
Komplex 3D-Beweegungen |
|
Steifheet |
Vertikal steif, horizontal flexibel |
Héich Steifheet |
Flexibel, manner steif |
|
Aarbecht Enveloppe |
Ronderëm |
Rechteck |
Grouss, komplex |
|
Geschwindegkeet a Präzisioun |
Schnell, héich Präzisioun |
héich Präzisioun |
Gutt fir komplex Aufgaben |
SCARA Roboteren benotze véier Servoachsen, fir hinnen ze hëllefen, zesummen ze beweegen. Dëst hëlleft hinnen, déiselwecht Aarbecht ëmmer erëm mat Suergfalt ze maachen. Si si kleng a séier, sou datt se a klenge Plazen a beschäftegte Montagebanden passen.
Wéi e SCARA-Roboter funktionéiert: Struktur, Achsen a Fräiheetsgraden
E SCARA-Roboter ass en industrielle Roboterarm mat véier Achsen, deem seng zwou horizontal Rotatiounsgelenker op parallele vertikalen Achsen gestapelt sinn, wat him ... selektiv Konformitéit: den Aarm ass flexibel (kompatibl) an der horizontaler XY-Ebene a steif an der vertikaler Z-Richtung. SCARA ass eng Ofkierzung fir Selektiv Konformitéit Assemblée Roboter Arm (och geschriwwen als Selective Compliance Articulated Robot Arm). Den Design gouf fir d'éischt am Joer 1978 vum Professer Hiroshi Makino op der Yamanashi Universitéit a Japan entwéckelt; kuckt Wien huet den éischte SCARA-Roboter erfonnt? fir déi komplett Geschicht.
Wéi e SCARA-Roboter funktionéiert
„Selektiv Konformitéit“ ass de definéierende Prinzip. Zwee seriell verlinkt Aarmsegmenter dréie sech all ëm eng vertikal Achs, sou datt de Mëttelpunkt vum Werkzeug séier schwenke kann a säitlech noginn kann, fir en Deel anzesetzen, während eng vertikal Kugelschrauf (d'Fënster) d'Laascht steif géint den no ënnen geriichte Kraaft hält. En typesche Pick-and-Place-Zyklus leeft a véier Schrëtt:
- D'Gelenker J1 an J2 dréie sech zesummen, fir den Aarm iwwer dem Pick-Point an der XY-Ebene ze positionéieren.
- D'Z-Achs-Fuersteigung geet erof an den Endeffektor gräift den Deel.
- D'Fixer zitt sech zréck an J1/J2 schwenkt op de Positiounspunkt, während d'Handgelenk vum J4 den Deel an déi gewënscht Orientéierung dréit.
- D'Z-Achs senkt sech, den Deel gëtt lassgelooss, an den Aarm geet zréck fir den nächste Zyklus unzefänken.
Fir e méi déifgräifende Bléck op d'Bewegung a wéi se mat kollaborative Roboter vergläicht gëtt, kuckt eis SCARA Roboter Funktionsprinzip Guide.
Fräiheetsgraden (DOF) an Achsenbenennung
E Standard SCARA-Roboter huet véier Fräiheetsgraden (4 DOF), déi op véier Achsen zougewise sinn. Dräi Achsen bestëmmen d'X-, Y- an Z-Positioun vum Tool an déi véiert setzt seng Rotatioun ëm déi vertikal Achs; den Aarm kann net kippen oder rullen, an dës Limitatioun ass genau dat, wat en séier mécht. Déi vertikal Achs gëtt genannt ... Z-Achs well et d'Tool riicht no uewen an no ënnen an der Z-Richtung vun engem kartesesche Koordinatesystem beweegt, wat der Héichtachs entsprécht, déi op Maschinnen a CNC-Systemer benotzt gëtt. Déi véier Achsen an hir Beweegunge sinn:
| Achs / Deel | Beweegungstyp | Typesch Sortiment | Funktioun |
|---|---|---|---|
| J1 – Basis- / Schëllergelenk | Rotary | ±120° bis ±140° | Schwéngt de ganze Aarm ëm d'Basis fir déi éischt XY-Koordinat ze setzen. |
| J2 – Glied / Ellbogengelenk | Rotary | ±140° bis ±150° | Dréit den Ënneraarm fir de genaue XY-Punkt an der kreesfërmeger Aarbechtsumfeld z'erreechen. |
| Z-Achs – Querschraube / Kugelschraube | Linear | Hub vun 100–400 mm | Hieft an senkt den Endeffektor; dréit déi vertikal Laascht mat héijer Steifheet. |
| J4 – Handgelenk um Enn vum Aarm (Theta-/T-Achs) | Rotary | ± 360 ° | Dreht den Endeffektor fir den gegraffenen Deel ze orientéieren. |
Dëst véierachsegt Layout ass de Grond, firwat e SCARA-Roboter eng Widderhuelbarkeet vu bis zu ±0.01–0.025 mm op planarer Aarbecht bitt, während en awer méi séier a méi bëlleg ass wéi en Aarm mat sechs Achsen. Wann eng Aufgab eng voll raimlech Orientéierung erfuerdert - Kippung, gewénkelt Approchen oder komplex 3D-Weeër - ass e sechsachsegt Roboter mat 6 DOF besser geegent; eise Guide iwwer den Ënnerscheeder tëscht karteseschen, sechsachsegen a SCARA-Roboter erkläert, wéini een all eenzelne soll wielen.
SCARA Roboter an der Industrie
Uwendungen vu SCARA Roboter
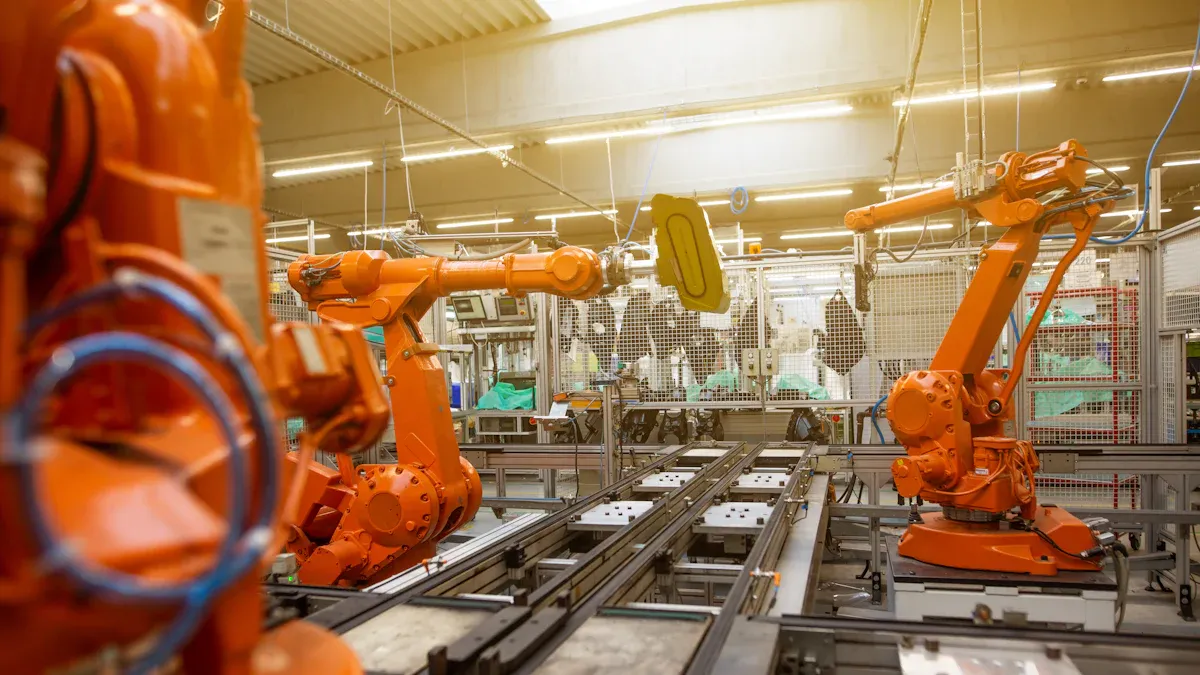
SCARA-Robotere si wichteg a ville Branchen. Si si séier a ganz präzis. Dës Robotere maachen Aarbechten, déi all Kéier op déiselwecht Manéier gemaach musse ginn. Hei sinn e puer Haaptmethoden, wéi se agesat ginn:
-
Auswielen a Plazéieren: SCARA-Roboter beweegen kleng Deeler séier a virsiichteg. Si hëllefen, Elektronik zesummenzesetzen.
-
Maschinnefleeg: Si setzen Deeler a Maschinnen a huelen se eraus. Dëst mécht d'Aarbecht méi séier.
-
Verpakung: Dës Roboter leeën Saachen séier a Këschten oder Behälter.
-
Inspektioun: SCARA-Roboter kontrolléieren mat Kameraen a Sensoren, ob d'Produkter gutt sinn.
Aner Industrien benotzen och SCARA-Roboter fir speziell Aarbechten:
|
Industriell Applikatioun |
Typesch Aufgaben, déi ausgefouert ginn |
|---|---|
|
Mikroautomatiséierung an der Pharmaindustrie |
Beweege vu klenge Deeler bei der Medikamentenherstellung a Fuerschung; Ëmgang mat Stécker méi kleng wéi 1 mm |
|
Liewensmëttel a Gedrénks Industrie |
Veraarbechtung a Verpackung vu Liewensmëttel; Benotzung vu séchere Materialien an einfacher Reinigung |
|
Hëllef beim 3D-Drécken |
Hëllef beim 3D-Drock; Materialien erausbréngen; Ofschlossaarbechten |
|
Laboratoire Automatiséierung |
Prouwe virbereeden, Saachen propper halen a mat Laborcomputer schaffen |
|
Retail Automatisatioun |
Ëmgang mat Artikelen a Verkafsautomaten oder klenge Lagerhale; mat Hëllef vun der Objeterkennung |
SCARA-Roboter hëllefen och bei der Produktioun vu Batterien, beim Transport vu Wueren, am Liewenswëssenschaftsberäich a bei Maschinnen. Zum Beispill huet eng Fabréck hir Sensorlinn verbessert andeems se e SCARA-Roboter mat engem Gantry-Roboter benotzt huet. Dëst huet méi Produkter hiergestallt a Plaz gespuert. Et weist wéi SCARA-Roboter hëllefen, Aarbechtsberäicher flexibel ze maachen.
Virdeeler vun SCARA Roboter
SCARA-Roboter hunn vill Virdeel am Verglach mat anere Roboteräerm. Hir Form erlaabt hinnen, sech séier ze beweegen a ganz präzis ze sinn, meeschtens fir Aarbechten vun Säit zu Säit. Hei sinn e puer Haaptvirdeeler:
-
SCARA-Robotere si super fir séier, widderholl Aarbechten mat héijer Genauegkeet.
-
Hiren Aarmdesign mécht et méiglech, Aufgaben méi séier ofzeschléissen, sou datt se gutt fir Pick-and-Place sinn.
-
Si bleiwen séier, och wann se méi schwéier Saachen hiewen, am Géigesaz zu verschiddenen anere Roboter.
-
SCARA-Robotere si kleng, sou datt se Plaz spueren a manner kaschten fir opzestellen.
-
Si hunn Motoren a Controller dobannen, sou datt se einfach ze installéieren sinn a manner Verkabelung brauchen.
-
Si sinn einfach ze programméieren an unzeschléissen, dacks mat Plug-and-Play.
-
SCARA-Robotere brauche manner Reparaturen, well se manner bewegend Deeler hunn, wat Sue spuert.
-
Hir héich Genauegkeet hëlleft d'Qualitéit ze kontrolléieren a Verschwendung ze reduzéieren.
SCARA Roboteren Firmen hëllefen, manner auszeginn, andeems se manner Mataarbechter brauchen a maachen d'Aarbecht méi séier. Si maachen d'Aarbechtsplazen och méi sécher andeems se geféierlech Aarbecht maachen.
Am richtege Liewen hunn d'Firmen, déi Elektronik an Autoen hierstellen, grouss Verbesserunge gesinn. Zum Beispill den EVS3-400 SCARA Roboter hëlleft beim Verpacken an Transportéiere vu fragilen elektroneschen Deeler. Dëst mécht d'Aarbecht méi präzis a méi séier.
Aschränkungen vun SCARA Roboter
SCARA-Robotere si staark, awer hunn e puer Schwächten:
-
SCARA-Robotere si kleng a kommen net wäit, sou datt hiren Aarbechtsberäich limitéiert ass.
-
D'Notzlaascht gëtt duerch de Bewäertungswäert vum Hiersteller limitéiert, net duerch eng Faustregel. D'Bewäertung um Datenblat ass déi maximal Mass, déi den Hiersteller ënner de genannten Konditiounen zertifizéiert, an et muss den Endeffektor an d'Wierkstéck zesummen ofdecken - en 6 kg schwéieren Aarm dréit maximal 6 kg, net méi. D'Verrécklung vum Schwéierpunkt vum Flansch an den Trägheetsmoment vun der Laascht reduzéieren d'brauchbar Zuel weider; d'Iwwerdreiwung vun der zulässeger Trägheet forcéiert eng méi niddreg Geschwindegkeet an Beschleunigung, och wann d'Mass selwer am Beräich ass.
-
D'Bewegung ass haaptsächlech horizontal: de vertikale (Z) Hub ass kuerz am Verglach mat der horizontaler Reechwäit, sou datt grouss Stapelung, déif Aschränkung oder Aarbecht iwwer verschidden Héichtenniveauen ausserhalb vum Ëmfang fale kënnen.
-
Si sinn net sou flexibel wéi 6-Achs-Roboter, dofir kënnen se keng ganz schwéier oder grouss Aarbechten erledigen.
SCARA-Roboter si bescht fir séier, virsiichteg Aarbechten mat klenge Deeler a klenge Plazen. Si sinn net déi bescht fir Aarbechten, déi vill Bewegung oder schwéier Hiewen erfuerderen.
D'Wiel vun engem SCARA-Roboter
De richtege SCARA-Roboter ze wielen heescht iwwer e puer wichteg Saachen nodenken. Hei sinn e puer Tipps:
-
Notzlaascht a Reechwäit: Zielt den Endeffektor an d'Werkstéck zesummen, vergläicht dann d'Gesamtlaascht mat der nomineller Notzlaascht vum Hiersteller - a kontrolléiert den zulässege Trägheetsmoment an den zulässege Schwéierpunktsoffset bei der Geschwindegkeet, déi Dir wëllt lafen, net nëmmen d'Haaptzuel. D'Reechwäit muss all Pick-and-Place-Punkt ofdecken, inklusiv Befestigungen a Puffer.
-
Präzisioun a Genauegkeet: Wielt e Roboter, deen exakt genuch fir Är Aarbecht ass, wéi an der Elektronik oder der Medizin.
-
Geschwindegkeet a Zykluszäit: Denkt drun, wéi séier de Roboter muss schaffen, fir Är Ziler z'erreechen.
-
Käschte-Effizienz: Wielt e Roboter, deen Ärem Budget a Bedierfnesser entsprécht.
-
Einfachheet vun der Integratioun a Programméierung: Fannt Roboter, déi einfach opzestellen a ze benotzen sinn.
-
Montage Method: Dësch-/Buedem-, Mauer- an ëmgedréint (Plafong-) Montage sinn net austauschbar - gitt sécher datt de Modell fir déi néideg Orientéierung geduecht ass, an datt d'Bänk oder de Frame, op deem se steet, steif genuch ass fir d'Beschleunigung, déi Dir plangt.
-
Vertikal (Z) Stréch a Fieder: Iwwerpréift den Z-Schlag géint Är héchst Spannung an déifst Aschränkung, inklusiv Grëfflängt an Héicht vum Befestigungsstéck oder vum Tablett, a kontrolléiert déi zulässlech Drockkraaft no ënnen an de Rotatiounsberäich (θ) um Fixture.
-
Ëmwelt a Schutz: Ëmgéigungstemperatur a Fiichtegkeet, IP- oder Reinraumklass, ESD-Ufuerderungen, a wéi eng Zort Uelegniwwel, Killmëttel, Stëbs oder Ofwäschmëttel präsent sinn. D'Schutzklass muss fir déi tatsächlech Linnëmfeld gewielt ginn, net déi nominell.
-
Kontrollen an Interfaces: D'Zuel vun den digitalen an analogen I/O-Funktiounen, de Feldbus- oder Ethernet-Protokoll, deen Är PLC a Linnkontroll benotzen, d'Vision-Interface an hire Kalibratiounsworkflow, an d'Programméierungs- an Léierëmfeld, dat Äert eegent Team muss erhalen.
|
Factor |
Erklärung |
|---|---|
|
Notzlaascht |
Déi nominell Notzlaascht muss den Deel an d'Tool zesummen ofdecken, mat engem Spillraum fir Schwéierpunktverrécklung an Trägheet. D'Notifikatioun vum Hiersteller ass eng Limit, keen Ausgangspunkt. |
|
Speed |
SCARA-Robotere gehéieren zu de séiersten, wat gutt fir séier Aarbecht ass. |
|
Footprint |
SCARA-Robotere si meeschtens méi kleng wéi aner Roboter mat der selwechter Reechwäit. |
|
Repeabilitéit |
Héich Genauegkeet an XY ass fir Aarbechten ewéi Elektronik noutwendeg. |
|
Artikulatioun |
SCARA-Roboteren hunn 4 Achsen, gutt fir Pick and Place, Montage an d'Auslagerung vu Materialien. |
|
Aarbecht Enveloppe |
D'Reechwäit vum Roboter muss all Plazen am Aarbechtsberäich ofdecken. |
Op der Säit vum Fournisseur ass d'EVS SCARA-Linn 4-Achs a läit an der Notzlaaschtklass vun 3–20 kg mat enger Spannwäit vun 400–1000 mm, déi fir 3C-Montage a Materialbehandlung geduecht ass. Déi méi breet ... vun EVST Industrieroboter-Serie deckt dat ganzt Notzlaaschtspektrum vu kollaborative Modeller bis zu schwéiere Waffen of, awer dat ass eng aner Produktklass a soll net als SCARA-Fäegkeet gelies ginn. Widderhuelbarkeet, maximal Geschwindegkeet an zulässlech Trägheet sinn modellspezifesch a ginn am Datenblat uginn - frot no der Datenblat vum Modell, deen Dir tatsächlech vergläicht, a vergläicht ähnlech mat ähnlechem.
Käschten an Trends
D'Präisser vun der SCARA ginn duerch d'Notzlaaschtklass, d'Reechwäit, d'Schutzklass, d'Controller- an d'Visiounsoptiounen, an duerch de Grad vun der Integratioun ronderëm de Roboter bestëmmt. Déi folgend Beräicher sinn indikativ Maartberäicher nëmme fir de Budget - keng Offeren a sinn net un eng spezifesch Mark gebonnen. De genee Präis hänkt vun der Notzlaascht, der Reechwäit an der Konfiguratioun of a gëtt pro Konfiguratioun bestätegt. EVST Verkaf.
|
Modellniveau |
Typesch Präisser |
Notzlaascht & Reechwäit Charakteristiken |
Typesch Konfiguratioun |
|---|---|---|---|
|
Ufanksniveau |
$ 10,000 - $ 40,000 |
Einfach Aarbechten, net vill Gewiicht oder Reechwäit |
Basis Pick-and-Place oder einfach Montage; Standardcontroller, limitéiert I/O a wéineg Optiounen |
|
Mid-Streck |
$ 40,000 - $ 60,000 |
Kann méi hiewen, méi schwéier Aarbechten maachen |
Méi enk Widderhuelbarkeet, méi héich Geschwindegkeet, méi I/O- an Feldbusoptiounen |
|
High-End |
$ 60,000 + |
Intelligent Kontroll, besser Sensoren |
Benotzt fir ganz präzis Aarbechten; huet Visiounssystemer a intelligent Sensoren |
|
Gebrauchte Roboter |
30-50% manner wéi nei |
Hängt vum Zoustand an der Garantie of |
Méi bëlleg, awer vläicht ouni nei Technologie oder Garantie |
Déi gemellt Rentabilitéit fir eng SCARA-Zell läit normalerweis tëscht 6 an 18 Méint, awer dës Zuel ass ganz eng Funktioun vum Schichtmuster, den Aarbechtskäschten, der Zykluszäit an der Linnenauslastung - baut d'Argument op Basis vun Ärer eegener Zykluszäit an de Personalzuelen op anstatt engem publizéierten Duerchschnëtt.
SCARA-Roboter ginn ëmmer méi intelligent a méi einfach ze benotzen. Nei Trends sinn ënner anerem:
-
KI fir méi schwéier Aarbechten a besser Siicht.
-
Maschinnléieren fir Roboter fir hir eegen Entscheedungen ze treffen.
-
Besser Visionssystemer fir Deeler ze gesinn a Beweegunge ze plangen.
-
Modular Designen fir d'Astellungen einfach z'änneren.
-
Besser Sécherheet fir Leit, déi mat Roboter schaffen.
-
Open-Source-Robotik fir méi einfach Programméierung an Astellung.
Verëffentlecht Prognosen weisen op e weidere Wuesstem fir SCARA-Roboter hin, mat allgemeng zitéierte Zuelen, déi vun ongeféier 10 Milliarden Dollar am Joer 2024 op iwwer 16 Milliarden Dollar bis 2030 klammen. Prognosen ënnerscheede sech staark an der Segmentdefinitioun a Methodologie, also kontrolléiert wat e bestëmmte Bericht tatsächlech zielt, ier Dir seng Zuel an engem Business Case benotzt.
SCARA-Roboter si séier a ganz präzis. Si kënnen och vill verschidden Aarbechten ausféieren. Dëst hëlleft Firmen besser ze schaffen a manner Feeler ze maachen. De richtege SCARA Roboter auswielen ass wichteg fir gutt Resultater.
Oft gestallten Froen
Fir wat steet SCARA?
SCARA steet fir Selective Compliance Assembly Robot Arm (och Selective Compliance Articulated Robot Arm). Den Numm beschreift seng Haapteegeschaft: en ass an der horizontaler Fläch konform oder flexibel, awer vertikal steif, wat eng séier Montage a Pick-and-Place erméiglecht.
Fir wat gëtt e SCARA-Roboter benotzt?
SCARA-Roboter exceléiere beim High-Speed-Pick-and-Place, der Montage, der Verpackung an dem Palettenausrüstung vu liichte Komponenten, besonnesch an der Elektronik a Konsumgidder, wou horizontal Geschwindegkeet a vertikal Steifheet genau dat sinn, wat d'Aufgab brauch.
Wéivill Achsen huet e SCARA-Roboter?
Déi meescht SCARA-Roboter hunn véier Achsen: zwou rotéierend Gelenker, déi den Aarm an der horizontaler XY-Ebene beweegen, eng vertikal Z-Achs an e rotéierend Handgelenk. Dëst véierachsegt Layout mécht SCARA-Roboter séier a präzis fir planar Aufgaben.
Wat ass den Ënnerscheed tëscht engem SCARA an engem 6-Achs Roboter?
E SCARA huet véier Achsen a beweegt sech haaptsächlech an enger horizontaler Fläch mat ganz héijer Geschwindegkeet, während e 6-Achs-Roboter bal all Orientéierung an 3D erreeche kann, awer méi lues ass fir flaach Pick-and-Place. E SCARA gewënnt a punkto Geschwindegkeet a Käschte fir planar Aarbecht; kuckt eis Vergläich vu karteseschen, sechsachsegen a SCARA-Roboter.
Wéi vill kascht e SCARA-Roboter?
SCARA-Roboterkierper fänken typescherweis méi déif un wéi sechsachseg Äerm, woubäi d'Käschte fir den Asaz eropgoen, soubal d'Tooling an d'Integratioun derbäigesat ginn. Fir eng komplett Iwwersiicht vun de Roboterpräisser, kuckt eis Präisguide fir de Roboterarm.
Entdeckt d'SCARA Roboter Serie
- Wéi e SCARA-Roboter funktionéiert: Funktionsprinzip vs. Cobots
- SCARA vs. kartesesch a sechsachseg Roboter
- Wéi ee SCARA-Roboter auswielt
- Benotzung vun engem bëllegen SCARA-Roboter fir Pick-and-Place
- SCARA Roboterapplikatiounen no Industrie
- Top 10 SCARA Roboter Hiersteller am Joer 2026
- Wien huet den éischte SCARA-Roboter erfonnt?