
Source: www.idtechex.com
Automatioun an der Fabrikatiounsindustrie gewënnt séier Momentum mat méi Firmen, déi d'Benotzung vu Roboter adoptéieren. Dëst gëtt un d'Virdeeler vun der Automatiséierung am Geschäft an der Notzung vu méi schlau a méi intelligente Prozesser zougeschriwwen. Dir kritt méi Produktioun ze hunn an och de Risiko vu Verletzungen an der Fabrikatiounsanlag ze reduzéieren. Déi meescht Geschäfter leeën sech op d'Benotzung vu Roboter Waffen fir ze këmmeren wielt & Plaz, Verpakung, Molerei, a Montage ënner anerem Aufgaben.
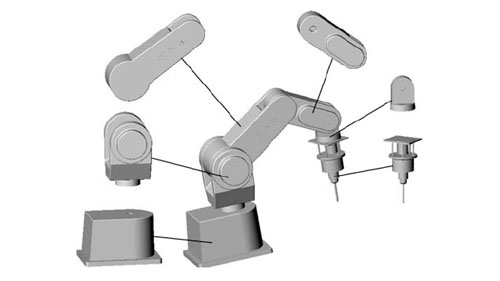
Wann Dir Roboter Waffen an Ärem Geschäft integréiert, gitt sécher datt Dir mat enger Qualitéit schafft Roboter Arm Hiersteller deen Iech dat Bescht bitt. Zousätzlech ass et och essentiell e Basisverständnis ze hunn wat se enthalen. De Roboterarm weist de Kierper, Handgelenk an Enneffektor déi spezifesch Funktiounen hunn. Fir datt dës verschidden Deeler präzis funktionnéieren, muss d'Präsenz vu Roboter Gelenker sinn. An dësem Artikel verdéiwen mir an déi verschidde Roboter Gelenker fir Iech e bessert Verständnis ze ginn.
Wat sinn Roboter Joints?
Quell: www.researchgate.net
Roboter Gelenker bezéien sech op déi bewegbar Komponenten vum Roboter, déi zu relativen Beweegungen tëscht benachbaren Linken resultéieren. An dësem Kontext gi Linke benotzt fir op déi steiwe Memberen ze referenzéieren, déi d'Gelenker verbannen fir kloer an adäquat Funktioun. Dëst weist datt d' industrielle Roboterarm Fonctiounen d'Benotzung vun enger Kombinatioun vu Linken a Gelenker fir eng optimal Funktionalitéit. Et ass essentiell fir sécherzestellen datt d'Gelenker op Ärem Manipulator deementspriechend funktionnéieren fir sécherzestellen datt et Präzisioun a Genauegkeet wärend enger Applikatioun ass.
Déi robotesch Gelenker ginn och heiansdo als Axen bezeechent. Si sinn essentiell a kommen an der Hand fir ze garantéieren datt d'Bewegung vum Aarm net limitéiert oder gestéiert ass. Méi iwwer d'robotesch Gelenker ze léieren hëlleft Iech d'Zort vum Roboterarm ze bestëmmen, mat deem Dir schaffe wëllt ofhängeg vun den Aufgaben, op déi Dir këmmere wëllt.
Aarte vu mechanesche Gelenker fir Roboter
Source: www.britannica.com
Gitt datt et verschidden Aarte vu Roboteren an der Fabrikatiounsindustrie benotzt gëtt, fannt Dir och eng Vielfalt vun mechanesch Gelenker. Dës Gelenker ënnerscheeden sech wat d'Bewegung ugeet an och d'Applikatioun besonnesch wann et ëm d'Aart vum Roboter kënnt fir ze benotzen.
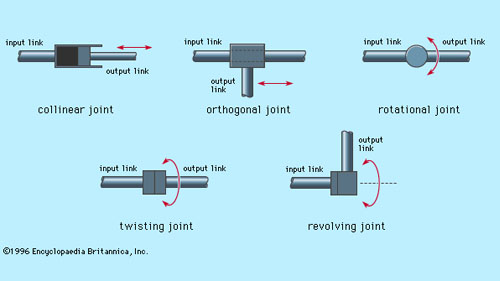
Wann et ëm déi mechanesch Gelenker kënnt, déi a robotesche Waffen präsent sinn, ginn et fënnef Haaptarten déi Dir berécksiichtegt. Zwee vun de Gelenker si linear, wat heescht datt d'relativ Bewegung tëscht den ugrenzend Linken iwwersetzung ass. Op der anerer Säit sinn déi aner dräi rotativ, wat heescht datt d'relativ Bewegung vun de Linken Rotatiounen tëscht hinnen involvéiert. Déi fënnef Aarte vu mechanesche Gelenker fir Roboteren enthalen:
Linear Gelenker
An de linear Gelenker ass d'relativ Beweegung, déi vun den ugrenzenden Linken bezeechent gëtt, parallel geduecht. Dëst bedeit datt d'Input- an d'Outputlink an enger linearer Bewegung rutschen. Dës Zort vu Bewegung resultéiert an engem Iwwersetzungsbewegung. Dës Aart vu linearer Bewegung kann op verschidde Weeër erreecht ginn, dorënner d'Benotzung vum Teleskopmechanismus a Kolben. Dës Zort Gelenk gëtt och als L-Gelenk bezeechent.
Orthogonal Gelenker
Déi orthogonal Gelenker ginn och populär als den Typ O-Gelenker bezeechent. Si weisen eng relativ Bewegung geholl vum Input Link an Output Link. Dës Aart vu Bewegung involvéiert an den Orthogonal Gelenker ass eng translationell Rutschbewegung. Allerdéngs Géigesaz zu der linear Gelenker Arrangement, mat der Orthogonal Gelenk, den Ausgangslink ass senkrecht zum Input Link.
Rotatiouns Gelenker
Wann et drëm geet rotativ Gelenker, Dir fannt d'Benotzung vu Rotatiounsrelativbewegungen, déi praktesch kommen fir Robotermanipulatoren déi verschidde Aarbechtsberäicher schaffen. Dës Beweegunge gi mat der Rotatiounsachs senkrecht op d'Achs vun den Input- an Outputlinks duerchgefouert. Dës Rotatiounsgelenk ginn och Typ R Gelenker bezeechent.
Twisting Gelenker
Dës Zort gemeinsame Fonctiounen rotativ Bewegung dat féiert och zu engem gewësse Grad vun Rotatioun wann am Gebrauch. D'Bewegung an dëse Gelenker ass relativ zu der Rotatiounsachs, déi senkrecht op d'Achse vun den Input- an Outputlinks ass. D'Verdreiwungsgelenk ginn och als Typ T Gelenker bezeechent.
Revolving Joints
An de dréiende Gelenker sinn d'Saachen e bëssen anescht wéi déi aner. Dës Gelenker hunn och eng Rotatiounsbewegung déi an verschiddenen Uwendungen praktesch kënnt. D'Bewegung vun dëse Gelenker weist Bewegung tëscht den zwee Linken. D'Achs vum Input Link ass entwéckelt fir parallel zu der Rotatiounsachs vum Gelenk ze sinn. Op der anerer Säit ass d'Achs vum Ausgangslink entworf fir senkrecht op d'Rotatiounsachs vum Gelenk ze sinn. Dës Zort Gelenk gëtt och als Typ V Gelenk bezeechent.
Verschidden Aarte vu Roboteren an déi mechanesch Gelenker benotzt
Quell: www.technologyreview.com
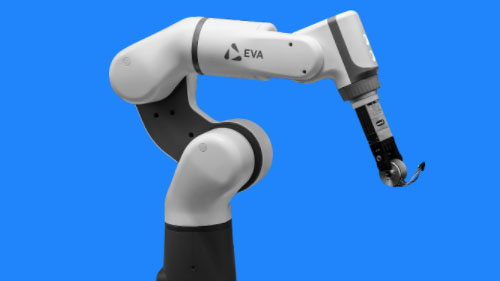
Verschidde Robotere wäerten d'Benotzung vu verschiddenen Aarte vu mechanesche Gelenker hunn. Méi iwwer déi verschidde Roboter gewuer ze ginn, wäert Iech an eng besser Positioun setzen fir an e Roboter ze investéieren dee fir Iech funktionnéiert. E puer vun den heefegsten Roboter fir ze berücksichtegen enthalen:
Artikuléiert
d' artikuléiert Roboter Design wäert héchstwahrscheinlech mat verschiddene Beräicher a Kombinatioune vun Rotary Gelenker kommen. Dës Gamme kann einfach 2 gemeinsame Strukturen hunn an op méi komplex Strukture mat 10 oder méi Gelenker réckelen. Mat dësem Design ass den Aarm un d'Basis verbonne mat der Verwäertung vun engem Verdreiwungsgelenk, während d'Links am Aarm duerch Rotary Gelenker verbonne sinn.
Cartesesch
Mat der kartesesch Roboteren, Den Design weist d'Benotzung vun dräi linear Gelenker. Dës Gelenker sinn op der cartesian Fliger souzen dass X, Y, an Z. Dës Roboteren kann och eng befestegt Handgelenk mat méi einfach Rotatioun Gelenker fir Bewegung Fonktioun. Dës speziell Aart vu Roboter gëtt och als rechtlinear oder Gantry bezeechent.
Cylindresch
d' zylindresch Roboter Fonctiounen e Rotary Gelenk datt un der Basis befestegt ass an eng linear Gelenker benotzt déi verschidde Linken ze verbannen. Virausgesat datt zylindresch Roboter an engem zylindresch-geformte Aarbechtsraum schaffen, kommen d'Rotatiouns- a Linearbewegung praktesch fir sécherzestellen datt Präzisioun erreecht gëtt.
Polar
Am polare Design vu Roboteren ass den Aarm mat der Basis mat engem Verdreiwungsgelenk verbonnen. Heiansdo fannt Dir och d'Benotzung vun enger Kombinatioun vun zwee Rotary Gelenker an engem linear Gelenk. Well dëse Roboter och als kugelfërmeg Roboter bezeechent gëtt, wäert d'Aarbechtsomfang och kugelfërmeg sinn. D'Axen, déi an dësem Roboter benotzt ginn, bilden e polare Koordinatesystem, deen de Manipulator erlaabt mat Liichtegkeet ze schaffen.
SCARA
d' SCARA Roboter ass eng populär Optioun ënner villen Hiersteller, besonnesch déi, déi sichen hir Montageprozesser ze automatiséieren. Dëse Roboter ass normalerweis zylindresch a funktionnéiert am relativ zylindresche Aarbechtsraum. Et weist d'Benotzung vun zwee parallele Gelenker, déi an der Montageprozess praktesch kommen. Dës Gelenker bidden Konformitéit an engem gewielte Fliger wéi de Roboter am Gebrauch ass.
Delta
d' delta Roboteren si mat engem Spann-ähnlechen Bau entworf, deen et hinnen erlaabt super Servicer fir hir Benotzer ze bidden. Si ginn aus Parallelogramme gebaut, déi mat enger gemeinsamer Basis verbonne sinn a verbonne sinn. D'Gelenker op dëser Aart vu Roboter sinn souwuel rotativ wéi linear. Dëst erlaabt de Roboter engem eenzegen Enn vun Aarm tooling an engem Kuppel-gebuerene Aarbecht Beräich ze plënneren. Et verbessert seng Leeschtung fir sécherzestellen datt d'Entwécklung vu verschiddenen Aufgaben präzis duerchgefouert gëtt.
Conclusioun
Wann Dir mat Robotik schafft als Mëttel fir verschidde Prozesser an Ärem Geschäft ze automatiséieren, musst Dir déi verschidden Aspekter am Kapp behalen. Dës Aspekter spillen eng grouss Roll an der Leeschtung vun der spezifescher Robotik déi Dir gewielt hutt ze benotzen. Wann et drëm geet industriell Roboter Waffen ze benotzen, sollten d'Roboter Gelenker eppes sinn fir aktualiséiert ze bleiwen.
Léiert déi verschidde Gelenker kennen a wéi se d'Leeschtung vum Roboter beaflossen. Dëst hëlleft Iech d'Aart vu Gelenker ze moossen déi am Beschten passend sinn fir d'Aktivitéiten déi Dir automatiséieren wëllt.
Wann Dir dat hutt, kënnt Dir dann a Roboter Waffen investéieren, déi mat de Gelenker kommen, fir déi Dir um Maart sidd. Huelt Är Zäit a schafft mat Automatioun Ausrüstung Hiersteller deen Iech hëllefe wäert.