
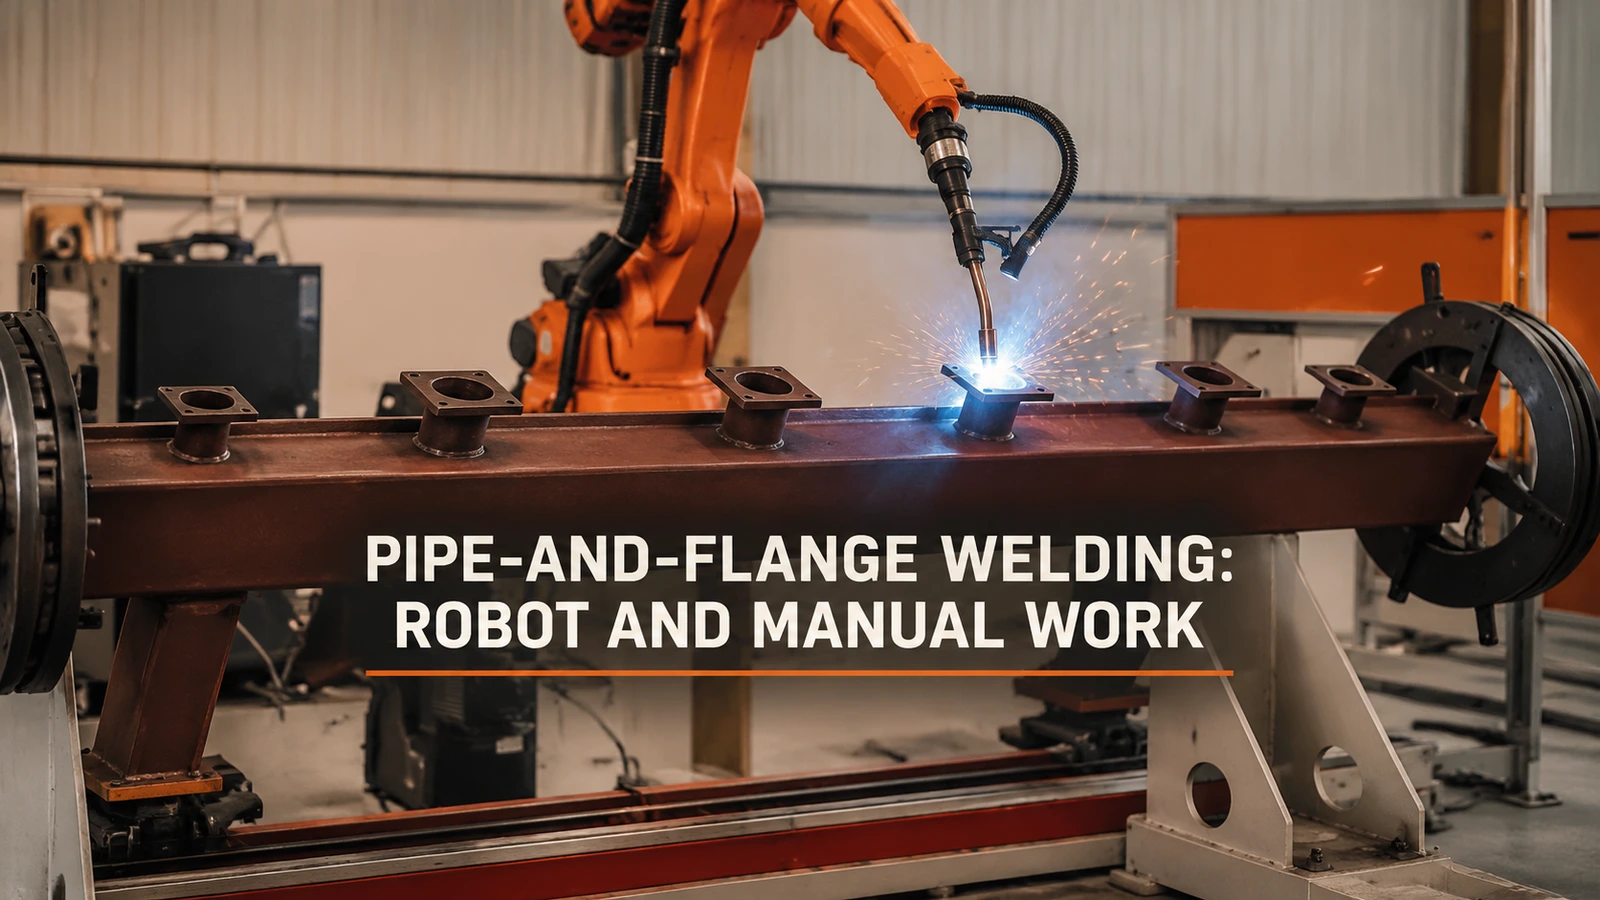
Fir roboterbaséiert Päif- a Flanschschweessen, fänkt mat de Verbindungen un, déi konsequent presentéiert kënne ginn a mat enger kompletter Schweessbewegung erreecht kënne ginn. Haalt schwéieren Zougang, variabel Passform an d'Aarbecht, déi néideg ass fir déi nächst Montage virzebereeden, an der Diskussioun vum Ëmfang. En nëtzlechen éischten Automatiséierungsschratt kann eng widderhuelbar Grupp vu Nähten ofdecken, ouni datt all Aufgab op der Montage automatesch muss ginn.
Deelt d'Assembléierung an Aarbechten op, déi eng Zell tatsächlech widderhuele kann
Eng kreesfërmeg Verbindung ass eng nëtzlech Form fir ze diskutéieren, wéi repetitivt Schweessen ausgesäit, awer hir Kontur eleng bestëmmt net d'Gëeegentheet vum Roboter. D'Brennerei brauch eng Approche, eng brauchbar Schweessorientéierung ronderëm déi gewënschte Naht an en Ausgang. Eng Ënnerstëtzung oder eng Klammer kéint den Ufankspunkt zougänglech maachen, während se en aneren Deel vun der Streck verhënnert.
Fir eng initial Layoutstudie, markéiert all Verbindung op der Zeechnung a weist déi tatsächlech Spann- a Stützpositiounen niewendrun. Klassifizéiert eng Verbindung nëmmen als Kandidat nodeems Dir déi ganz proposéiert Bewegung mam virgesinnte Brenner iwwerpréift hutt. Wann eng Verbindung eng aner Presentatioun brauch, vergläicht d'Neipositionéierung vun der Baugrupp mam Verloossen vun deem spezifesche Schweesshandbuch. Loosst de Roboter net all Eck erreechen, just fir dat ganzt Deel als automatiséiert ze bezeechnen.
Déi begleedend Applikatiounsopname weisen roboterbaséiert Ëmfangsschweißen u Rohr-Flanschverbindungen op enger laanger Baugrupp, mat Ënnerstëtzungen un den Enden. Grouss Opname weisen d'Rohrverbindungen an d'gebuert Flange. Dëst sinn ënnerschiddlech Opname vun der Operatioun, e nëtzlechen Ausgangspunkt fir ze diskutéieren, wéi d'Baugrupp dem Brenner presentéiert gëtt.
00:05 — Eng Roboterbrenner schafft un enger Päifverbindung op der ënnerstëtzter laanger Baugrupp.
Eng widderhuelbar Schweißung brauch nach ëmmer eng virbereet Montage
Bei der Planung vum Roboter-Bougeschweissen ass eng konsequent Montage wichteg, well eng widderholl Bewegung erwaart, datt d'Verbindung konsequent presentéiert gëtt. Bewäert wat virun dëser Bewegung geschéie muss: d'Variant identifizéieren, d'Komponenten lueden, d'Päif an de Flansch lokaliséieren, déi vereinbart Montage festleeën an d'Montage sécheren. Dëst sinn proposéiert Aufgaben, déi zougewise solle ginn, net eng Beschreiwung, wéi déi gefilmt Aarbechtsstatioun besat ass.
Eng vernünfteg Opdeelung kéint d'Belueden an d'Ausriichtung un en Operateur iwwerloossen, während de Roboter déi qualifizéiert Nahtgrupp ausféiert. Eng aner Uwendung kéint zousätzlech Handhabungsausrüstung rechtfertegen. D'Wiel ännert sech, wann d'Virbereedung d'Ressourcen an Usproch hëlt, déi fir d'Schweißen gebraucht ginn, oder wann eng nei Variant eng substantiell Upassung vun der Befestigung erfuerdert. Eng séier Schweessbewegung kann déi ënnerstëtzend Aarbecht net aus dem Optrag ewechhuelen.
Benotzt en Testauftrag fir d'Schweißen, d'Virbereedung, d'Entlueden an den Ëmstelle separat opzehuelen. Wa sech d'Aufgaben tatsächlech iwwerlappen, vergläicht d'Resultatzäit vun der Ausféierung vun der Optrag, anstatt einfach all Dauer derbäizesetzen. Wa just een Operateur oder eng eenzeg Opriichter se hannereneen ausféiere muss, behält dës Ofhängegkeet. Dëst weist, ob déi nächst nëtzlech Investitioun méi Schweessautomatiséierung, eng méi einfach Lokaliséierung oder eng besser Beluedungsanordnung ass.
Wéini ass et raisonnabel, eng manuell Schweess ze behalen?
D'Erhalen vun enger ageschränkter Verbindung kann raisonnabel sinn, wann d'Automatiséierung dovun iwwerproportional Repositionéierungs- oder Toolsaarbecht fir den aktuellen Optragsmix erfuerdert. Eng kleng Charge ass och net automatesch eng manuell Aarbecht: wiederverwendbar Tools kënnen d'Gläichgewiicht änneren. Vergläicht d'Installatiounsbelaaschtung mat der verbleiwener manueller Aarbecht fir d'Opträg, déi Dir erwaart ze widderhuelen.
Fir eng proposéiert Split-Route, gitt averstanen, wou den Deel higeet, nodeems de Roboter fäerdeg ass, a wéi déi reschtlech Gelenker identifizéiert ginn. E Plang, deen d'Bogenzäit ewechhëlt, awer eng onpraktesch manuell Iwwergab hannerléisst, huet de Problem verréckelt anstatt d'Aufgabenzouweisung ofzeschléissen.
Markéiert d'Nahtgruppen, déi Dir automatiséiere wëllt, op enger Zeechnung oder engem kloere Set vu Fotoen. Bréngt d'Ladeorientéierung, d'Lokaliséierungsmethod an typesch Variantännerungen op EVST, fir datt mir e Layout vun der Schweesszell an en representativen Testëmfang diskutéiere kënnen.
Déi Zesummenhang Scheiwenverbindungsanpassung an Zougang zum Brenner D'Diskussioun entwéckelt d'Deelpresentatiounsfro fir eng kreesfërmeg Verbindung.