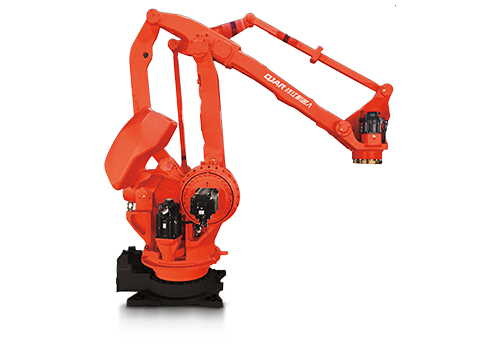
Wéi verschidden Industrien weider d'Automatisatioun an hiren alldeeglechen Aktivitéiten ëmfaassen, ass d'Nofro fir Roboter Waffen stänneg erop. Dëst ass well dës Waffen praktesch kommen fir d'Effizienz ze erhéijen an de Besoin fir mënschlech Efforten op repetitive Aufgaben ze reduzéieren.
Si hëllefen och Aufgaben ze këmmeren an engem Gebitt dat soss als geféierlecht Aarbechtsëmfeld ugesi wier. Wielt a Plaz Automatisatiounsausrüstung gëtt a verschiddene Geschäftsberäicher applizéiert, wat zu engem bessere Resultat op der Aarbecht gemaach gëtt an eng Erhéijung vun der Gesamtproduktivitéit.
Mat sou Virdeeler am Kapp, e Pick a Place Arm ze hunn ass eng super Investitioun fir ze berücksichtegen. Wann Dir Iech frot wéi se mat esou Effizienz funktionnéieren a wat se gemaach hunn, liest weider.
Inhaltsverzeechnes
Wéi de Roboter Pick a Place Arm funktionnéiert
Source: indiamart.com
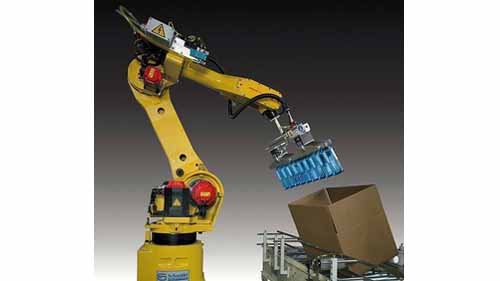
Pick & Place Roboter schaffen andeems se hir Gelenker benotzen. Dëst gëlt fir wéi eng Industrie oder Zweck se geduecht sinn. Dës Gelenker gi benotzt fir déi zwee steiwe Kierper ze verbannen fir sécherzestellen datt de Roboter präzis funktionéiere kann.
Si benotzen d'Benotzung vun entweder Rotary Gelenker oder linear Gelenker fir hir Funktioun. Déi wielt n Plaze Roboter kënnt mat enger stänneger Basis déi Rieder huet fir et méi einfach ze maachen fir sech ze beweegen. Et huet och zwee steife Kierper, de Manipulator an den Aarm, een ass fixéiert fir den anere Kierper z'ënnerstëtzen.
Den ënnerstëtzte Kierper ass och bekannt als den Aarm an Fonctiounen en effector/ Gripper deen e grousse Grad vu Fräiheet huet fir sech ronderëm ze bewegen. Den Aarm biegt oder riicht fir den Effektor op dat gewënschte Produkt ze kréien.
Den Effektor hëlt dann d'Produkt mat engem festen Grip op a setzt se op déi erfuerderlech Plaz. Dës Bewegung geet weider bis d'Aarbecht mat Zefriddenheet fäerdeg ass.
Basis Komponente fonnt an engem Roboterarm
Quell: automaticroboticarm.sell.everychina.com
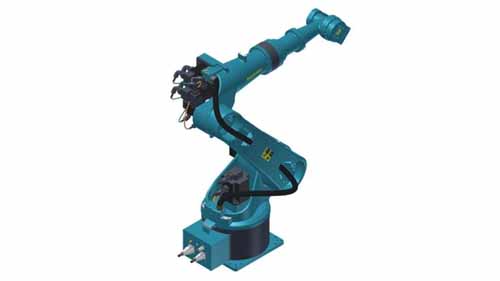
Wann Dir d'Basiskomponente vun Ärer automatiséierter Pick- and Place-Maschinn kennt, hëlleft Dir e bessere Verständnis firwat et sou effizient ass. Hei sinn d'Komponenten an Ärem industrielle Roboter abegraff:
Manipulator
De Manipulator ass de Roboter System deen d'Bewegung vun all Grad vu Fräiheet erlaabt. Si weisen d'Benotzung vu Gelenker fir se bewegbar Komponenten ze maachen fir d'Aarbecht richteg ze maachen. D'Gelenker, déi an dëse Manipulatoren benotzt ginn, erméiglechen vill Bewegung wéi d'Roboteren schaffen.
spiller
De Controller ass de Stär vun der Show gesinn wéi et de Gehir vum Pick a Place Roboterarm ass. Et gëtt benotzt fir d'Positioun an d'Beweegunge vum Aarm ze bedreiwen, d'Zäit ze verfollegen an d'Bewegungen vum Manipulator ze iwwerwaachen. Dëse Controller kënnt an 3 Kategorien:
Mechanesch
Dëst ass déi elementarst an einfachst Manéier fir e Pick-and-Plaz Aarm ze bedreiwen, dee benotzt gouf och ier se programméierbar waren. De mechanesche Controller géif d'Äntwert vum Manipulator behalen wéi virgesi mat enger mechanescher Verbindung.
Hydraulesch
Dës Kontrollen hunn eng flësseg Flëssegkeetskraaft fir hir Bescht ze maachen. Si enthalen och Piston, Ventile, a passen dem Pascal säi Gesetz vun hydraulesche Fuersystemer fir Bewegung ze kontrolléieren. Wielt a plazéiert industriell Roboteren déi dëse Kontrollsystem benotzen, si geduecht fir grouss oder schwéier Lasten ze beweegen déi keng extrem Genauegkeet erfuerderen.
elektresch
Dëse Kontrollsystem gëlt fir Aufgaben déi Opmierksamkeet op Detailer a vill Genauegkeet erfuerderen. Si sinn programméierbar fir d'Set Operatiounen z'erreechen, déi als Instruktioune geschriwwe sinn. Dëst ass de meescht benotzte Kontrollsystem haut.
Pneumatik
Pneumatesch Pick-a-Plaz-Eenheeten hunn e Kontrollsystem deen ofhängeg vun der Kompresser Loft oder Gas ass. Dëse System funktionnéiert am Beschten fir Beräicher déi mat Verschmotzung an aner geféierlech Materialien handelen.
Gripper
D'grippers Stand-in fir d'mënschlech Hand mécht se e wesentleche Bestanddeel vun der Kiischt a Plaz Operatiounen. Si kommen a verschiddenen Typen, bestëmmt vum Objet a Fro. Dëst ass well verschidden Objeten en aneren Niveau vum Grip a punkto Kraaft an Intensitéit erfuerderen. Dës Grippere gi benotzt fir de Produit a Fro vun enger Plaz op déi nächst ze plënneren.
detektéieren
Dës Sensoren kommen a verschiddenen Typen abegraff Touch Sensoren, IR Sensoren, an anerer. Si gi benotzt fir den internen an externen Zoustand vum Pick and Place Roboter ze iwwerwaachen. Dëst hëlleft sécherzestellen datt et an engem perfekten Zoustand ass fir Operatiounen.
Quell vu Kraaft
D'Kraaftquell variéiert jee no dem Mechanismus, Verpakung, Gewiicht a Gréisst vum System. Dëst mécht et ganz wichteg Opmierksamkeet op Är Auswiel vun Energieversuergung ze bezuelen. Är Kraaftquell kéint variéieren vu pneumatesch, elektrohydraulesch bis elektresch. D'Aspekter, déi an Ärem System abegraff sinn, bestëmmen wéi eng Energiequelle soll ugeholl ginn.
Conclusioun
Hunn eng rau Iddi vun wéi Pick a Place Waffen Aarbecht ass net ëmmer zefriddestellend. Fir een deen dat op senger jeweileger Aarbechtsplaz wëll opsetzen, muss hien/si d'Komponente verstoen. Dës Automatiséierungsindustriell Roboter sinn eng gutt Investitioun an all Geschäft. Wann Dir drun denkt hir Notzung z'adoptéieren, betruecht Iech un déi bescht Wiel a Plaz Roboter Waffen Fournisseuren um Maart z'erreechen.
Och liesen:
Molerei Stand | Robotesch Sprëtzen | Auto Parts Molerei
Painting Roboter Präis|Painting Robot Arm|Spraying Painting Robot