
An dësem Artikel, mir wëllen Iech weisen, wéi einfach et ass eng Schweess Roboter, dorënner Robotesch Schweessprogramméierung, Touch Sensing, Seam Tracking (Arc Tracking / Laser Tracking), Ënnerhalt, an aner Basisinstruktiounen.
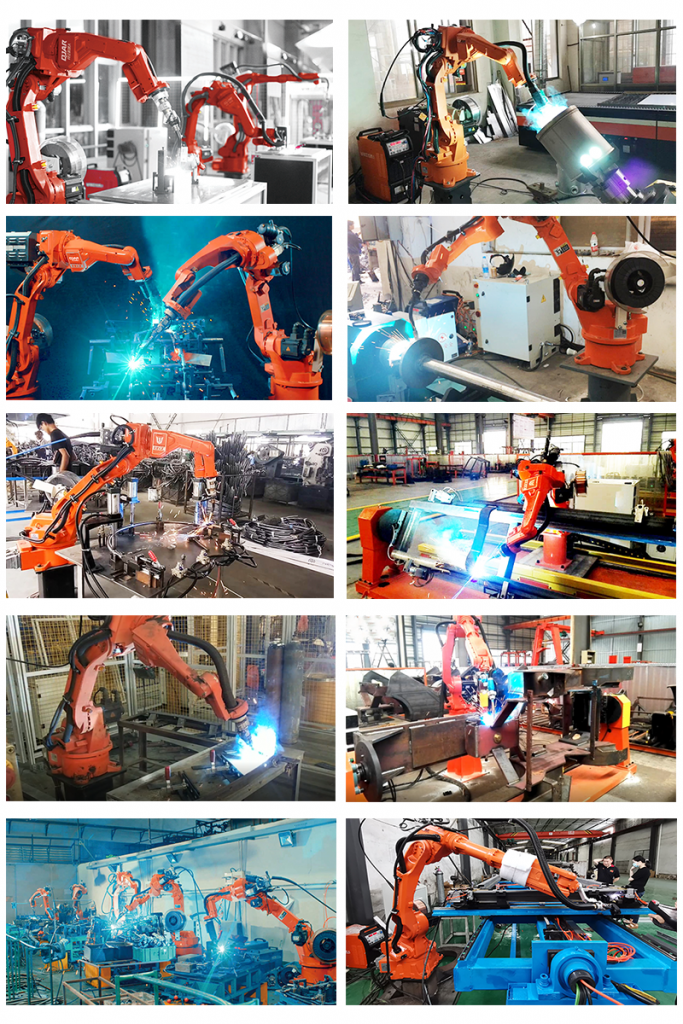
Wann et ëm de Roboter kënnt, besonnesch e Schweessroboter, Fabrécksbesëtzer oder Aarbechter hunn dacks geduecht datt et eng High-Tech-Maschinn ass, mat där se net ëmgoen. Awer et ass net de Fall tatsächlech, e Schweessroboter ass just eng Maschinn déi mécht wat Dir et gesot hutt, alles wat Dir maache musst ass et ze léieren. Et gëtt e Schrëtt-fir-Schrëtt Instruktioune wéi een e Schweessroboter vun Null benotzt wéi follegt:
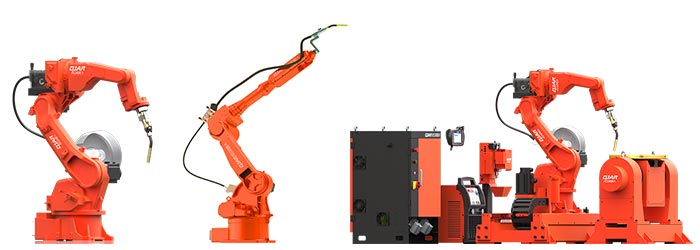
1. Den éischte Schrëtt ass e passende Roboterarm an eng Schweesskraaftquell ze wielen.
zënter Schweess Roboter Fournisseuren dacks gëtt Iech e komplette Roboter-Schweißpaket mat engem Roboterarm, Schweißkraaftquell, Drotfeeder, an all Peripheriegeräter, Dir wielt just dee passendste Package.
Kritësch Selektioun:
1. Baséierend op Är Aarbechtsstéck Dimensioun an d'Positioun déi geschweest gëtt, kënnt Dir d'Robotarmlängt entscheeden. Normalerweis huet e Schweessroboter 1.4 Meter oder 2 Meter Armlängt.
2. Baséierend op Är Ufuerderunge vum Schweessprozess kënnt Dir d'Schweißkraaftquelle an de Schëldgas wielen. Dir kënnt MEEGMEET, AOTAI, ESAB, Fronius, Lorch oder all aner Energiequelle wielen, déi Äre Liwwerant recommandéiert huet. Dir kënnt MIG / MAG / TIG Schweess wielen, Pulsatiounsperiod / Schwéngung, etc.
2. Ob a wéi e Schweesspositioner ze wielen?
Nodeems Dir gewielt hutt de Schweess Roboter Aarm an der Muecht Quell, Dir musst der Schweess Ariichtungen oder jigs oder clamping System Design. Et gëtt en anere Punkt, deen Dir oppassen musst, ob a wéi Dir e Schweesspositioner wielt.
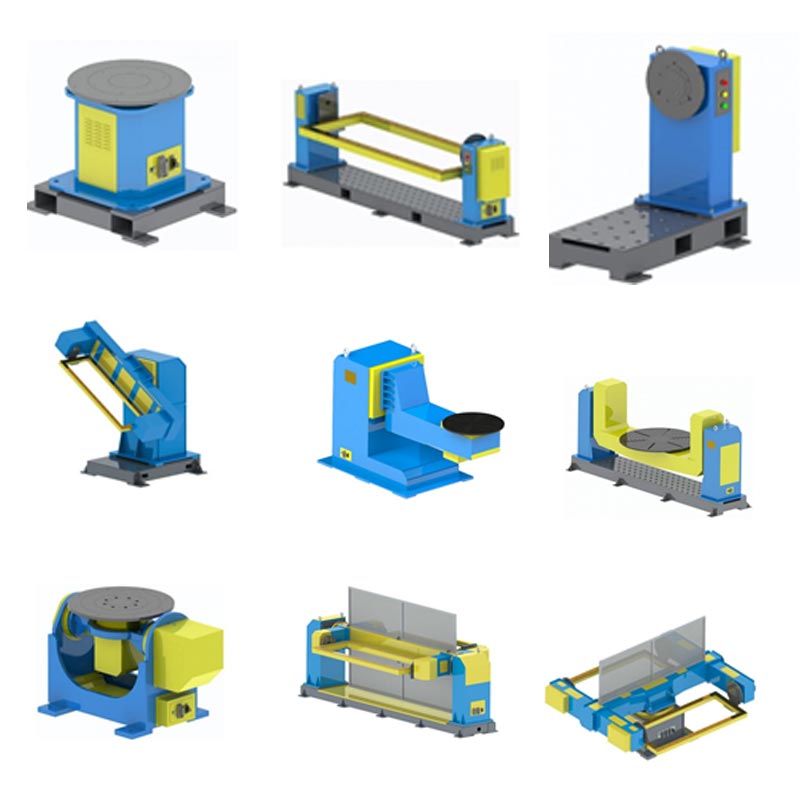
Wann d'Aarbecht Stéck ass ganz grouss oder d'Positioune musse geschweest ginn sinn komplizéiert, Dir braucht vläicht e Schweißpositioner fir eng perfekt Positioun a beschte Wénkel fir Schweißen ze kréien. Et gi vill Roboter Positionéierer fir ze wielen:
3. Wéi programméiere ech e Schweessroboter?
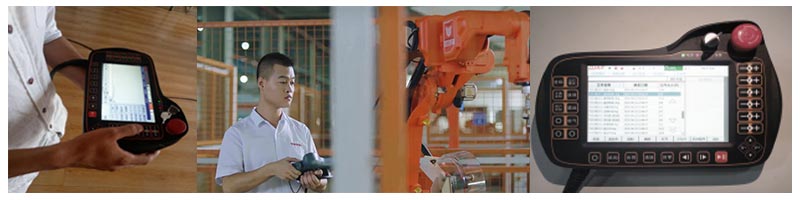
Vläicht programméiere ass déi këmmert Saach wann Dir e Schweessroboter benotze wëllt. Dir mengt vläicht datt et schwéier ass, awer tatsächlech ass et relativ einfach nom Basistraining. Déi heefegst Method ass d'Benotzung vun engem Teach Pendant fir de Roboter ze léieren wou ze goen a wou de Bou unzefänken an den Bogen op en Enn geet. Spéider wäerte mir detailléiert Instruktioune upgrade wéi d'Programméierung ze maachen.
4. D'Funktioun kënnt Dir an engem Roboter Schweess Pak benotzen.
Aanescht wéi d'Basisfunktioun vun enger manueller Schweesskraaftquell wéi eenzeg / duebel Puls, et gi méi Funktiounen déi Dir aus engem Schweessroboter Package wielt fir e gewënschte Schweesseffekt ze kréien. Dir kënnt Funktiounen benotzen wéi: Schwéngungsbogen, Seam Tracking (Bouverfolgung a Laser Tracking), Touch Sensing, extern Achs Synergie, etc.
Arc Tracking: engem Arc Sensor dobäizemaachen kann Arc Tracking realiséiert. De Bogensensor ass en Instrument dat benotzt gëtt fir de Roboterwee fir eng Schweißperl ze kompenséieren déi liicht vum Léierpunkt am Gasgeschützte Schweessprozess kompenséiert ass. Relativ zum Roboter Tool Koordinate System kann Wee Kompensatioun an der erop an erof a lénks a riets Richtungen duerchgefouert ginn, mä dës Funktioun kann nëmmen realiséiert ginn wann der Z-Pendel benotzt a kann an riichtaus an kreesfërmeg Weeër benotzt ginn.
Laser Tracking: Mat intelligenten Echtzäit- an Net-Kontakt Tracking-Technologie kënne Laser-Sensoren d'Fackelpositionéierung korrekt duerch d'Messung vun der Nahtabweichung féieren a kontrolléieren, wat d'Produktioun vu schlechte Produkter vermeiden an d'Quantitéit an d'Qualitéit vun de Produkter verbesseren.
Swing Arc: Schwéngbogen ass eng Method, an där d'Schweißfackel op d'Schweißrichtung viséiert a periodesch vu Säit zu Säit an engem spezifesche Wénkel wärend dem Bogenschweißen schwéngt, an doduerch d'Breet vun der Schweesspär erhéicht fir d'Schweißstäerkt ze verbesseren.
Touch Sensing: Wéinst der Toleranz vun e puer Aarbechtsstéck gëtt et e liichte Offset vum eigentlech néidege Schweißwee an dem programméierte Wee, Touch Sensing Funktioun kann dës liicht Offset änneren fir sécher ze stellen datt mir de perfekte Schweißeffekt kréien. D'Touch Sensing Funktioun kann Verschiebung, Rotatioun, etc.
Extern Achs Synergie: e Schweessrobotersystem kann de Roboter an och de Positioner kontrolléieren an se Synergie op Echtzäitniveau maachen. Dat heescht de Roboter Achs, Schweess Pistoul Positioun, a Wénkel, positioner Geste kann gläichzäiteg réckelen déi extrem perfekt Positioun fir e puer komplizéiert schaffen Stéck ze kréien.
Remote Modus: Benotzt Fernmodus kann den Aarbechter erlaben eng Roboter-Schweißzelle op enger méi sécherer Distanz ze bedreiwen an ewech vum gëftege Gas.Maintenance of a Welding Robot Kit.
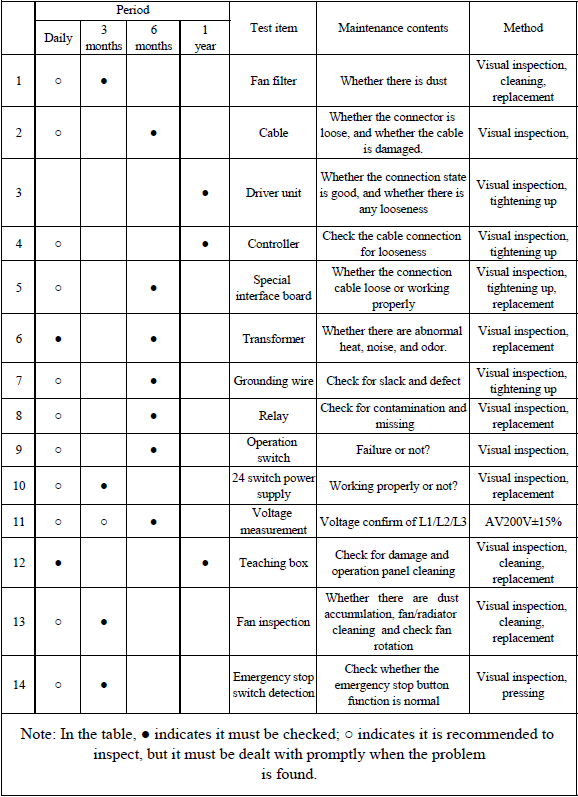
5. Ënnerhalt vun engem Schweess Roboter.
Kuckt d'Zäittabell vun engem Schweessroboter Ënnerhalt hei ënnen:
Lescht Wierder: Wann Dir Froen iwwer Schweessroboter hutt, fillt Dir Iech gratis erreechen.