
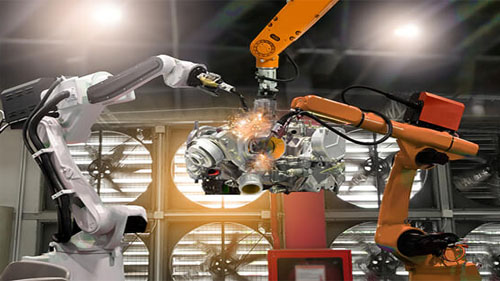
An der Fabrikatiounsindustrie fannt Dir dacks Roboter déi verschidde Prozesser automatiséieren. Dës Roboter si praktesch fir d'Prozesser vun enger Firma ze streamlinéieren an och all Verletzungsrisiken ze reduzéieren. Déi meescht vun der Robotik déi an esou Firmen optrieden sinn Roboter Waffen déi benotzt ginn wielt & Plaz, Assemblée, an Verpakung ënner anerem. Wann et ëm dës robotesch Waffen kënnt, ginn et e puer Aspekter déi Dir am Kapp behalen sollt. Ee vun hinnen ass de Roboter Handgelenk, deen an engem Roboter Aarm. Déi meescht Leit wëssen net vill iwwer dëse ganz entscheedenden Deel vum Roboterarm. An dësem kuerzen Artikel wäerte mir méi erkläre wat et ass a wat et enthält.
Wat ass e Roboter Handgelenk
Quell: www.k-and-s.com
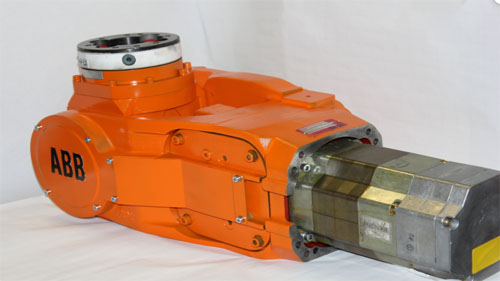
Wann Dir mat engem Roboterarm schafft, hutt Dir zwee bedeitend Komponenten déi normalerweis am Spill sinn. Dëst beinhalt de Kierper an den Aarm selwer. Um Aarm fannt Dir de Roboter Handgelenk, dee verschidde Gelenker huet, wat et erlaabt a verschidde Richtungen ze beweegen. Dës Bewegung erlaabt de Roboter Handgelenk ze kontrolléieren Enn Effektor dat ass um Enn befestegt. Et hëlleft verschidden Aufgaben auszeféieren, déi de Roboterarm erfuerderlech ass fir auszeféieren. Et ass alles e System vu verschiddenen Deeler déi hir Roll spillen fir e gemeinsamt Zil z'erreechen. De Roboter Handgelenk, deen um Roboterarm steet, kënnt mat mindestens 2 bis 3 kompakt Gelenker, déi et erlaben nahtlos a verschiddenen Uwendungen ze schaffen.
De Roboter Handgelenk Mechanismus
Source: www.brainkart.com
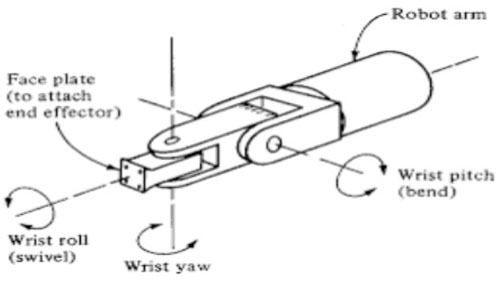
d' Roboter Handgelenk Mechanismus ass e groussen Deel vum Manipulator a schafft fir den Endeffektor fir verschidden Uwendungen ze orientéieren. Dëse Mechanismus besteet aus engem Aarm, deen ëm eng Achs rotéiert an huet Gelenker, déi et erlaben verschidde Beweegungen a verschiddene Richtungen ze maachen. De Roboter Handgelenkmechanismus wärend dem Gebrauch ass ënner verschiddenen Aarbechtsëmfeld ënnerworf. Dir fannt datt et u verschiddene Schwéngungen ausgesat gëtt wärend der Benotzung. Dës Schwéngungen kënnen de Roboter Handgelenk a seng Funktioun negativ beaflossen.
De beschte Wee fir sécherzestellen datt Äre Roboter Handgelenk op seng Bescht funktionnéiert ass seng Leeschtung suergfälteg ze studéieren. Sujeten et anescht Gewiichter op de Lasten gëtt vum Endeffektor gedroen fir ze kucken wéi et funktionnéiert. Dëst wäert Iech hëllefen hir ze moossen Notzlaascht an erlaabt Iech et op de richtege Plazen ze benotzen fir ze vermeiden datt et Schued bréngt. Zousätzlech musst Dir och suergen datt de Manipulator an de Roboter Handgelenk richteg konfiguréiert sinn. E puer vun de Handgelenkkonfiguratiounen fir am Kapp ze halen enthalen.
Roll
Dës Konfiguratioun gëtt och als den Handgelenk dreiwend. Et weist d'Rotatioun vum Handgelenkmechanismus ronderëm d'Aarmachs.
Ofwierzentrum
Den Terrain an der Handgelenkmechanismus Konfiguratioun gëtt och als den bezeechent Handgelenk béien. Et huet eng Up an Down Rotatioun vum Handgelenk.
Jo
Mat der Jo, d'Handgelenkbewegung an d'Rotatioun si fir riets a lénks gewidmet.
Notatioun TRL
D'Notatioun TRL weist e Schieberarm deen souwuel op der vertikaler Achs wéi och op der horizontaler Achs rotéiere kann.
Notatioun TLO
Mat dësem funktionnéiert de Roboter Handgelenk relativ zu enger vertikaler Kolonn. Dëst erlaabt d'Handgelenk op an erof oder an an eraus ofhängeg vun den Aufgaben op der Hand.
Notatioun LOO
D'Notatioun LOO besteet aus dräi rutschen Gelenker, déi de Handgelenk erlaben a verschidde Richtungen ze beweegen. Zwee vun den dräi Rutschgelenk sinn orthogonal. Si sinn haaptsächlech op rechtlinear Roboteren an X, Y, Z Roboteren fonnt.
Wichtegkeet vun Handgelenk Configuratioun vun Roboter Waffen
Quell: www.researchgate.net
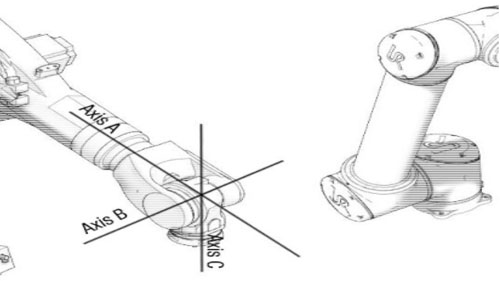
Et ass wichteg ze garantéieren datt de Roboterarm deen Dir benotzt vu grousser Qualitéit ass an datt et präzis entworf ass. Ee vun de wichtegste Faktore fir hei ze berücksichtegen ass d'Handgelenkkonfiguratioun mat där Dir schafft. Dir musst sécher sinn datt de Handgelenk no Äre spezifesche Besoinen konfiguréiert ass. Denkt drun datt den Endeffektor nëmmen an d'Richtung beweegt déi de Handgelenk hëlt. Dëst weist ze weisen datt déi richteg Konfiguratioune suergen datt den Endeffektor kann wielt a Plaz mat Präzisioun.
Zousätzlech hëlleft déi richteg Handgelenkkonfiguratioun all Risiken fir Verletzungen ze reduzéieren an och Schued un de Roboterarm. Bestëmmt wéi eng Richtung d'Handgelenk fir eng spezifesch Aufgab bewege sollt an se modifizéiert fir Är Besoinen ze passen. De Roboter Handgelenk ass e wesentleche Bestanddeel vum Roboterarm also gitt sécher Är Konfiguratiounsbedierfnesser am Scheck ze hunn fir e méi glatteren a méi nahtlosen Automatisatiounsprozess.
Conclusioun
De Roboter Handgelenk ass e wichtegen Aspekt wann et ëm d'Benotzung vu robotesche Waffen a Manipulatore kënnt fir verschidden Automatisatiounsaufgaben. Et huet verschidde Konfiguratiounen déi musse berücksichtegt ginn ier de Roboter Handgelenk op d'Aarbecht gesat gëtt. Dëst hëlleft sécherzestellen datt Dir mat de beschten Konfiguratiounen schafft entworf fir den Endeffektor an déi richteg Richtung ze bewegen. Wann Dir Är Roboter Waffen kritt, betruecht Är Roboter Arm Hiersteller konfiguréieren et no Äre Wënsch. Dëst erlaabt Iech et an Äre Geschäftsprozesser mat Liichtegkeet ze benotzen.