
ახლა უკვე შესაძლებელია სამრეწველო რობოტის პოვნა თითქმის ნებისმიერი წარმოების პროცესისთვის, რომელშიც თქვენ ჩაერთვებით. თუმცა, ხრიკი მდგომარეობს იმის გაგებაში, თუ რომელი ტიპის რობოტი იქნება საუკეთესოდ შეეფერება სხვადასხვა ამოცანების შესასრულებლად. სამწუხაროდ, ეს არის ის, რასაც მწარმოებლების უმეტესობა ებრძვის, რადგან რობოტიკის კონცეფცია შეიძლება გარკვეულწილად რთული იყოს.
მოკლედ, სამრეწველო რობოტები დიფერენცირებულია ისეთი ფაქტორებით, როგორიცაა მოქნილობა, წვდომა და დატვირთვის სიმძლავრე. არჩევანის გაკეთებისას, სავარაუდოდ, ეს არის დიზაინის ფაქტორები, რომლებიც უნდა შეაფასოთ თქვენი ქარხნის ოპერაციებთან. იმისათვის, რომ დაგეხმაროთ სწორი არჩევანის გაკეთებაში თქვენი ქარხნისთვის, აქ არის რობოტების ტიპების სია და როგორ შეიძლება მათი გამოყენება.
არტიკულირებული რობოტები
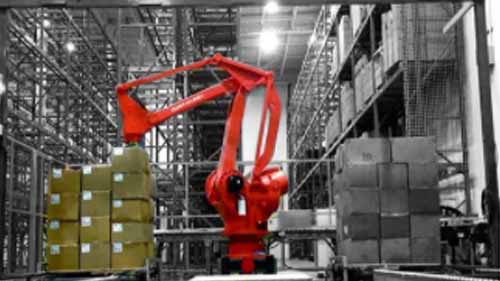
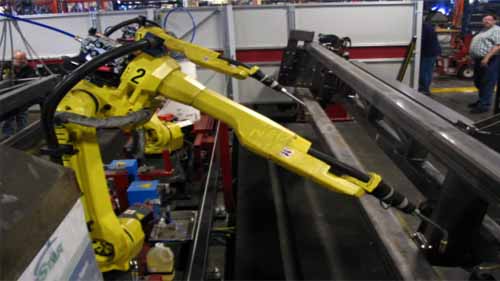
არტიკულირებული რობოტები არის ძალიან მოქნილი რობოტები, რომლებიც შედგება მრავალი მბრუნავი სახსრებისგან. ეს სახსრები მათ საშუალებას აძლევს გადაადგილდნენ რამდენიმე სიბრტყის გასწვრივ და, შესაბამისად, სახსრების რაოდენობის მიხედვით, მათ შეიძლება ჰქონდეთ ათამდე ღერძი. 6 ღერძიანი რობოტები ამჟამად ყველაზე გავრცელებული არტიკულირებული რობოტებია, მაგრამ უახლესი დიზაინები 7 ღერძამდე გადავიდა. მათი რობოტის მკლავები იკვებება მათში დამონტაჟებული მრავალი ძრავით.
დახვეწილი რობოტების მაღალი ოსტატობა მათ იდეალურ კანდიდატებად აქცევს რთული ინდუსტრიული აპლიკაციებისთვის. მათ შეუძლიათ ქვევით, ზემოდან, ან აწიონ და ასწიონ, რათა გადამამუშავებელ მანქანებში არსებულ ობიექტებზე წვდომა და სხვადასხვა ამოცანების შესრულება, ისევე როგორც ადამიანის ხელი. ეს კიდევ უფრო გაუმჯობესებულია სხვადასხვა დასასრული ხელსაწყოების გამოყენებით, რომლებიც შეესაბამება დავალებას.
გარდა ამისა, ბაზარზე არსებულ ხარისხობრივ არტიკულირებულ რობოტებს აქვთ კარგად მართული თოკები, შეღწევის დაცვა და დალუქული სახსრები. ამრიგად, ისინი კვალიფიცირდება მაღალი ტენიანობის, მაღალი სიცხისა და სუფთა ოთახის სამრეწველო პროცესებში გამოსაყენებლად. მათი მოქნილობის წყალობით, ისინი ასევე შეიძლება დამონტაჟდეს სხვადასხვა გზით, იმისდა მიხედვით, თუ რა იქნება იდეალური თქვენი ქარხნული სივრცისთვის.
დადებითი:
- მაღალი მოქნილობა
- შეუძლია რთული ამოცანების შესრულება
- ინსტალაციის მრავალი სტილი, რომელიც შეესაბამება სხვადასხვა ინდუსტრიულ პროცესებს
Cons:
- ისინი შეიძლება უფრო ნელი იყოს მათი წონისა და არტიკულაციის მრავალი სახსრის გამო
- ისინი ძვირია
რეკომენდირებული პროგრამები
თქვენ შეგიძლიათ გამოიყენოთ არტიკულირებული რობოტის მოქნილობა ოპერაციების ავტომატიზაციისთვის, როგორიცაა:
- მანქანების მოვლა
- შესაფუთი პროდუქტები
- პროდუქტის შემოწმება
- პროდუქტის შეკრება
SCARA რობოტები

SCARA რობოტი არის შერჩევითი შესაბამისობის არტიკულირებული რობოტის მკლავი. ეს აკრონიმი ეხება მის შეზღუდულ მოქნილობას, რომლის მიხედვითაც მას შეუძლია გადაადგილება X და Y ღერძების გასწვრივ, მაგრამ ხისტია Z-ღერძში. ეს ნიშნავს, რომ SCARA რობოტის მკლავს შეუძლია გადაადგილება მარცხნივ, მარჯვნივ, წინ და უკან. მისი სიმყარე Z ღერძზე ნიშნავს, რომ მას შეუძლია გადაადგილება ვერტიკალურად, მაგრამ ფიქსირებულ ღერძზე. მცირე სამუშაო კონვერტისა და კომპაქტური ზომის გამო, SCARA რობოტები საკმაოდ სწრაფია.
სწორედ ეს დიზაინის დებულებები ქმნის SCARA რობოტები შესაფერისია მცირე ნაწილების სამრეწველო შეკრებისთვის. მაგალითად, მიკროსქემის დაფების წარმოებაში, SCARA რობოტი შეიძლება დაპროგრამდეს, რომ ამოიღოს მიკრონაწილები უჯრიდან და ჩადოს ისინი დაფაზე. შეკრების გარდა, ისინი ასევე შეიძლება გამოყენებულ იქნას განმეორებით ამოცანებში, რომლებიც საჭიროებენ ობიექტების გადატანას ორ პარალელურ სიბრტყეს შორის.
დადებითი:
- კომპაქტური სამუშაო კონვერტი
- ისინი სწრაფად მუშაობენ
- მათ აქვთ მაღალი სიზუსტე და განმეორებადობა
Cons:
- როგორც წესი, მათ აქვთ დაბალი დატვირთვის სიმძლავრე
- შეზღუდული მოქნილობა იწვევს გამოყენების შეზღუდულ შესაძლებლობებს
რეკომენდირებული პროგრამები
- პროდუქტის ნაწილების შეკრება
- პროდუქტის შემოწმება
- აიღე და განათავსე
დელტა რობოტები
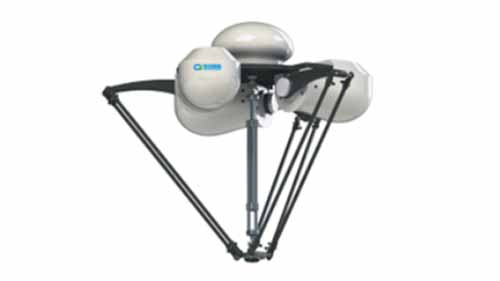
დელტა რობოტი შედგება 3 პარალელური რობოტული მკლავისგან, რომლებიც დამონტაჟებულია სტაციონარულ ბაზაზე. რობოტულ მკლავებს აქვთ როგორც პრიზმული, ასევე მბრუნავი სახსრები და იკვებება 3 ძრავით, რომლებიც დამონტაჟებულია ბაზის შიგნით. ეს დიზაინი აძლევს დელტა რობოტის მკლავებს დამატებით სტაბილურობას, მაგრამ საშუალებას აძლევს მათ იყოს მოქნილი X და Y ღერძებში. თუმცა, როდესაც ძრავები დამონტაჟებულია ბაზაში იარაღისგან განსხვავებით, მკლავები მსუბუქი წონაა და, შესაბამისად, დელტა რობოტები ძალიან სწრაფია.
დიზაინი დელტა რობოტები მოითხოვს, რომ ისინი დამონტაჟდეს თავზე ისე, რომ რობოტის ხელები ჩამოკიდებული იყოს ქვემოთ. ეს მათ კარგ კანდიდატად აქცევს შიდა ინდუსტრიული ფუნქციებისთვის, როგორიცაა პროდუქტების დახარისხება კონვეიერზე. ისინი ასევე შეიძლება იყოს ინოვაციური მორგება დანამატებით, როგორიცაა სენსორები ან ვიზუალური სისტემები, რათა გაზარდონ მათი სიზუსტე და საერთო შესრულება.
დადებითი:
- მაღალსიჩქარიანი ოპერაცია
- კომპაქტური სამუშაო კონვერტი
- მაღალი სიზუსტით
Cons:
- მათ აქვთ შეზღუდული წვდომა
- შეზღუდული მოქნილობა
- მათ შეუძლიათ მხოლოდ მცირე ტვირთის გატარება
დეკარტის რობოტები
წყარო: processsolutions.com
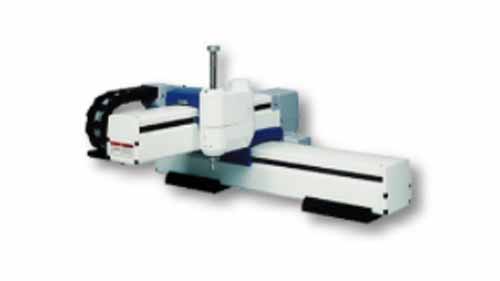
კარტეზიული რობოტები იკავებენ კუბურ სამუშაო კონვერტს. ისინი იკრიბება ადგილზე და შეიძლება მორგებული იყოს კონკრეტულ აპლიკაციებზე. ისინი შედგება 3 ან მეტი წრფივი ამძრავისგან, რომლებიც მოთავსებულია ერთმანეთის პერპენდიკულურად. ამ მიზეზით, კარტეზიულ რობოტს შეუძლია ერთდროულად გადაადგილება მხოლოდ ერთი ღერძის გასწვრივ.
შესაძლებელია დეკარტის რობოტის დამონტაჟება ვერტიკალურად, ჰორიზონტალურად ან თავზე. თუმცა, როდესაც ის დამონტაჟებულია თავზე, მას მოიხსენიებენ, როგორც განთილის რობოტს, თუმცა მისი ფუნქციები ძირითადად იგივე რჩება. ასევე ინსტალაციის ამ ფაზაში დაყენებულია პერსონალიზაციის დეტალები, როგორიცაა დარტყმების სიგრძე და მუშაობის სიჩქარე.
არტიკულირებული რობოტებისგან განსხვავებით, კარტეზიულ რობოტებს შეუძლიათ მხოლოდ შეზღუდული მანევრების მიღწევა. მათ არ შეუძლიათ, მაგალითად, მიაღწიონ ნაწილებს და დაატრიალონ ისინი. მათი პროგრამირება შეიძლება იყოს თანაბრად რთული, მაგრამ თქვენ შეგიძლიათ შეისწავლოთ მოდელები, რომლებიც მოდის წინასწარ დაპროგრამებული ან ცალკე პროგრამირების ხელსაწყოები.
დადებითი:
- ინსტალაციის მრავალჯერადი შესაძლებლობა
- მაღალი სიზუსტით
- მათი მორგება შესაძლებელია კონკრეტული ამოცანების შესატყვისად
Cons:
- ინსტალაცია და პროგრამირება შეიძლება იყოს რთული
- მხოლოდ ერთ ღერძს შეუძლია გადაადგილება ერთდროულად
- სირთულეებმა შეიძლება ის მიუწვდომელი გახადოს მცირე ზომის ფირმებისთვის
რეკომენდირებული პროგრამები
- 3D ბეჭდვა
- შეარჩიეთ და განათავსეთ დავალებები
- პროდუქტის შემოწმება
პოლარული რობოტები
წყარო: prezi.com
პოლარული რობოტი შედგება 4 ძირითადი ნაწილისგან; მბრუნავი საყრდენი, ამაღლების ღერძი, მკლავი, რომელსაც შეუძლია ტელესკოპის მსგავსად გაფართოება და უკან დახევა და რეტრაქციის ბუმი. იგი გამოიყენება მარტივი ამოცანებისთვის, რადგან მას შეუძლია არა მხოლოდ რობოტის ბაზის ირგვლივ გავრცელდეს. მას შეუძლია გადაადგილება XYZ ღერძების გასწვრივ, მაგრამ რობოტის მკლავის მიღწევის წერტილები განისაზღვრება იმის მიხედვით, თუ რამდენად შეუძლია მას გადაჭიმული რობოტის ბაზიდან.
პოლარული რობოტის მუშაობის კუთხე სფერულია. მისი დამონტაჟება შესაძლებელია როგორც ქარხნის იატაკზე, ასევე მაგიდაზე, მისი ზომისა და სამუშაოს მიხედვით, რომელსაც ასრულებს. მკლავის სტრუქტურისა და უკანდახევის მოძრაობების გამო, პოლარული რობოტი უკეთესად მუშაობს იმ ოპერაციებში, რომლებიც არ საჭიროებს დიდ მოძრაობას ან მაღალ განმეორებადობას.
დადებითი:
- პოლარული რობოტის მკლავს შეუძლია მანევრირება ობიექტებზე და მის ქვეშ
- მათ შეუძლიათ დაფარონ მნიშვნელოვანი სამუშაო კონვერტი
Cons:
- დაბალი სიზუსტე და განმეორებადობა
- ისინი შედარებით ნელია
- მათი გამოყენების სფერო შეზღუდულია
რეკომენდირებული პროგრამები
- ადგილზე შედუღება
- Drilling
- იღუპება აძლევენ
ინჟექტორი ჩამოსხმა
ცილინდრული რობოტები
წყარო: pishrobot.com
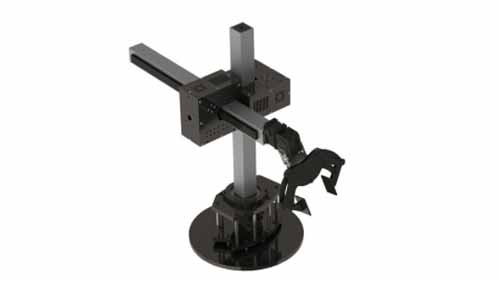
ცილინდრული რობოტის სტრუქტურა შედგება მბრუნავი ლილვისგან, რომელიც დამონტაჟებულია ბაზაზე მბრუნავი სახსრის გამოყენებით. მბრუნავი ლილვი შემდგომში პერპენდიკულურად არის დაკავშირებული რობოტის მკლავთან, რომელსაც შეუძლია გაფართოება, უკან დახევა და ვერტიკალურად გადაადგილება მბრუნავი ლილვის გასწვრივ.
ეს კომპაქტური დიზაინი ცილინდრულ რობოტებს კარგ არჩევანს ხდის მცირე ზომის ქარხნებისთვის, რომლებსაც არ აქვთ ქარხნის იატაკის დიდი ადგილი. ისინი ასევე ფარავს დიდ ცილინდრულ სამუშაო კონვერტს მბრუნავი ლილვის წყალობით, რომელიც თავის მხრივ მოძრაობს რობოტის მკლავზე 360° სიბრტყის გასწვრივ. ამის თქმით, ცილინდრული რობოტის მოძრაობები შეზღუდულია, რადგან მის მკლავს მცირე მოქნილობა აქვს. შემდგომში, არსებობს მხოლოდ რამდენიმე სამრეწველო პროცესი, რომლებშიც შეიძლება მისი გამოყენება.
დადებითი:
- მათ შეუძლიათ დაფარონ 360° სამუშაო კონვერტი
- უფრო დიდ დიზაინს შეუძლია გაუმკლავდეს დიდ დატვირთვას
- მათი კომპაქტური სტრუქტურა მცირე ადგილს იკავებს
Cons:
- შეზღუდული მოქნილობა
- შეზღუდული აპლიკაციები
- დაბალი სიზუსტე და განმეორებადობა
რეკომენდირებული პროგრამები
- ჩატვირთვა-გადმოტვირთვის მანქანები
- სამსხმელო აპლიკაციები
- მომაკვდავი
ერთობლივი რობოტები
წყარო: Pinterest
რობოტები, თუმცა უსაზღვროდ მომგებიანი წარმოების ინდუსტრია ასევე შეიძლება გამოიწვიოს სხვადასხვა რისკები. უფრო მეტიც, ქარხნის ოპერაციებში, სადაც მათ უწევთ მუშაობა იმავე სივრცეებში, როგორც მუშები. მათი "ბრმა" მოძრაობები ხშირად იწვევს პერსონალის დაზიანებებს და ცალკეულ რობოტებს შორის შეჯახებას.
გარდა ამისა, სამრეწველო რობოტების თავდაპირველი დიზაინი, როგორც ჩანს, მხოლოდ რობოტებს წარმოადგენდა, რომლებიც მუშაობდნენ ადამიანების შეყვანის გარეშე. შედეგად, ისინი აშენდა გამოხატული მკვეთრი კიდეებით და მთლიანობაში მათი დიზაინი არ იყო განსაკუთრებით ადამიანური. მიუხედავად ამისა, კვლევამ დაამტკიცა, რომ წარმოების პროცესებმა შეიძლება დიდი სარგებლობა მოახდინოს როგორც ადამიანის შრომის, ასევე რობოტების შესაძლებლობების სხვადასხვა სიძლიერის ჩართვით.
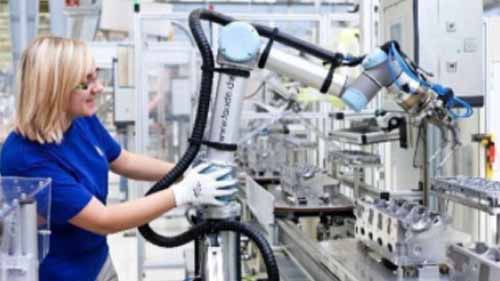
თანამშრომლობითი რობოტების კონცეფცია ამ დილემების გადაჭრას ცდილობს. განმარტებით, კოლაბორაციული რობოტები არის რობოტები, რომლებიც შექმნილია იმისათვის, რომ იყოს უფრო ადამიანური, როგორც უსაფრთხოების, ასევე მუშაობის თვალსაზრისით. როგორც ასეთი ერთობლივი რობოტები არ არის განსაზღვრული იმით, თუ რამდენი ღერძი აქვთ, არამედ რამდენად შეუძლიათ მათ ადამიანებთან თანამშრომლობა.
ერთობლივი რობოტის ძირითადი მახასიათებლები მოიცავს:
მომრგვალებული კიდეები – მათი კიდეები გათლილი აქვს, ზოგიერთი კი პლასტმასშია ჩასმული. ეს ამცირებს დაზიანებებს, რომლებსაც მუშა რობოტს გვერდით მუშაობისას შემთხვევით შეეჯახება.
მოძრაობის სენსორები – თანამშრომლობითი რობოტების რობოტული მკლავები აღჭურვილია მოძრაობის სენსორებით, რომლებიც აღმოაჩენენ ადამიანის ან დაბრკოლების არსებობას სამუშაო კონვერტში. სენსორებს შეუძლიათ ხელი შეუშალონ ან შეაჩერონ, იმისდა მიხედვით, თუ რამდენად შორს არის დაბრკოლება.
ნაკლები ხმაური – ხმაურის მაღალმა დეციბელმა შეიძლება ზიანი მიაყენოს ადამიანის სმენას. იმისათვის, რომ თანამშრომლებმა და რობოტებმა უსაფრთხოდ იმუშაონ ერთად, აგებულია ერთობლივი დიზაინის რობოტები, რათა მაქსიმალურად შემცირდეს ხმაური.
დადებითი:
- ისინი უფრო უსაფრთხოა ვიდრე სხვა რობოტები
- ისინი სთავაზობენ ქარხნებს უფრო მეტ ღირებულებას, როგორც ადამიანის, ისე რობოტული შესაძლებლობების გამოყენებით
- დაბალი ხმაურის დიზაინის მახასიათებლები ზოგადად აუმჯობესებს ქარხნის იატაკის გარემოს
- მათ აქვთ კომპაქტური სტრუქტურა
Cons:
- ისინი შეიძლება ძვირი იყოს დამატებითი ფუნქციების გათვალისწინებით
დასკვნა
თითოეული ტიპის სამრეწველო რობოტი წარმოადგენს გადაწყვეტილებების კომპლექტს სხვადასხვა აპლიკაციისთვის. როდესაც უფრო ნათლად გესმით, თუ როგორ მუშაობენ ისინი, ბევრად უფრო ადვილია იმის დადგენა, თუ რომელი მათგანი იქნება კარგი შესატყვისი თქვენი ქარხნის საჭიროებებისთვის. ამის თქმით, სამუშაოს ხარისხი, რომელსაც თქვენ მიიღებთ, იქნება ისეთივე კარგი, როგორც რობოტების ხარისხი, რომელშიც ინვესტირებას ახდენთ. ამიტომ, ამ ყველაფრის დასასრულებლად, მიზნად ისახავს სამრეწველო რობოტის მწარმოებელი რომელიც იყენებს ხარისხიან ინფორმაციას და გთავაზობთ ინოვაციურ გადაწყვეტილებებს.