
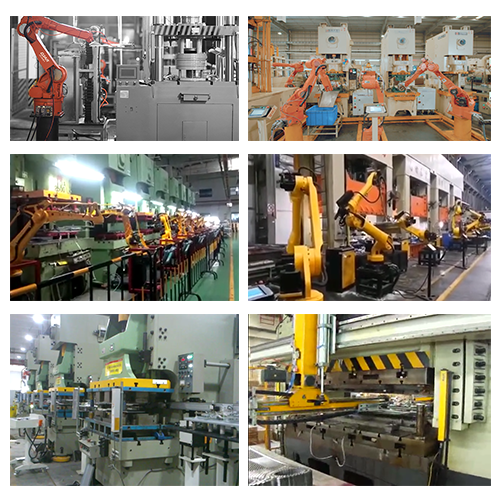
წარმოების შეცდომები, უსარგებლო მასალები და არაეფექტური პროცესები ხდება თქვენთვის იმედგაცრუების მუდმივი წყარო? Electronic Vision Systems (EVS) დაამტკიცა, რომ ფასდაუდებელია ასეთი პრობლემების გადაჭრაში გაზრდით მანქანების მოვლის რობოტები ვიზუალური ინტელექტით ზუსტი განლაგებისთვის, რომელიც ოდესღაც წარმოუდგენელი ჩანდა. მაგრამ ზუსტად როგორ მუშაობს ეს ტექნოლოგია და რა გავლენა შეიძლება ჰქონდეს მას ჩემს ბიზნესზე?
ამ პოსტში ჩვენ სიღრმისეულად განვიხილავთ ხედვით აღჭურვილ მანქანათმშენებელ რობოტებს და აღმოვაჩენთ მათ ტრანსფორმაციულ ეფექტებს სხვადასხვა ინდუსტრიებზე და განხორციელების გამოწვევებზე. მოემზადეთ გაოცებისთვის, რადგან ეს უახლესი ტექნოლოგია შეიძლება იყოს თქვენი გადაწყვეტა საწარმოო ხაზის პრობლემებისთვის!
ხედვის მქონე რობოტების გაძლიერება
გაუმჯობესებული სიზუსტე ობიექტების გამოვლენაში
მანქანათმშენებელ რობოტებს, რომლებიც აღჭურვილია მოწინავე მხედველობის სისტემებით, მნიშვნელოვნად გაზრდის მათ სიზუსტეს ობიექტების გამოვლენაში. ეს სისტემები იყენებს მაღალი გარჩევადობის კამერებს და დახვეწილ ალგორითმებს ნაწილების ზუსტად იდენტიფიცირებისთვის და ადგილმდებარეობის დასადგენად, თუნდაც რთულ გარემოში. მანქანათმცოდნეობის ტექნიკის ჩართვით, ამ რობოტებს შეუძლიათ მოერგოს ნაწილების ფორმის, ზომისა და ორიენტაციის ვარიაციებს, რაც უზრუნველყოფს თანმიმდევრულ შესრულებას.
| მხატვრული | ბენეფისი |
|---|---|
| მაღალი რეზოლუციის კამერები | დეტალური ნაწილის ამოცნობა |
| გაფართოებული ალგორითმები | ზუსტი ლოკალიზაცია |
| მანქანა სწავლის | ნაწილების ვარიაციებთან ადაპტაცია |
რეალურ დროში კორექტირება ოპტიმალური განთავსებისთვის
ხედვით ჩართული მანქანების მოვლის რობოტები გამოირჩევიან რეალურ დროში კორექტირებით ნაწილების ოპტიმალური განთავსებისთვის. მათ შეუძლიათ:
-
მუდმივად აკონტროლეთ სამუშაო გარემო
-
ნაწილების პოზიციებში ან ორიენტაციაში ცვლილებების აღმოჩენა
-
დაარეგულირეთ დაჭერისა და განლაგების სტრატეგიები ფრენის დროს
-
კომპენსაცია მცირე არასწორი განლაგების ან ვიბრაციისთვის
ეს დინამიური შესაძლებლობა უზრუნველყოფს ნაწილების განთავსებას ყოველთვის უმაღლესი სიზუსტით, მიუხედავად გარემო ფაქტორებისა თუ მცირე შეუსაბამობების ნაწილის პრეზენტაციაში.
შემცირდა შეცდომები და ნარჩენები წარმოებაში
ხედვის სისტემების ინტეგრაციით, მანქანათმშენებელი რობოტები მნიშვნელოვნად ამცირებენ შეცდომებს და ნარჩენებს წარმოების პროცესებში. გაუმჯობესებული სიზუსტე და რეალურ დროში რეგულირების შესაძლებლობები იწვევს:
-
ნაკლები უადგილო ან ამოვარდნილი ნაწილები
-
დელიკატური კომპონენტების დაზიანების შემცირება
-
ხელახლა დამუშავების ან ხარისხის შემოწმების საჭიროება მინიმუმამდეა დაყვანილი
-
მასალის ოპტიმიზებული გამოყენება და შემცირებული ჯართი
გაზრდილი მოქნილობა სხვადასხვა ნაწილების დამუშავებისთვის
მხედველობით ჩართული მანქანების მოვლის რობოტები გვთავაზობენ უპრეცედენტო მოქნილობას სხვადასხვა ნაწილების მართვაში. მათ შეუძლიათ სწრაფად მოერგოს სხვადასხვა:
-
ნაწილების გეომეტრია და ზომები
-
ზედაპირის მოპირკეთება და ტექსტურები
-
მასალა თვისებები
ეს მრავალფეროვნება მწარმოებლებს საშუალებას აძლევს გამოიყენონ ერთი რობოტი მრავალი პროდუქტის ხაზისთვის ან ადვილად გადაერთონ სხვადასხვა ნაწილებს შორის ფართო გადაპროგრამების გარეშე. წარმოების საჭიროებების განვითარებასთან ერთად, ეს რობოტები შეიძლება სწრაფად გადაკეთდეს ახალი ნაწილების დასამუშავებლად, რაც მათ ძვირფას აქტივად აქცევს დინამიურ საწარმოო გარემოში.
ზუსტი განლაგების შესაძლებლობები
ქვემილიმეტრიანი სიზუსტე ობიექტების განლაგებისას
მანქანათმშენებელ რობოტებს, რომლებიც აღჭურვილია მოწინავე მხედველობის სისტემებით, შეუძლიათ მიაღწიონ საოცარ სიზუსტეს ობიექტების განლაგებისას, ხშირად აღწევს ქვემილიმეტრულ სიზუსტეს. სიზუსტის ეს დონე გადამწყვეტია იმ ინდუსტრიებისთვის, სადაც ოდნავი შეუსაბამობაც კი შეიძლება გამოიწვიოს მნიშვნელოვანი ხარისხის პრობლემები ან წარმოების შეცდომები.
| სიზუსტის დონე | ტიპიური პროგრამები |
|---|---|
| 0.1 mm | მიკროელექტრონული აწყობა |
| 0.5 mm | საავტომობილო კომპონენტების მორგება |
| 1.0 mm | ზოგადი წარმოება |
ადაპტაციური დაჭერის ტექნიკა
ხედვაში ინტეგრირებული მანქანების მოვლის რობოტები იყენებენ დახვეწილ დაჭერის მექანიზმებს, რომლებსაც შეუძლიათ ადაპტირება სხვადასხვა საგნების ფორმებთან, ზომებთან და მასალებთან. ეს ადაპტაციური ტექნიკა მოიცავს:
-
ძალის უკუკავშირის მომჭერები
-
ვაკუუმური შეწოვის ჭიქები
-
მაგნიტური ბოლო ეფექტორები
-
მრავალ თითიანი რობოტული ხელები
ამ დაჭერის მეთოდების რეალურ დროში ვიზუალურ მონაცემებთან შერწყმით, რობოტებს შეუძლიათ გაუმკლავდნენ დელიკატურ კომპონენტებს დაზიანების გარეშე და უსაფრთხოდ მართონ არარეგულარული ფორმის ობიექტები.
კომპენსაცია ნაწილების ცვალებადობისა და არასწორი განლაგებისთვის
მხედველობის სისტემების ინტეგრირების ერთ-ერთი ყველაზე მნიშვნელოვანი უპირატესობა მანქანათმზრუნველ რობოტებში არის მათი უნარი კომპენსაცია გაუკეთონ ნაწილების ცვალებადობასა და არასწორ განლაგებას. ეს შესაძლებლობა უზრუნველყოფს თანმიმდევრულ შესრულებას მაშინაც კი, როდესაც საქმე გვაქვს:
-
ნაწილების არაერთგვაროვანი ზომები
-
მცირე დეფორმაციები კომპონენტებში
-
არასწორად მორგებული სამუშაო ნაწილები კონვეიერებზე
-
ვარიაციები ნაწილის ორიენტაციაში
ხედვის სისტემა განუწყვეტლივ აანალიზებს სამუშაო სივრცეს, რაც რობოტს საშუალებას აძლევს რეალურ დროში მოახდინოს კორექტირება თავის მოძრაობებსა და დაჭერის სტრატეგიაში. ეს ადაპტური ქცევა მნიშვნელოვნად ამცირებს შეცდომებს და აუმჯობესებს წარმოების მთლიან ეფექტურობას.
აპლიკაციები სხვადასხვა ინდუსტრიებში
ა. ელექტრონიკის წარმოება
ელექტრონიკის ინდუსტრიაში მანქანათმშენებელი რობოტები, რომლებიც აღჭურვილია მხედველობის სისტემებით, გამოირჩევიან კომპონენტების ზუსტი განლაგებით და PCB აწყობით. ამ რობოტებს შეუძლიათ:
-
იდენტიფიცირება და შეარჩიეთ პატარა კომპონენტები მაქსიმალური სიზუსტით
-
მოათავსეთ ზედაპირზე სამონტაჟო მოწყობილობები (SMD) მიკროსქემის დაფებზე
-
შეამოწმეთ შედუღების სახსრები და კომპონენტების გასწორება
| სამუშაო | სიზუსტე | სიჩქარის |
|---|---|---|
| SMD განთავსება | ± 0.02 მმ | 120,000 CPH-მდე |
| PCB შემოწმება | გარჩევადობა 10 μm | 100 სმ²/წამში |
B. ავტომობილების შეკრება
ხედვით მართვადი მანქანების მოვლის რობოტები რევოლუციას ახდენენ საავტომობილო ასამბლეის ხაზებში:
-
ძრავის კომპონენტების გასწორება და ჩასმა
-
სხეულის პანელების დამუშავება და განლაგება
-
აწყობილი ნაწილების ხარისხის კონტროლის შემოწმება
გ. ფარმაცევტული შეფუთვა
ფარმაცევტულ წარმოებაში ეს რობოტები უზრუნველყოფენ:
-
წამლის კონტეინერების ზუსტი დოზირების შევსება
-
მგრძნობიარე სამედიცინო პროდუქტების სტერილური დამუშავება
-
შეფუთვის მთლიანობისა და ეტიკეტირების სიზუსტის შემოწმება
D. საჰაერო კოსმოსური კომპონენტების მართვა
საჰაერო კოსმოსური ინდუსტრია სარგებლობს ხედვით ინტეგრირებული რობოტებით:
-
თვითმფრინავის სტრუქტურული კომპონენტების ზუსტი განლაგება
-
ძრავის ნაწილებში რთული გეომეტრიის შემოწმება
-
დელიკატური კომპოზიციური მასალების დამუშავება
ე. სურსათისა და სასმელის გადამუშავება
საკვებისა და სასმელის გადამუშავებაში, მანქანათმშენებელი რობოტები ხედვის შესაძლებლობებით გვთავაზობენ:
-
საკვები პროდუქტების ჰიგიენური დამუშავება
-
ნივთების ზუსტი დახარისხება და შეფუთვა
-
ხარისხის კონტროლი ამოწმებს თანმიმდევრულობასა და დეფექტებს
ეს მრავალფეროვანი აპლიკაციები წარმოაჩენს მხედველობით გაძლიერებული მანქანების მოვლის რობოტების მრავალფეროვნებას ინდუსტრიებში, რაც მნიშვნელოვნად აუმჯობესებს სიზუსტეს, ეფექტურობას და ხარისხის კონტროლს წარმოების პროცესებში.
განხორციელების გამოწვევების დაძლევა
ინტეგრაცია არსებულ რობოტულ სისტემებთან
ხედვის სისტემების ინტეგრირება არსებულ მანქანათმშენებელ რობოტებში შეიძლება იყოს რთული პროცესი, მაგრამ ის გთავაზობთ მნიშვნელოვან სარგებელს სიზუსტითა და მოქნილობით. აქ არის რამდენიმე ძირითადი მოსაზრება:
-
თავსებადობა: დარწმუნდით, რომ ხედვის სისტემა თავსებადია რობოტის მართვის სისტემასთან
-
საკომუნიკაციო პროტოკოლები: დანერგეთ შესაბამისი პროტოკოლები მონაცემთა უწყვეტი გაცვლისთვის
-
პროგრამული უზრუნველყოფის განახლებები: განაახლეთ რობოტის პროგრამული უზრუნველყოფა ხედვით მართვადი ოპერაციების მხარდასაჭერად
-
ტექნიკის მოდიფიკაციები: მოახდინეთ რობოტის ბოლო ეფექტორების ადაპტაცია ან საჭიროების შემთხვევაში დაამატეთ კამერები
| ინტეგრაციის ნაბიჯი | მიზანი | გამოწვევები |
|---|---|---|
| თავსებადობის შემოწმება | უზრუნველყოს სისტემის ჰარმონია | მოძველებულმა სისტემებმა შეიძლება მოითხოვონ განახლება |
| პროტოკოლის განხორციელება | მონაცემთა გაცვლის ჩართვა | სხვადასხვა პროტოკოლს შეიძლება თარგმანი დასჭირდეს |
| პროგრამული განახლება | მხედველობის ფუნქციების მხარდაჭერა | შეფერხების დრო ინსტალაციის დროს |
| აპარატურის მოდიფიკაცია | ადაპტირება ხედვის შესაძლებლობებზე | შეიძლება მოითხოვოს მორგებული გადაწყვეტილებები |
კალიბრაციისა და ტექნიკური მოთხოვნები
სათანადო კალიბრაცია და რეგულარული მოვლა გადამწყვეტია მხედველობით ჩართული მანქანების მოვლის რობოტების ოპტიმალური მუშაობისთვის:
-
საწყისი კალიბრაცია:
-
კამერის გასწორება
-
ლინზების ფოკუსის რეგულირება
-
ფერის და კონტრასტის პარამეტრები
-
-
პერიოდული რეკალიბრაცია:
-
სისტემის განახლების შემდეგ
-
მნიშვნელოვანი გარემო ცვლილებების შემდეგ
-
როცა სიზუსტე იკლებს
-
-
რუტინული მოვლა:
-
ლინზების გაწმენდა
-
საკაბელო შემოწმება
-
პროგრამული განახლებები
-
ოპერატორების ტრენინგი მხედველობითი სისტემებისთვის
ეფექტური ტრენინგი აუცილებელია ოპერატორებისთვის, რათა მაქსიმალურად გაზარდონ მხედველობითი ჩართული მანქანების მოვლის რობოტების პოტენციალი:
-
ხედვის სისტემის საფუძვლები:
-
კამერის ტექნოლოგია
-
გამოსახულების დამუშავების პრინციპები
-
განათების ტექნიკა
-
-
პროგრამული ინტერფეისის ტრენინგი:
-
Vision პროგრამის შექმნა
-
პარამეტრის რეგულირება
-
საერთო პრობლემების მოგვარება
-
-
პრაქტიკული პრაქტიკა:
-
სიმულირებული სცენარები
-
სავარჯიშოები რეალურ სამყაროში
-