
ამ სტატიაში, გვსურს გაჩვენოთ, რამდენად მარტივია მისი გამოყენება ა შედუღების რობოტი, მათ შორის რობოტული შედუღების პროგრამირება, შეხების ზონდირება, ნაკერების თვალყურის დევნება (რკალის თვალყურის დევნება/ლაზერული თვალთვალი), ტექნიკური მომსახურება და სხვა ძირითადი ინსტრუქციები.
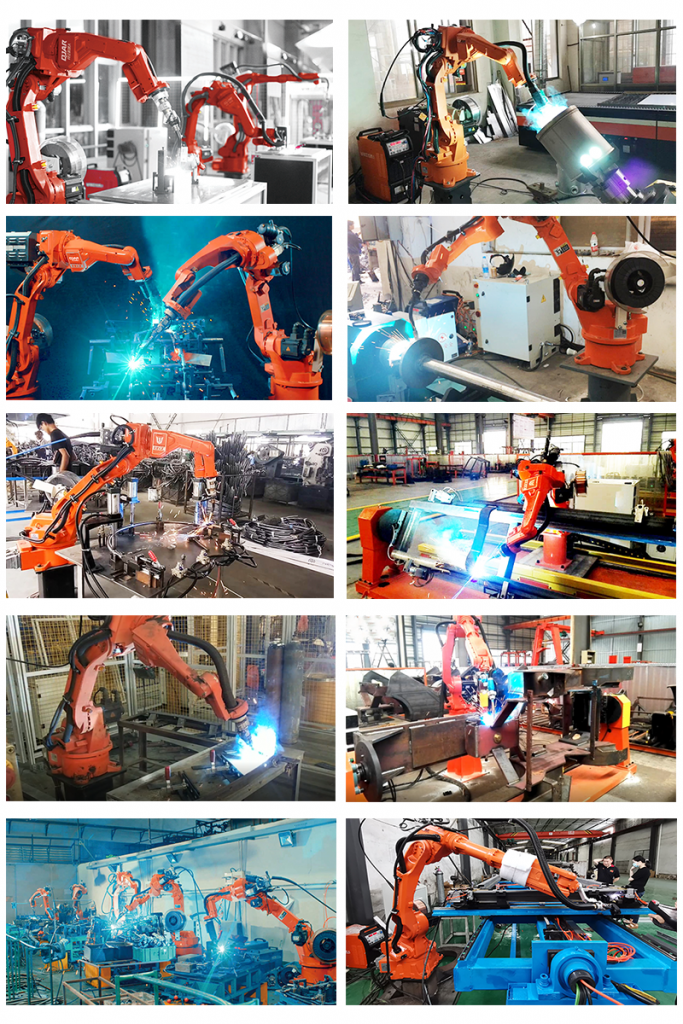
როცა საქმე რობოტს ეხებაგანსაკუთრებით შემდუღებელი რობოტი, ქარხნის მფლობელები ან მუშები ხშირად ფიქრობდნენ, რომ ეს არის მაღალტექნოლოგიური მანქანა, რომელთანაც მათ არ შეუძლიათ გამკლავება. მაგრამ სინამდვილეში ეს ასე არ არის, შედუღების რობოტი მხოლოდ მანქანაა, რომელიც აკეთებს იმას, რაც შენ გითხარი, ყველაფერი რაც თქვენ უნდა გააკეთოთ არის ის ასწავლოთ. არსებობს ნაბიჯ-ნაბიჯ ინსტრუქცია, თუ როგორ გამოიყენოთ შედუღების რობოტი ნულიდან შემდეგნაირად:
1. პირველი ნაბიჯი არის შესაფერისი რობოტის მკლავის და შედუღების დენის წყაროს არჩევა.
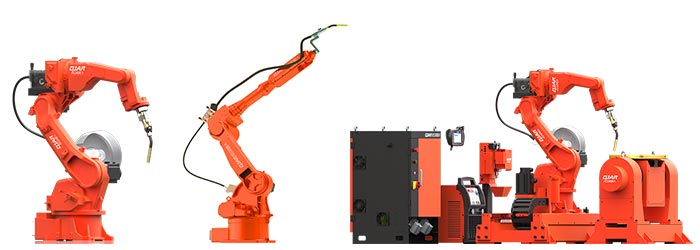
მას შემდეგ, რაც შედუღების რობოტის მომწოდებლები ხშირად მოგაწვდით სრულ რობოტულ შედუღების პაკეტს რობოტის მკლავით, შედუღების დენის წყაროს, მავთულის მიმწოდებელს და ყველა პერიფერიულ მოწყობილობას, თქვენ უბრალოდ შეარჩიეთ საუკეთესო შესატყვისი პაკეტი.
ასარჩევი კრიტერიუმი:
1. სამუშაო ნაწილის განზომილებიდან და შესადუღებელი პოზიციიდან გამომდინარე, შეგიძლიათ განსაზღვროთ რობოტის მკლავის სიგრძე. ჩვეულებრივ, შედუღების რობოტს აქვს 1.4 მეტრი ან 2 მეტრი მკლავის სიგრძე.
2. შედუღების პროცესის თქვენი მოთხოვნებიდან გამომდინარე, შეგიძლიათ აირჩიოთ შედუღების დენის წყარო და დამცავი გაზი. თქვენ შეგიძლიათ აირჩიოთ MEEGMEET, AOTAI, ESAB, Fronius, Lorch, ან ნებისმიერი სხვა კვების წყარო, რომელიც თქვენს მომწოდებელს გირჩევთ. თქვენ შეგიძლიათ აირჩიოთ MIG/MAG/TIG შედუღება, პულსი/სვინგი და ა.შ.
2. როგორ და როგორ ავირჩიოთ შედუღების პოზიციონერი?
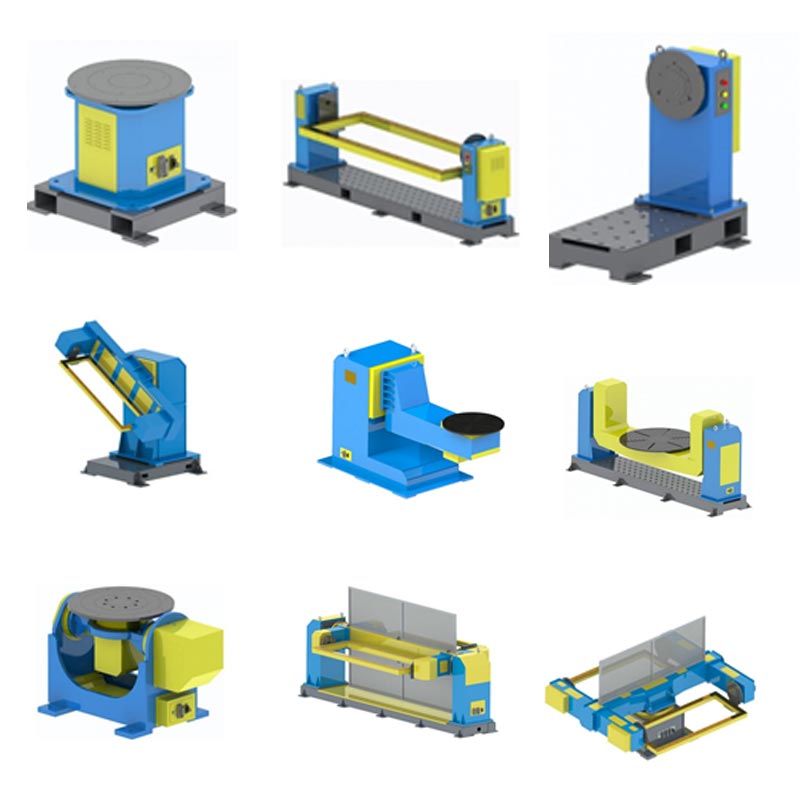
არჩევის შემდეგ შედუღების რობოტის მკლავი და დენის წყარო, თქვენ უნდა დააპროექტოთ შედუღების მოწყობილობები ან ჯიგები ან დამაგრების სისტემა. არის კიდევ ერთი პუნქტი, რომელსაც ყურადღება უნდა მიაქციოთ, თუ როგორ უნდა აირჩიოთ შედუღების პოზიციონერი.
თუ სამუშაო ნაჭერი ძალიან დიდია, ან შესადუღებელი პოზიციები რთულია, შეიძლება დაგჭირდეთ შედუღების პოზიციონერი, რომ მიიღოთ სრულყოფილი პოზიცია და შედუღების საუკეთესო კუთხე. ბევრი რობოტის პოზიციონერია, რომელთაგან უნდა აირჩიოთ:
3. როგორ დავაპროგრამოთ შემდუღებელი რობოტი?
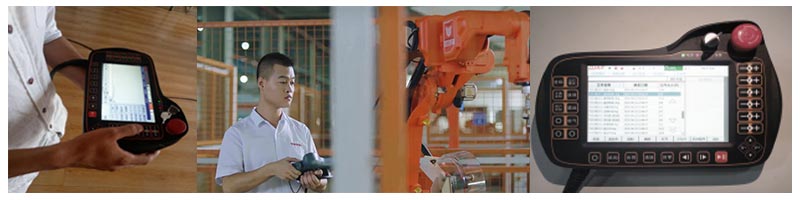
იქნებ პროგრამირება ეს არის ყველაზე ზრუნვა, როდესაც გსურთ გამოიყენოთ შედუღების რობოტი. შეიძლება ფიქრობთ, რომ ეს რთულია, მაგრამ სინამდვილეში ეს შედარებით მარტივია ძირითადი ვარჯიშის შემდეგ. ყველაზე გავრცელებული მეთოდია სასწავლო გულსაკიდი, რათა ასწავლოს რობოტს სად წავიდეს და სად დაიწყოს რკალი და დაასრულოს რკალი. მოგვიანებით ჩვენ განვაახლებთ დეტალურ ინსტრუქციებს, თუ როგორ უნდა გავაკეთოთ პროგრამირება.
4. ფუნქცია, რომელიც შეგიძლიათ გამოიყენოთ რობოტული შედუღების პაკეტში.
გარდა ხელით შედუღების დენის წყაროს ძირითადი ფუნქცია, როგორიცაა ერთჯერადი/ორმაგი პულსი, არის მეტი ფუნქცია, რომელიც შეგიძლიათ აირჩიოთ შედუღების რობოტის პაკეტიდან სასურველი შედუღების ეფექტის მისაღებად. თქვენ შეგიძლიათ გამოიყენოთ ფუნქციები, როგორიცაა: რკალი, რკალის თვალყურის დევნება (რკალის თვალყურის დევნება და ლაზერული თვალთვალი), შეხების ზონდირება, გარე ღერძის სინერგია და ა.შ.
Arc Tracking: რკალის სენსორის დამატებამ შეიძლება გააცნობიეროს რკალის თვალყურის დევნება. რკალის სენსორი არის ინსტრუმენტი, რომელიც გამოიყენება რობოტის ბილიკის კომპენსაციისთვის შედუღების მძივისთვის, რომელიც ოდნავ გადახრილია სასწავლო წერტილიდან გაზის დაცულ შედუღების პროცესში. რობოტის ხელსაწყოს კოორდინატთა სისტემასთან შედარებით, ბილიკის კომპენსაცია შეიძლება შესრულდეს ზევით და ქვევით, მარცხნივ და მარჯვნივ, მაგრამ ამ ფუნქციის განხორციელება შესაძლებელია მხოლოდ Z- გულსაკიდის გამოყენებისას და მისი გამოყენება სწორ და წრიულ ბილიკებში.
ლაზერული თვალყურის დევნება: რეალურ დროში და უკონტაქტო თვალთვალის ინტელექტუალური ტექნოლოგიის გამოყენებით, ლაზერულ სენსორებს შეუძლიათ სწორად წარმართონ და გააკონტროლონ ჩირაღდნის პოზიციონირება ნაკერების გადახრის გაზომვით, რაც თავიდან აიცილებს ცუდი პროდუქტების წარმოებას და გააუმჯობესებს პროდუქციის რაოდენობასა და ხარისხს.
Swing Arc: რკალი რკალი არის მეთოდი, რომლის დროსაც შედუღების ჩირაღდანი მიმართულია შედუღების მიმართულებით და პერიოდულად ირხევა გვერდიდან გვერდზე კონკრეტული კუთხით რკალის შედუღების დროს, რითაც იზრდება შედუღების მძივის სიგანე შედუღების სიძლიერის გასაუმჯობესებლად.
სენსორული სენსორული: ზოგიერთი სამუშაო ნაწილის ტოლერანტობის გამო, იქნება მცირე გადაადგილება რეალურად საჭირო შედუღების ბილიკიდან და დაპროგრამებული ბილიკიდან, შეხების სენსორულმა ფუნქციამ შეიძლება შეცვალოს ეს უმნიშვნელო ოფსეტი, რათა დარწმუნდეს, რომ მივიღებთ შედუღების სრულყოფილ ეფექტს. შეხების სენსორულ ფუნქციას შეუძლია შეცვალოს გადაადგილება, ბრუნვა და ა.შ.
გარე ღერძის სინერგია: შედუღების რობოტის სისტემას შეუძლია გააკონტროლოს რობოტი და ასევე პოზიციონერი და შექმნას ისინი სინერგია რეალურ დროში. ეს ნიშნავს, რომ რობოტის ღერძი, შედუღების იარაღის პოზიცია და კუთხეები, პოზიციონერის ჟესტი შეიძლება ერთდროულად იმოძრაოს, რათა მიიღოთ უკიდურესად სრულყოფილი პოზიცია ზოგიერთი რთული სამუშაო ნაწილისთვის.
დისტანციური რეჟიმი: დისტანციური რეჟიმის გამოყენებამ შეიძლება მუშებს საშუალება მისცეს რობოტიანი შედუღების უჯრედის უსაფრთხო დისტანციაზე იმუშაონ და მოშორდნენ ტოქსიკურ გაზს.შემდუღებელი რობოტის ნაკრების მოვლა.
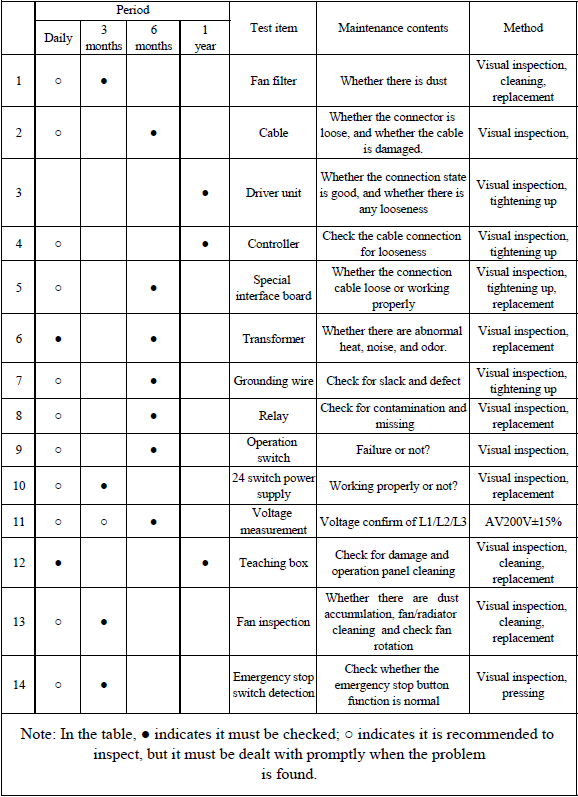
5. შედუღების რობოტის მოვლა.
შედუღების რობოტის მოვლის დროის ცხრილი იხილეთ ქვემოთ:
ბოლო სიტყვები: თუ თქვენ გაქვთ რაიმე შეკითხვა შედუღების რობოტთან დაკავშირებით, გთხოვთ, მოგერიდებათ მივაწვდინოთ.