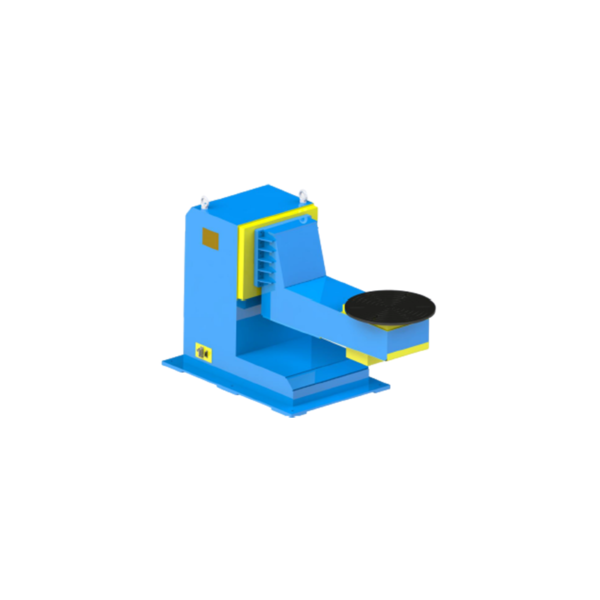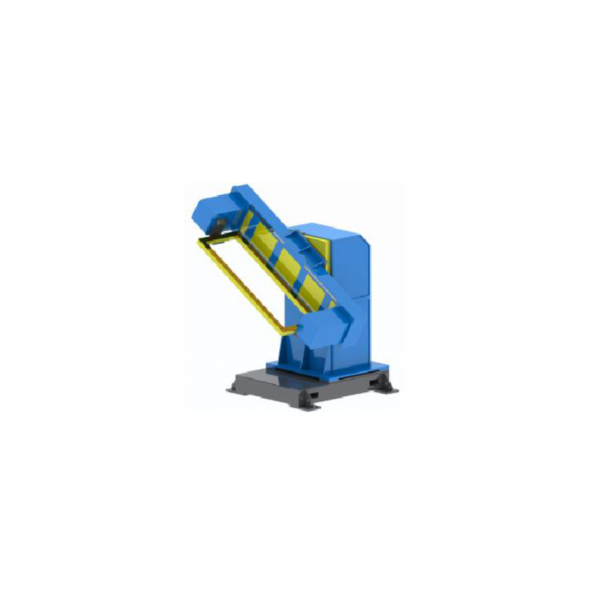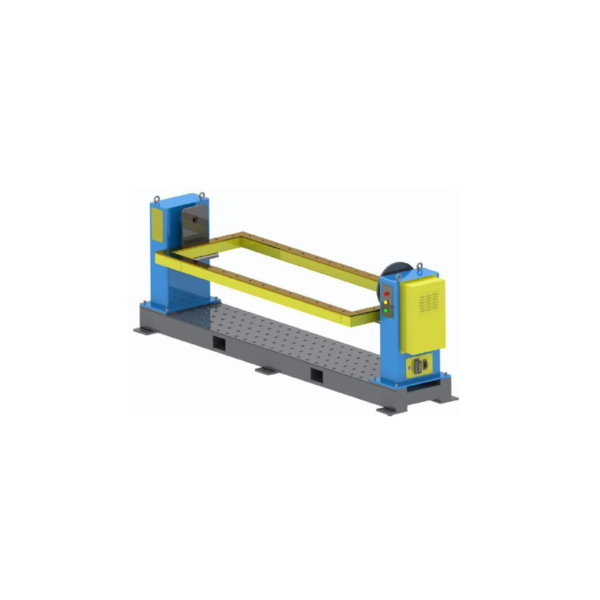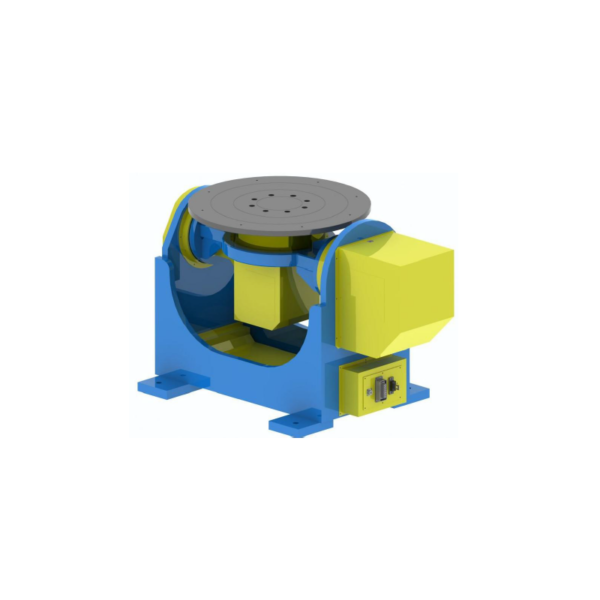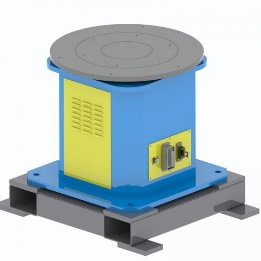
SWP-P
ჰორიზონტალური მბრუნავი მბრუნავი პლატფორმები
სამუშაო ნაწილი ჰორიზონტალურ მაგიდაზე დგას ერთღერძიანი ბრუნვისთვის.
ნომინალური დატვირთვის ვარიანტები: 300 / 500 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →
სტანდარტული სერია + მორგებული კონფიგურაციები
შეადარეთ 1, 2 და 3-ღერძიანი პოზიციონერების ოჯახები, შემდეგ შეუსაბამეთ კონფიგურაცია თქვენს სამუშაო ნაწილს, სამაგრს, სიმძიმის ცენტრს, მოძრაობას და უჯრედის განლაგებას. EVST ტექნიკური განხილვის შემდეგ გთავაზობთ სტანდარტულ სერიებს და მორგებულ კონფიგურაციებს.
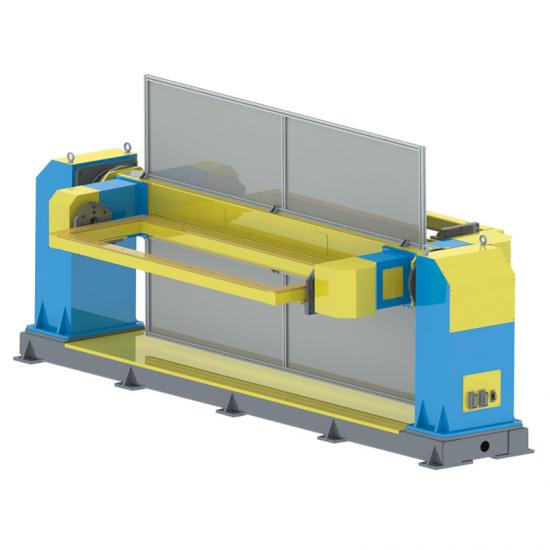
რა არის ეს
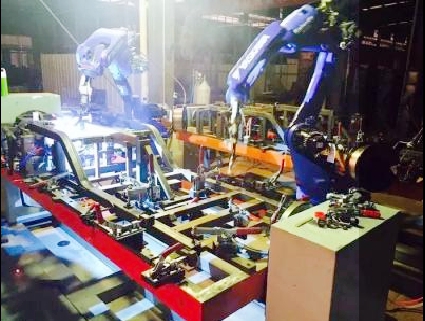
რობოტული შედუღების პოზიციონერი არის სერვოძრავიანი გარე ღერძი, რომელიც აკავებს და ახდენს სამუშაო ნაწილის რეორიენტაციას შედუღებაზე წვდომისთვის. მარტივი მბრუნავი მაგიდისგან განსხვავებით, მას შეუძლია გააერთიანოს ბრუნვა, დახრილობა ან ცვლის მოძრაობა. სატრიალებელი ლილვაკები ხახუნის საშუალებით ამაგრებენ ცილინდრულ ჭურჭელს; პოზიციონერები ამაგრებენ სამუშაო ნაწილს სპეციალურად შექმნილ ხელსაწყოებზე.
ცხრა პროდუქტის სერია
ქვემოთ მოცემული ნომინალური დატვირთვის ვარიანტები ოჯახის საწყის შედარებას უზრუნველყოფს. ნომინალური დატვირთვა ნიშნავს სამუშაო ნაწილისა და სამაგრის კომბინირებულ წონას; საბოლოო არჩევანი ასევე დამოკიდებულია სიმძიმის ცენტრზე, ზომებზე, მოძრაობასა და უჯრედის პირობებზე. ტექნიკური განხილვის შემდეგ, თითოეული სერიისთვის ხელმისაწვდომია მორგებული კონფიგურაციები.
ერთჯერადი ბრუნვითი მოძრაობისთვის ან თავისა და უკანა კონდახის საყრდენად
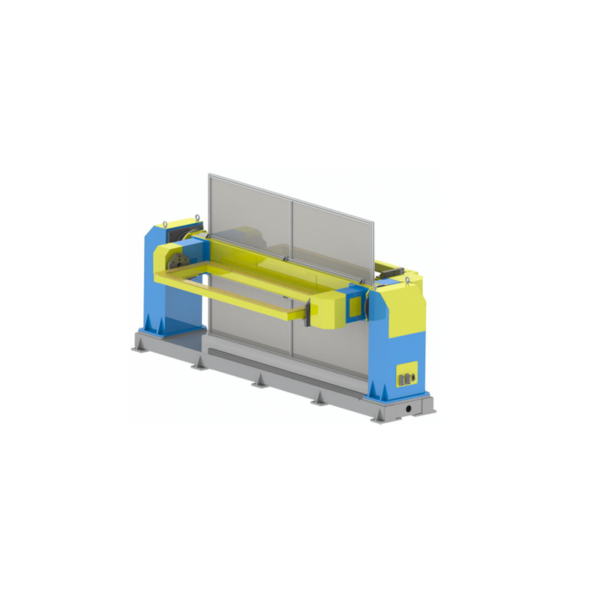
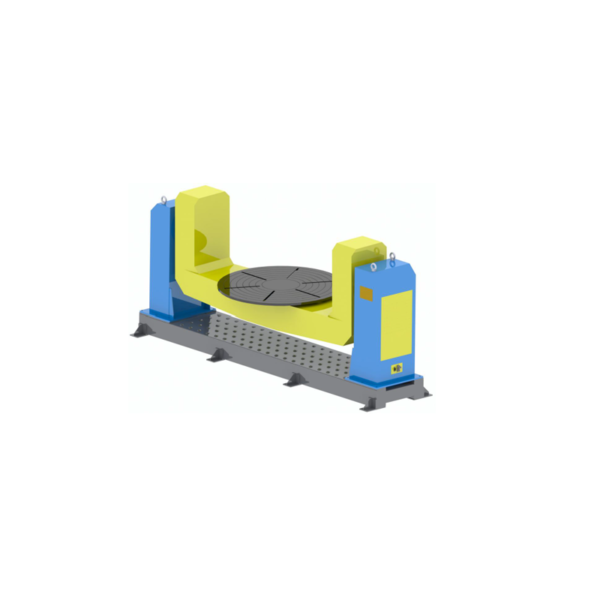
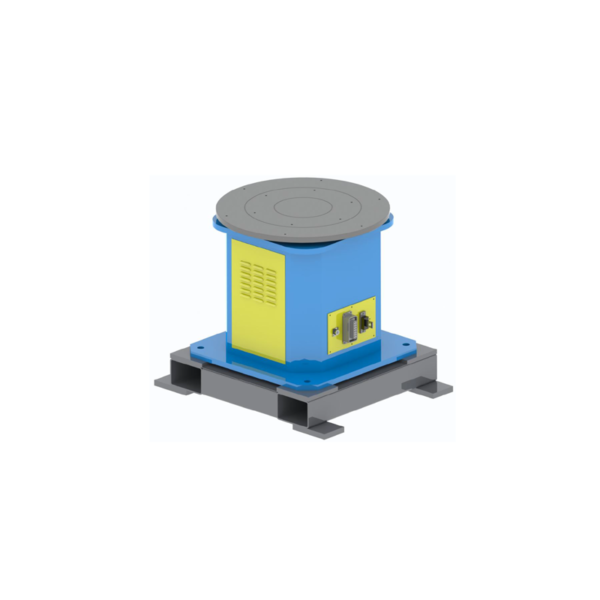
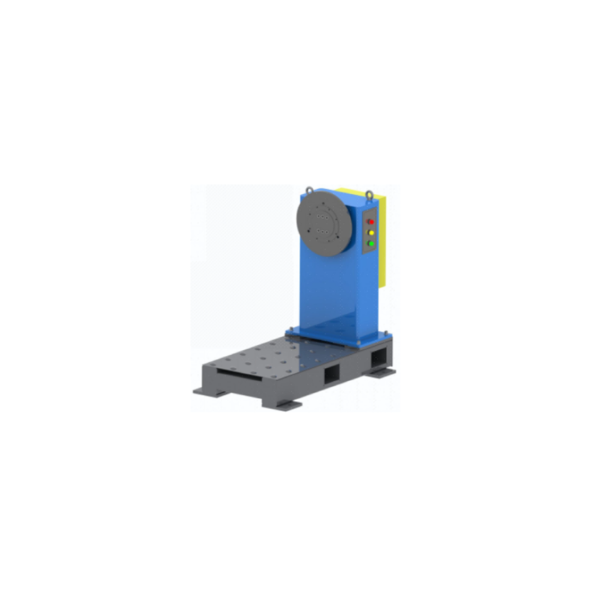
SWP-P
სამუშაო ნაწილი ჰორიზონტალურ მაგიდაზე დგას ერთღერძიანი ბრუნვისთვის.
ნომინალური დატვირთვის ვარიანტები: 300 / 500 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →
SWP-Z
სამაგრი ჭანჭიკებით მაგრდება ვერტიკალური ღერძის წინა ფირფიტაზე და ბრუნავს ჰორიზონტალური ღერძის გარშემო.
ნომინალური დატვირთვის ვარიანტები: 300 / 500 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →
SWP-ZW
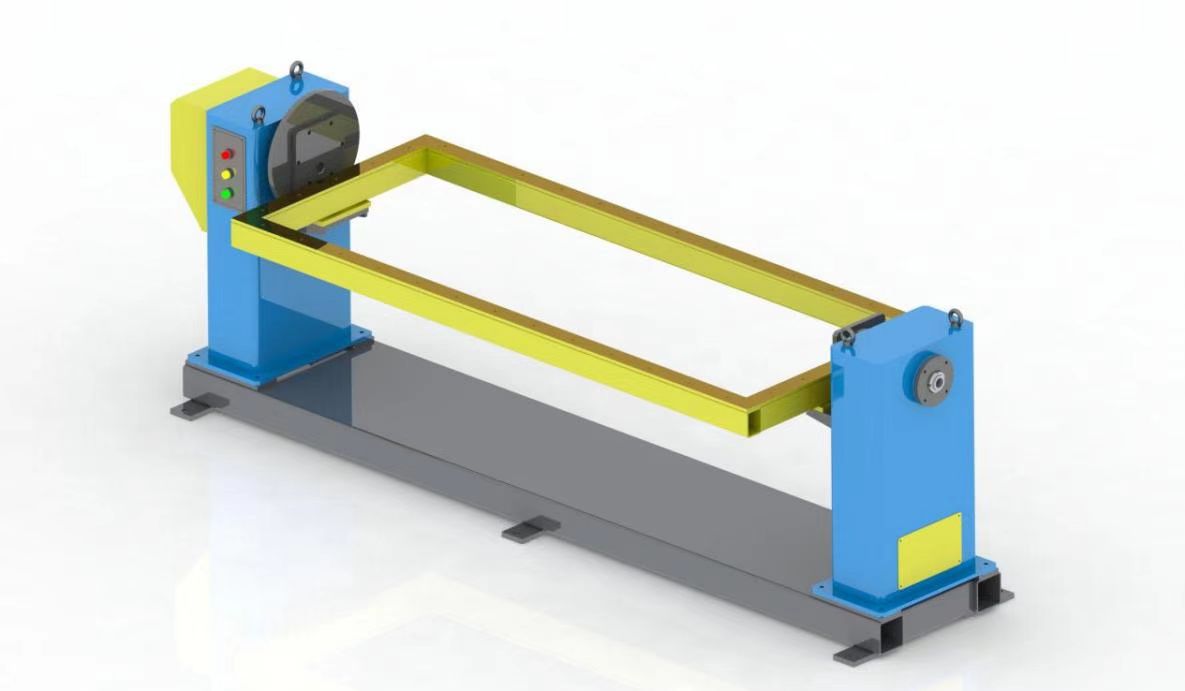
ჰორიზონტალური ღერძის გარშემო ბრუნვისთვის, ამძრავ თავსა და უკანა ნაწილს შორის უფრო გრძელი სამაგრების ან ჩარჩოების განთავსებას უჭერს მხარს.
ნომინალური დატვირთვის ვარიანტები: 300 / 500 / 800 / 1,200 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →აერთიანებს ბრუნვას და დახრას ნაკერის ორიენტაციისა და წვდომის გასაუმჯობესებლად
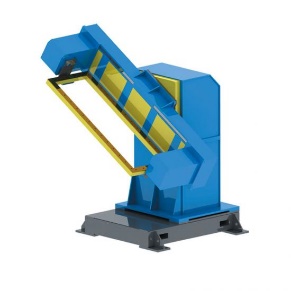
DWP-C
ღია მხარე ხელს უწყობს ხელსაწყოების გარშემო ჩატვირთვაზე წვდომას.
ნომინალური დატვირთვის ვარიანტები: 200 / 500 / 1,000 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →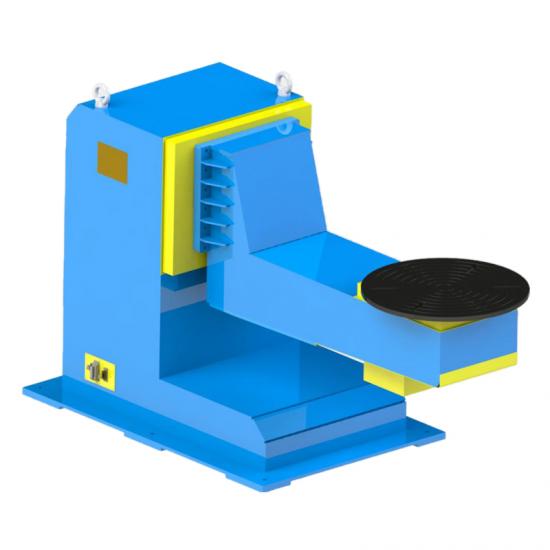
DWP-L
L-ტიპის ოფსეტირებული ჩარჩო რობოტის სამონტაჟო მოწყობილობის გარშემო მისასვლელ სივრცეს ტოვებს.
ნომინალური დატვირთვის ვარიანტები: 500 / 1,000 / 2,000 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →
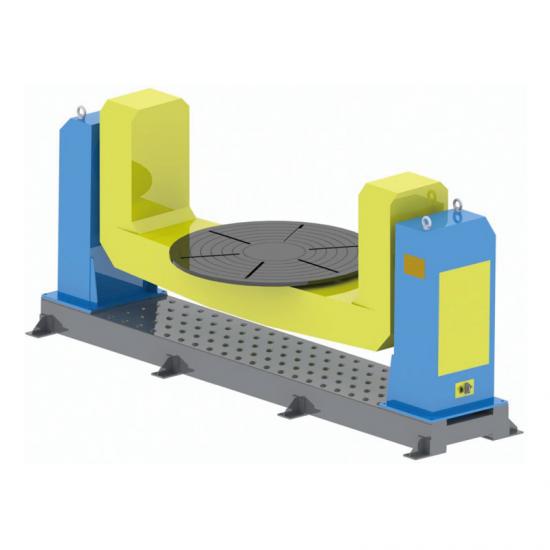
DWP-U
ორი ვერტიკალური საყრდენი ბრუნვისა და დახრის გზით ატარებს ცენტრალურად განლაგებულ უფრო დიდ სამაგრს ან სტრუქტურულ ნაწილს.
ნომინალური დატვირთვის ვარიანტები: 1,000 / 3,000 / 5,000 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →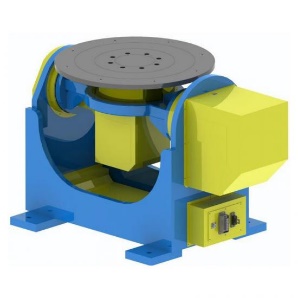
DWP-P
პლატფორმაზე დამონტაჟებული სამაგრი ბრუნავს და იხრება როგორც ერთიანი კონსტრუქცია.
ნომინალური დატვირთვის ვარიანტები: 300 / 500 / 1,000 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →ამატებს სადგურის ინდექსირებას ან გაცვლის მოძრაობას; უჯრედის განლაგება დადასტურებულია თითოეული პროექტის მიხედვით.
TWP-C
ვერტიკალური სადგურის ინდექსირება ცვლის სამუშაო პოზიციას, ხოლო პოზიციონერი ახდენს თითოეული ნაწილის ორიენტაციას შედუღებისთვის.
ნომინალური დატვირთვის ვარიანტები: 500 / 1,000 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →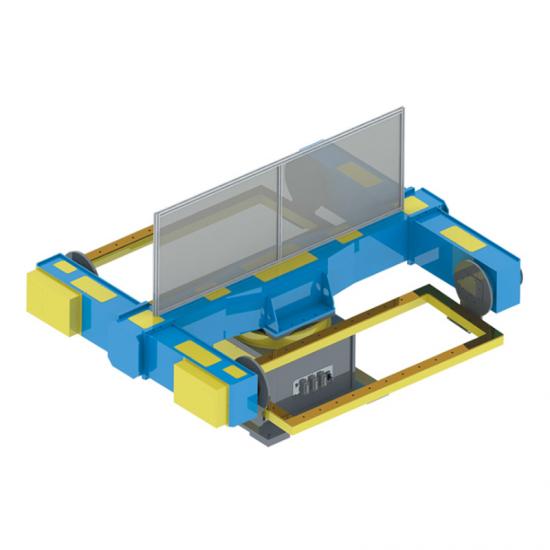
TWP-S
ჰორიზონტალური სადგურის ინდექსირება წარმოადგენს მონაცვლეობით დატვირთვას და შედუღების პოზიციებს.
ნომინალური დატვირთვის ვარიანტები: 500 / 1,000 კგ
ხელმისაწვდომია მორგებული კონფიგურაციები
სერიის დეტალების ნახვა →სინათლის შერჩევა
დასაწყებად დასრულებული სპეციფიკაცია არ გჭირდებათ. ეს მონაცემები საკმარისია პროდუქტის ოჯახის შესამოწმებლად; უფრო დეტალური შერჩევისთვის გამოიყენეთ ცალკე სახელმძღვანელო.
აღწერეთ, საჭიროებს თუ არა სამუშაო ნაწილს ბრუნვა, დახრა, სადგურის ინდექსირება თუ ცვლის მოძრაობა.
მიუთითეთ სამუშაო ნაწილისა და სამაგრის კომბინირებული წონა და სიმძიმის ცენტრის პოზიცია ღერძებთან შედარებით.
გააზიარეთ სამუშაო ნაწილის კონვერტი, სამაგრების დამონტაჟების მეთოდი, ინტერფეისები და დატვირთვის მოთხოვნები.
მიუთითეთ რობოტის პოზიცია, შედუღებამდე წვდომა, ოპერატორის ბილიკი, უსაფრთხოების კლირენსი და სადგურის თანმიმდევრობა.
მოგვაწოდეთ რობოტის მარკა/მოდელი და საჭირო კოორდინირებული მოძრაობა, მართვის საშუალებები და ობიექტის ინტერფეისები.
ღერძების რაოდენობის, L/C/U განლაგების და შერჩევის შეყვანის უფრო სრული შედარებისთვის წაიკითხეთ შედუღების პოზიციონერის სახელმძღვანელო.
სტანდარტული სერიები ადგენს საწყის წერტილს; საბოლოო ინტერფეისები და განლაგება დადასტურებულია თითოეული პროექტისთვის.
პერსონალიზაცია და ინტეგრაცია
როდესაც პოზიციონერი მუშაობს როგორც რობოტის გარე ღერძი, მექანიკური ინტერფეისები, მოძრაობა, კონტროლის საზღვრები და უსაფრთხოების დაგეგმვა უნდა გადაიხედოს რობოტთან და უჯრედთან ერთად. მორგებული კონფიგურაციები დასტურდება პროექტის შეყვანის მონაცემების განსაზღვრის შემდეგ.
დადასტურებულია სამუშაო ნაწილიდან, სამაგრებიდან და დატვირთვის მეთოდიდან.
განისაზღვრება შედუღების წვდომიდან და სადგურის თანმიმდევრობიდან.
ტექნიკური მიმოხილვის დროს მოწმდება რობოტის მოდელი და მართვის მოთხოვნები.
განლაგება, ოპერატორის წვდომა და დაცვის საჭიროებები უჯრედის გეგმაშია გათვალისწინებული.
პროგრამები
ეს ტიპური გამოყენებაა და არა ფიქსირებული კონფიგურაციები. სერია, ნომინალური დატვირთვა და ხელსაწყოები მაინც უნდა შეირჩეს ფაქტობრივი სამუშაო ნაწილისა და უჯრედის მიხედვით.
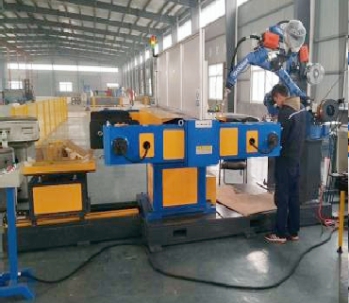
კონტროლირებადი ბრუნვის გამოყენებით, წრიული ნაკერები რობოტის სამუშაო გარსში შეიტანეთ.
თავისა და უკანა საყრდენის განლაგებას შეუძლია ორ ბოლოს შორის უფრო გრძელი ფიქსაციების მხარდაჭერა.
სხვადასხვა ნაკერებისთვის მიახლოების კუთხეების გასაუმჯობესებლად, გააერთიანეთ ბრუნვა და დახრა.
რობოტის განლაგებიდან, სიმძიმის ცენტრიდან და ერთღერძიანი ან მრავალღერძიანი კონცეფცია აირჩიეთ.
უჯრედში მრავალი შედუღებული ზედაპირის უფრო შესაფერის პოზიციებზე გადამისამართება.
სამღერძიანი სადგურის ინდექსირების განლაგებით შესაძლებელია მრავალსადგურიანი კონცეფციის დაწყება; საბოლოო განლაგება დამოკიდებულია პროექტზე.
რატომ EVST
პროექტის შეყვანიდან და სერიის შერჩევიდან წარმოების ეტაპის შემოწმებამდე, ზუსტი კონფიგურაციისა და მიღების მოთხოვნები პროექტის სპეციფიკაზეა დამოკიდებული.
საბოლოო კონფიგურაციის დადასტურებამდე განიხილება სამუშაო ნაწილი, სამაგრი, საერთო წონა, სიმძიმის ცენტრი, მოძრაობა და უჯრედის მდგომარეობა.
წარმოების ძირითად ეტაპებზე პროცესის შემოწმება ხელს უწყობს პრობლემების იდენტიფიცირებას მიწოდებამდე.
დამუშავების რესურსები მხარს უჭერს სამონტაჟო ზედაპირების, ხვრელების და მბრუნავი ინტერფეისების განზომილებიან კონტროლს.
სტრუქტურული კომპონენტები გადიან გახურებას ნარჩენი დაძაბულობის შესამცირებლად და განზომილებიანი სტაბილურობის შესანარჩუნებლად.
ხშირად დასმული შეკითხვები
ეს არის კონტროლირებადი გარე ღერძი, რომელიც აკავებს და ახდენს სამუშაო ნაწილის რეორიენტაციას ისე, რომ რობოტს შეეძლოს შედუღების ნაკერებზე წვდომა. საჭირო ღერძების რაოდენობა დამოკიდებულია სამუშაო ნაწილის მოძრაობასა და უჯრედების განლაგებაზე.
ამ კატეგორიის გვერდზე, ნომინალური დატვირთვა ნიშნავს სამუშაო ნაწილისა და სამაგრის ერთად აღებულ წონას და არა მხოლოდ სამუშაო ნაწილს. საბოლოო შერჩევა ასევე მოითხოვს სიმძიმის ცენტრის, ზომებისა და დინამიური პირობების განხილვას.
ერთი ღერძი უზრუნველყოფს ერთ ბრუნვით მოძრაობას; ორი ღერძი ზრდის დახრის უნარს; სამი ღერძი ზრდის სადგურის ინდექსირებას ან შეცვლას. არჩევანი გააკეთეთ შედუღების წვდომასა და სადგურის თანმიმდევრობაზე დაყრდნობით. წაიკითხეთ შედუღების პოზიციონერის სახელმძღვანელო უფრო სრული შედარებისთვის.
ასოები აღწერს საყრდენებისა და ხელსაწყოების ზოგად სტრუქტურას. არჩევანი დამოკიდებულია სამუშაო ნაწილის ზომაზე, სამაგრებზე, დატვირთვის სივრცეზე, რობოტის მიახლოების ადგილსა და საჭირო ნომინალურ დატვირთვაზე. შეადარეთ განლაგებები შედუღების პოზიციონერის სახელმძღვანელოში.
გაითვალისწინეთ ეს, როდესაც უფრო გრძელ სამაგრებს ან ჩარჩოს სჭირდება საყრდენი ორ ბოლოს შორის და ბრუნვა ჰორიზონტალური ღერძის გარშემო. საყრდენებს შორის მანძილი და ინტერფეისები უნდა დადასტურდეს სამუშაო ნაწილიდან. იხილეთ შედუღების პოზიციონერის სახელმძღვანელო შერჩევის მეტი კონტექსტისთვის.
ერთი და იგივე საერთო წონამ შეიძლება შექმნას განსხვავებული პირობები ღერძებისა და სტრუქტურისთვის, როდესაც მისი სიმძიმის ცენტრი იცვლება. ამიტომ, მხოლოდ წონა არ არის საკმარისი საბოლოო შერჩევისთვის.
ტექნიკური განხილვის შემდეგ შესაძლებელია ინდივიდუალური კონფიგურაციების შეკვეთა. შესაბამისი კონფიგურაციის დასადასტურებლად, მოგვაწოდეთ რობოტის მარკა/მოდელი, სამუშაო ნაწილისა და ფიქსაციის მონაცემები, საჭირო მოძრაობა, უჯრედის განლაგება და ინტერფეისის საჭიროებები.