
EVST-ის საინჟინრო გუნდის მიერ · ბოლო განახლება: 2026 წლის 15 ივლისი
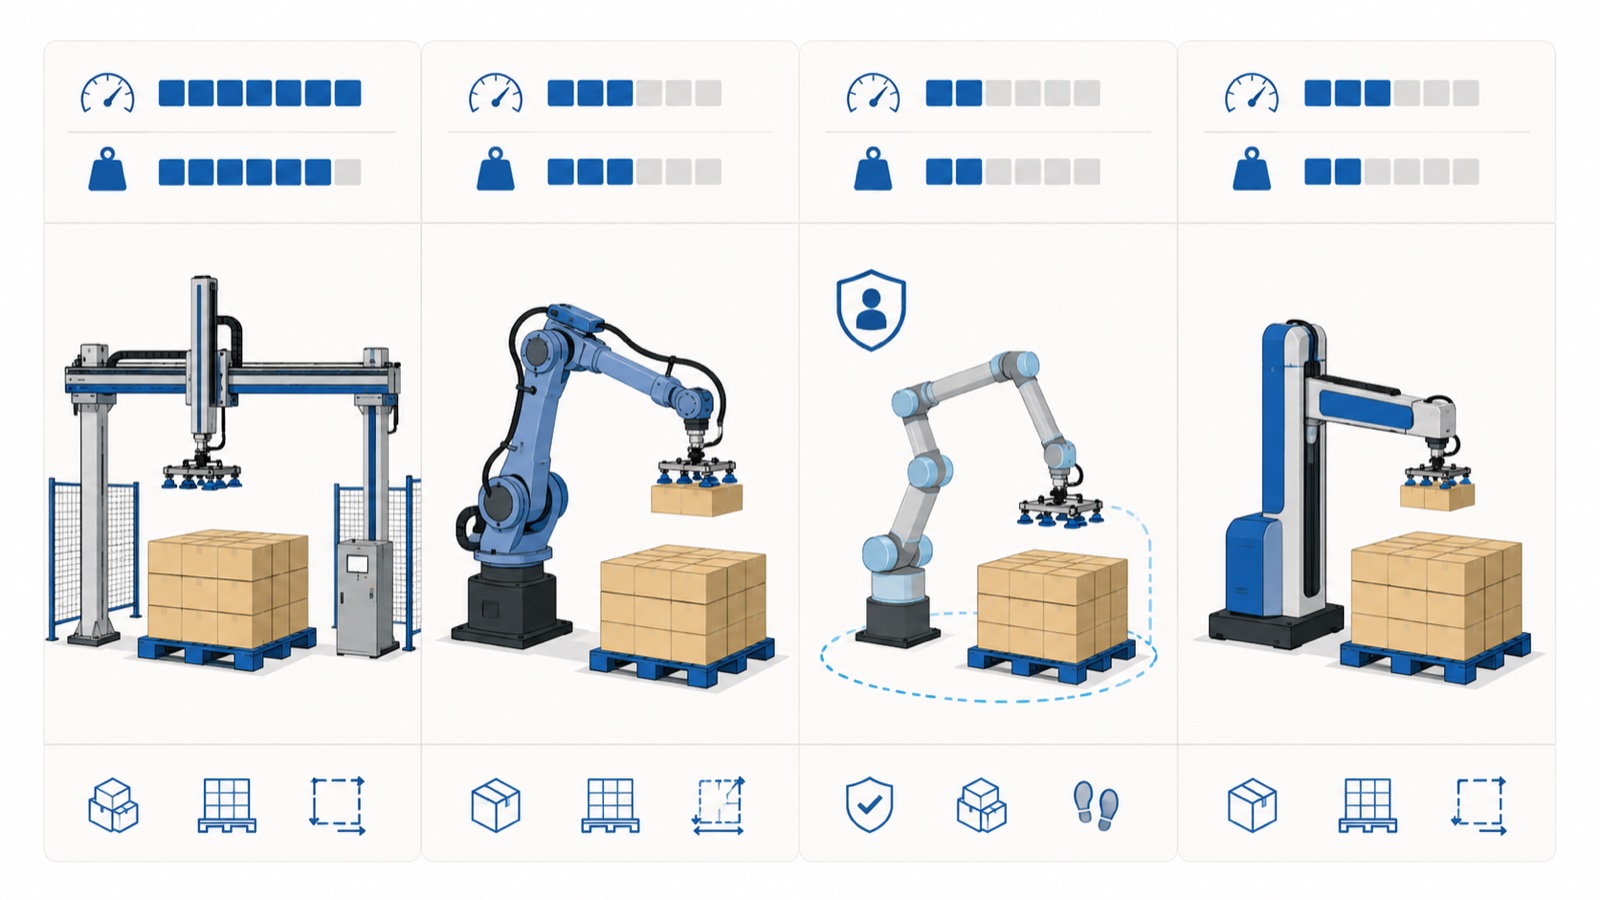
პალეტირების რობოტი არის ავტომატიზირებული მკლავი ან სპეციალური მექანიზმი, რომელიც განმეორებადი ნიმუშით აწყობს ყუთებს, ჩანთებს ან პროდუქტებს პალეტებზე, ცვლის ან ეხმარება ხელით დაწყობას. 2026 წელს კომერციულ გამოყენებაში ოთხი ტიპია: ფენების/რიგების პალეტირების მოწყობილობები, ექვსღერძიანი რობოტული პალეტიზაციის მოწყობილობები, კოლაბორაციული პალეტირების კობოტები და სპეციალური 4-ღერძიანი პალეტირების რობოტები. მათ შორის არჩევანი დამოკიდებულია დატვირთვაზე, გამტარუნარიანობაზე, იატაკის ფართობზე და იმაზე, თუ რამდენი SKU უნდა დაამუშაოს ხაზმა.
რას აკეთებს პალეტირების რობოტი და როგორ განვითარდა ეს კატეგორია
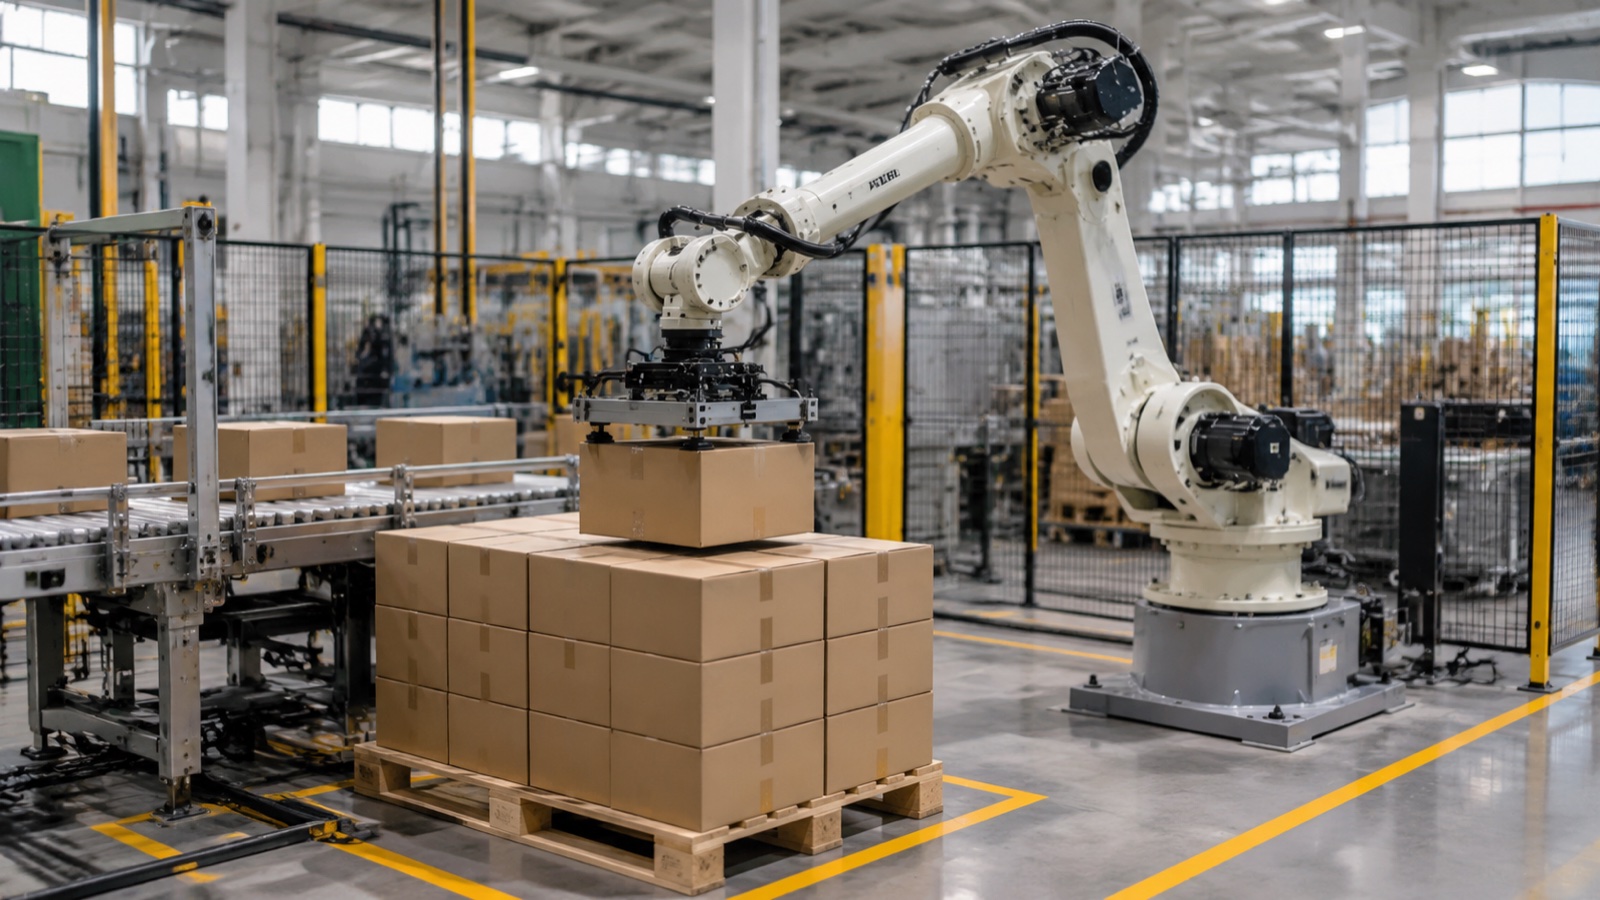
შეფუთვის ან შევსების ხაზის ბოლოს, დასრულებული ყუთები, პარკები ან უჯრები უნდა დაალაგოთ პალეტაზე სტაბილური, ტრანსპორტირებისთვის მზად ნიმუშით, სანამ ისინი შეფუთული და გადაზიდული იქნება. ამის ხელით გაკეთება ფიზიკურად განმეორებადი სამუშაოა და ეს არის ერთ-ერთი პირველი ამოცანა, რომელსაც მწარმოებლები ავტომატიზირებენ, როდესაც ხაზის სიჩქარე ან შრომის ხელმისაწვდომობა შეზღუდვად იქცევა. პალეტირების რობოტი ასრულებს დაწყობის ამ ეტაპს: ყუთის ან ყუთების ფენის შერჩევას და მის პალეტაზე განთავსებას დაპროგრამებული ნიმუშის მიხედვით, ციკლიდან ციკლამდე, თანმიმდევრული განლაგების სიზუსტით.
IFR World Robotics-ის მონაცემების თანახმად, მასალების დამუშავება, რაც პალეტიზაციას მოიცავს, დამონტაჟებული ერთეულების მიხედვით, შედუღებასთან და აწყობასთან ერთად, მუდმივად წარმოადგენს სამრეწველო რობოტების ერთ-ერთ ყველაზე დიდ გამოყენების კატეგორიას. ამ მოთხოვნამ პალეტიზაციის აპარატურა ერთდროულად ორი მიმართულებით მიიზიდა ამ სახელმძღვანელოს პირველი გამოცემის შემდეგ: სპეციალიზებული 4-ღერძიანი მანქანები უფრო სწრაფი და კომპაქტური გახდა, ხოლო ექვსღერძიანმა მკლავებმა და კოლაბორაციულმა რობოტებმა სულ უფრო მეტი წილი დაიკავეს იმ ხაზების, რომლებსაც სრული მექანიკური გადართვის გარეშე რამდენიმე SKU-ს შორის გადართვა სჭირდებათ. პალეტიზაციის რობოტების ბაზარზე აქტიური ძირითადი მწარმოებლები არიან FANUC, ABB, KUKA, Yaskawa და EVST, რომელთაგან თითოეული გვთავაზობს პალეტიზაციისთვის განკუთვნილი სპეციალური კორპუსებისა და ექვსღერძიანი მკლავების გარკვეულ კომბინაციას, რომლებიც პალეტიზაციის სამუშაოებისთვისაა კონფიგურირებული.
ეს სახელმძღვანელო პირველად 2021 წელს გამოქვეყნდა, როდესაც „კობოტების პალეტიზატორი“ ჯერ კიდევ სიახლეს წარმოადგენდა და შესყიდვების უმეტესი ინსტრუქციები პირდაპირ ექვსღერძიან მკლავზე იყო ორიენტირებული. ეს ჩარჩო მოძველდა: კოლაბორაციული პალეტირება პილოტური ხაზებიდან სტანდარტულ კატალოგის შეთავაზებებზე გადავიდა მსხვილი მწარმოებლების უმეტესობაში, სპეციალურმა 4-ღერძიანმა მანქანებმა შეამცირა გამტარუნარიანობის სხვაობა ექვსღერძიანი მკლავებით ერთ SKU-ზე მუშაობაზე და მყიდველები სულ უფრო ხშირად იწყებენ შერჩევის პროცესს დატვირთვისა და SKU-ს რაოდენობიდან და არა ერთი სტანდარტული რობოტის ტიპიდან. ქვემოთ მოცემული ნაწილები ასახავს 2026 წლის საბაზისო მაჩვენებელს და არა 2021 წლის ეპოქის ვარაუდს, რომ ექვსღერძიანი მკლავი არის ნაგულისხმევი არჩევანი ყველა პალეტიზატორის ხაზისთვის.
პალეტირების რობოტების ტიპები
ფენა-მწკრივი პალეტიზატორები
ფენების პალეტიზატორები არ არიან ექვსღერძიანი რობოტული მკლავები. ისინი წარმოადგენენ მექანიკურ, ხშირად პორტალურ ან სვეტურ სისტემებს, რომლებიც აწყობენ ყუთების სრულ ფენას ფორმირების მაგიდაზე, შემდეგ კი დასრულებული ფენა ერთი მოძრაობით აწევენ ან აწევენ პალეტების დასტაზე. რიგის მიხედვით ვარიანტები ერთდროულად აშენებენ ერთ რიგს სრული ფენის ნაცვლად. ორივე მიდგომა მოქნილობას ნედლი გამტარუნარიანობისთვის იყენებს: ისინი წარმატებით მუშაობენ ერთი SKU ან დაბალი SKU რაოდენობის ხაზებზე, რომლებიც მუშაობენ მაღალი, სტაბილური მოცულობით, მაგრამ ნიმუშის ან ყუთების ზომის ხელახლა კონფიგურაციას, როგორც წესი, უფრო მეტი დრო სჭირდება, ვიდრე რობოტული მკლავის ხელახლა პროგრამირებას.
ექვსღერძიანი რობოტული პალეტიზატორები
ექვსღერძიანი რობოტიული პალეტიზატორი იყენებს იგივე ზოგადი მკლავის არქიტექტურას, როგორც შედუღების ან მასალების დამუშავების რობოტი, რომელიც აღჭურვილია ყუთის ან ტომრების დამუშავების მკლავის ბოლო ხელსაწყოთი და პალეტიზაციის სპეციფიკური გზის პროგრამული უზრუნველყოფით. სპეციალურ 4-ღერძიან მანქანაზე თავისუფლების დამატებითი ხარისხები საშუალებას აძლევს მკლავს ბრუნოს და ორიენტირდეს ყუთი თითქმის ნებისმიერ სიბრტყეში, რაც მნიშვნელოვანია ხაზებზე, რომლებიც ერთ გარბენში ან იმავე უჯრედზე რამდენიმე SKU-ს შორის ურევს ყუთების ზომებს, წონას ან ორიენტაციას. პრაქტიკაში, პალეტიზატორის უჯრედები, რომლებიც ერთ გარბენში ურევენ ყუთების წონას და ყუთის ორიენტაციას, უპირატესობას ანიჭებენ ექვსღერძიან მკლავებს სპეციალურ 4-ღერძიან მანქანებთან შედარებით, რადგან მაჯის დამატებითი ბრუნვა შთანთქავს ორიენტაციის ცვლილებებს მკლავის ბოლო ხელსაწყოს ხელახალი კვალიფიკაციის გარეშე თითოეული SKU-სთვის.
კოლაბორაციული პალეტიზაციის კობოტები
კოლაბორაციული პალეტიზატორის კობოტები პალეტიზატორის ამოცანებისთვის იყენებენ სიმძლავრისა და ძალის შემზღუდავ დიზაინს, რომელიც განსაზღვრულია ISO 10218 სერიით, რათა მკლავმა შეძლოს შემცირებული სიჩქარით მუშაობა ადამიანებთან ახლოს სრული სიმაღლის უსაფრთხოების გალიის გარეშე ყველა კონფიგურაციაში. ინდუსტრიის დაკვირვების თანახმად, ბოლო წლებში კოლაბორაციული რობოტები მასალების დამუშავების აპლიკაციებში ერთეულების მიხედვით უფრო სწრაფად განვითარდნენ, ვიდრე ტრადიციული სამრეწველო რობოტები, მიუხედავად იმისა, რომ ისინი კვლავ წარმოადგენენ პალეტიზატორის მთლიანი დანადგარების უმცირესობას. კობოტური პალეტიზატორები, როგორც წესი, მუშაობენ უფრო დაბალი დატვირთვით და გამტარუნარიანობით, ვიდრე სპეციალიზებული ან ექვსღერძიანი მანქანები, რაც მათ შესაფერისს ხდის დაბალი მოცულობის ხაზებისთვის, შერეული SKU-ს ბოლო ხაზის სადგურებისთვის ან ობიექტებისთვის, სადაც სრული დაცვისთვის იატაკის ფართობი შეზღუდულია.
სპეციალური 4-ღერძიანი პალეტირების რობოტები
სპეციალური პალეტირების რობოტები სპეციალურად შექმნილია „დაწყობა-განლაგება“ მოძრაობისთვის: ბაზისური ბრუნვა პლუს სამი წრფივი ან თითქმის წრფივი მოძრაობის ღერძი, ექვსღერძიანი მკლავის სრული მაჯის არტიკულაციის გარეშე. სწორედ ვიწრო მოძრაობის ნაკრებია ის, რაც 4-ღერძიან მანქანას საშუალებას აძლევს უფრო სწრაფად იმოძრაოს და მოცემული ფართობისთვის უფრო მძიმე ტვირთი გაუმკლავდეს, ვიდრე ზოგადი დანიშნულების ექვსღერძიანი მკლავი, რომელიც იგივე სამუშაოს ასრულებს. EVST-ის QJRB სერია მოიცავს ამ კატეგორიას ოთხ ტვირთის კლასში: QJRB15-1 დაახლოებით 15 კგ-ით, QJRB30-1 დაახლოებით 30 კგ-ით, QJRB180-1 დაახლოებით 180 კგ-ით და QJRB800-1 დაახლოებით 800 კგ-ით, რაც QJAR პლატფორმაში ყველაზე მაღალი ტვირთამწეობის კორპუსია. ეს მანქანები ხშირად გამოიყენება სასმელების, რძის პროდუქტების, საკვების, ლუდის, ნავთობქიმიური და ფარმაცევტული პალეტირების ხაზებში, სადაც ერთი ან ორმაგი SKU მოცულობა მაღალია და ნიმუში იშვიათად იცვლება.
სასმელების, რძის პროდუქტებისა და გაყინული საკვების პალეტირების ხაზები დამატებით ცვლადს ამატებენ, რომელსაც მხოლოდ დატვირთვის ცხრილი ვერ აღრიცხავს: გარემოს ტემპერატურას. ზოგიერთი ბოლო უჯრედი აფეთქებითი გაგრილების ან ცივი შენახვის ზონების გვერდით მდებარეობს, ზოგი კი იმავე სართულზე ცხელი შევსების ან პასტერიზაციის აღჭურვილობის მიმდებარედ. მაგალითად, EVST-ის ექსტრემალური ტემპერატურის რობოტების ხაზი გათვლილია -30°C-დან 80°C-მდე სამუშაო დიაპაზონზე, მაგრამ ეს მაჩვენებელი ღირს ნებისმიერი მწარმოებლის მიერ გამოქვეყნებულ სპეციფიკაციასთან დადასტურებად უჯრედის განლაგების დაფიქსირებამდე, რადგან ბაზარზე არსებული ყველა სამრეწველო ან კოლაბორაციული რობოტი არ არის გათვლილი იმავე ტემპერატურულ დიაპაზონზე.
პალეტირების რობოტების ტიპების შედარება
| ტიპი | ტიპიური დატვირთვა | ფარდობითი სიჩქარე | ტიპიური გამოყენების შემთხვევა |
|---|---|---|---|
| ფენა-მწკრივი პალეტიზატორი | მძიმე, ფენებზე დაფუძნებული (არ არის თითო მკლავზე გათვლილი) | მაღალია ერთ ნიმუშზე | ერთი SKU, ძალიან მაღალი სტაციონარული მოცულობა |
| ექვსღერძიანი რობოტული პალეტიზატორი | მოიცავს მსუბუქსა და მძიმეს, მკლავზე დამოკიდებული | ზომიერი მაღალი | შერეული SKU-ები, ცვლადი რეგისტრის ორიენტაცია, მრავალამოცანიანი უჯრედები |
| კოლაბორაციული პალეტირების კობოტი | დაბალი დატვირთვის კლასი | დაბალიდან ზომიერამდე | შეზღუდული ფართობი, შერეული მცირე მოცულობის SKU-ები, შემცირებული დაცვის ზონები |
| სპეციალური 4-ღერძიანი პალეტიზატორი (მაგ. EVST QJRB სერია) | ~15 კგ-დან ~800 კგ-მდე ხაზის გასწვრივ | მაღალი, სპეციალურად შექმნილი ციკლი | ერთჯერადი/ორმაგი SKU, მაღალი გამტარუნარიანობის სასმელების, საკვების და ნაყარი მასალების ხაზები |
რობოტული პალეტიზაციის უპირატესობები
ხელით პალეტირებისგან რობოტულ პალეტიზაციაზე გადასვლის არგუმენტები ემყარება ოპერაციული მოგების თანმიმდევრულ ერთობლიობას და არა მხოლოდ შრომის შემცირებას.
- უფრო მაღალი გამტარუნარიანობა. რობოტული პალეტირების უჯრედები, როგორც წესი, რამდენჯერმე უფრო სწრაფად მუშაობენ, ვიდრე ხელით პალეტირების სადგური, რაც ხშირად მასალების დამუშავების ბენჩმარკინგის 10-ჯერ უფრო სწრაფია. სპეციალური 4-ღერძიანი მანქანები, როგორიცაა QJRB ხაზი, აგებულია წუთში საქმის განმეორებადი ციკლის სიჩქარისთვის ერთ ან ორ SKU ხაზებზე.
- შემცირებული დაზიანების ექსპოზიცია. საწყობებსა და წარმოებაში ხელით დამუშავებით გამოწვეული დაზიანებების კარგად დოკუმენტირებული წყაროა ტვირთის განმეორებითი აწევა და დაწყობა; მოძრაობის ავტომატიზაცია ოპერატორებს ამ განმეორებით დატვირთვას ათავისუფლებს.
- უფრო დაბალი გრძელვადიანი ოპერაციული ხარჯები. უჯრედის ექსპლუატაციაში შესვლის შემდეგ, თითო პალეტაზე ზღვრული დანახარჯი ძირითადად ენერგიასა და მოვლა-პატრონობას შეადგენს, რაც, როგორც წესი, დადებითად შეედრება აღჭურვილობის მთელი სიცოცხლის განმავლობაში ფიზიკური შრომის მდგრად დანახარჯებს. დატვირთვის სეგმენტის მიხედვით ხარჯების სრული დაყოფა, კაპიტალური ხარჯების კომპონენტებისა და დაფარვის ვადების ჩათვლით, ცალკეა განხილული ჩვენს სტატიაში. პალეტირების რობოტის ღირებულება და ROI სახელმძღვანელო.
- პროდუქტისა და პალეტების დაზიანების ნაკლები ინციდენტები. პროგრამირებული განლაგების სიზუსტე ამცირებს კარტრიჯის დამსხვრევას, არასწორ განლაგებას და პალეტების გადმოკიდების პრობლემებს, რომლებიც დროის ზეწოლის ქვეშ ხელით დაწყობას ახლავს თან.
- პირდაპირი რეპროგრამირება. კერძოდ, ექვსღერძიან და კობოტიან პალეტიზატორებს შეუძლიათ დაწყობის ნიმუშების შეცვლა პროგრამული უზრუნველყოფის საშუალებით, მექანიკური რეკონფიგურაციის ნაცვლად, რაც ამცირებს გადართვის დროს შერეული SKU ხაზებზე.
- მრავალპროდუქტიან ადაპტირებადობა. ერთ რობოტურ უჯრედს ხშირად შეუძლია რამდენიმე ზომისა და წონის ყუთის პალეტიზაცია მისი ნომინალური დატვირთვის კონვერტის ფარგლებში, მაშინ როდესაც ფენების პალეტიზატორი, როგორც წესი, ერთი ნიმუშის ოჯახზეა მორგებული.
- მასშტაბურობა. მზარდ ხაზს დამატებითი პალეტირების უჯრედების დამატება შესაძლებელია ხაზის ბოლო ნაწილის მთელი განლაგების ხელახალი დიზაინის გარეშე, რაც მნიშვნელოვანია მწარმოებლებისთვის, რომლებიც ეტაპობრივად ზრდიან წარმოებას.
რა უნდა გაითვალისწინოთ პალეტირების რობოტის არჩევისას
პალეტირების რობოტის შერჩევა ნაკლებად ეხება სპეციფიკაციების ფურცელზე ყველაზე სწრაფი მანქანის პოვნას და უფრო მეტად მანქანის ხაზის რეალურ სამუშაო პირობებთან შესაბამისობაში მოყვანას.
საიმედოობა და სამუშაო ციკლი. პალეტირების უჯრედები ხშირად თითქმის უწყვეტად მუშაობენ რამდენიმე ცვლაში. შემთხვევითი დავალებისთვის განკუთვნილი რობოტი ვერ გაუძლებს იმავე ხარისხს, როგორც ის, რომელიც შექმნილია მდგრადი, მაღალი ციკლის მუშაობისთვის მრავალწლიანი მომსახურების ვადის განმავლობაში. პრაქტიკაში, მყიდველებმა, რომლებიც აფასებენ სამუშაო ციკლს, უნდა მოითხოვონ მწარმოებლის მიერ გათვალისწინებულ საშუალო დროზე წარუმატებლობებს შორის და სამუშაო ციკლის კლასზე კონკრეტული მოდელისთვის და არა მხოლოდ პროდუქტის ხაზის ზოგადი მაჩვენებლები ბროშურიდან, რადგან პალეტირების სპეციალური სხეულები და ზოგადი დანიშნულების ექვსღერძიანი მკლავები ყოველთვის არ არის შეფასებული ერთი და იგივე უწყვეტი დატვირთვის სტანდარტით.
ცვალებადი წარმოების ადაპტირება. რობოტის მთელი მომსახურების ვადის განმავლობაში, ხაზები იშვიათად იყენებს ერთი და იგივე SKU-ს ნაზავს. ექვსღერძიანი ან კობოტური პალეტიზატორი, რომლის ხელახლა დაპროგრამება შესაძლებელია პროგრამული უზრუნველყოფის საშუალებით ახალი ყუთის ზომისთვის, მექანიკური გადაიარაღების საჭიროების გარეშე, იცავს ინვესტიციას პროდუქციის ხაზების ევოლუციასთან ერთად.
მრავალფუნქციური შესაძლებლობა. ზოგიერთ საწარმოს სჭირდება რობოტი, რომელსაც შეუძლია პალეტიზაცია ერთი წარმოების ციკლის განმავლობაში და სხვა სამუშაოების შესრულება, როგორიცაა შეკვრების შეფუთვა ან პალეტებიდან გადმოტანა. ეს მოქნილობა ავიწროებს ველს ექვსღერძიან მკლავებამდე სწორი წვდომითა და დატვირთვის ზღვრით.
ტექნიკური მხარდაჭერა და საველე რეაგირება. გაჩერებული პალეტირების უჯრედი ხაზის ბოლოს აჩერებს, ამიტომ რეაგირების დრო ისეთივე მნიშვნელოვანია, როგორც უწყვეტი მუშაობის სპეციფიკაციები. მყიდველებმა უნდა დაადასტურონ, სთავაზობს თუ არა მომწოდებელი ადგილზე ექსპლუატაციაში გაშვებას და საველე ინჟინერიის მომსახურებას საკუთარ რეგიონში და არა მხოლოდ დისტანციურ მხარდაჭერას, რადგან მოქმედი ხაზის ბოლოს მყოფი პალეტიზატორი ვერ დაელოდება რამდენიმე დღე გაგზავნილ სათადარიგო ნაწილზე ან დისტანციურ დიაგნოსტიკაზე.
პალეტის და დატვირთვის ხარისხი. პალეტების არათანმიმდევრული ხარისხი, დეფორმირებული დაფები, შერეული ზომები და დაზიანებული კიდეები ავტომატიზირებულ პალეტირების ხაზებში დაწყობის ხარვეზების ერთ-ერთი ყველაზე ხშირად დასახელებული მიზეზია. რობოტთან ერთად პალეტების ტოლერანტობის დადგენა გამოყენების ინჟინერიის სტანდარტული ნაბიჯია და არა დამატებითი საკითხი.
ოპერატორის ტრენინგი. კარგად სპეციფიკური უჯრედიც კი არასაკმარისად მუშაობს, თუ მის მომხმარებელ ოპერატორებს არ შეუძლიათ სქემების კორექტირება, გაუმართაობის აღმოფხვრა ან ძირითადი ტექნიკური მომსახურების ჩატარება ყოველი მცირე შეფერხების შემთხვევაში სერვისის ინჟინრის გამოძახების გარეშე.
უსაფრთხოება და მარეგულირებელი ნორმების დაცვა. პალეტირების უჯრედები იმავე ISO 10218 ჩარჩოში ჯდება, რომელიც ზოგადად სამრეწველო და კოლაბორაციულ რობოტებს არეგულირებს. ISO 13849-1-ის თანახმად, პალეტირების უჯრედის მართვის სისტემის უსაფრთხოებასთან დაკავშირებული ნაწილები, როგორც წესი, მე-3 კატეგორიის ან d დონის შესრულების არქიტექტურის მიხედვით არის განსაზღვრული, რაც იმას ნიშნავს, რომ ერთი გაუმართაობა თავისთავად არ იწვევს უსაფრთხოების ფუნქციის დაკარგვას. მყიდველებმა უნდა დაადასტურონ, რომ რობოტის მიმწოდებელი წარმოადგენს CE, SGS ან TUV მესამე მხარის სერტიფიკატს და ინტეგრატორის დონის უჯრედის ვალიდაციისთვის მომზადებულ უსაფრთხოების დოკუმენტაციას, ხოლო საავტომობილო ხაზის ბოლო სამუშაოებისთვის, წარმოების ხაზზე IATF16949 პროცესის სერტიფიცირებას.
ბიუჯეტი და ხელმისაწვდომობა. დატვირთვის კლასი, გამტარუნარიანობის მოთხოვნა და რეპროგრამირების მოქნილობა გავლენას ახდენს ფასზე, ხოლო მიწოდების დრო განსხვავდება მწარმოებლისა და რეგიონის მიხედვით. პალეტირების რობოტის ფასების განმსაზღვრელი ფაქტორების სრული ანალიზისთვის, და როგორ შედარებულია ანაზღაურების პერიოდები რობოტის ტიპებს შორის, იხილეთ ჩვენი სპეციალიზებული... პალეტირების რობოტის ღირებულება და ROI სახელმძღვანელო; ეს სტატია ეხება არჩევანს და არა ფასს.
პალეტირების რობოტის ღირებულება და ROI ერთი შეხედვით
პალეტირების რობოტის უჯრედის ფასს განსაზღვრავს დატვირთვის კლასი, ხელსაწყოების ბოლო ნაწილის სირთულე, უსაფრთხოების დაცვა და ინტეგრაციის მასშტაბი და არა მხოლოდ რობოტის კორპუსი. როგორც წესი, რობოტი თავად წარმოადგენს დამონტაჟებული უჯრედის მთლიანი ღირებულების მხოლოდ მცირე ნაწილს ხელსაწყოების, ტრანსპორტირების, დაცვისა და ექსპლუატაციაში გაშვების შემდეგ. ავტომატიზირებული პალეტირების უჯრედების ანაზღაურების პერიოდები განსხვავდება ცვლის სტრუქტურისა და წინა შრომის ხარჯების მიხედვით და უნდა იყოს მოდელირებული ობიექტის საკუთარი გამტარუნარიანობისა და პერსონალის რაოდენობის მიხედვით, და არა ერთი ინდუსტრიული მაჩვენებლის მიხედვით. დატვირთვის სეგმენტის მიხედვით ფასების სრული დაყოფისა და ანაზღაურების პერიოდის დამუშავებული მაგალითისთვის იხილეთ ჩვენი პალეტირების რობოტის ღირებულება და ROI 2026 სახელმძღვანელო.
ხშირად დასმული შეკითხვები
რა ღირს პალეტირების რობოტი?
პალეტირების რობოტის ფასი დამოკიდებულია დატვირთვის კლასზე, მკლავის ბოლო ხელსაწყოებზე, უსაფრთხოების დაცვასა და ინტეგრაციის მასშტაბზე, ამიტომ რობოტის კორპუსი, როგორც წესი, ინსტალაციის მთლიანი ღირებულების მხოლოდ ნაწილს შეადგენს. დატვირთვის სეგმენტის მიხედვით ფასების სრული დაყოფისა და ანაზღაურების პერიოდის მოდელირების სანახავად იხილეთ ჩვენი პალეტირების რობოტის ღირებულება და ROI სახელმძღვანელო.
რა დატვირთვა სჭირდება პალეტირების რობოტს?
ეს დამოკიდებულია ყუთის ან ჩანთის წონაზე და იმაზე, რობოტი ამუშავებს თუ არა ცალკეულ ნივთებს თუ სრულ ფენებს. 4-ღერძიანი QJRB ხაზი მოიცავს ოთხ დატვირთვის კლასს, დაახლოებით 15 კგ, 30 კგ, 180 კგ და 800 კგ, ხოლო ექვსღერძიანი და კოლაბორაციული პალეტიზატორები ფარავენ მსუბუქ და საშუალო დონის დატვირთვებს, არჩეული მკლავის მიხედვით. ზომის განსაზღვრის საწყისი წერტილია დატვირთვის შესაბამისობა ყველაზე მძიმე ყუთის ან ფენის მიხედვით, ხელსაწყოს საკუთარი წონის გათვალისწინებით.
რა განსხვავებაა რობოტურ პალეტიზატორსა და ჩვეულებრივ ფენების პალეტიზატორს შორის?
ჩვეულებრივი ფენოვანი ან რიგით-რიგად პალეტიზატორი არის მექანიკური, ხშირად განტერზე დაფუძნებული სისტემა, რომელიც მორგებულია ერთიან დაწყობის ნიმუშზე და აგებულია ძალიან მაღალი სტაბილური მოცულობისთვის ერთ ან ვიწრო SKU დიაპაზონში. რობოტული პალეტიზატორი, იქნება ეს ექვსღერძიანი, კოლაბორაციული თუ სპეციალიზებული 4-ღერძიანი, იყენებს პროგრამირებად მკლავს, რომელსაც შეუძლია შეცვალოს ნიმუშები, ყუთის ზომები და ორიენტაციები პროგრამული უზრუნველყოფის საშუალებით, რითაც ცვლის პიკური გამტარუნარიანობის ნაწილს მოქნილობის სანაცვლოდ შერეული SKU-ს წარმოებაში.
პალეტიზაციისთვის 4-ღერძიანი თუ 6-ღერძიანი რობოტი უკეთესია?
სპეციალური 4-ღერძიანი რობოტები, როგორიცაა QJRB სერია, სპეციალურად შექმნილია „დაწყობისა და განლაგების“ მოძრაობისთვის და, როგორც წესი, უფრო სწრაფად მოძრაობენ და უმკლავდებიან უფრო მძიმე ტვირთებს მოცემული ფართობისთვის ერთ ან ორ SKU-იან, მაღალი მოცულობის ხაზებზე. ექვსღერძიანი მკლავები მაჯის სახსარს ამატებს, რაც ეხმარება, როდესაც ყუთები განსხვავდება ზომით, წონით ან ორიენტაციით ერთი და იგივე წრიული ციკლის განმავლობაში, ან როდესაც უჯრედს პალეტიზაციის გარდა სხვა დავალების შესრულება უწევს. არცერთი არ არის კატეგორიულად უკეთესი; სწორი არჩევანი დამოკიდებულია იმაზე, თუ რამდენ SKU-ს ამუშავებს ხაზი და რამდენად ხშირად იცვლება ნიმუში.
შეუძლია თუ არა კოლაბორაციულ რობოტს პალეტებად დალაგება დამცავი ღობის გარეშე?
ISO 10218 სერიის მიხედვით, კოლაბორაციული პალეტიზაციის აპლიკაციას სრული სიმაღლის დაცვის გარეშე მუშაობა მხოლოდ მას შემდეგ შეუძლია, რაც აპლიკაციის დონის რისკის შეფასება დაადასტურებს, რომ კონკრეტული რობოტი, ხელსაწყო, ნაწილი და დავალების კომბინაცია აკმაყოფილებს სიმძლავრისა და ძალის შეზღუდვის ან სხვა აღიარებული კოლაბორაციული ტექნიკის მოთხოვნებს. ეს განსაზღვრა ხდება უჯრედ-უჯრედად; მხოლოდ რობოტის კოლაბორაციული კლასიფიკაცია არ გამორიცხავს დოკუმენტირებული რისკის შეფასების საჭიროებას.
სად წავიდეთ შემდეგ
უფრო ფართო კონტექსტისთვის, თუ როგორ ჯდება პალეტიზაცია მასალების ავტომატიზირებულ დამუშავებაში, იხილეთ ჩვენი რობოტის მასალების დამუშავების სახელმძღვანელო: ჩატვირთვა, დახარისხება და გადატანა4-ღერძიანი პალეტიზაციის ხაზის უფრო დეტალური გაცნობისა და QJRB დატვირთვის კლასებს შორის არჩევის წესის შესახებ იხილეთ 4-ღერძიანი პალეტირების რობოტის შერჩევის სახელმძღვანელომძიმე დატვირთვის დიაპაზონში გამოყენებისთვის, მძიმე ტვირთამწეობის სამრეწველო რობოტის შეძენის სახელმძღვანელო (200-800 კგ QJAR/EVS სერია) მოიცავს ტიპური პალეტიზაციის მოვალეობის მიღმა ზომის შერჩევას. ამ გადაწყვეტილების ღირებულებისა და ანაზღაურების მხარისთვის იხილეთ პალეტირების რობოტის ღირებულება და ROI 2026 სახელმძღვანელო.
EVST-ის რობოტული პლატფორმა მოიცავს ტვირთამწეობის სრულ სპექტრს, კოლაბორაციული და SCARA კლასის მანქანებიდან დაწყებული, 4-ღერძიანი QJRB პალეტირების ხაზითა და უფრო მძიმე, ექვსღერძიანი QJAR მკლავებით დამთავრებული, რომლებიც მხარდაჭერილია CE, SGS და TUV მესამე მხარის სერტიფიკატით და 100-ზე მეტ ქვეყანაში საველე საინჟინრო ქსელით. კომპანიამ შვიდი წლის განმავლობაში განახორციელა 600-ზე მეტი ავტომატიზაციის პროექტი და ფლობს ჩინეთის ეროვნული ინტელექტუალური საკუთრების ადმინისტრაციის მიერ მინიჭებულ პატენტს, რომელიც მოიცავს მის ავტომატიზირებულ პროექტების შესაბამისობის სისტემას, სერთიფიკატს, რომელიც მხარს უჭერს პალეტირების უჯრედების მიწოდების საინჟინრო და ინტეგრაციის დოკუმენტაციას. ტვირთამწეობის რეკომენდაციის ან ხაზის ბოლოს ინტეგრაციის შეთავაზებისთვის, გუნდთან დაკავშირება შესაძლებელია... საკონტაქტო გვერდი.
ავტორის შესახებ: EVST-ის საინჟინრო გუნდი წერს სამრეწველო რობოტიკისა და ავტომატიზირებული მასალების დამუშავების შესახებ ინჟინრებისა და ოპერაციების ლიდერებისთვის, რომლებიც აფასებენ ხაზის ბოლო ავტომატიზაციას. EVST-მა (EVS TECH CO., LTD), რომელიც დაარსდა ჩენდუში 2018 წელს, განახორციელა 600-ზე მეტი ავტომატიზაციის პროექტი და გაგზავნა 100-ზე მეტ ქვეყანაში, IATF16949 საავტომობილო დონის სერტიფიკატით და CE / SGS / TUV მესამე მხარის სერტიფიკატებით მისი კოლაბორაციული რობოტის, QJAR სამრეწველო რობოტის, SCARA-ს და დელტა პროდუქტის ოჯახებისთვის.
ბოლო განახლება: ივლისი, 15, 2026