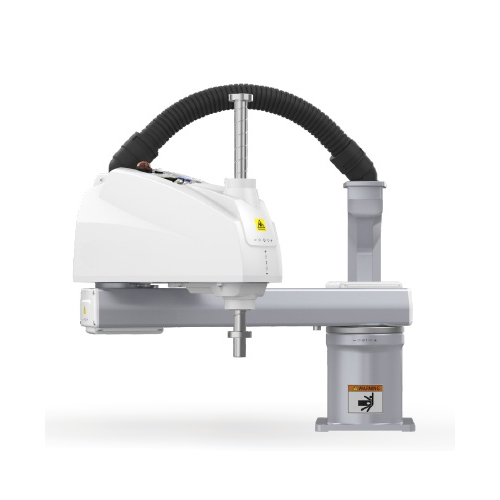
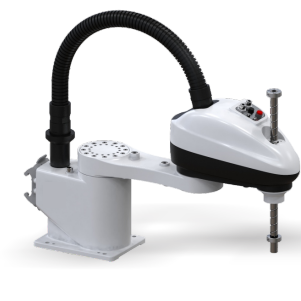
| モデル | QJR130-3100M | |
| 軸番号 | 4 | |
| ペイロード | 130kg | |
| 繰り返し位置決め | ±0.5mm | |
| 最大アームスパン | 3157 mm | |
| 動作範囲 | J1 | 182°± |
| J2 | +97°、-50° | |
| J3 | +122°、-22° | |
| J4 | ±360° | |
| マックス・スピード | J1 | 129°/秒 |
| J2 | 132°/秒 | |
| J3 | 132°/秒 | |
| J4 | 299°/秒 | |
| 最大加速 | J1 | 126°/秒2 |
| J2 | 401°/秒2 | |
| J3 | 458°/秒2 | |
| J4 | 2291°/秒2 | |
| 慣性モーメント | J4 | 23kg.m² |
| ロボット本体重量 | 1400kg | |
| 電力容量 | 17.5kVA | |
| キャビネット判 | 650x750x1150mm | |
| 内閣重 | 140kg | |
| ソース | 三相3線 AC380V(+10%、-10%) |
|
| フォームのインストール | 陸上 | |
| 用途 | パレタイジング、ハンドリング、積み込み、ピッキング、梱包など。 | |