
SCARAビジョンソーティング:座標マッピングとピックプルーフ
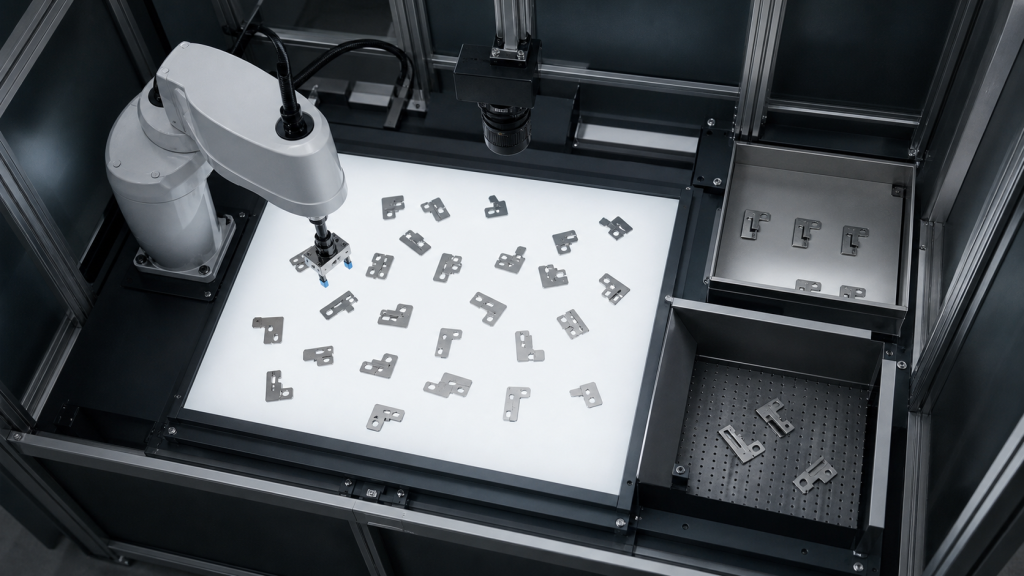
SCARAビジョンによる選別計画は、照明、画像の妥当性、カメラとロボットのキャリブレーション、ピックポイントルール、把持確認、不良品ルーティング、およびリカバリーを考慮して策定する。
ロボット旋盤操作インターロック:チャック、ドア、部品
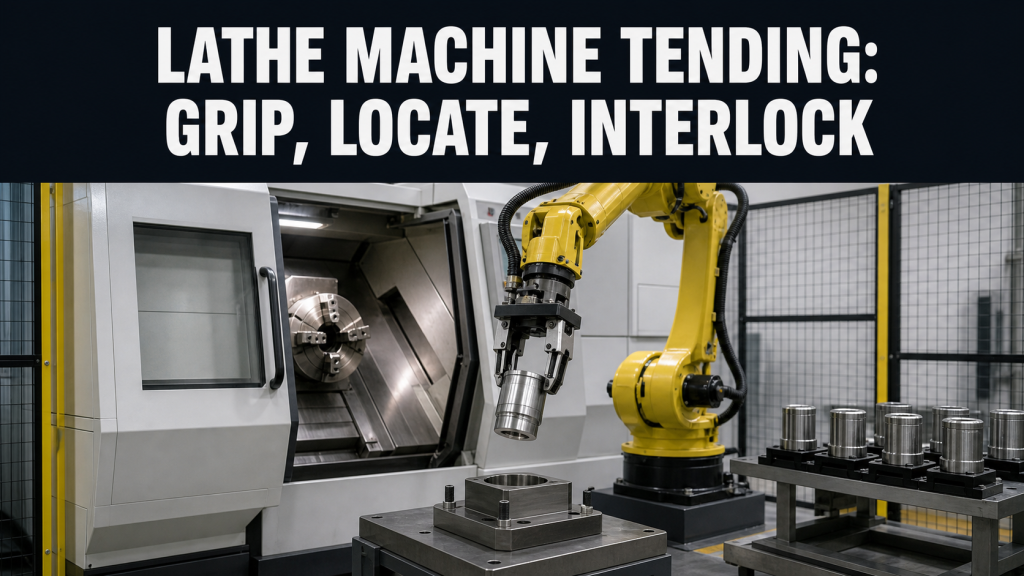
ロボット旋盤の監視インターロックを計画する際には、ブランクと完成部品の基準点、ドアとチャックの状態、部品の有無、切りくず制御、回収、および受け入れに関する設定を行う。
モーターハウジングのデュアルステーション研削:セルのバランス調整
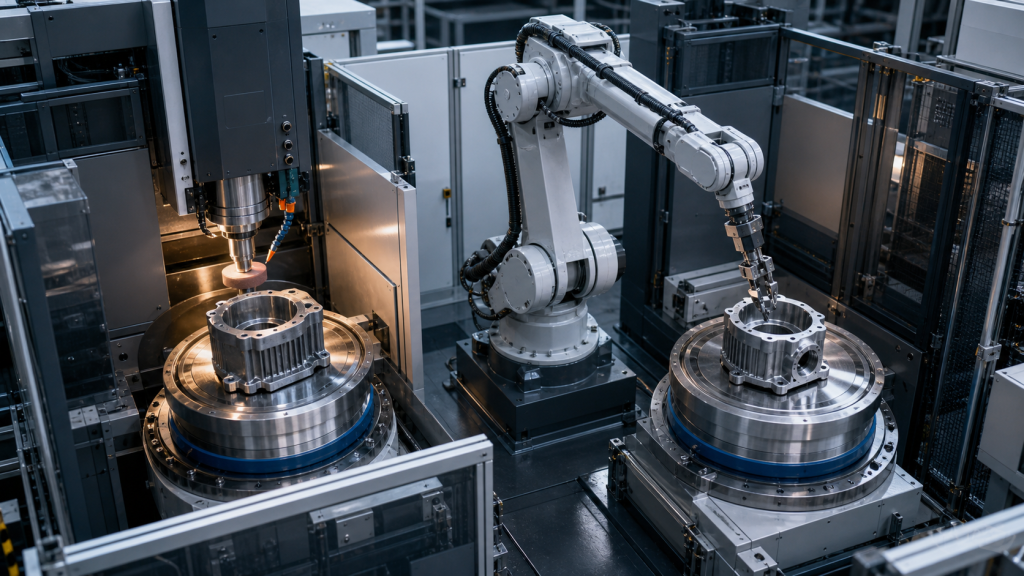
基準制御、ステーション間のハンドシェイク、ロボットの移動、ボトルネックのタイミング、回復、および受入確認を中心に、モーターハウジングのデュアルステーション研削を計画する。