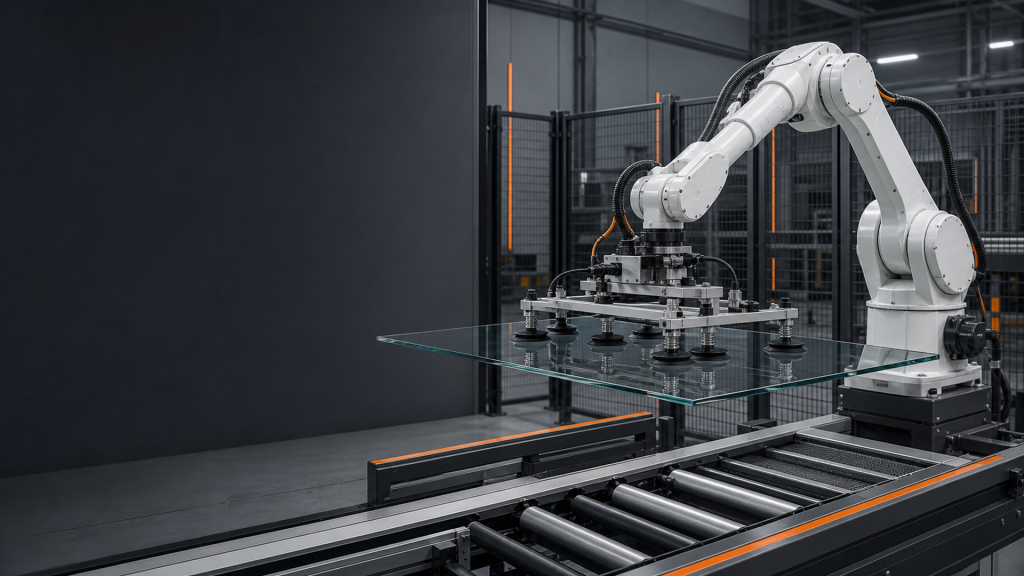
ガラスエッジングロボットの積載と荷降ろし:把持、基準点、傷防止、および回収ガラス縁取りロボットの積載計画は、把持面周辺、真空確認、基準点設定、傷防止、ステーション間の引き渡し、および復旧テストを中心に行います。