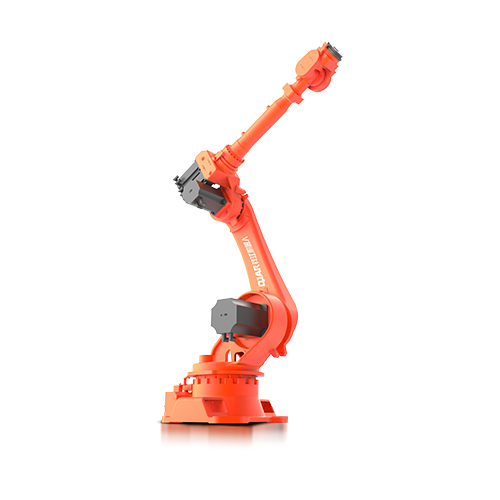
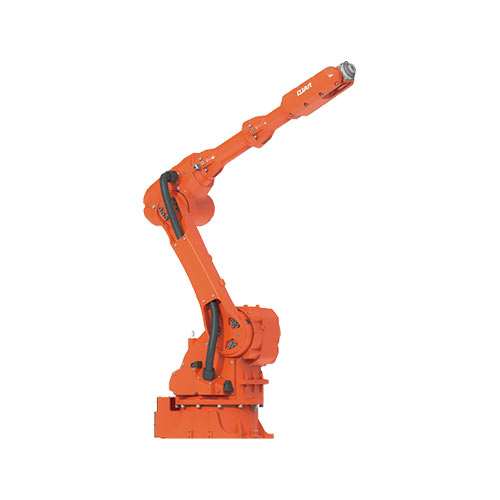
Carico utile di 50 kg Braccio robotico a distanza di 2012 mm QJR50-1

  • Design altamente compatto.
  • Ampio spazio di lavoro, elevata velocità di funzionamento, elevata precisione di posizionamento ripetuto, adatto per sbavatura, carico e scarico, movimentazione, smistamento, assemblaggio e altra vasta gamma di applicazioni.
  • Precisione di posizionamento ripetuto: ± 0.07 mm
  • Apertura del braccio: 2012 mm
  • Carico utile: 50 kg

Download del database

Disegni 3D

Istruzioni

Parametri tecnici

Modello QJR50-1
Numero dell'asse 6
Carico utile 50 kg
Ripeti posizionamento ± 0.07mm
Massima apertura delle braccia 2012.4mm
Gamma di movimento J1 ± 180º
J2 ﹢135º,﹣90º
J3 ﹢82º,﹣205º
J4 ± 360º
J5 ± 120º
J6 ± 360º
Velocità massima J1 155º / s
J2 120º / s
J3 155º / s
J4 250º / s
J5 250º / s
J6 350º / s
Coppia ammissibile J4 245N.m
J5 245N.m
J6 147N.m
Momento di inerzia J4 12.5 kg.m²
J5 12.5 kg.m²
J6 4.5 kg.m²
Peso corporeo del robot 580 kg
Capacità di alimentazione 10kVA
Cabinet Dimensioni 650 * * 750 1150mm
Cabinet Peso 120 kg
Fonte Trifase a quattro fili
Installazione del modulo Terra
Applicazione Sbavatura, carico e scarico, movimentazione, divisione, assemblaggio, ecc.

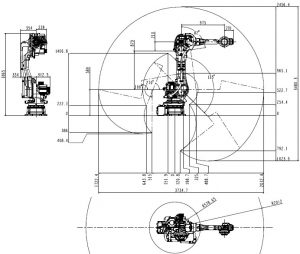
Disegno delle dimensioni complessive del robot e della portata di movimento

Carico utile di 50 kg Braccio robotico da 2012 mm Disegno della portata di movimento QJR50-1

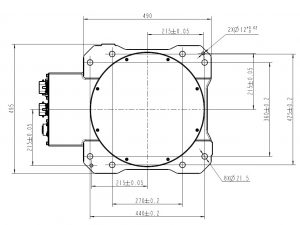
Disegno dimensionale di montaggio della base del robot

Carico utile di 50 kg Braccio robotico da 2012 mm Disegno delle dimensioni di montaggio QJR50-1

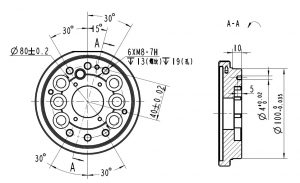
Disegno dimensionale dell'installazione dell'estremità del robot

Carico utile di 50 kg Braccio robotico da 2012 mm QJR50-1 Disegno quotato per l'installazione finale

Logo EVST
Centro preferenze sulla privacy

Questo sito Web utilizza i cookie per consentirci di offrire la migliore esperienza utente possibile. Le informazioni sui cookie sono memorizzate nel tuo browser ed eseguono funzioni come riconoscerti quando ritorni sul nostro sito web e aiutando il nostro team a capire quali sezioni del sito web trovi più interessanti e utili.