
La 22a China International Industry Fair si è ufficialmente conclusa la scorsa settimana. Mentre l'epidemia perdeva slancio in Cina, diverse aziende hanno rafforzato la propria fiducia e si sono riunite al CIIF con un look completamente nuovo. Durante la fiera, QJAR ha esposto una serie di linee dimostrative intelligenti e senza equipaggio attraverso molteplici scenari applicativi, indicando una strada automatica nel mondo manifatturiero post-COVID-19.
Momenti salienti del robot QJAR al CIIF 2020, ShangHai
QJAR è uno dei principali produttori di robot industriali in Cina; ora disponiamo di robot a 4/6 assi con carico utile da 3 kg a 800 kg, che possono essere utilizzati per la saldatura, la movimentazione di materiali, il carico/scarico di macchine utensili, la pallettizzazione, la spruzzatura, lo stampaggio, la manutenzione delle macchine, ecc.
Attraverso la costruzione dell’ecosistema di produzione intelligente, QJAR Robot è diventata la “forza principale” per fornire “risultati tecnici” per l’ecosistema di produzione intelligente. QJAR ha formato una catena industriale completa di componenti principali, robot completi, software industriale, integrazione di sistemi, applicazioni di produzione digitale e intelligente e servizi di piattaforma cloud ASD e può fornire ad altre aziende soluzioni integrate per la produzione intelligente, fornire robot competitivi e differenziati, e prodotti applicativi integrati e fornire servizi totali di alta qualità per integratori e utenti finali.
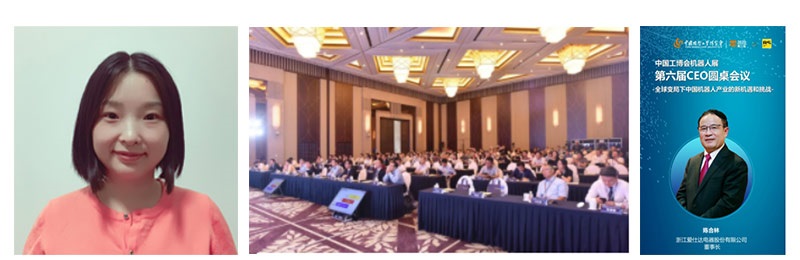
Il CEO della società madre QJAR ASD, Chen Helin e il CEO di EVS Sharon Xiao hanno partecipato alla sesta conferenza tavola rotonda del CEO della fiera RS del CIIF, hanno condiviso la loro visione delle nuove opportunità e sfide dell'industria cinese della robotica nell'ambito dei cambiamenti globali, affermando che si tratta di un grande opportunità per i fornitori di robot cinesi di unirsi per aiutare più paesi e aziende a migliorare la loro produzione industriale.
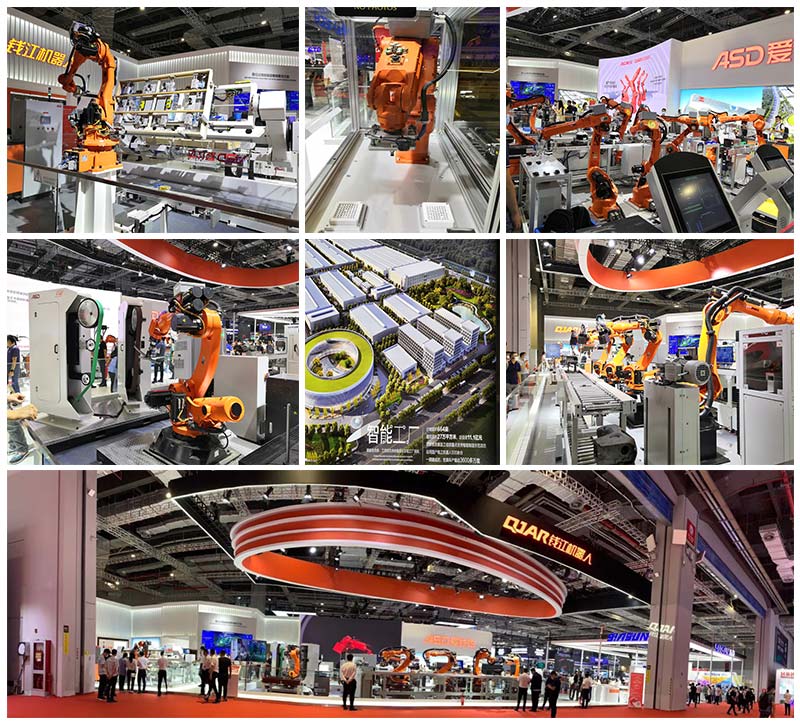
Diamo un esame approfondito delle applicazioni esposte del robot QJAR:
1. Linea di assemblaggio C2M del cuociriso ASD
La linea di assemblaggio C2M della cuociriso ASD è un'importante innovazione e svolta nel settore degli elettrodomestici. La linea di assemblaggio è composta da 11 stazioni. La prima stazione mostra il carico e lo scarico della cuociriso da parte dei robot. I robot nella seconda e quinta stazione di lavoro possono assemblare con precisione le parti e controllare se sono assemblate in posizione sotto la guida del sistema di visione. La terza e la sesta stazione di lavoro mostrano i robot per alimentare e avvitare automaticamente e monitorare costantemente i dati della coppia di avvitamento. La quarta stazione e la decima stazione mostrano il robot per cambiare la linea per trasportare la cuociriso; la settima stazione mostra la nuova applicazione del robot con una pinza flessibile per assemblare il serbatoio interno. L'ottava e la nona stazione di lavoro utilizzano il sensore visivo e la macchina per marcatura laser per rilevare e incidere i caratteri sulla cuociriso; l'undicesima stazione di lavoro mostra il robot per collaborare con l'AGV per riporre la cuociriso.
Campi di applicazione: elettrodomestici, elettrodomestici da cucina, giocattoli, trattamenti medici, prodotti elettronici e altri settori.
2. Linea di produzione di macinazione automatica per la macchina da cucire Shell
Panoramica del caso
A) Parametri di base: Tempo di produzione: 40 secondi, Materiale: HT, Orario di lavoro: 8 ore per turno.
B) Modello di robot: per lucidare la linea di utensili sono stati utilizzati 4 robot QJR210-1.
C) Metodo di rettifica: bloccaggio manuale, sensore di spostamento laser per rilevare la forma del pezzo e guida il robot nella rettifica in base ai risultati del calcolo.
D) Processo di levigatura e lucidatura: l'unità di levigatura e lucidatura è composta da quattro robot di lucidatura e due linee di trasporto a circolazione parallela possono realizzare la lucidatura continua dei robot.
vantaggi:
L'analisi innovativa dell'unità di lucidatura automatica della fusione utilizza un sensore di spostamento laser per rilevare la forma del pezzo e guida il robot a rettificare in base ai risultati della scansione per garantire la consistenza della rettifica. Mandrino motorizzato con utensili speciali per migliorare la qualità della rettifica. La rettifica ad albero flessibile ad alta potenza da 20 kW viene utilizzata per realizzare la rettifica insieme alla forma. Utilizzando due linee di trasporto a circolazione parallela, è possibile realizzare la lucidatura continua del robot e migliorare l'efficienza produttiva. Dotato di libreria di strumenti per risolvere il problema della frequente sostituzione dei materiali di consumo per la riparazione. Collaborare con il sistema MES per tracciare e gestire le informazioni sul prodotto e controllare la qualità del prodotto.
Campi di applicazione: industria metallurgica, automobilistica, degli elettrodomestici, motociclistica, ferramenta e altri settori.
3. Rettifica del piede della sedia a cinque stelle
Introduzione alla postazione di lavoro: questa unità è composta principalmente da robot, pinza, tavolo di carico, macchina a cinghia di controllo della forza flottante (stazione singola), ecc. È utilizzata principalmente per la sgrossatura e la smerigliatura fine del piede della sedia a cinque stelle e può anche essere utilizzata per la sgrossatura e la smerigliatura fine di altre parti metalliche o parti di saldatura metallica. Questa unità è dotata di 2 set di macchine a cinghia di controllo della forza flottante (stazione singola). In base ai requisiti effettivi del processo di smerigliatura, è possibile configurare diverse specifiche di nastri abrasivi per completare la sgrossatura e la smerigliatura fine dei prodotti.
Il riferimento di configurazione rilevante è il seguente:
1. Robot industriale: carico 210 kg
2. Tavola scorrevole e utensili a doppia stazione di carico e scarico
3. Macchina a nastro abrasivo con controllo della forza flottante (grezza): potenza di 5.5 kW, velocità di 2850 giri/min; con funzione flottante; la forza flottante può essere impostata nell'intervallo 20-300 n secondo necessità; dotato di ruota in gomma con durezza 45 gradi
4. Macchina a nastro abrasivo con controllo della forza flottante (fine): potenza di 5.5 kW, velocità di 2850 giri/min; con funzione flottante; la forza flottante può essere impostata nell'intervallo 20-300 N secondo necessità; dotato di ruota in gomma con durezza 35 gradi
Il processo e il ritmo sono descritti come segue: (prendendo come esempio un prodotto per piedi di sedia a cinque stelle)
Sgrossatura: la macchina a nastro abrasivo a forza flottante controllata (ruvida), dotata di nastro abrasivo da 180 mm, sgrossatura dell'intera parte del pezzo da lucidare, il tempo di rettifica è di circa 4 minuti
Levigatura fine: la macchina a nastro abrasivo a forza flottante (grezza) viene utilizzata con un nastro abrasivo da 320 mm. Il tempo di macinazione è di circa 4 minuti. Per riassumere: considerando il tempo di carico, scarico e salto, la battuta complessiva del piede della sedia a cinque stelle è di circa 8.5 minuti/pezzo.
Vantaggi del prodotto: Buona compatibilità del prodotto: la pinza di commutazione e gli utensili possono essere utilizzati anche per la rettifica di altre parti metalliche. Forte espandibilità: può essere azionato in modo indipendente o in serie con stazioni simili. Campi di applicazione: viene utilizzato principalmente per la rettifica grezza e la rettifica fine del piede della sedia a cinque stelle e può essere utilizzato anche per la rettifica grezza e la rettifica fine di altre parti metalliche o parti di saldatura in metallo.
4. Stazione di lavoro per superfici intelligenti
Questa "stazione di lavoro di superficie intelligente" è composta da sette parti: robot di trasporto QJRB20-1, robot di saldatura ad arco QJR6-1400, sistema di saldatura, posizionatore di tipo L, dispositivo di fissaggio, sistema di visione e sistema di gestione della saldatura.
Il flusso di lavoro principale è il seguente:
1. Identificare visivamente la posizione del materiale in entrata e del telaio del prodotto finito
2. Il robot di movimentazione afferra le materie prime con il mandrino elettromagnetico e le fissa al posizionatore
3. Il robot di saldatura ad arco esegue un'operazione di rivestimento sulle materie prime
4. Il robot di movimentazione commuta la pinza pneumatica per afferrare il prodotto finito e inserirlo nel telaio del prodotto finito
5. Trasferire nuovamente il robot sul piano elettromagnetico e ripetere le azioni precedenti
L'applicazione del sistema di visione riduce i requisiti di alimentazione e accatastamento dei prodotti finiti, riduce l'intervento manuale e rende l'intera linea di lavoro più automatica. Il sistema di gestione della saldatura intelligente basato su MES può raccogliere efficacemente i parametri nella produzione di saldatura e controllare la qualità del prodotto.
5. Stazione di lavoro di pallettizzazione
Introduzione alla postazione di lavoro: la postazione di lavoro visualizza l'intera fila di unità robotiche di pallettizzazione. Il dispositivo di pallettizzazione può completare una, più e una fila di attività di pallettizzazione alla volta in base alle informazioni sul tipo di impilamento e può realizzare attività di pallettizzazione flessibili. Il sistema è costituito da un dispositivo di aspirazione spugna speciale JXSS, una ventola ad alta pressione, un'unità di controllo ventola e un sistema di pacchetti di tubazioni.
Vantaggi del prodotto: pallettizzazione flessibile, forte adattabilità; seriazione altamente integrata; può adattarsi alle attività di pallettizzazione di diversi scenari applicativi in base alle esigenze del cliente; il sistema di ventilazione adottato ha un basso consumo di gas e risparmio energetico.
Campi di applicazione: settore alimentare, delle bevande, del tabacco, del vino, dello zucchero, del tè e altri beni di largo consumo; medicina, e-commerce, logistica, supermercati e altre applicazioni di pallettizzazione di contenitori in cartone.
6. Stazione di lavoro per saldatura di strutture in acciaio
Questo set di "stazioni di lavoro per saldatura di strutture in acciaio" è composto da cinque parti: robot per saldatura ad arco Qianjiang QJR6-1400, sistema di saldatura, posizionatore di testa e coda, dispositivo di fissaggio e sistema di riconoscimento laser.
Il flusso di lavoro principale è il seguente:
1. Il sistema di riconoscimento laser identifica l'offset del pezzo
2. Il robot per saldatura ad arco inizia il lavoro di saldatura
Il sistema di riconoscimento laser può risolvere efficacemente difetti quali bloccaggio, posizionamento e deformazione imprecisi delle parti causati dal peso e dalle caratteristiche strutturali del pezzo in lavorazione con struttura in acciaio, il che non favorisce l'automazione della saldatura.
Introduzione alla postazione di lavoro: è dotata di un sistema di saldatura ad arco intelligente. Per gestire gli errori rilevanti come il carico e lo scarico di piastre medie e pesanti e la deformazione della saldatura, è dotata di una funzione di posizionamento e tracciamento laser della cucitura, che viene utilizzata per il tracciamento accurato e in tempo reale della cucitura di saldatura nel processo di saldatura. Con l'aggiunta di un meccanismo di ribaltamento esterno, il pezzo in lavorazione della struttura in acciaio e la pistola per saldatura robotizzata possono essere nella migliore posizione di lavorazione. Con la premessa di garantire la qualità della saldatura, la lavorazione della saldatura è rapida ed efficace. Applicazione estesa della guida di scorrimento per soddisfare i requisiti di saldatura one-stop delle lunghe strutture in acciaio. Dotato di alimentazione per saldatura ad arco con comunicazione digitale ed elaborazione con funzione di funzionamento collaborativo, in modo che la postazione di lavoro complessiva funzioni in modo più fluido, migliorando la qualità e l'efficienza della saldatura.
Vantaggi del prodotto: è adatto per la lavorazione di saldatura di piastre medie e pesanti di strutture in acciaio. L'errore di assemblaggio e l'errore di deformazione della saldatura possono essere risolti tramite la funzione di posizionamento e tracciamento laser. L'applicazione del posizionatore e della guida scorrevole può essere ampliata per soddisfare la lavorazione di saldatura in posizione one-stop-all della struttura in acciaio. L'alimentatore digitale ad alta potenza è dotato di un sistema di raffreddamento ad acqua per soddisfare i requisiti di saldatura continua di piastre spesse.
Campi di applicazione: può essere utilizzato nella costruzione navale, nei macchinari edili, nei macchinari per il carbone, nella produzione di strutture in acciaio e recipienti a pressione e in altre industrie di lavorazione di lamiere medie e pesanti.
7. Automazione della chiodatura di mobili imbottiti
Questa postazione di lavoro è composta da un robot a 6 assi, un posizionatore di tipo K, una pistola chiodatrice automatica, un dispositivo di fissaggio, ecc.
Configurazione:
Robot: robot QJR50-1 a 6 assi, carico utile 50 kg, apertura del braccio 2012 mm, precisione ± 0.07 mm.
Posizionatore di tipo K: velocità di rotazione dell'asse principale ≤ 5 R/min, velocità di rotazione del secondo asse ≤ 8 R/min
Pistola chiodatrice: MEITE
Apparecchio: controller per valvola elettromagnetica, cilindro pneumatico
Pinza: profilo in alluminio
Recinzione di sicurezza: profilo in alluminio
Vantaggi: ortopedico automatico, elevata stabilità, elevata compatibilità.
Campi di applicazione: mobili imbottiti e altri settori in cui è necessaria la chiodatura.
8. Stazione di lavoro di rilevamento robot ultra precisa con motore lineare
Introduzione alla postazione di lavoro: questa postazione di lavoro adotta l'ultimo prodotto del robot Qianjiang, il piccolo robot a sei assi, con la piattaforma in marmo di un motore lineare e la piattaforma di visione intelligente ARHawkVision, che è completamente sviluppata in modo indipendente, per realizzare la combinazione organica del robot a sei assi, motore lineare e visione 2D e diventare una postazione di lavoro intelligente di rilevamento del robot con motore lineare ultra-preciso con elevata efficienza, flessibilità e precisione. L'estrema precisione di posizionamento, la velocità e il sistema di controllo maturo possono ridurre efficacemente e stabilmente il periodo di rilevamento e migliorare l'efficienza produttiva stabilizzando qualità e quantità. Per fornire ai clienti soluzioni di rilevamento della visione robotica più flessibili.
Vantaggi del prodotto: Il robot: Prestazioni stabili: configurazione completamente importata, esperienza ricca e affidabile di applicazione di progetti integrati. Prestazioni ad alto costo: la migliore combinazione di qualità e costo. Forte compatibilità: supporta IO/bus e altri requisiti di protocollo di comunicazione esterna.
Piattaforma in marmo con motore lineare:
Azionamento diretto: azionamento a motore lineare, senza vite/cinghia/catena e un altro meccanismo di trasmissione tradizionale, struttura compatta e semplice.
Schema di controllo: fornisce una soluzione completamente integrata a circuito chiuso dal controllo all'azionamento alla trasmissione. L'eccellente azionamento sincrono di due alberi del portale è più stabile per garantire la qualità della produzione.
Protocollo di comunicazione: il protocollo bus unico e stabile può evitare efficacemente l'interferenza della fonte di interferenza con la precisione della modalità di controllo degli impulsi.
Alta velocità e precisione: accelerazione fino a 3G, velocità fino a 4M/S, precisione di posizionamento ripetibile fino a ±0.005 mm.
Campo di applicazione:
1. Apparecchiature ottiche/acustiche e altre apparecchiature di rilevamento/assemblaggio ad alta precisione.
2. Apparecchiature di rilevamento/legame ad alta precisione COG/FOG/COF
3. Apparecchiature per saldatura/taglio laser con elevate prestazioni di compensazione differenziale nel settore delle batterie al litio
4. Attrezzature per la composizione e il trapianto dell'industria dei moduli fotovoltaici
5. Attrezzatura per il taglio dei wafer
6. Attrezzature per l'imballaggio di chip semiconduttori;
Ultime parole: se sei interessato a collaborare o se hai un progetto di automazione, sentiti libero di discutere di più.