
Saldatura multipass su lamiera di medio spessore: prima la scanalatura
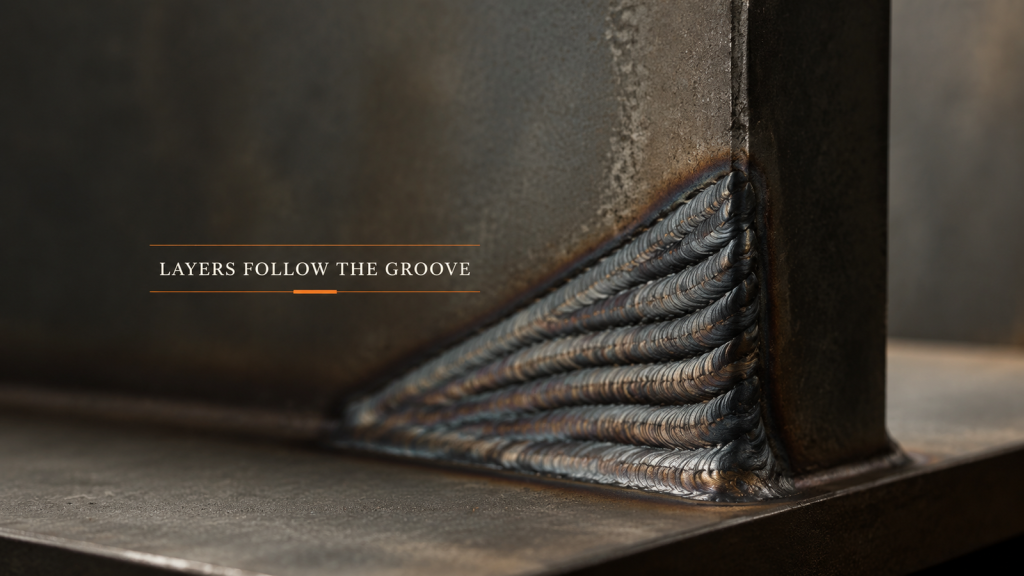
Nella saldatura a più passate, la scanalatura definisce la sezione trasversale e la sezione trasversale definisce il numero di passate. Pianifica gli strati prima di definire i parametri.
Una cella di saldatura robotizzata è composta da sei parti, non da una sola.
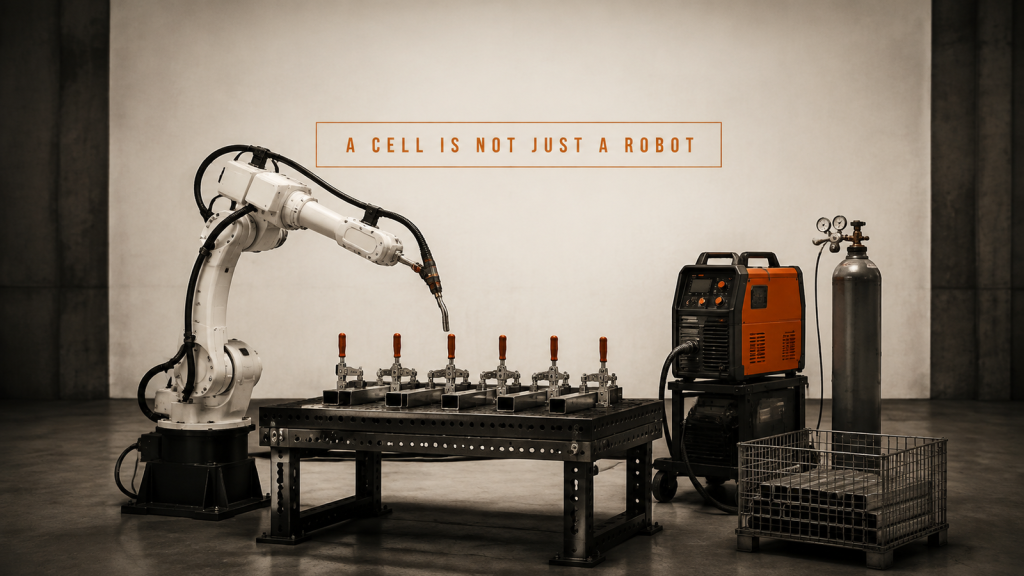
Una cella di saldatura robotizzata è composta da sei parti che lavorano in un ciclo completo: robot e torcia, dispositivo di fissaggio e morsetti, alimentatore, gas, carico e flusso.
Saldatura di lamiere sottili: problema di assemblaggio o parametri di processo?

Separare il divario di assemblaggio dai parametri di processo su una linea di saldatura di lamiere sottili, partendo dal grezzo e dalla fase di formatura.
Piattaforma di saldatura mobile: ogni fermata è una nuova configurazione

Una piattaforma di saldatura mobile deve comunque ristabilire la posizione del pezzo in ogni punto di parcheggio. Le condizioni del sito determinano la ripetibilità.
Il tempo del ciclo di asservimento della macchina non corrisponde alla velocità del robot.

Il tempo del ciclo di asservimento della macchina è determinato dalla lavorazione della macchina, dalla sequenza di trasferimento e dal posizionamento dei pezzi, non dalla velocità del braccio del robot.
Produzione di condotti HVAC: si parte dalla fase di formatura.

È fondamentale pianificare le fasi di rullatura, formatura delle estremità e cambio formato prima di automatizzare la produzione di condotti HVAC, poiché la formatura determina la rotondità, l'accoppiamento e il ritmo della linea.
Pianificazione di robot di saldatura mobile: il pezzo può rimanere sul posto?

Pianifica la saldatura robotizzata mobile partendo dal pezzo, dal percorso di accesso e dal piano di sezionamento, anziché dalle specifiche del robot.
Saldatura automatica circonferenziale: stabilizzazione del giunto

Pianificare la saldatura automatica circonferenziale dei giunti in base alle fasi di assemblaggio, serraggio, eccentricità, rotazione coordinata, accesso alla torcia, chiusura, ispezione e riavvio.
Erogazione collaborativa tramite robot: coordinamento del percorso e del flusso

Progettare un robot collaborativo per l'erogazione del materiale, tenendo conto di parametri quali il posizionamento del pezzo, la distanza dell'ugello, la velocità del percorso, le condizioni del materiale, la fasatura della valvola, l'ispezione e il recupero.
Saldatura e taglio robotizzati: limiti del percorso del cilindro

Analisi della saldatura e del taglio robotizzati su cilindri attraverso riferimenti di profilo supportati, posizione dell'utensile, gioco, servizi, recupero a caldo e prove.
Automazione della catena cinematica automobilistica: lista di controllo delle interfacce

Pianifica l'automazione della catena cinematica automobilistica in base a input, stato fisico, interfacce, dati di prova, instradamento delle eccezioni e recupero conservativo.
Applicazioni del robot SCARA per operazioni rapide di prelievo e posizionamento.

Pianifica le applicazioni dei robot SCARA tenendo conto di input, stato fisico, interfacce, prove di prova, instradamento delle eccezioni e ripristino conservativo.