
Automazione dell'assemblaggio di illuminazione: Apparecchio, trasferimento, ripristino
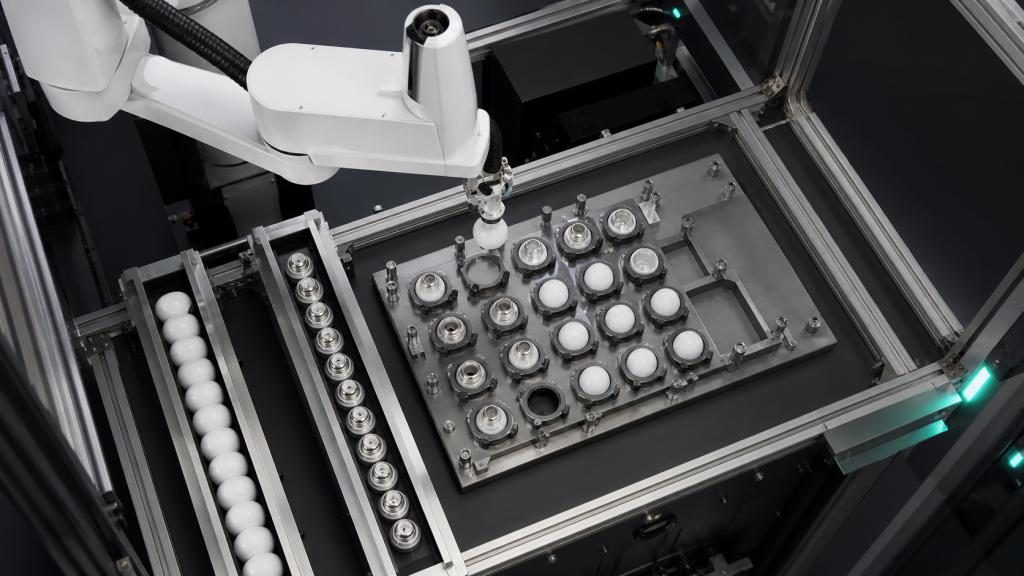
Pianifica l'automazione dell'assemblaggio dell'illuminazione in base ai riferimenti dei dispositivi di fissaggio, al fissaggio dei pezzi, al trasferimento dei vassoi, agli stati di ispezione, al recupero dalle eccezioni e alle prove con componenti reali.
Assistenza alla macchina per la visione 3D: Guida alla presa e al passaggio di consegne
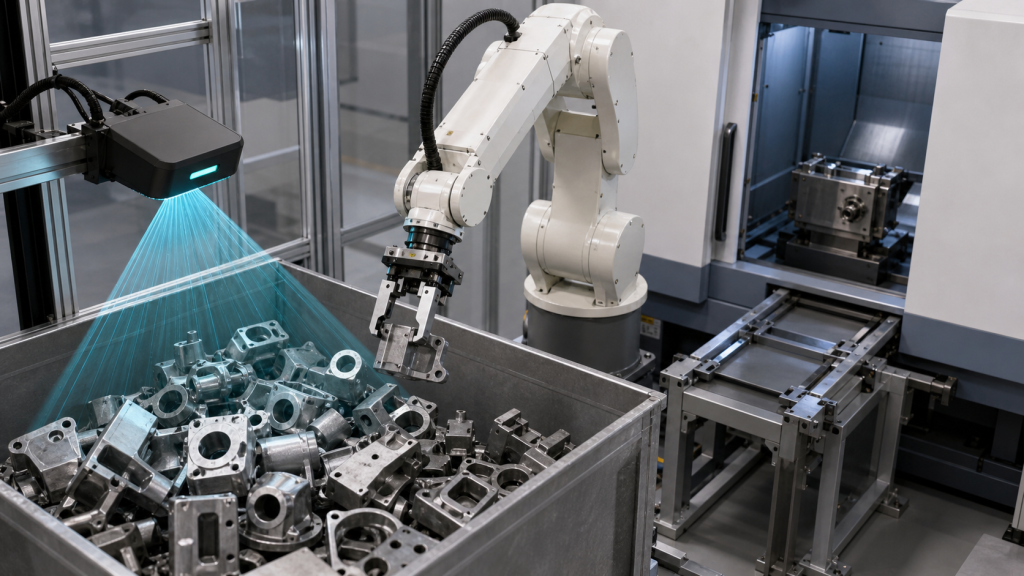
Pianificare l'asservimento della macchina con visione 3D in base alla presentazione del pezzo, ai sistemi di coordinate, ai controlli di presa, alle autorizzazioni della macchina e ai percorsi di eccezione controllati.
Rettifica del vassoio della batteria: recupero del punto di riferimento e del ribaltamento
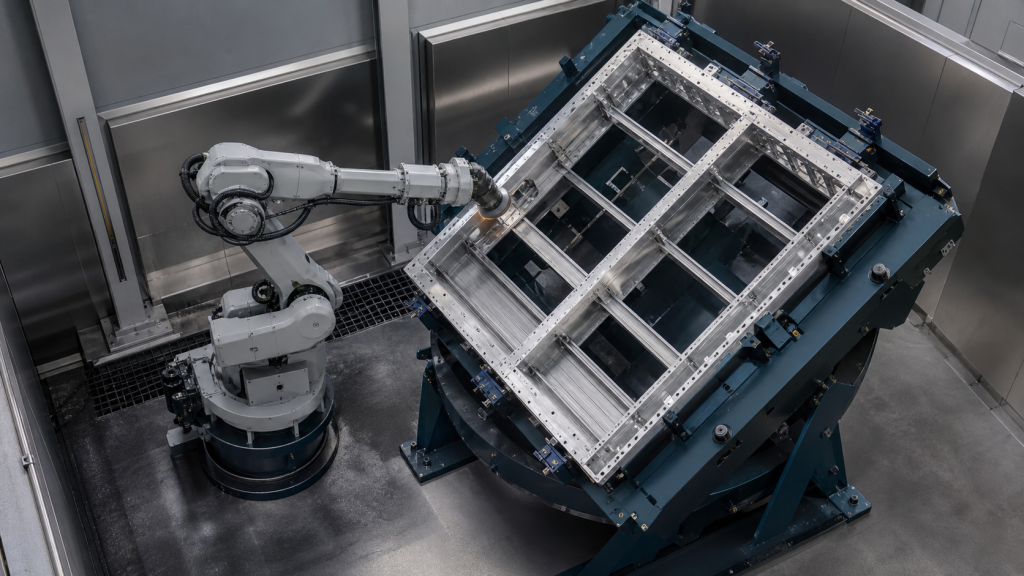
Pianificare la rettifica del vassoio della batteria tenendo conto del punto di riferimento del dispositivo, della copertura dei bordi, dell'accesso agli utensili, del riorientamento controllato, degli stati di ribaltamento, del recupero e della documentazione di accettazione.
SCARA Vision Sorting: mappatura delle coordinate e protezione anti-pick
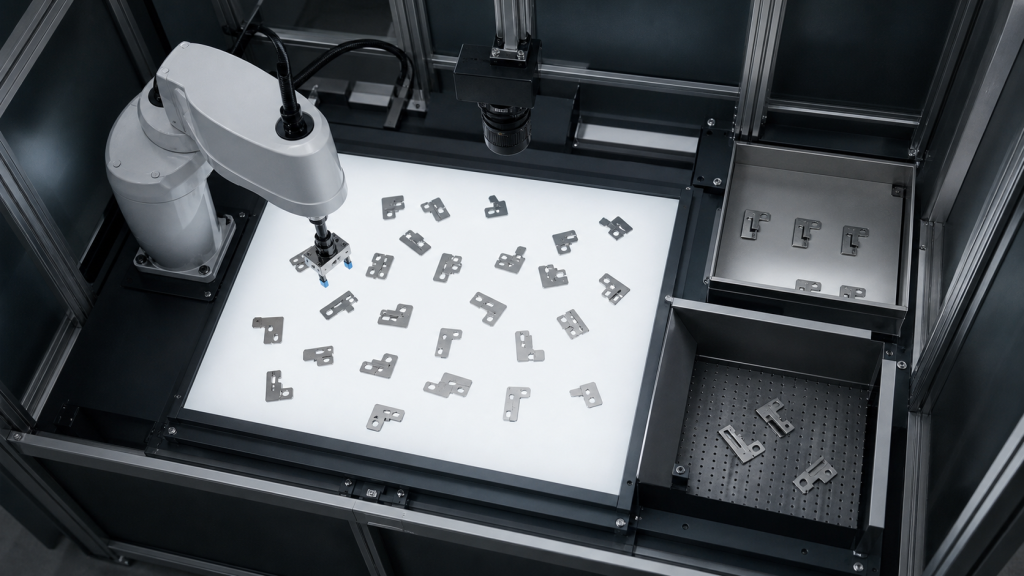
Pianificare l'ordinamento visivo SCARA in base a illuminazione, validità dell'immagine, calibrazione telecamera-robot, regole di prelievo dei punti, conferma della presa, instradamento degli scarti e recupero.
Interblocchi di sicurezza per tornio robotizzato: mandrino, sportello, pezzo
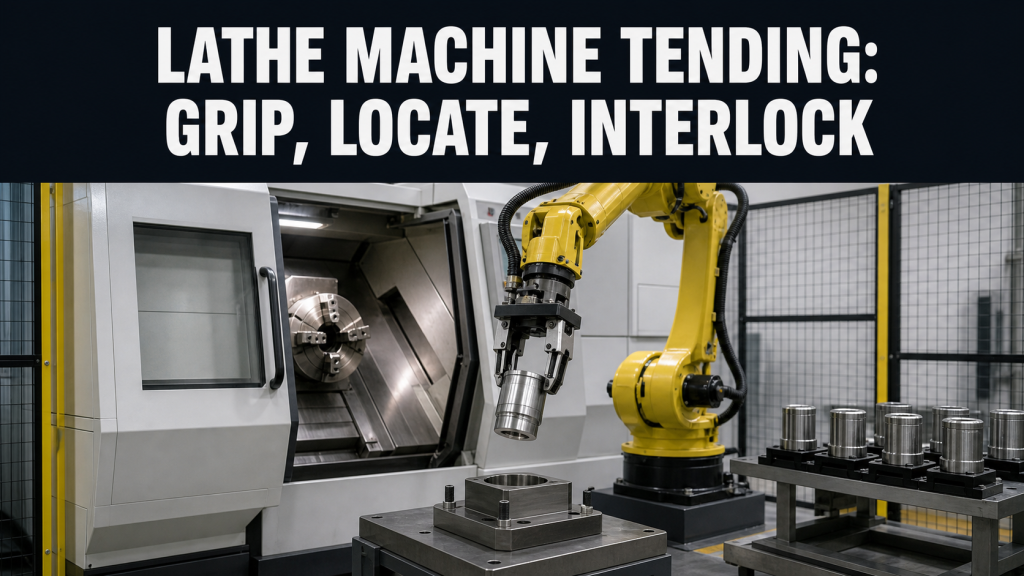
Pianificare i sistemi di interblocco per l'asservimento del tornio robotizzato in base ai riferimenti del grezzo e del pezzo finito, allo stato della porta e del mandrino, alla presenza del pezzo, al controllo dei trucioli, al recupero e all'accettazione.
Rettifica a doppia stazione dell'alloggiamento del motore: bilanciare la cella
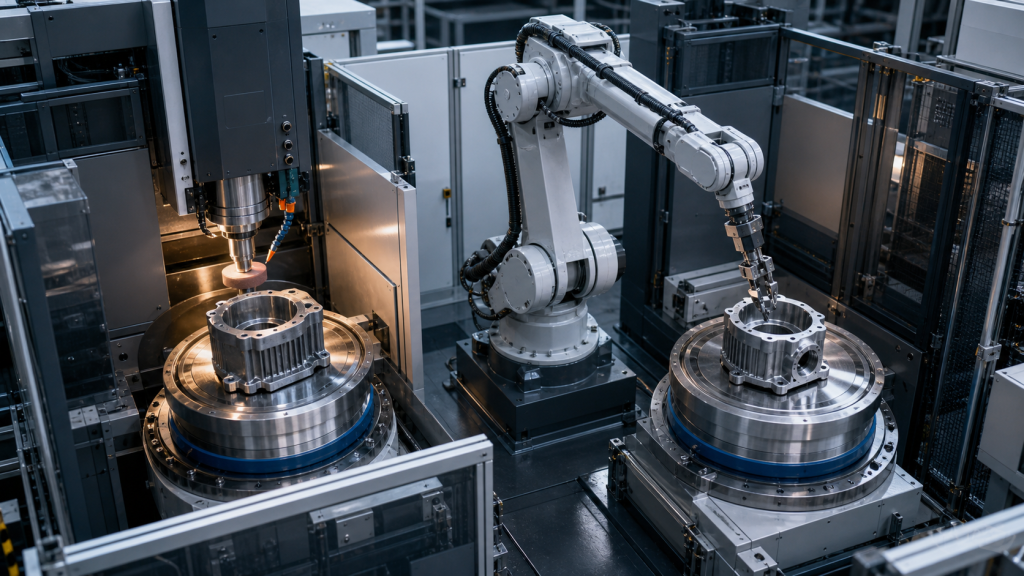
Pianificare la rettifica a doppia stazione dell'alloggiamento del motore attorno al punto di riferimento, agli scambi di posizione tra le stazioni, agli spostamenti del robot, alla temporizzazione dei colli di bottiglia, al recupero e alla documentazione di accettazione.
Cambio di configurazione per la piegatura robotizzata dei tubi: Guida al controllo del punto di riferimento
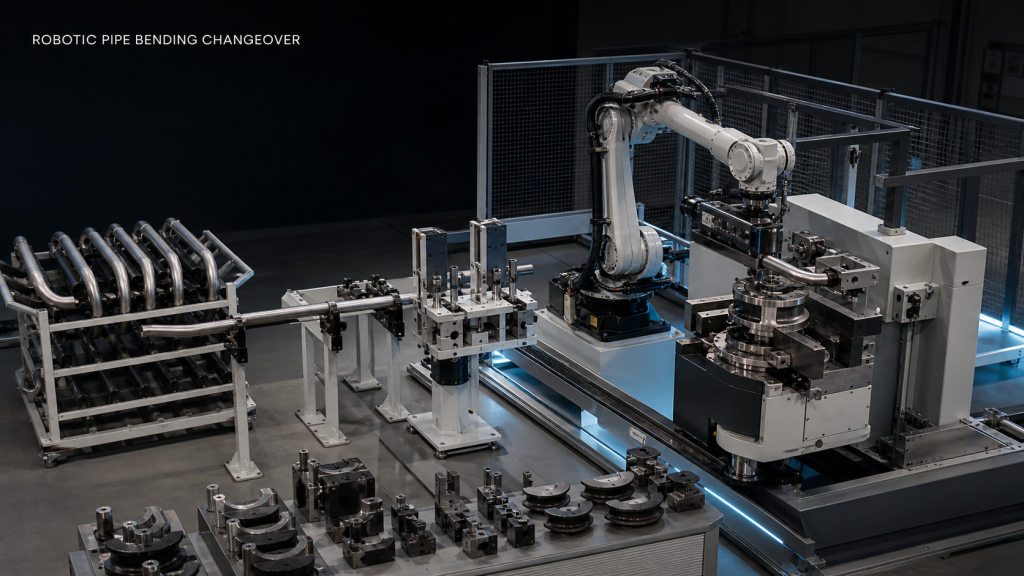
Pianificare un cambio di configurazione per la piegatura robotizzata di tubi attraverso il controllo dei riferimenti, ricette sincronizzate, verifiche dell'inviluppo di curvatura, percorsi di recupero e convalida a fasi.
Sicurezza degli assi lineari dei robot: Guida alla valutazione dei rischi
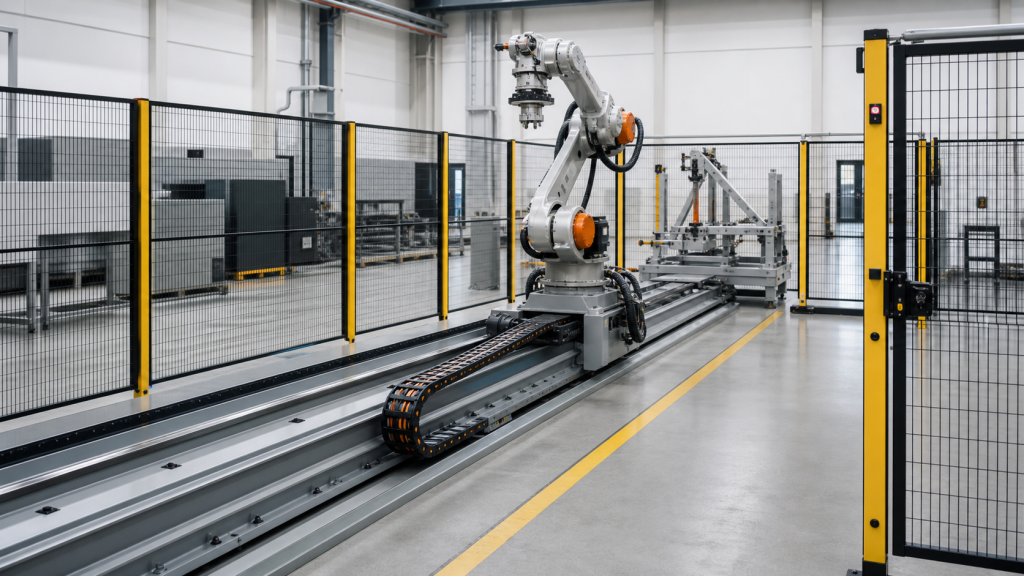
Pianificare la sicurezza degli assi lineari del robot con una valutazione del rischio del ciclo di vita per pericoli di spostamento, zone protette, accesso, funzioni di sicurezza, convalida e ripristino.
Ispezione collaborativa tramite visione robotica: visualizzazione e ricontrollo
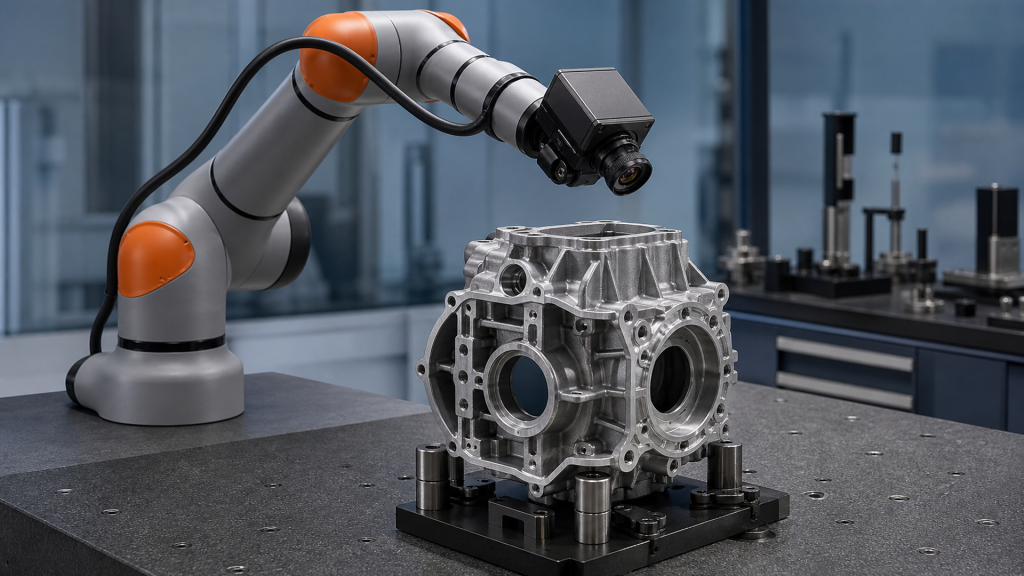
Pianificare l'ispezione collaborativa tramite visione robotica, tenendo conto del riferimento al pezzo, dell'illuminazione, del campo visivo, dell'accessibilità, delle prove a supporto della decisione e della verifica finale.
Taglio al plasma automatizzato per pezzi cilindrici
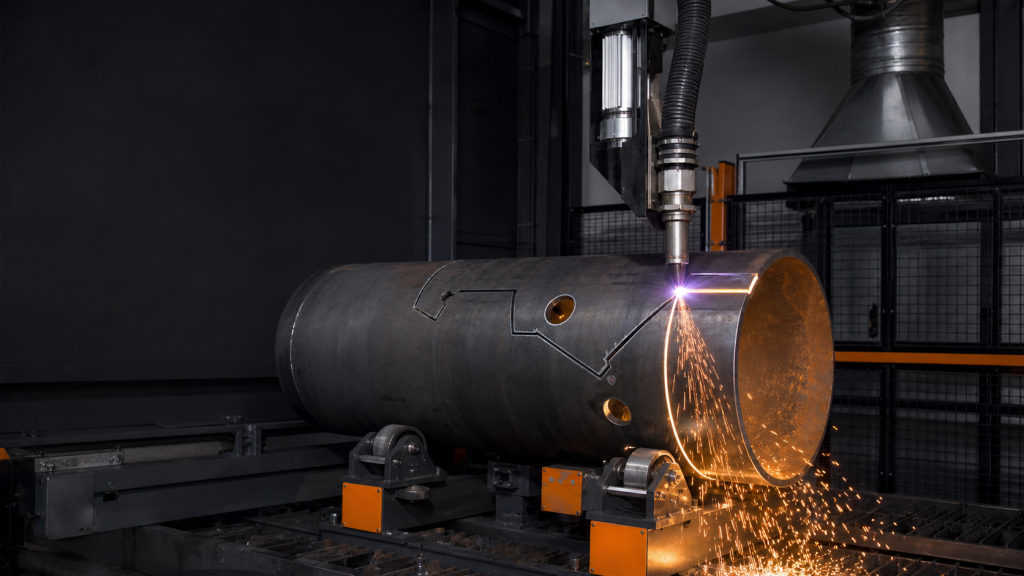
Pianificazione del taglio al plasma automatizzato per pezzi cilindrici tramite riferimento di fissaggio, percorso della torcia, impostazioni di taglio, effetti termici e verifica del collaudo.
Linea automatica di profilatura a rulli per condotti: Guida al bilanciamento del ciclo
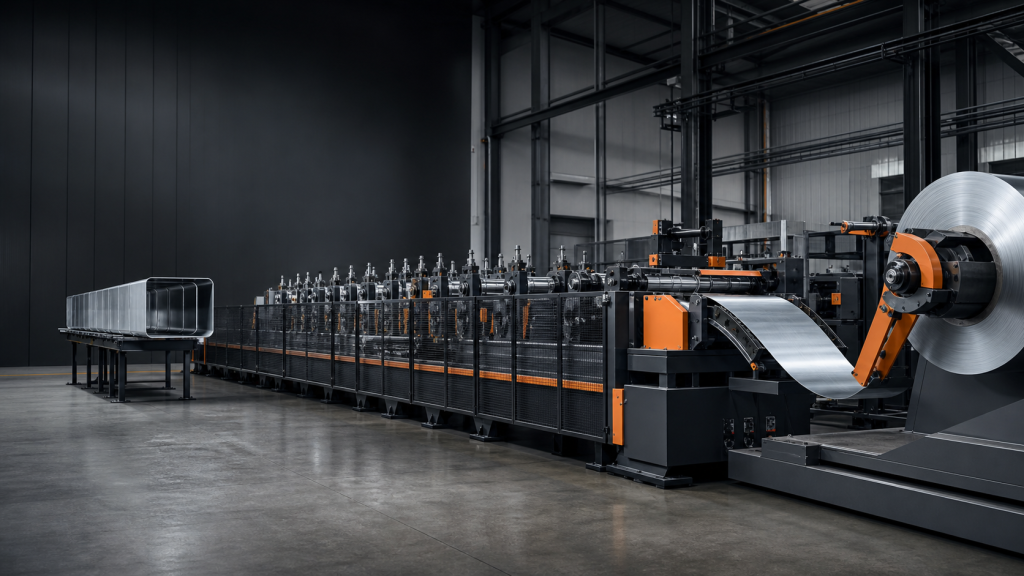
Pianificare una linea automatica di profilatura a rulli per condotti, bilanciando carico, laminazione, scarico, interblocchi, buffer, cambio formato e collaudo.
Applicazioni dei robot SCARA per tipologia di processo (2026)
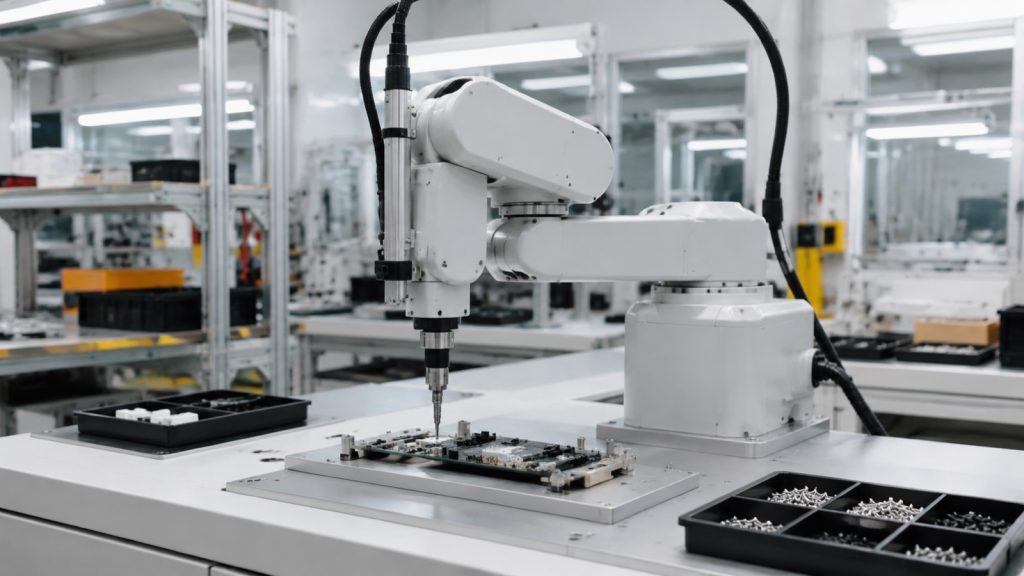
Applicazioni dei robot SCARA suddivise per processo: avvitatura, prelievo e posizionamento, dosaggio e test di carico e scarico, con tempi di ciclo e indicazioni su quando scegliere un robot a 6 assi o Delta.