
Scegliere la configurazione della telecamera solo dopo aver elencato le caratteristiche che devono essere visibili e le posizioni che le rivelano. Una telecamera fissa è un'ottima soluzione quando il robot o una piattaforma possono presentare ripetutamente ogni caratteristica richiesta all'interno di un campo visivo pratico. Una telecamera montata su robot merita di essere valutata quando i punti di vista devono spostarsi attorno al pezzo o entrare in una regione di visualizzazione locale. Nessuna delle due opzioni è intrinsecamente più precisa: la rigidità del montaggio, la distanza di lavoro, gli ostacoli, l'illuminazione, la calibrazione e il metodo di ispezione determinano comunque se l'applicazione può soddisfare i criteri di accettazione.
Iniziate con un elenco di visualizzazioni, non con un supporto per la fotocamera.
Evidenzia ogni elemento che influenza la decisione: un bordo esterno, una superficie incassata, un foro, un'etichetta o una dimensione tra due elementi. Per ciascuno di essi, registra la direzione di visualizzazione, l'intervallo di distanza di lavoro consentito, l'accesso all'illuminazione e qualsiasi elemento che possa nasconderlo. Questo mette in luce il vero problema architettonico. Se il pezzo può essere riorientato in modo che ogni vista richiesta raggiunga una zona di imaging stabile, potrebbe essere sufficiente spostare il pezzo davanti a una telecamera fissa. Se una vista richiesta rimane nascosta dietro la geometria o i dispositivi di fissaggio, spostare il punto di vista potrebbe valere la pena del lavoro di integrazione aggiuntivo.
La caratteristica più complessa dovrebbe essere testata per prima. Un layout che cattura le superfici superiori più facili ma non include il bordo rientrante utilizzato per l'accettazione non riduce il rischio del progetto.
Cosa richiede al sistema di gestione una configurazione con telecamera fissa.
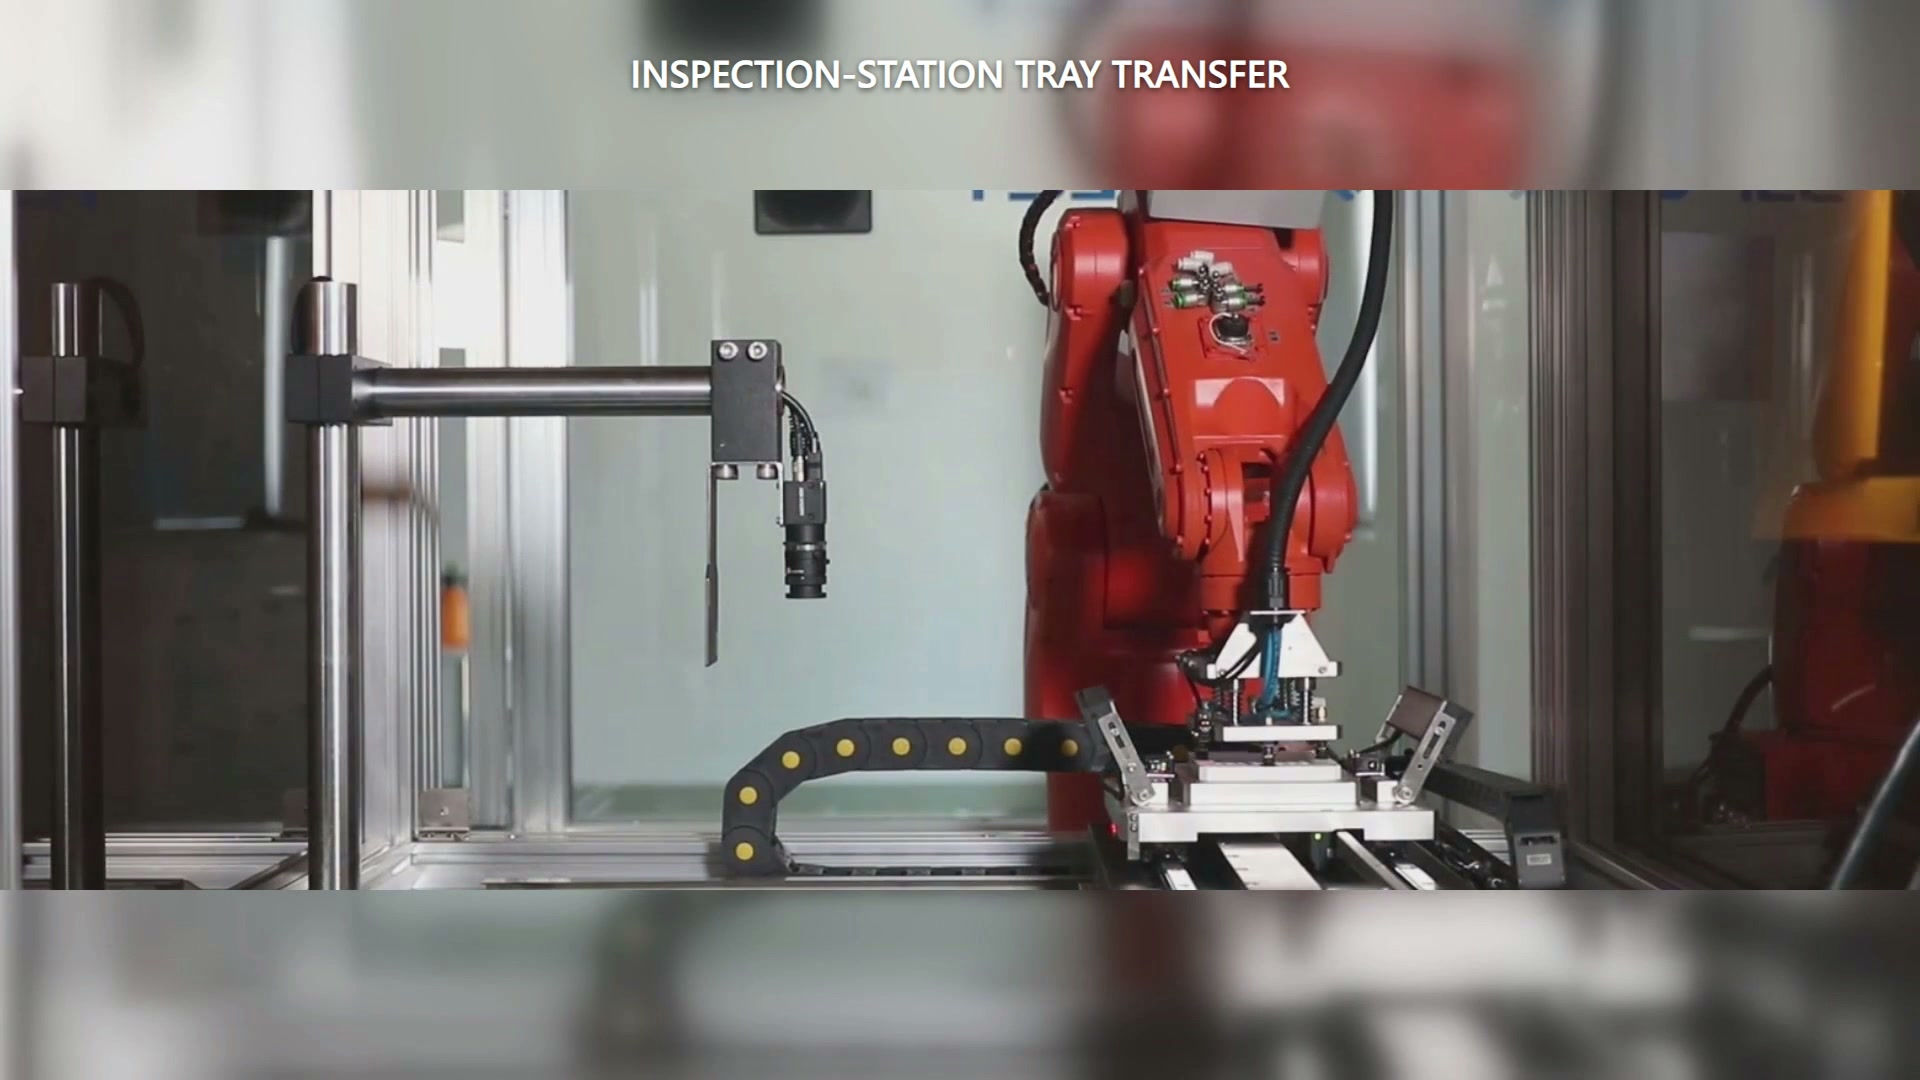
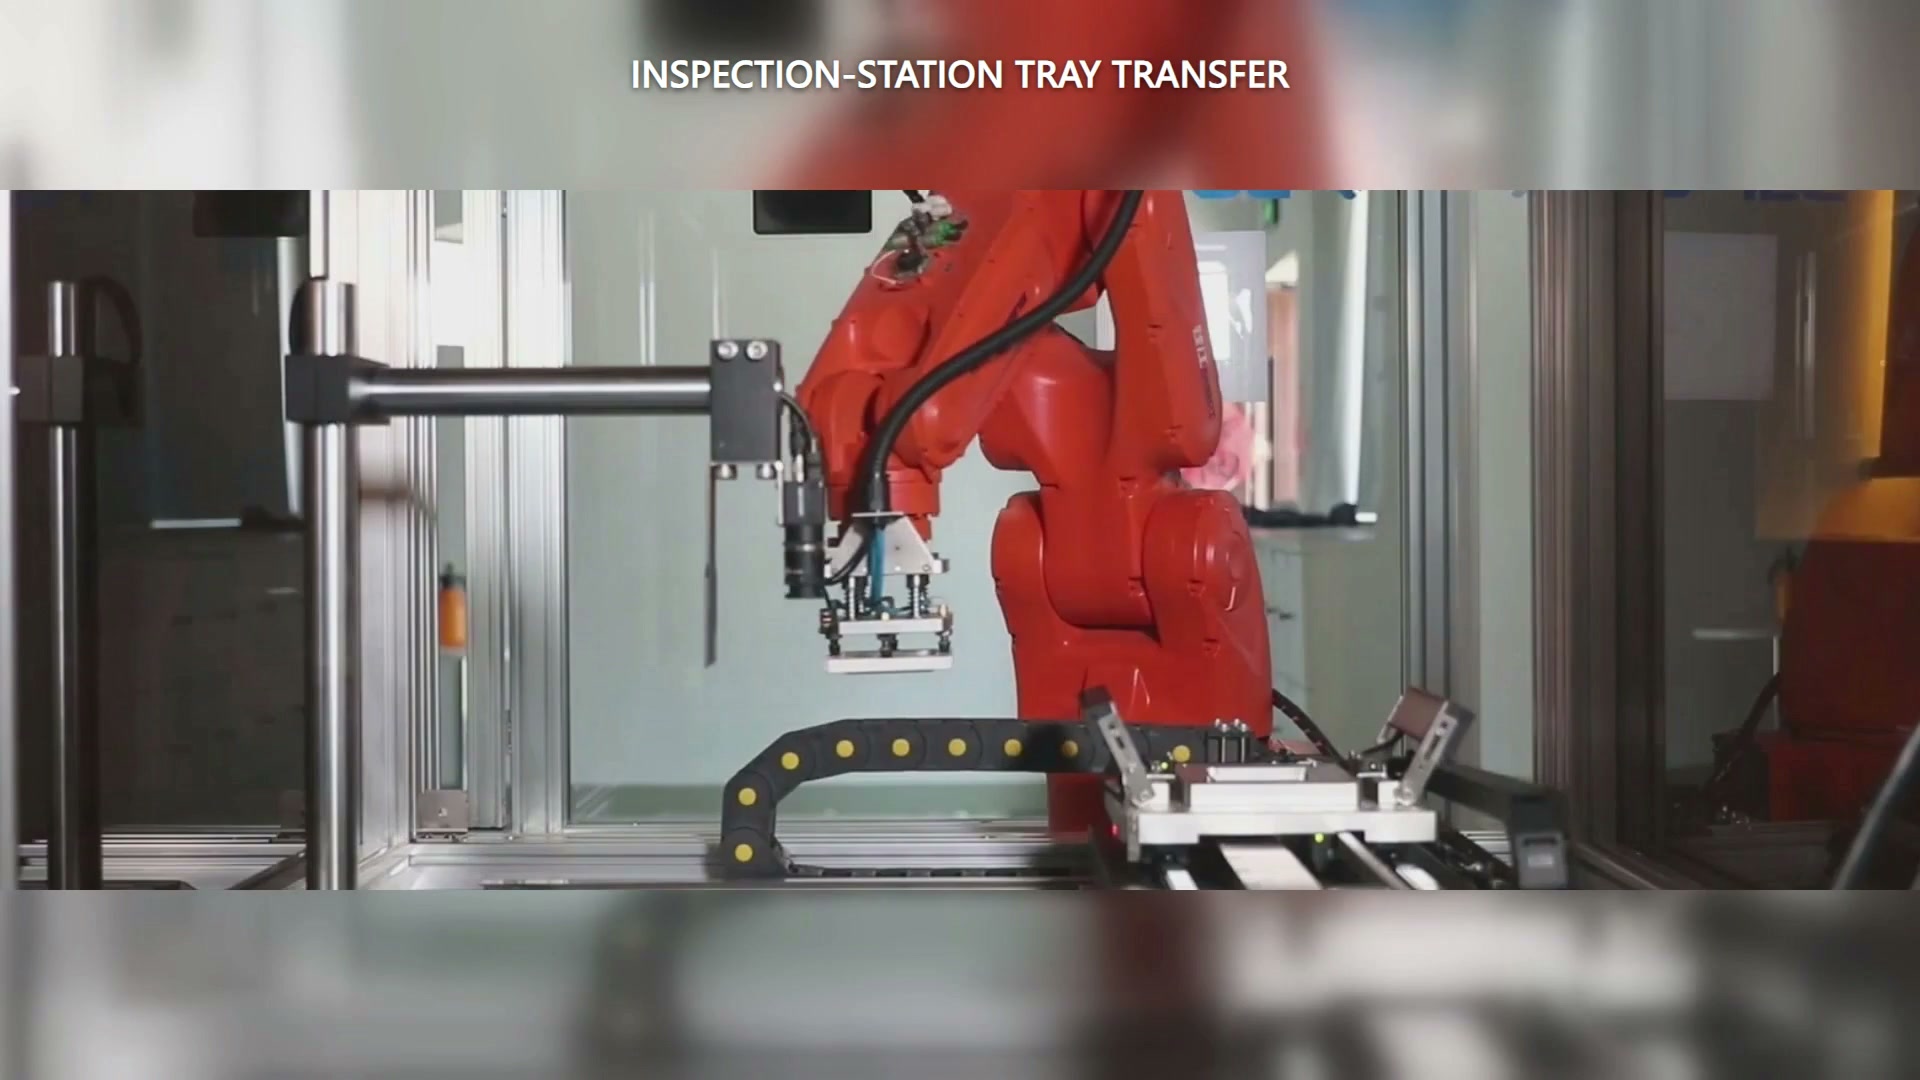
Nel caso documentato, un robot industriale rosso trasporta un pezzo in lavorazione bianco, simile a un vassoio, vicino a un dispositivo di fissaggio lineare. Una telecamera è montata separatamente a lato della stazione ed è puntata verso il basso; il dispositivo sul polso del robot è uno strumento di manipolazione, non una telecamera. Questa configurazione fa sì che la posizione del pezzo, e non il movimento della telecamera, diventi la variabile che mette in evidenza ogni caratteristica richiesta.
Linee guida ufficiali per l'installazione di sistemi di visione fissi. Si richiede un telaio rigido, un campo visivo che copra l'area di presentazione desiderata e un posizionamento che non interferisca con il robot, l'effettore finale e il pezzo trasportato. Questi punti si traducono in una prova pratica: presentare il pezzo in tutte le posizioni richieste, verificare che la pinza e il dispositivo di fissaggio non nascondano la caratteristica e controllare che l'intero ingombro in movimento rimanga libero dalla telecamera e dalla sua illuminazione.
Il vantaggio risiede nella semplicità architettonica solo quando la presentazione dei pezzi è ripetibile. Se il robot deve improvvisare molteplici orientamenti scomodi per compensare una vista fissa, l'apparente semplicità si è semplicemente spostata sulla movimentazione e sul fissaggio.
Cosa cambia quando la telecamera si muove con il robot?
Una telecamera montata sul polso può offrire una visuale su diversi lati di un pezzo, ma condivide lo spazio occupato dal polso con la pinza e i relativi accessori. Le stesse istruzioni di installazione Si evidenzia la necessità di un supporto di montaggio rigido, del controllo delle vibrazioni e di uno spazio libero sufficiente affinché la mano robotica non ostruisca il campo visivo. Una maggiore distanza di sicurezza potrebbe risolvere un problema di ostruzione, ma crearne un altro di vibrazione o di ingombro, pertanto è opportuno testare la soluzione con l'effettore finale effettivo.
Anche la relazione tra le coordinate cambia. Documentazione di robot a guida visiva Il sistema utilizza la calibrazione occhio-mano per correlare le coordinate della telecamera e del robot, con diverse configurazioni di movimento per le telecamere mobili e fisse. Il piano di prova deve quindi specificare quale relazione di coordinate verrà stabilita e come verrà ripristinata dopo un cambio di supporto o di configurazione.
Esegui un confronto basato sulla caratteristica più difficile
Realizza due concetti minimali basati sullo stesso componente e sullo stesso requisito di accettazione:
| La Domanda | Telecamera fissa, parte mobile | Telecamera montata sul robot |
|---|---|---|
| Tutte le caratteristiche richieste possono essere visualizzate nel campo visivo? | Prova tutte le pose di presentazione | Testare tutti i punti di vista del robot |
| Cosa può oscurare l'immagine? | Pinza, dispositivo di fissaggio, attrezzatura adiacente | Pinza, accessori per il polso, servizi |
| Cosa deve rimanere rigido? | Inquadratura della telecamera e dell'illuminazione | Supporto da polso e supporto per fotocamera |
| Quale relazione di coordinate è necessaria? | Sistema di collegamento telecamera-presentazione/animazione | Telecamera per robot e parte del telaio |
| Cosa bisogna recuperare dopo un cambiamento? | Presentazione e configurazione della telecamera | Montaggio, calibrazione e configurazione del robot, ove applicabile. |
Confronta le viste mancanti, le mosse di ripresentazione, lo spazio libero, le fasi di recupero della calibrazione e l'interazione del ciclo. Seleziona il layout che ottiene le viste richieste con la sequenza di presentazione e recupero più semplice e ripetibile.
Per esaminare un layout reale, inviate a EVST una foto o un modello del pezzo, la posizione delle caratteristiche, le tolleranze di accettazione e le modalità consentite per afferrare e riorientare il pezzo. Contatta EVST pianificare uno studio di fattibilità con due diverse configurazioni, tenendo conto della vista più difficile.