
By Redazione EVST · Recensito da Redazione EVST · Ultimo aggiornamento: 24 settembre 2026 · Politica editoriale · Politica di correzione · Termini e condizioni
Il giunto più vincolato dovrebbe guidare una configurazione di saldatura a telaio lungo. Il filmato mostra due robot arancioni posizionati lungo un lungo dispositivo blu che sostiene un elemento metallico curvo separato; gli archi appaiono in corrispondenza dei giunti locali mentre i robot si spostano tra le posizioni. Uno studio utile inizia dal giunto più vicino all'ostacolo o più lontano da un punto di riferimento stabile, per poi procedere verso l'esterno fino ai supporti, all'accesso alla torcia e alla sequenza. Condividi con EVST i requisiti relativi al telaio e ai giunti.
Iniziate dall'articolazione con la minore libertà
I componenti lunghi inducono i team a progettare la cella in base alla lunghezza complessiva. La lunghezza è importante, ma il vincolo decisivo è spesso locale: una giunzione vicino a un supporto, una sezione curva che blocca il collo della torcia o una giunzione terminale che richiede al robot di avvicinarsi al suo limite di lavoro. Se quella giunzione non può essere saldata e lasciata uscire con un margine adeguato, il resto del layout è prematuro.
L'ampia inquadratura separa il dispositivo blu dall'elemento metallico più scuro contenuto al suo interno. I robot si posizionano su lati diversi e si spostano verso le aree di lavoro locali. Ciò consente un'analisi di saldatura a lungo termine senza identificare il prodotto, il progetto, il metodo di coordinamento o il risultato della saldatura.
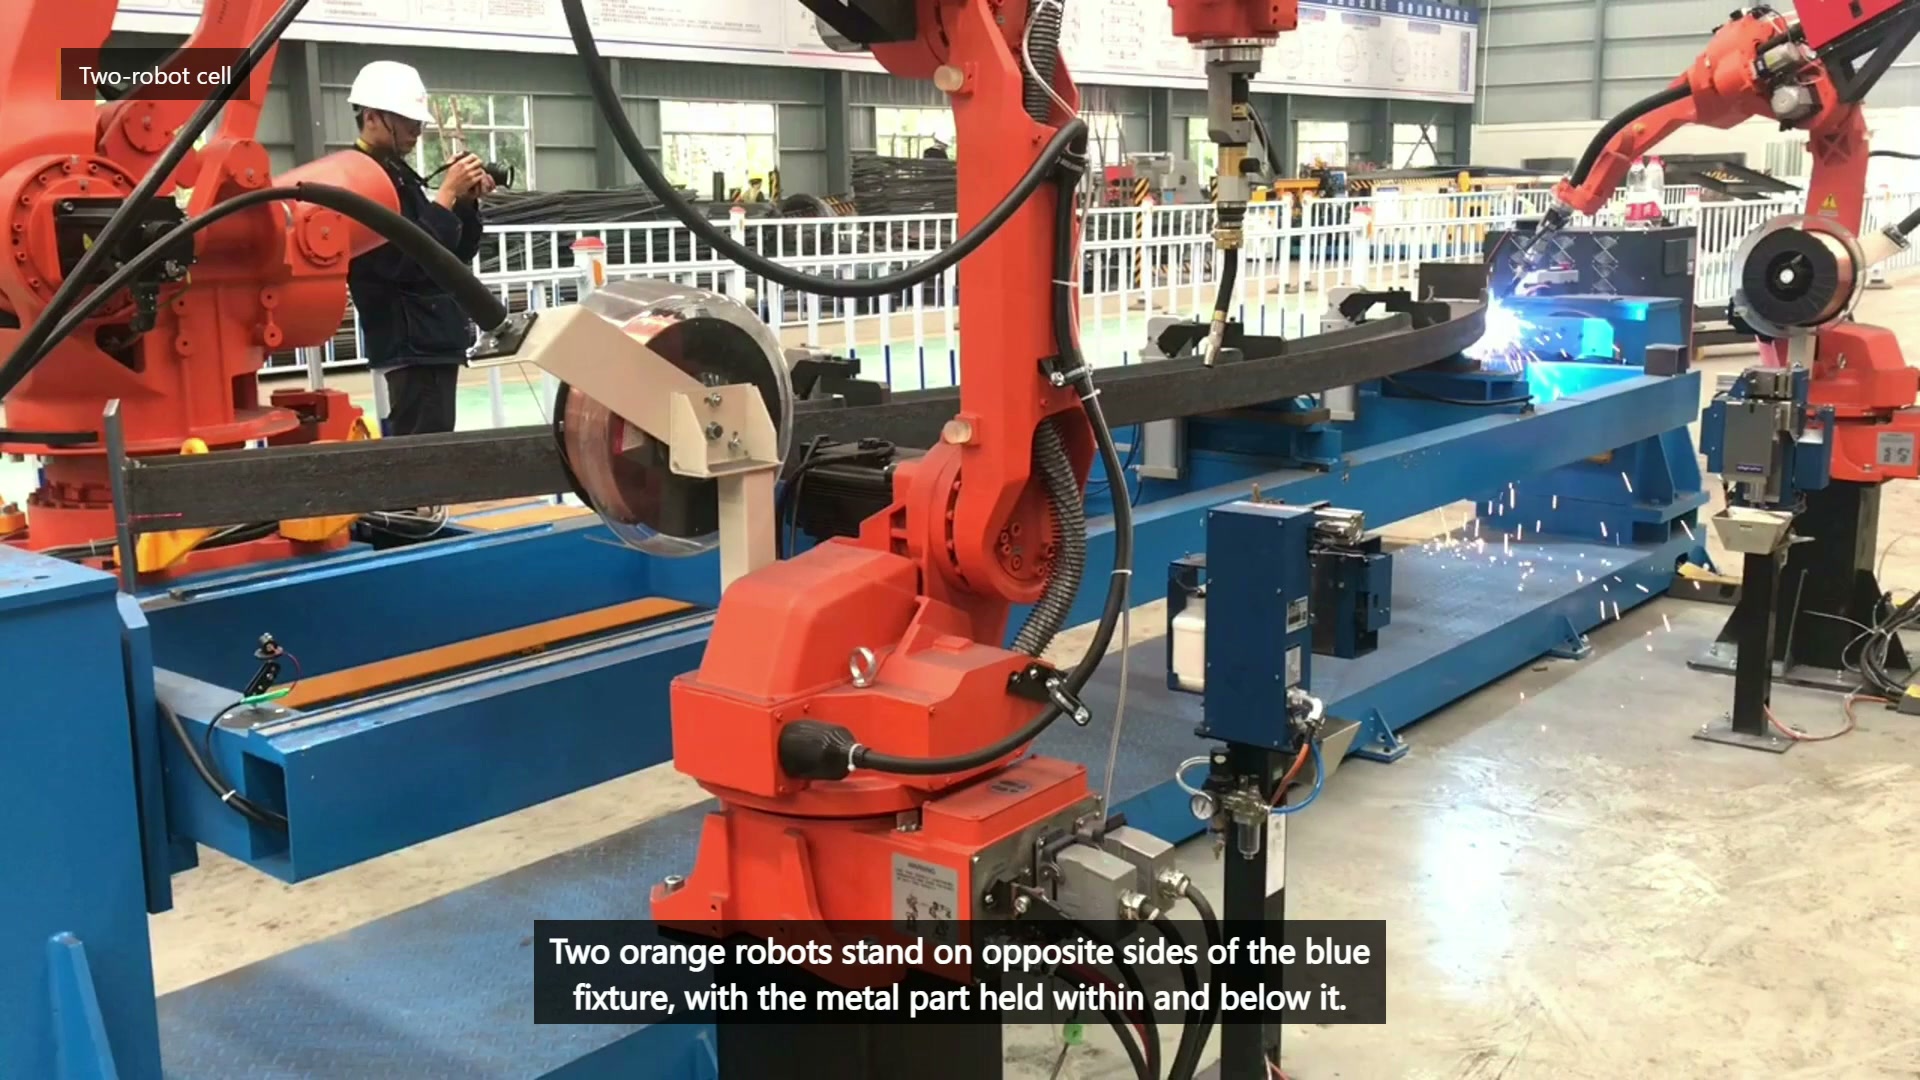
Video principale finale 00:10 — Due robot arancioni si trovano ai lati opposti della struttura blu, con il lungo elemento metallico tenuto al suo interno.
Prima di assegnare le posizioni dei robot, crea una mappa di accesso congiunta.
Per ogni giunto richiesto, registrare gli angoli della torcia consentiti, l'accesso iniziale e finale, l'ingombro del cavo, i morsetti vicini e uno spazio di ritirata libero. Quindi classificare il giunto come aperto, ristretto, che richiede una nuova rappresentazione o al di fuori dell'ambito di automazione proposto. Questa mappa rivela se due posizioni fisse del robot sono sufficienti o se è necessario modificare il pezzo, il dispositivo di fissaggio o il montaggio del robot.
| Condizione articolare | Domanda iniziale | Possibile risposta |
|---|---|---|
| Vicino a un morsetto | È possibile far passare la torcia e il collo senza perdere l'angolazione richiesta? | Spostare il morsetto o cambiarne la direzione |
| Lontano dal dato | Quanta variazione di posizione raggiunge l'articolazione? | Migliorare il supporto o misurare la presentazione |
| Dietro una curva | Esiste un punto di avvicinamento e di ritirata sicuro? | Ripresentare il membro o modificare l'ambito |
| Condiviso tra robot | Un braccio può liberarsi prima che l'altro entri? | Definire la proprietà e gli stati di attesa |
Sostieni il membro senza trasformare l'apparecchio in un ostacolo
Un elemento lungo necessita di un supporto sufficiente per controllarne la posizione, ma ogni supporto riduce lo spazio di accesso. Selezionare punti di riferimento stabili prima della saldatura, posizionare i supporti in modo da controllare l'abbassamento o la torsione e collocare i morsetti in modo che il percorso della torcia previsto rimanga libero. Misurare la posizione del giunto dopo il serraggio e nuovamente dopo il rilascio; altrimenti, le correzioni del percorso possono mascherare le variazioni del dispositivo di fissaggio o del pezzo in ingresso.
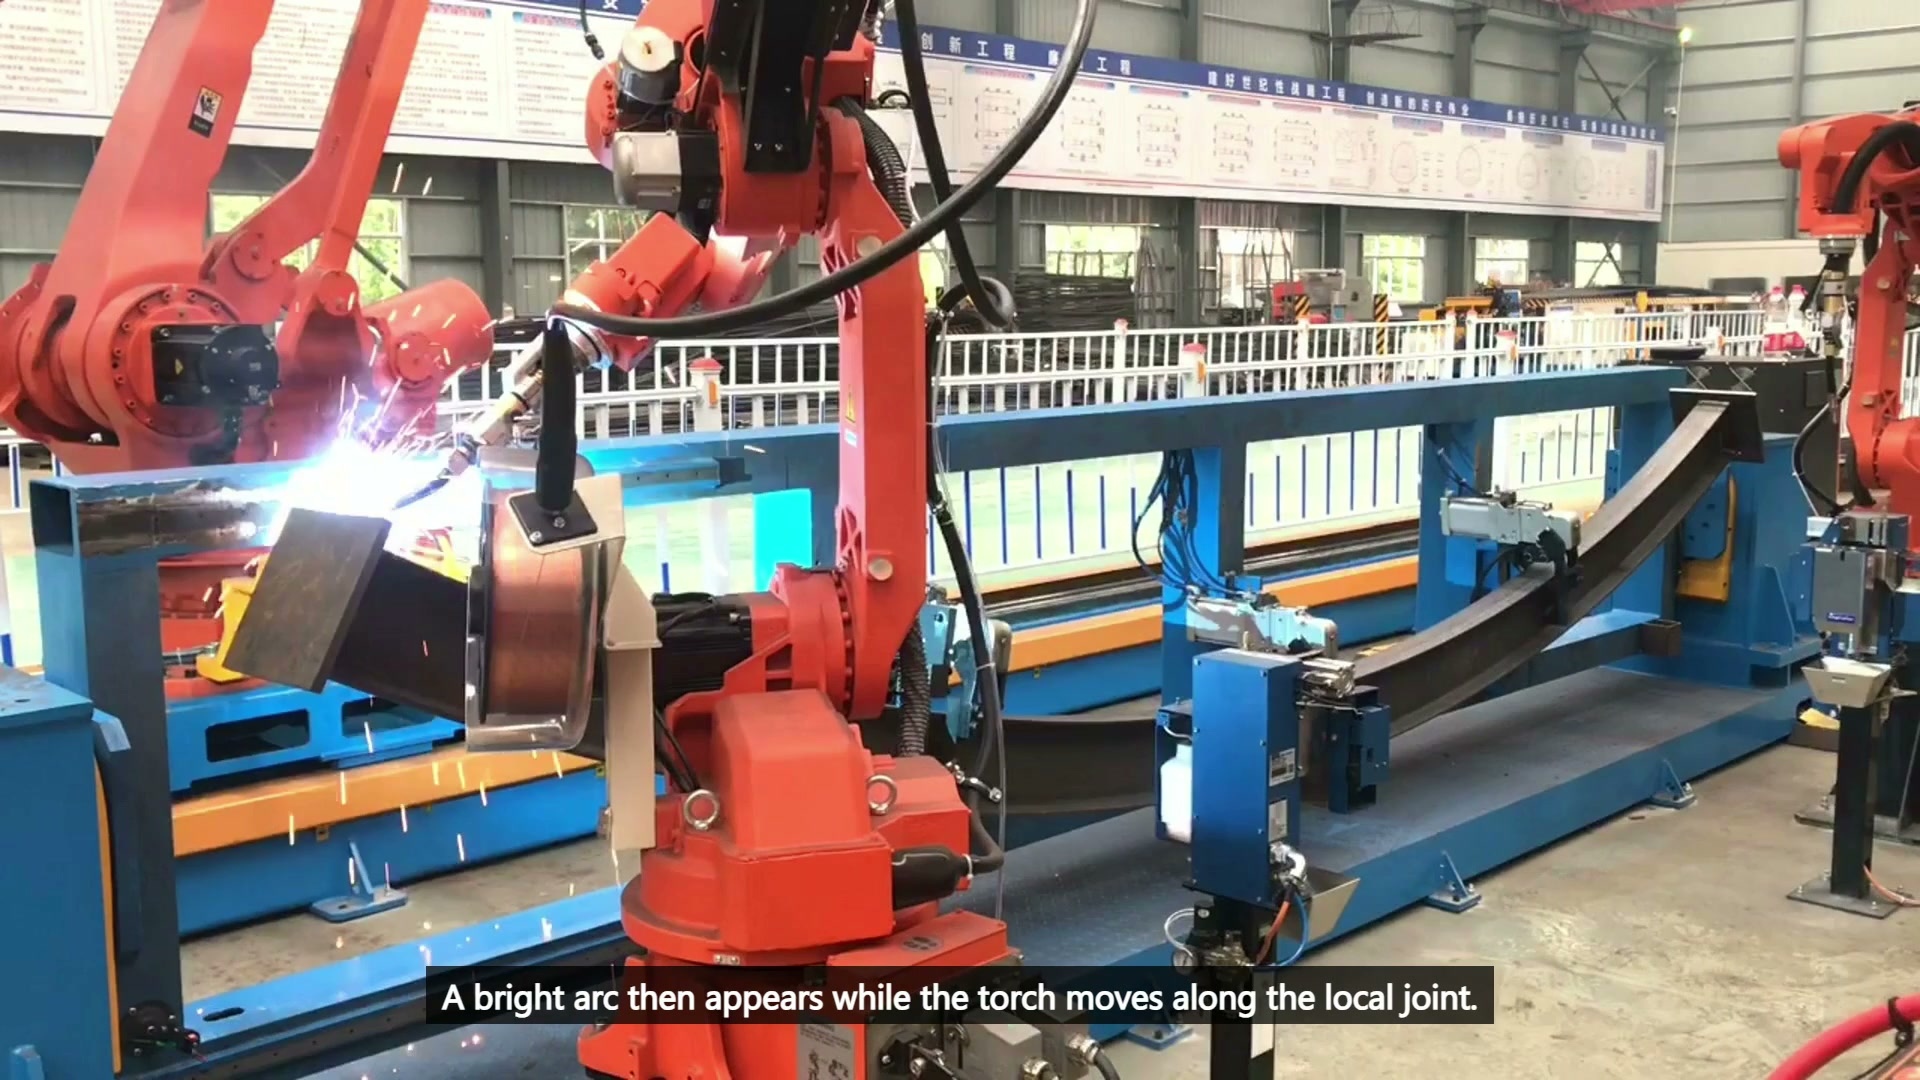
Video principale finale 00:28 — Una torcia per saldatura lavora su una giunzione locale del lungo elemento metallico, con luce dell'arco e scintille visibili.
Il dispositivo deve inoltre consentire il carico, l'ispezione, la pulizia e la manutenzione della torcia. Queste operazioni spesso richiedono distanze di sicurezza diverse rispetto alla saldatura automatica. Un progetto che funziona solo con la cella chiusa e un pezzo già bloccato e in perfette condizioni è incompleto.
Sequenza per accesso e verifica
Il piano di percorso deve includere segmenti di saldatura, spostamenti di arresto dell'arco, trasferimenti del robot, punti di recupero e posizioni di ispezione. Testare il giunto più ristretto, lo spostamento più lungo e qualsiasi regione in cui gli inviluppi del robot si avvicinano. Assegnare a ciascun risultato un numero di giunto, una condizione di fissaggio e una versione del programma.
Perché non iniziare con il più semplice?
Una dimostrazione semplice può nascondere la caratteristica che in seguito impone una riprogettazione dell'attrezzatura. Il giunto più difficile mette in luce i limiti di layout quando le modifiche sono ancora economiche.
L'aggiunta di un secondo robot accorcia automaticamente il ciclo?
No. Il beneficio dipende dall'assegnazione degli accessi, dai tempi di attesa negli spazi condivisi, dal comportamento delle attrezzature e dalla sequenza di saldatura e ispezione richiesta.
Che cosa dovrebbe essere utilizzato nella prova fisica?
Utilizzare elementi simili a quelli di produzione, condizioni di saldatura e di intercapedine realistiche, i supporti proposti e la torcia e il pacchetto di cavi effettivi.
Dati di input per uno studio sulla saldatura di telai lunghi
- Disegno del telaio e elenco numerato dei giunti
- Zone di saldatura, preparazione e criteri di accettazione
- Tolleranze in ingresso, stato di adesività e probabile distorsione
- Concetto di riferimento, supporto, morsetto e carico.
- Involucri per torcia, cavo, robot e manutenzione
- Obiettivo di output, intervallo di commutazione e regole di ripristino
Email sales@evsrobot.com o utilizzare il Pagina dei contatti di EVS International con il disegno dei componenti e l'elenco dei giunti. EVST può esaminare la mappa di accesso, il concetto di supporto, l'assegnazione dei robot e il piano di prova.
Il filmato documenta il fissaggio visibile del telaio e il movimento locale di saldatura. L'identità del prodotto, il coordinamento del robot, la procedura di saldatura, le prestazioni del ciclo e l'accettazione della saldatura richiedono la convalida del progetto.