
Egy hosszú, ívelt műszerfal többet igényel a ragasztószóró útvonalon, mint egy egyszerű pont-pont mozgás. A feljegyzett esetben egy ipari robot egy kompakt applikátort egy rögzített, sötét munkadarab felé visz, követ egy szakaszt, felemeli az áthelyezéshez, majd visszatér a további két szakaszhoz. A gyakorlati tervezési kérdés az, hogyan lehet ezt a felületet megközelíthető útvonalakra osztani, miközben megőrizzük a szabad helyet a csukló, az applikátor, a tömlők, a szerelvény és a helyi fedett területek számára. Kérelem felülvizsgálatának kérése az EVST-től.
Mit mutat a mezősorrend?
A videó elején az applikátor a műszerfal egyik részét követi. A robot ezután visszahúzódik és testtartást változtat. Közeledik egy másik részhez, ismét visszahúzódik, majd később újabb megközelítést és útvonalmozgást hajt végre, mielőtt felemeli az applikátort.
Ez a sorrend egy hasznos pontot tesz láthatóvá: egy kialakított panelt több, szándékos átmeneti mozdulatokkal összekapcsolt, elérhető szakaszként kezelnek. A videó dokumentálja a mozgás sorrendjét és a fizikai elrendezést. Nem határozza meg a ragasztó kémiáját, a szállított mennyiséget, a folyamatbeállításokat, a lefedettséget, a ciklusidőt, a pontosságot vagy a kész alkatrész minőségét; ezek az alkalmazásadatokhoz és a kísérletekhez tartoznak.
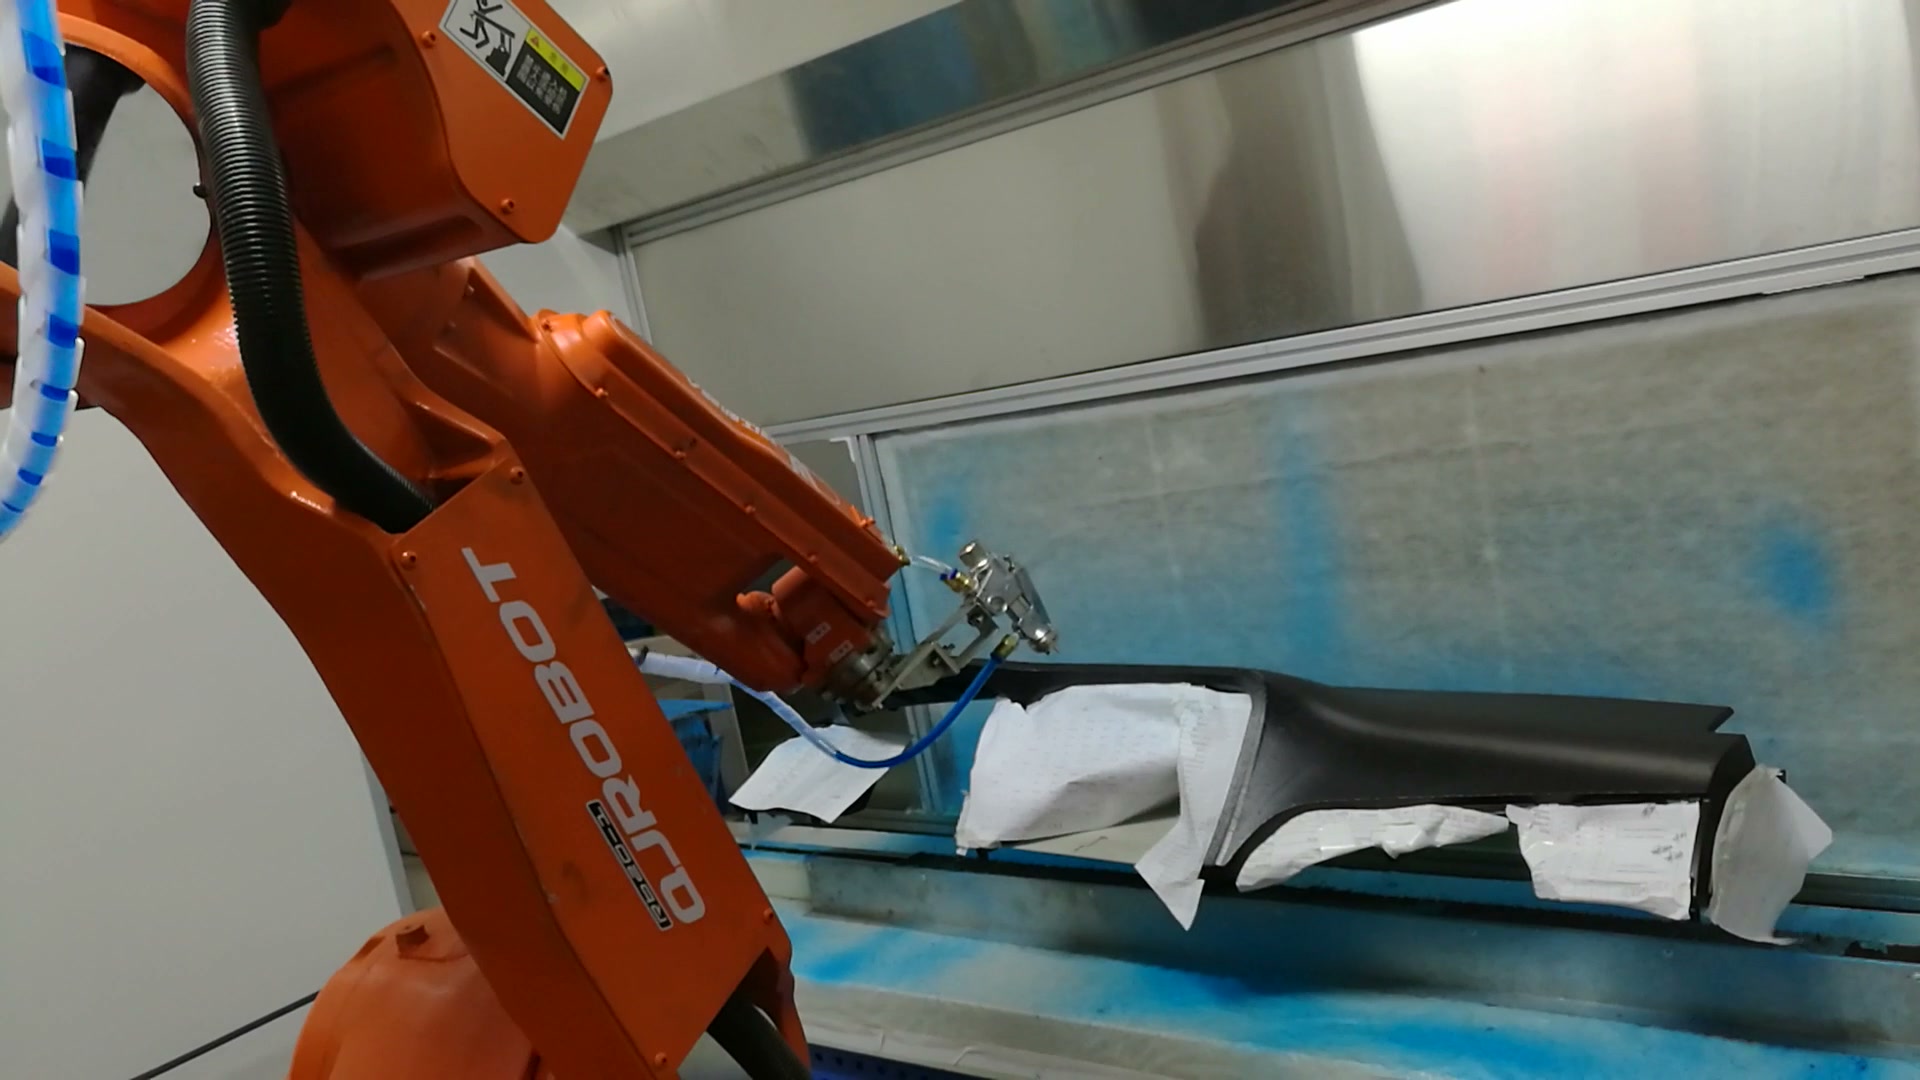
A videóban körülbelül 00:13-nál az applikátor a rögzített műszerfal egyik részének közelében van; a robot, a szerszám, a tömlők, a munkadarab és a helyi fehér burkolat együtt látható.
Robotizált ragasztófújás tervezése műszerfalakhoz az Access által
Az útvonal szegmentálásának a valós alkatrész és a szerszám geometriájával kell kezdődnie. Minden felületi régióhoz a vizsgálathoz meg kell határozni egy megközelítési irányt, egy munkairányt, egy hézagtartományt és egy kilépési mozgást. Egy olyan régióhoz, amely a rajzban folytonosnak tűnik, két robotpályára lehet szükség, ha egy perem, a görbület meredek változása, a rögzítőelem vagy a tömlő helyzete korlátozza a hozzáférést.
A rögzített robot ismételten megközelíti, követ egy szakaszt, majd visszahúzódik. Egy új projekt esetében a pontos felosztást egy offline kinyúlási vizsgálatból kell származnia, amelyet reprezentatív alkatrészeken végzett próbák követnek. A cél az, hogy az applikátor megfelelő munkakapcsolatban legyen a megadott útvonallal, miközben elkerülhető a kényelmetlen csuklótartás, és megakadályozható, hogy az átmeneti mozgás keresztezze a munkadarabot vagy a befogást.
A felszállást és az áthelyezést a folyamat részeként kezelje
A felületi szakaszok közötti mozgások nem üresjáratok. Ezek határozzák meg, hogy a szerszám elhagyja-e a munkadarabot, hogy a tömlőkötegnek van-e helye a követéshez, és hogy a következő megközelítés egy kiszámítható pozícióból indul-e. Egy hasznos mozgásterv meghatározza, hogy hol hagyja el az applikátor a szakaszt, milyen messzire húzódik vissza, mely ízületek változtatják meg a pozíciójukat, és hol kezdődik a következő szabályozott megközelítés.
A terepi műveletsoron a szerszám láthatóan kiemelkedik a munkaszakaszok között. Ez a megfigyelés alátámasztja az átmenetek explicit állapotokként való áttekintését. Nem mutatja meg, hogy az anyagáramlás be- vagy kikapcsolt állapotban van-e egy adott pillanatban, ezért a vezérlések tervének meg kell határoznia és validálnia kell ezt a kapcsolatot a kiválasztott alkalmazási berendezésből és a folyamatspecifikációból.
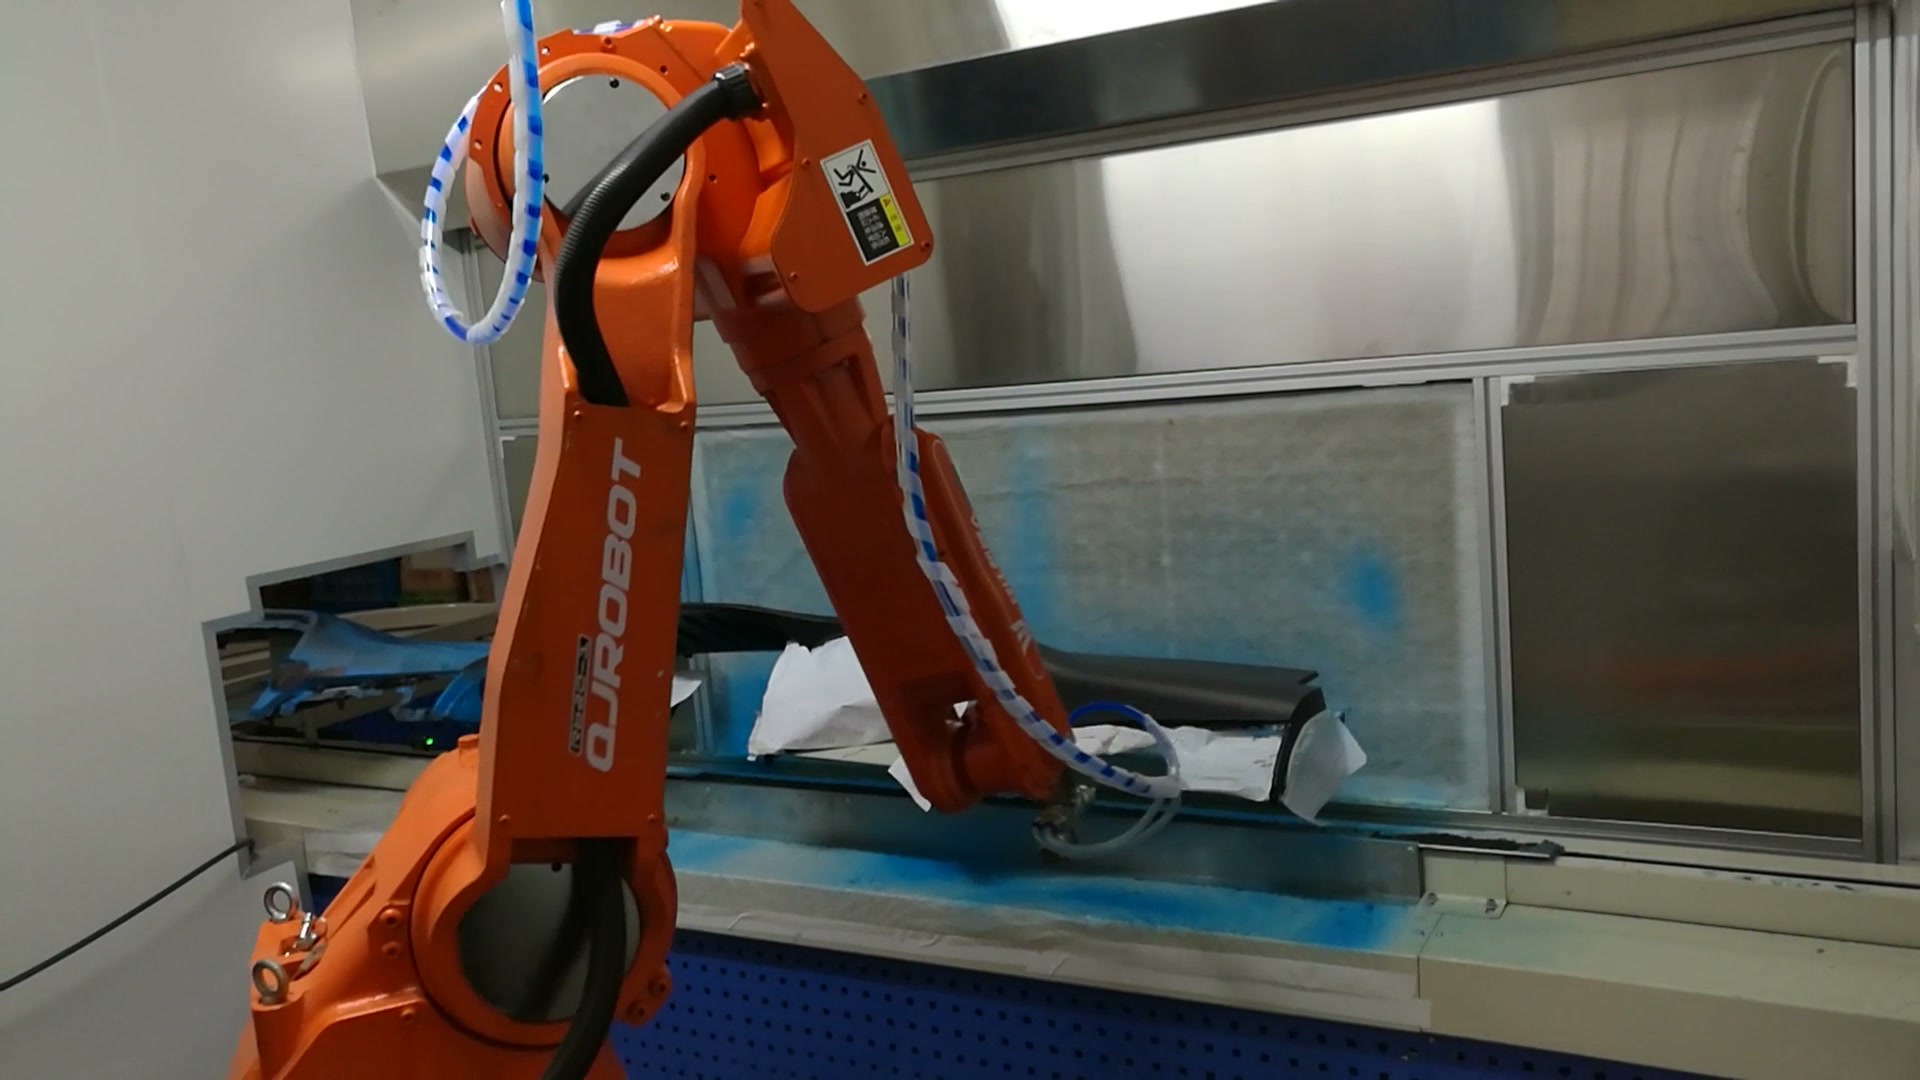
A videón körülbelül 00:37-nél, egy látható kihúzási és visszahelyezési fázis után, az applikátor a hosszú műszerfal egy másik szakasza közelében található.
Tartsa a szerelvényeket, a fedett területeket és a közműveket ugyanabban a szabási modellben
A munkadarabot egy rögzített állomáson tartják, és láthatók a fehér, lokálisan fedett területek. Anyagukat és céljukat a felvételek nem határozzák meg. A projekttervezés során azonban minden olyan befogóelemet, burkolatot, ideiglenes védelmet és tűréshatár-réteget, amely beléphet a szerszám burkolatába, szerepeltetni kell az nyúlási és ütközési tanulmányban.
A szerviz útvonaltervezése ugyanezen okból fontos. Az applikátort látható vonalak kötik össze, amelyek a robottal együtt mozognak. A modellnek tartalmaznia kell a hajlítási határokat, a lazaságot, az akadási pontokat és a legnagyobb igényt támasztó csuklópozíciókat. Egy olyan útvonal, amely szabad a fém szerszámtest számára, még mindig nem megfelelő, ha a teljes szervizcsomagot vesszük figyelembe.
A mozgás optimalizálása előtt definiálja az interfész állapotait
Egy robusztus sorozatnak különbséget kell tennie a „részben betöltve és megtalálva”, a „rögzítőelem kész”, a „robot szabad”, az „applikátor kész”, a „pálya aktív”, a „szakasz kész” és a „robot visszahúzva” állapotok között. A pontos jelek a cella berendezésétől függenek. Az állapotok szétválasztása megkönnyíti a megszakítások diagnosztizálását, és ismert kiindulópontot ad a helyreállítási tervnek.
A helyreállítás megérdemli a saját próbáit. Vegyük figyelembe a megállást megközelítés, felszínkövető mozgás és visszavonulás közben. Minden esetben határozzuk meg a biztonságos állapotot, azt, hogy az aktuális szakasz folytatható-e, és a megengedett visszavonulási útvonalat. Ezt a munkát az átmeneti idő lerövidítésének megkísérlése előtt meg kell állapodni.
Tervezze meg a cellát a valós alkalmazási korlátok alapján
A kék színű burkolat és a rögzített állomás kijelöli a látható munkaterületet, de a felvétel nem mutatja a burkolat szellőztetésének vagy szűrésének kialakítását. A projektfelülvizsgálat során a ragasztóanyag-szállító biztonsági adatait, az alkalmazási berendezésekre vonatkozó utasításokat, az alkalmazandó helyi előírásokat és a folyamat kockázatértékelését kell felhasználni a szellőzés, az expozíció-ellenőrzések, a védőburkolatok, a tűzvédelmi óvintézkedések, a karbantartási hozzáférés és a hulladékkezelés meghatározásához.
A robot védelme a teljes cellától és az üzemmódoktól is függ. Az értékelésnek ki kell terjednie a berakodásra, a beállításra, a tisztításra, a fúvókák szervizelésére, a hibák elhárítására, valamint a szerelvényhez és az automatikus mozgáshoz való hozzáférésre. A végleges tervnek meg kell felelnie a telepítési helyre és a kiválasztott berendezésre vonatkozó követelményeknek.
Hasznos megvalósíthatósági tanulmányhoz szükséges adatok
| Bemenet | Miért változtatja meg a koncepciót |
|---|---|
| Reprezentatív alkatrész CAD és tűrések | Meghatározza az elérhető felületeket, az élviszonyokat és a szélső hézagokat |
| Kötelező alkalmazási zónák és tartózkodási tilalom | Meghatározza az utak kezdetét, folytatását és végét |
| Ragasztó- és adagolóberendezés-adatok | Meghatározza a folyamat ablakát és a validáláshoz szükséges támogató berendezéseket |
| Lámpatest és helyi burkolattervezés | Valódi akadályokat és ismételhetőségi feltételeket ad hozzá |
| Applikátor, tömlők és kötszer csomag | Beállítja a szerszámgeometriát, a csukló terhelését és a marási határértékeket |
| Cellaelrendezés és hozzáférési módok | Alakítja a robotok elhelyezését, védelmét, karbantartását és helyreállítását |
| Elfogadási módszer | Összekapcsolja a próbákat a mérhető projektkritériumokkal |
Egy hasznos koncepciókimenet tartalmazhat egy szegmentált útvonaltérképet, egy elérési és állapottanulmányt, egy eszköz- és szolgáltatás-burokmodellt, egy interfész-állapot sorrendet, egy védelmi koncepciót, egy helyreállítási mátrixot és egy próbatervet. A teljesítmény-kötelezettségvállalásoknak a megállapodás szerinti anyaggal és ellenőrzési módszerrel végzett reprezentatív alkatrész-tesztelést kell követniük.
Gyakorlati kérdések a részletes tervezés előtt
Miért kellene egy műszerfalat több robotútvonalra osztani?
A különböző régiók eltérő megközelítési irányokat és csuklótartásokat igényelhetnek. Az explicit metszetek szabályozott helyeket hoznak létre az elem áthelyezéséhez és elmozdításához anélkül, hogy az elem áthaladna az alkatrészen.
Mit kell tartalmaznia az elérési tanulmánynak?
Tartalmazza a teljes alkatrész tűréshatár-tartományt, a rögzítőelemeket, a fedeleket, az applikátor testét, a szervizcsomagot, a robot csuklójának helyzetét, a megközelítési és visszahúzási mozgásokat, a burkolatot és a karbantartási hozzáférést.
Hogyan kell kezelni a kizárt területeket?
Definiálja őket az alkatrész- és folyamatspecifikációból, ábrázolja őket az útvonalmodellben, és erősítse meg őket a próbák során. A látható fehér takarást ebben az esetben nem szabad egy adott maszkolási módszer bizonyítékának tekinteni.
Mit kell mérnie az elfogadási tervnek?
Használja a tényleges ragasztó-, alkatrész- és downstream igényekre vonatkozóan egyeztetett kritériumokat. A terv tartalmazhatja az útvonalelhelyezést és a folyamateredmény-ellenőrzéseket, de a pontos mértékeknek és korlátoknak a projektspecifikációból kell származniuk, nem pedig ebből a videóból.
Koncepció áttekintéséhez adja meg az alkatrész- és szerelvényadatokat, az alkalmazási zónákat, a kiválasztott anyag- és berendezésinformációkat, az elrendezést, a hozzáférési igényeket és a javasolt elfogadási módszert. EVST-kérelem felülvizsgálatának kérése vagy e-mail sales@evsrobot.com.
A projekt átvétele a megállapodás szerinti projektadatokat, próbamódszert és nyilvántartásokat követi.