
By EVST Szerkesztőség · Véleményezte: EVST Szerkesztőség · Utolsó frissítés: 2026. október 13. · Módszer: videós kísérő · Szerkesztési politika · Korrekciós politika · Szabályzatok
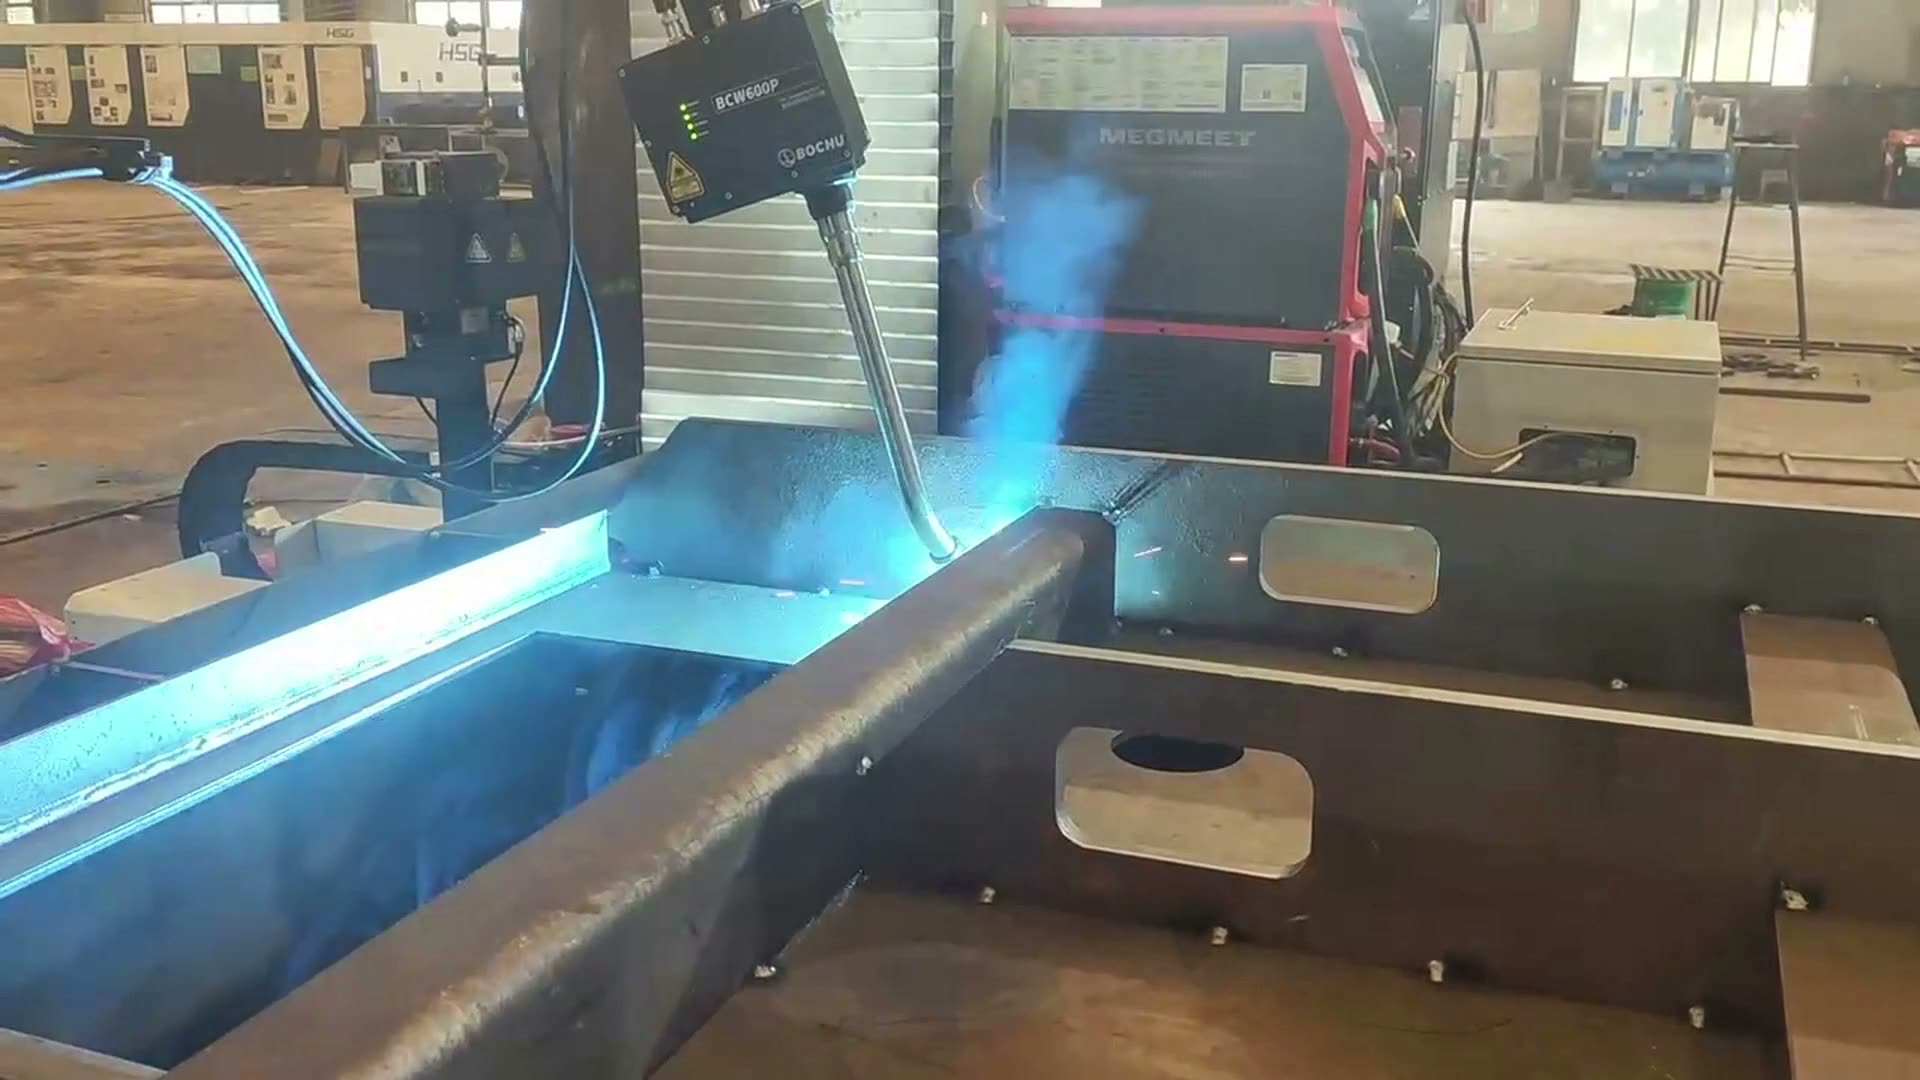
A felvett cella egy robotpisztolyt mutat, amint egy bordázott, doboz alakú munkadarab látható varrat mentén halad. A hasznos mérnöki kérdés tehát nem az, hogy milyen termékké válik a munkadarab, hanem az, hogy a csatlakozási vonal, a bordák és a környező felületek megismételhető utat hagynak-e a teljes pisztolyszerelvény számára. Az anyagminőség, a végső alkalmazás, a varratkövetés, a hegesztési minőség és a gyártási eredmények nem a felvételekből származnak.
Hasonló ízületet értékel? Küldje el az alkatrész rajzát, az illesztési térképet és a napi kimenetet egy cellakoncepcióhoz és ciklusidő-becsléshez.
A látható út egyszerű; a környező geometria nem az
Széles látószögből a robot egy nagy, dobozszerű, megerősítő bordákkal ellátott szerkezethez közeledik. Amint az ív megjelenik, a pisztoly folyamatosan halad egy egyenes, látható illesztés mentén, miközben a kamera közelebb mozog. Ez a sorozat határozza meg a robot hegesztését és a varrat mozgását. Nem állapítja meg, hogy hol helyezkedett el a illesztés, hogy volt-e érzékelés, vagy hogy a kapott hegesztés megfelel-e bármilyen elfogadási szabványnak.
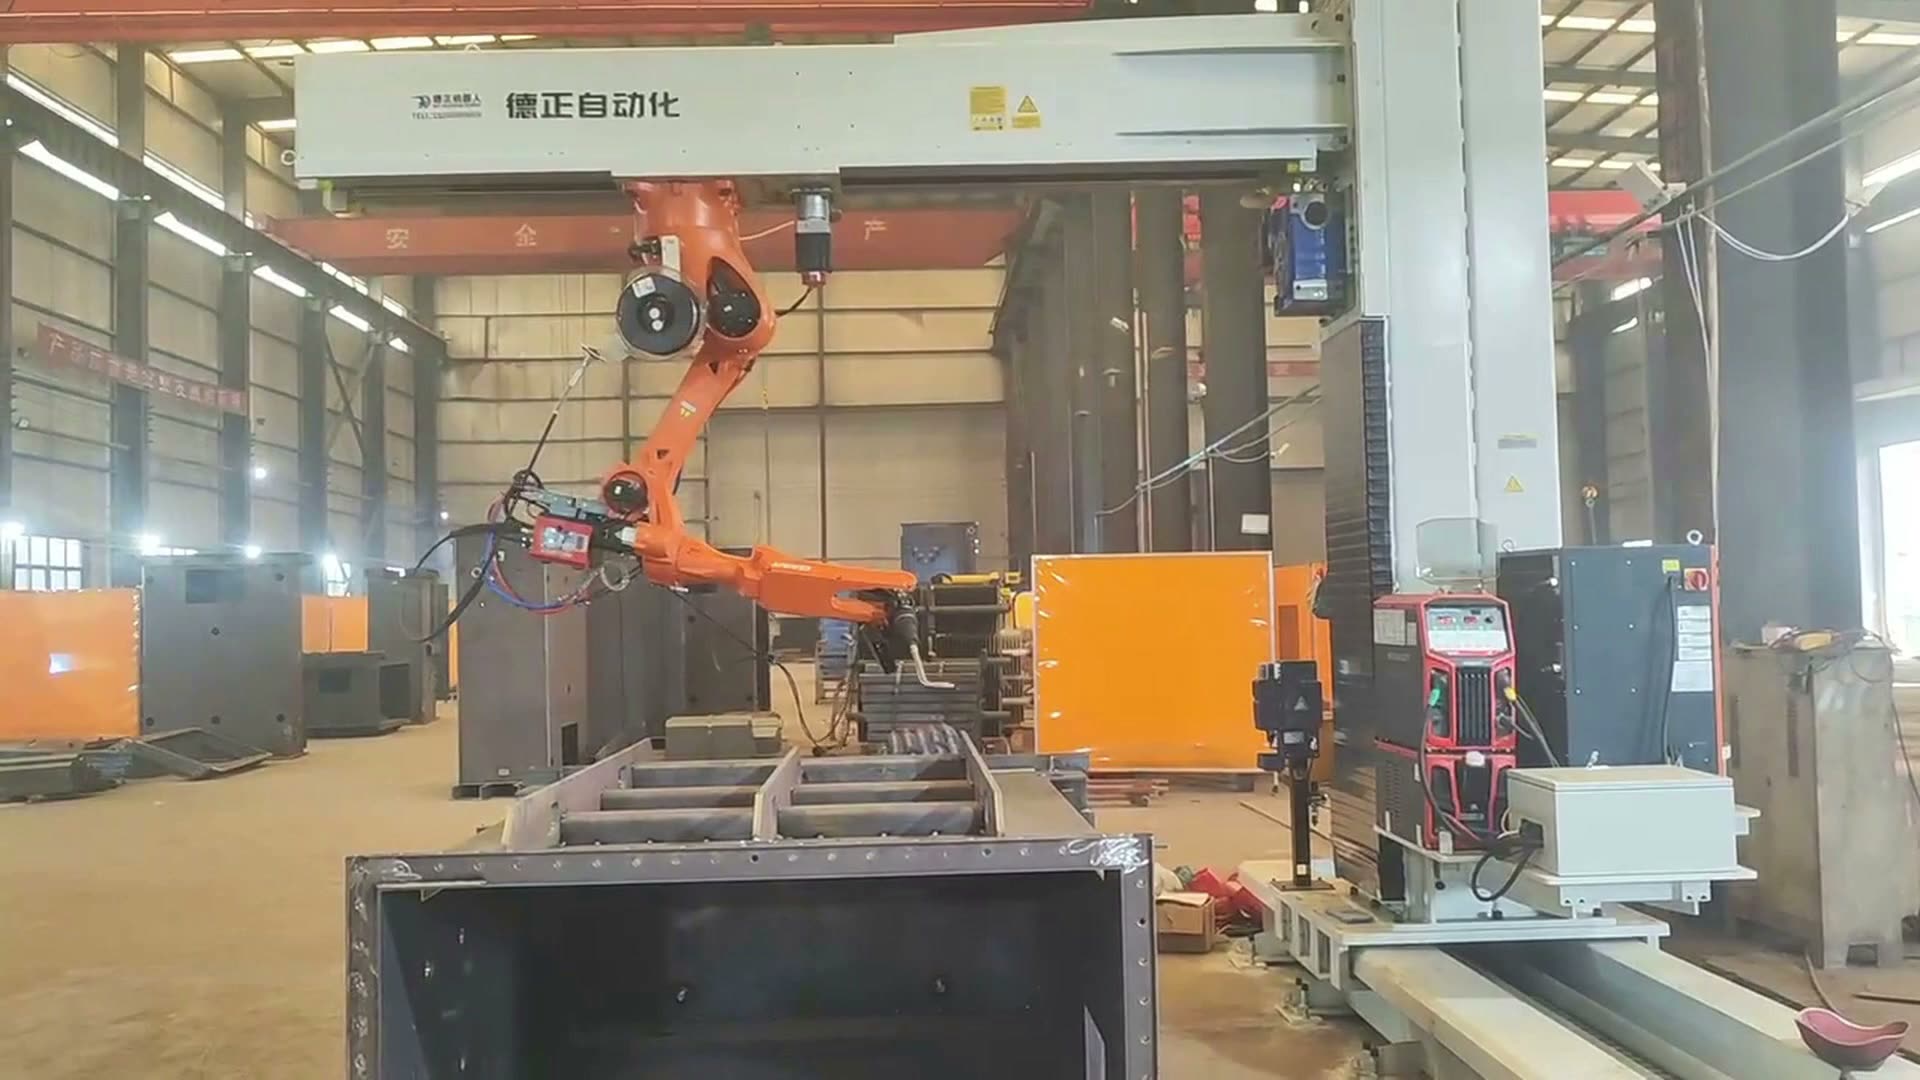
A bordák megváltoztatják a tervezési problémát, mivel a szerszám egyértelmű középpontja csak a burkológörbe egy részét képezi. A pisztoly nyakának, a fúvókának, a kábelkötegnek, a robot csuklójának és alkarjának is szabad helyre van szükségük a megközelítés, a hegesztés és a kihúzás során. Egy illesztés elérhető lehet egyetlen statikus helyzetben, miközben a folyamatos útvonal továbbra is túl közel kényszeríti a csuklót vagy a kábelt egy bordához.
A bordák az ízületi vonalat döntési táblázattá alakítják
Egy robotvarrat-hegesztési tanulmánynak a névleges kötést egy háromdimenziós folyosóvá kell kiterjesztenie. Ez a folyosó magában foglalja a szükséges pisztolyszöget, a kiválasztott hegesztési eljárás által meghatározott megengedett távolságtartományt, a megközelítési és kilépési mozgásokat, valamint a közeli bordák által elfoglalt térfogatot. A tervezőcsapat ezután három kérdést különíthet el: Eléri-e a pisztoly a kötést? Követheti-e a teljes kar azt zavarás nélkül? A rögzítőelem minden ciklusban ugyanabban a helyzetben tudja-e bemutatni a munkadarabot?
| Ellenőrző bemenet | Az általa támogatott döntés | Amit a felvétel nem bizonyít |
|---|---|---|
| Közös térkép és hozzáférési oldal | Robot pozíciója és útvonalsorrendje | Hogy minden szükséges varrás elérhető legyen |
| Borda- és falgeometria | Fáklyaszög és ütközési burkológörbe | Hogy a látható hézag minden változatot lefed |
| Alappont és befogási terv | Hogyan kapcsolódik a programozott útvonal az alkatrészhez | Ismételhetőség vagy torzításvezérlés |
| Hegesztési eljárás és elfogadási módszer | Próbabeállítások és ellenőrzési terv | Hegesztési varrat minősége, penetráció vagy megfelelőség |
Négy kapu dönti el, hogy ez az illesztés készen áll-e a programozásra
Bordázott gyártás esetén a készüléknek a munkadarabot úgy kell elhelyeznie, hogy ne takarja el a varratot vagy foglalja el a pisztoly folyosóját. A szorítóknak olyan kioldási sorrendre is szükségük van, amely nem teszi lehetővé az összeállítás váratlan elmozdulását a hegesztés után. Ha az illesztés változik, a projektcsapatnak el kell döntenie, hogyan fogják ezt az eltérést szabályozni vagy észlelni; a videó önmagában nem ad alapot az automatikus követés vagy kompenzáció állítására.
- Geometriai kapu: A teljes pisztoly- és karburátort megközelítéssel, varratmozgással és visszahúzással kell ellenőrizni.
- Adatkapu: mutassa meg, hogy a lámpatest minden támogatott változatot megtalál anélkül, hogy elfoglalná a fáklya folyosóját.
- Folyamatkapu: határozza meg a jóváhagyott hegesztési eljárást és az illesztési tartományt, amelyet lefedni kíván.
- Bizonyítékkapu: különálló csökkentett sebességű mozgásvizsgálatot a reprezentatív hegesztési próbáktól és az egyeztetett ellenőrzéstől.
Egy illesztés csak akkor halad előre, ha mind a négy nyílás rendelkezik megfelelő nyomokkal. A szabadon lévő, ismétlődő, a bordák körüli hellyel rendelkező varratok gyorsan áthaladhatnak. Egy blokkolt pisztolypozíció, instabil adatpont, a változó hozzáférési oldal vagy a próbatartományon kívüli illesztés a tervet visszaküldi az elrendezéshez, a befogáshoz vagy a folyamatfejlesztéshez. Egy sikeresnek tűnő ív nem zárja le ezeket a nyitott elemeket.
Alakítsa át a rajz áttekintését teszttervvé
- Alkatrész rajzok, illesztések helye és hegesztési sorrend.
- Rendelkezésre álló anyagok és hegesztési eljárások információi.
- Bordageometria, hozzáférési korlátozások és megengedett pisztolyirányok.
- Alkatrészváltozatok, illesztési tartomány és rögzítőelem-koncepció.
- Szükséges ellenőrzési vagy elfogadási módszer.
- Napi teljesítmény, műszakbeosztás és elérhető ciklusidő.
Ezeknek a bemeneti adatoknak egy rövid vizsgálati mátrixot kell eredményezniük: a legszűkebb bordahézag, a leghosszabb szükséges varrat, a legnagyobb pozícióváltozás, a szélsőséges alkatrészváltozatok és a megállapodás szerinti vizsgálati módszer. Kapcsolatfelvétel az EVST-vel vagy küldjön e-mailt a sales@evsrobot.com címre a rajzcsomaggal egy koncepcióért és egy ciklusidő-becslésért.
A videó csak egy látható hegesztési mozgást dokumentál. A termékazonosság, az anyagminőség, az érzékelési funkciók, a hegesztési minőség és a gyártási teljesítmény külön ellenőrzést igényel.