
Az ízületek minden, ami a robotkarok mozgását illeti. Illesztések nélkül csak egy egyenes fémrúd van, amely nem tud elmozdulni semmilyen irányba és semmilyen módon nem csavarodik el. Ha a robotkarokról van szó, az ízületek száma határozza meg, hogy a teljes szerkezet mennyire lenne hatékony.
Megvizsgáljuk a különböző típusú ízületi kialakításokat, működésüket, előnyeiket és korlátaikat, és hogyan hozhatjuk ki belőlük a legtöbbet. Ha a gyártási folyamat automatizálásán gondolkodik, és nem tudja, mit tegyen, értse meg közös tervek betekintést nyújthat abba, hogy mihez kezdjen.
A robotcsuklók magyarázata
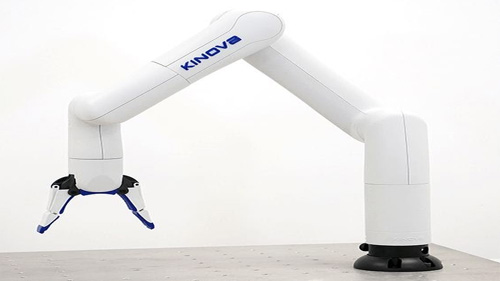
Forrás: Pinterest
Az ízületek a robotkar bármely mozgatható alkatrészére utalnak, és mivel ezeket a gépeket az emberi kart szem előtt tartva tervezték, normális látni, hogy számos ízülettel rendelkeznek, amelyek szabadon mozoghatnak, amennyire szükségük van .
Az optimális működés érdekében minden csuklónak önállóan, de a másikkal zökkenőmentes együttműködésben kell működnie. Így tud egy robotkar úgy forogni, hogy közben egyszerre fel és le mozog. Dióhéjban: egy robotkar nem működhet ízületek nélkül, és egy megfelelő ipari robotkarnak két ízülete lehet a minimum. Minél több az ízületek száma, annál megbízhatóbb a robotkar.
A legtöbb esetben ezeket az ízületeket tengelyeknek nevezik, és elengedhetetlenek a robotkar működésének meghatározásához. Az ízületek mögötti mechanizmus megértése a legjobb módja annak, hogy többet tudjon meg a robotot alkotó minden alkatrész működéséről.
Az ízületek típusai
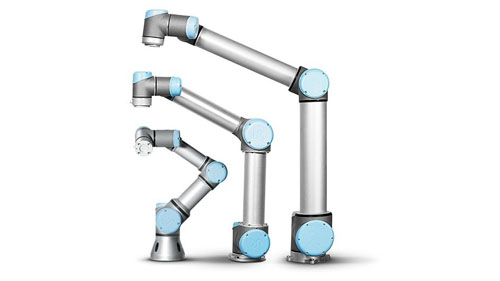
Forrás: Pinterest
Körülbelül 5 féle ízület létezik, amelyek bármelyik robotkarban megtalálhatók. Mindegyik csuklót egy adott funkcióra tervezték, és ha megfelelő kalibrálás nélkül átállítják őket egy másik szerepre, az károsodáshoz vezethet.
Lineáris ízületek: Ezeket párhuzamos ízületeknek is nevezik, amelyek mozgását oldalirányú mozgások határozzák meg minden alkalommal, amikor a kar valamilyen cselekvésbe kerül. Ez egy speciális mozgáshoz, az úgynevezett transzlációs mozgáshoz vezet, amely a dugattyúk mozgásában látható a legjobban. A lineáris csuklók meglehetősen erősek, és olyan robotkarokban használhatók, amelyek nehéz munkát végeznek, mint például válasszon és helyezzen el robotokat, Többek között.
Csavargó ízületek: Ez egy olyan csukló, amely forgó mozgásokat használ a mozgások előidézésére. A mozgás a forgástengelyhez képest történik, amely közvetlenül merőleges a bemeneti és kimeneti kapcsolat tengelyére. T-csuklónak is nevezik őket, és általában fúrórobotokhoz használják, amelyeknek nagy sebességgel kell csavarniuk és elfordulniuk ahhoz, hogy kemény felületekbe lyukakat üthessenek.
Ortogonális ízületek: Ezek olyan robotkarcsuklók, amelyek mozgása a kimeneti és bemeneti kapcsolatokon dől el. Laikus kifejezéssel ez egy csúszó mozgástípus, amely transzlációs, és az ízületek lineáris elrendezésével működik. Ebben a beállításban a kimeneti hivatkozás közvetlenül merőleges a bemeneti hivatkozásra, és ez az oka annak a transzlációs csúszó mozgásnak, amely akkor indul el, amikor a robotkar életre kel.
Forgó csuklók: ezek két olyan láncszem között forgó mozgást tartalmaznak, amelyek bemeneti tengelye párhuzamos a forgástengellyel, hasonlóan a többihez, amelyek általában merőlegesek. A V-csuklónak is nevezett forgócsuklót könnyű összetéveszteni a csavaró csuklóval, de alkalmazásuk vadul eltérő a gyártási területen.
Rotációs ízületek: Ezek az ízületek a legalkalmasabbak robotmanipulátorokhoz, mivel rendkívül precízek a mozgásukban. A mozgásokat a tengelyek elforgatása váltja ki, amely merőleges a bemeneti és kimeneti hivatkozások tengelyeire. Népszerű nevén r típusú csukló, a forgócsukló az a típus, amelyet a gyors robotbeállításokban találhat meg, amelyek a pontosságot és a sebességet helyezik előtérbe.
Az ízületek előnyei és korlátai robotfegyverekben
Forrás: Pinterest
Bármilyen jók is, amit csinálnak, a robotkarok nem hibátlanok. Mivel mechanikus, normális, ha egy bizonyos használati küszöb elérése után néhány mechanikai hiba lép fel. Az alábbiakban bemutatjuk a robotcsuklók előnyeit és korlátait.
Előnyök
Lehetővé teszik a mozgás szabadságát, és ez teszi iipari robotok nagyon sokoldalú. Egy egyszerű változtatás a programozásban a hegesztőrobotot festővé alakíthatja anélkül, hogy újat kellene vásárolnia.
Az ízületek szerkezetet adnak a robotoknak, ami viszont megkönnyíti a munkavégzést javítani és karbantartani őket. A hiba előfordulása után könnyen nyomon követhető egy csukló, nem pedig vad találgatások.
Az ízületek rugalmasak, és ez lehetővé teszi a robotkarok számára csavarni-forgatni, forogni, fel-le menni. E mozdulatok nélkül a robotkar nem más, mint egy drága szemét.
korlátozások
Az ízületek az állandó mozgások miatt gyenge pontok. Az ipari robotok által elszenvedett károk nagy része a fellépő kopás és elhasználódás miatt kezdődik. Ez elkerülhetetlen; a legjobb, amit tehetünk, ha elhalasztjuk.
A kötés javítása vagy cseréje költséges, különösen akkor, ha nincs közel az eredeti gyártóhoz. Nehéz kompatibilis helyettesítőt találni, és ez kisiklhatja a gyártási teret, mivel semmi sem történhet még akkor sem, ha egyetlen darab hiányzik.
Összegzés
A robotcsuklók az automatizálás fontos részét képezik. Az idő múlásával a gyártók egyre könnyebben válthatnak az automatizálásra, mivel egyre jobb kötésekkel rendelkező robotokat terveznek. Ha Ön is ezen az úton szeretne haladni, de nem tudja, hol kezdje, nézd meg weboldalunkat, és minden olyan információt megtalál, amelyre szüksége van a megfelelő választáshoz.