
Forrás: www.idtechex.com
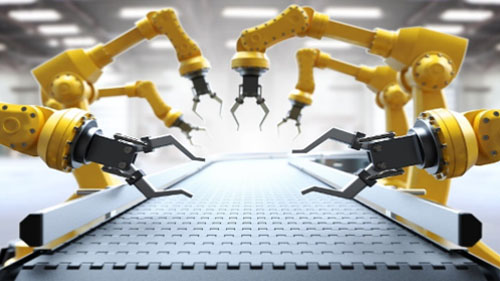
A feldolgozóipar automatizálása gyorsan lendületet kap, ahogy egyre több vállalat veszi át a robotika használatát. Ez az üzleti automatizálás előnyeinek, valamint az intelligensebb és intelligensebb folyamatok használatának tulajdonítható. Több termelést érhet el, és csökkentheti a sérülések kockázatát a gyártóüzemben. A legtöbb vállalkozás hajlik a robotkarok használatára pick & place, csomagolás, festés és összeszerelés többek között.
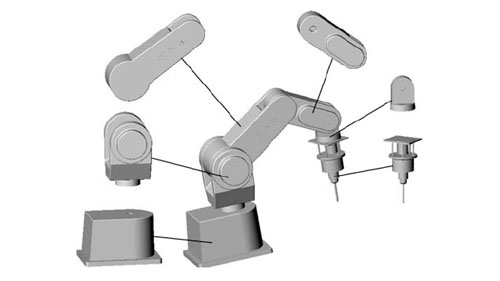
Amikor robotkarokat épít be vállalkozásába, ügyeljen arra, hogy minőségi munkát végezzen robotkar gyártó aki a legjobbat kínálja neked. Ezen túlmenően az is elengedhetetlen, hogy alapvető ismeretekkel rendelkezzen arról, hogy mit is takarnak. A robotkar rendelkezik a testtel, a csuklóval és a végkifejezővel, amelyek meghatározott funkciókat látnak el. Ahhoz, hogy ezek a különböző részek pontosan működjenek, szükség van robotcsuklók jelenlétére. Ebben a cikkben elmélyülünk a különböző robotcsuklókban, hogy jobban megérthessük.
Mik azok a robotcsuklók?
Forrás: www.researchgate.net
A robotcsuklók a robot mozgatható alkatrészeit jelentik, amelyek relatív mozgást eredményeznek a szomszédos láncszemek között. Ebben az összefüggésben a láncszemek az ízületeket összekötő merev elemekre utalnak a tiszta és megfelelő működés érdekében. Ez azt mutatja, hogy a ipari robotkar Az optimális működés érdekében láncszemek és kötések kombinációját használja. Alapvető fontosságú annak biztosítása, hogy a manipulátor illesztései megfelelően működjenek, így biztosítva a pontosságot és pontosságot az alkalmazás során.
A robotcsuklókat időnként tengelyeknek is nevezik. Elengedhetetlenek és hasznosak annak biztosítására, hogy a kar mozgását ne korlátozzák vagy ne zavarják. Ha többet tud meg a robotcsuklókról, az segít meghatározni, hogy milyen típusú robotkarral szeretne dolgozni, attól függően, hogy milyen feladatokat szeretne ellátni.
Mechanikus csuklótípusok robotokhoz
Forrás: www.britannica.com
Tekintettel arra, hogy a feldolgozóiparban különböző típusú robotokat használnak, sokféle robotot is talál mechanikus ízületek. Ezek az ízületek mozgásuk és alkalmazásuk tekintetében is különböznek egymástól, különösen, ha a használni kívánt robot típusáról van szó.
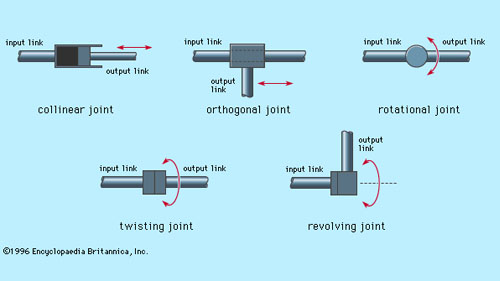
A robotkarokban található mechanikus csuklókkal kapcsolatban öt fő típust kell figyelembe venni. A kötések közül kettő lineáris, ami azt jelenti, hogy a szomszédos láncszemek közötti relatív mozgás transzlációs. Másrészt a másik három forgó, ami azt jelenti, hogy a láncszemek egymáshoz viszonyított mozgása elfordul közöttük. A robotok ötféle mechanikus csuklója a következők:
Lineáris ízületek
A lineáris kötéseknél a szomszédos láncszemek relatív mozgását párhuzamosnak kell tekinteni. Ez azt jelenti, hogy a bemeneti és kimeneti hivatkozások lineáris mozgásban csúsznak. Ez a fajta mozgás azt eredményezi, hogy a transzlációs mozgás. Ez a fajta lineáris mozgás többféle módon is megvalósítható, beleértve a teleszkópos mechanizmus és a dugattyú használatát. Ezt a fajta ízületet L-csuklónak is nevezik.
Ortogonális ízületek
Az ortogonális kötéseket népszerûen O-típusú ízületeknek is nevezik. A bemeneti és a kimeneti kapcsolat relatív mozgását jellemzi. Ez a fajta mozgás az ortogonális ízületekben egy transzlációs csúszó mozgás. A lineáris kötések elrendezésétől eltérően azonban a Ortogonális ízület, a kimeneti kapcsolat merőleges a bemeneti hivatkozásra.
Rotációs ízületek
Amikor a forgó ízületek, meg fogja találni a forgó relatív mozgások használatát, amelyek jól jönnek a több munkaterületen dolgozó robotmanipulátorok számára. Ezeket a mozgásokat úgy hajtják végre, hogy a forgástengely merőleges a bemeneti és kimeneti kapcsolatok tengelyére. Ezeket a forgócsuklókat R típusú csuklóknak is nevezik.
Csavargó ízületek
Az ilyen típusú ízületi jellemzők forgó mozgás ami használat közben bizonyos fokú forgást is eredményez. Ezekben az ízületekben a mozgás a forgástengelyhez képest merőleges a bemeneti és kimeneti kapcsolatok tengelyére. A csavaró kötéseket T típusú kötéseknek is nevezik.
Forgó ízületek
A forgó csuklóknál kicsit más a helyzet, mint a többinél. Ezek az ízületek egy forgó mozgással is rendelkeznek, amely különféle alkalmazásokban jól jön. Ezeknek az ízületeknek a mozgása a két kapcsolat közötti mozgást jellemzi. A bemeneti kapcsolat tengelye párhuzamos a kötés forgástengelyével. Másrészt a kimeneti összekötő tengelye úgy van kialakítva, hogy merőleges legyen a kötés forgástengelyére. Ezt a fajta kötést V típusú csuklónak is nevezik.
Különböző típusú robotok és a használt mechanikus kötések
Forrás: www.technologyreview.com
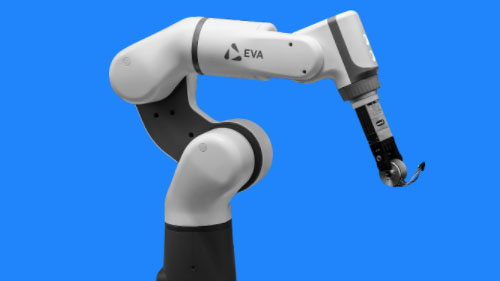
A különböző robotok különböző típusú mechanikus kötéseket fognak használni. Ha többet tud meg a különböző robotokról, jobb pozícióba kerülhet, ha befektethet egy olyan robotba, amely az Ön számára megfelelő. A leggyakrabban fontolóra vett robotok közül néhány:
csuklós
Az csuklós robot a tervezés nagy valószínűséggel a forgócsuklók különböző tartományaival és kombinációival érkezik. Ez a tartomány tartalmazhat egyszerű 2 ízületi struktúrákat, és áttérhet a 10 vagy több ízülettel rendelkező összetettebb struktúrákra. Ennél a kialakításnál a kar egy csavaró csukló segítségével, míg a karban lévő láncszemek forgó csuklókkal vannak összekötve az alappal.
kartéziánus
Aktivitáskövető derékszögű robotok, a kialakítás három lineáris kötést tartalmaz. Ezek az ízületek a derékszögű síkon találhatók, amely X, Y és Z elemeket foglal magában. Ezek a robotok egy rögzített csuklóval is rendelkezhetnek, könnyebben elforgatható ízületekkel a mozgáshoz. Ezt a bizonyos típusú robotot egyenes vonalúnak vagy portálnak is nevezik.
Hengeres
Az hengeres robot tartalmaz egy forgó csuklót, amely az alaphoz van rögzítve, és egy lineáris csuklót, amely a különböző láncszemek összekapcsolására szolgál. Tekintettel arra, hogy a hengeres robotok hengeres munkaterületen belül dolgoznak, a forgó és lineáris mozgás jól jön a pontosság eléréséhez.
Poláris
A robotok poláris kialakításánál a kart csavaró csukló segítségével csatlakoztatják az alaphoz. Időnként két forgócsukló és egy lineáris csukló kombinációját is használhatja. Mivel ezt a robotot gömbrobotnak is nevezik, a bemutatandó munkakör is gömb alakú lesz. A robotban használt tengelyek poláris koordináta-rendszert alkotnak, amely lehetővé teszi a manipulátor könnyű munkáját.
SCARA
Az SCARA robot népszerű lehetőség számos gyártó körében, különösen azok körében, akik automatizálni szeretnék összeszerelési folyamataikat. Ez a robot általában hengeres, és viszonylag hengeres munkakörben dolgozik. Két párhuzamos kötést használ, amelyek jól jönnek az összeszerelési folyamat során. Ezek az illesztések biztosítják az illeszkedést egy kiválasztott síkban, miközben a robot használatban van.
Delta
Az delta robotok pókszerű felépítésűek, amelyek lehetővé teszik számukra, hogy nagyszerű szolgáltatásokat kínáljanak felhasználóiknak. Paralelogrammákból épülnek fel, amelyek össze vannak kötve és egy közös alaphoz kapcsolódnak. Az ilyen típusú robotok csuklói forgóak és lineárisak. Ez lehetővé teszi a robot számára, hogy a kar szerszámainak egyetlen végét mozgassa egy kupola alakú munkaterületen. Növeli teljesítményét, hogy biztosítsa a különböző feladatok kidolgozásának pontos végrehajtását.
Összegzés
Amikor robotikával dolgozik, mint vállalkozása különböző folyamatainak automatizálásának eszközeként, szem előtt kell tartania a különböző szempontokat. Ezek a szempontok óriási szerepet játszanak az Ön által választott robotika teljesítményében. Ha ipari robotkarok használatáról van szó, a robotcsuklókkal naprakésznek kell lennie.
Ismerje meg a különböző ízületeket, és hogyan befolyásolják a robot teljesítményét. Ez segít felmérni, hogy az automatizálni kívánt tevékenységekhez milyen illesztések lennének a legalkalmasabbak.
Ha ez megvan, befektethet olyan robotkarokba, amelyek az Ön által kínált ízületekhez tartoznak. Szánjon rá időt és dolgozzon együtt automatizálási berendezések gyártói aki segít neked.