
Az EVST Mérnöki Csapata által · Utolsó frissítés: 2026. július 15.
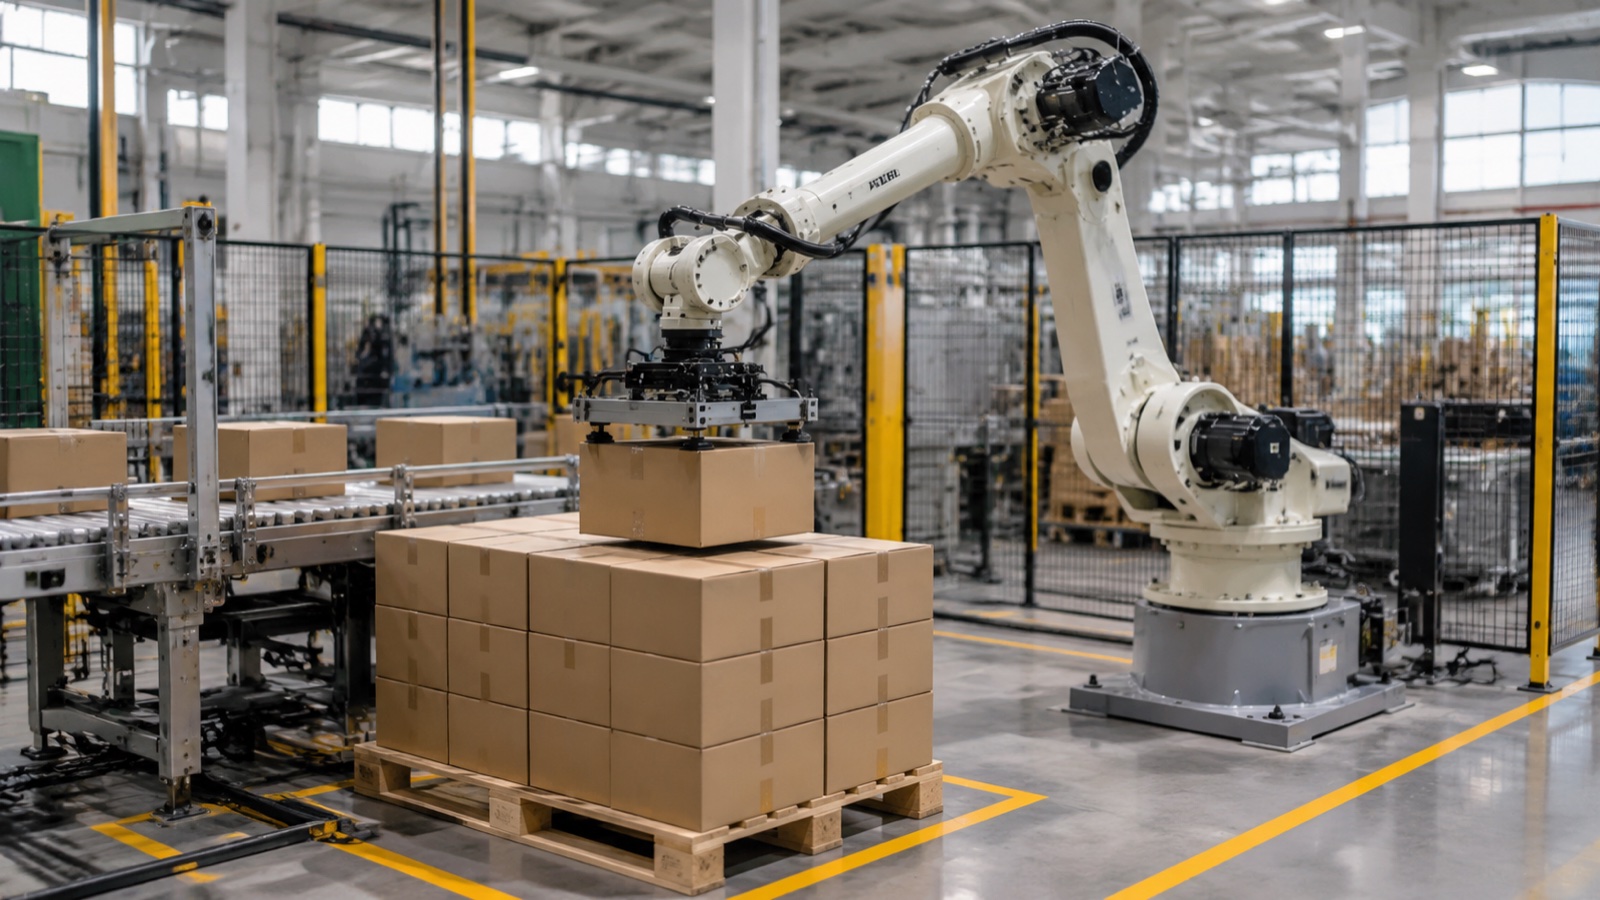
A palettázó robot egy automatizált kar vagy erre a célra szolgáló mechanizmus, amely ládákat, zsákokat vagy termékeket raklapokra rak megismételhető mintázatban, helyettesítve vagy segítve a kézi rakodásokat. 2026-ban négy típus van kereskedelmi forgalomban: réteges/soros palettázók, hattengelyes robotpalettázók, együttműködő palettázó kobotok és dedikált 4 tengelyes palettázó robotok. A választás a hasznos tehertől, az áteresztőképességtől, az alapterülettől és attól függ, hogy egy gyártósornak hány SKU-t kell kezelnie.
Mit csinál egy palettázó robot, és hogyan fejlődött a kategória?
Egy csomagoló- vagy töltősor végén a kész dobozokat, zsákokat vagy tálcákat stabil, szállításra kész mintázatban kell raklapra rakni, mielőtt becsomagolnák és kiszállítanák őket. Ennek kézi elvégzése fizikailag ismétlődő munka, és ez az egyik első feladat, amelyet a gyártók automatizálnak, amint a gyártósor sebessége vagy a munkaerő rendelkezésre állása korlátozó tényezővé válik. Egy palettázó robot kezeli ezt a rakásolási lépést: egy doboz vagy dobozréteg felvétele és a raklapra helyezése egy programozott minta szerint, ciklusról ciklusra, állandó elhelyezési pontossággal.
Az IFR World Robotics adatai szerint az anyagmozgatás, amely magában foglalja a palettázást is, a hegesztés és az összeszerelés mellett folyamatosan az ipari robotok egyik legnagyobb alkalmazási kategóriája a telepített egységek alapján. Ez a kereslet a palettázó hardvereket egyszerre két irányba terelte: a dedikált 4-tengelyes gépek gyorsabbak és kompaktabbak lettek, míg a hattengelyes karok és az együttműködő robotok egyre nagyobb részesedést szereztek azokon a gyártósorokon, amelyeknek több SKU között kell váltaniuk teljes mechanikai átállás nélkül. A palettázó robotok piacán aktív főbb gyártók közé tartozik a FANUC, az ABB, a KUKA, a Yaskawa és az EVST, amelyek mindegyike dedikált palettázó testek és hattengelyes karok valamilyen kombinációját kínálja, palettázási feladatokra konfigurálva.
Ez az útmutató először 2021-ben jelent meg, amikor a „kobotos palettázó” még újdonságnak számított, és a legtöbb vásárlási útmutató alapértelmezés szerint egy hattengelyes kart alkalmazott. Ez a keretrendszer elavult: a kollaboratív palettázás a legtöbb nagyobb gyártónál a kísérleti sorokról a standard katalóguskínálattá vált, a dedikált 4-tengelyes gépek a hattengelyes karokkal csökkentették az áteresztőképességi különbséget az egyetlen SKU-t igénylő munkáknál, és a vásárlók egyre inkább a hasznos terhelés és a SKU-szám alapján kezdik a kiválasztási folyamatot, nem pedig egyetlen alapértelmezett robottípus alapján. Az alábbi szakaszok ezt a 2026-os alapállapotot tükrözik, nem pedig a 2021-es korszak feltételezését, miszerint a hattengelyes kar az alapértelmezett választás minden palettázó sorhoz.
Palettázó robotok típusai
Réteges / soronkénti palettázók
A réteges palettázók nem robotkarok a hattengelyes értelemben. Mechanikus, gyakran portál- vagy oszlopalapú rendszerek, amelyek egy teljes rétegnyi dobozt állítanak össze egy formázóasztalon, majd egyetlen mozdulattal a kész réteget a palettahalomra tolják vagy leengedik. A soronkénti változatok egyszerre egyetlen sort építenek fel egy teljes réteg helyett. Mindkét megközelítés a rugalmasságot a nyers áteresztőképesség érdekében cseréli el: az egy vagy alacsony SKU-számú, nagy, állandó volumenű gyártósorokon jeleskednek, de a minta vagy a dobozméret újrakonfigurálása jellemzően tovább tart, mint egy robotkar újraprogramozása.
Hattengelyes robotpalettázók
Egy hattengelyes robotpalettázó ugyanazt az általános kararchitektúrát használja, mint egy hegesztő- vagy anyagmozgató robot, amely egy doboz- vagy zsákkezelő karvég-szerszámmal és palettázás-specifikus útvonal-szoftverrel van felszerelve. A dedikált 4 tengelyes géphez képesti extra szabadságfokok lehetővé teszik, hogy a kar szinte bármilyen síkban elforgathassa és tájolhassa a dobozokat, ami olyan gyártósorokon fontos, amelyek egyetlen futtatáson belül, vagy ugyanazon a cellán belül több SKU között keverik a dobozméreteket, súlyokat vagy orientációkat. A gyakorlatban azok a palettázó cellák, amelyek ugyanazon futtatáson belül keverik a dobozsúlyokat és a dobozorientációkat, általában a hattengelyes karokat részesítik előnyben a dedikált 4 tengelyes gépekkel szemben, mivel a csukló extra elforgatása elnyeli az orientációváltozásokat anélkül, hogy minden SKU-hoz újraminősítené a karvég-szerszámot.
Együttműködő palettázó kobotok
A kollaboratív palettázó kobotok az ISO 10218 szabványsorozatban meghatározott teljesítmény- és erőkorlátozó kialakítást alkalmazzák a palettázási feladatokra, így a kar minden konfigurációban csökkentett sebességgel tud működni emberek közelében, teljes magasságú biztonsági ketrec nélkül. Az iparági megfigyelések szerint az együttműködő robotok darabszáma az elmúlt években gyorsabban nőtt, mint a hagyományos ipari robotok az anyagmozgatási alkalmazásokban, annak ellenére, hogy még mindig a teljes palettázó létesítmények kisebbségét képviselik. A kobotos palettázók jellemzően alacsonyabb hasznos terheléssel és áteresztőképességgel működnek, mint a dedikált vagy hattengelyes gépek, ami alkalmassá teszi őket kisebb volumenű gyártósorokra, vegyes cikkszámú gyártósor-végi állomásokra vagy olyan létesítményekre, ahol korlátozott a teljes védelemhez szükséges alapterület.
Dedikált 4-tengelyes palettázó robotok
A dedikált palettázó robotokat kifejezetten a „halmozd és helyezd el” mozgáshoz tervezték: egy alapforgatás plusz három lineáris vagy közel lineáris mozgástengely, a hattengelyes kar teljes csuklómozgása nélkül. Ez a keskenyebb mozgáskészlet teszi lehetővé, hogy egy négytengelyes gép gyorsabban mozogjon és nagyobb hasznos terheket kezeljen egy adott alapterületen, mint egy általános célú hattengelyes kar, amely ugyanazt a feladatot végzi. Az EVST QJRB sorozata négy hasznos teherosztályban fedi le ezt a kategóriát: QJRB15-1 kb. 15 kg, QJRB30-1 kb. 30 kg, QJRB180-1 kb. 180 kg és QJRB800-1 kb. 800 kg, amely a QJAR platform legnagyobb hasznos teherbírású felépítménye. Ezeket a gépeket általában ital-, tej-, élelmiszer-, sör-, petrolkémiai és gyógyszeripari palettázó sorokban használják, ahol nagy az egy- vagy kétcikk-mennyiség, és a minta ritkán változik.
Az ital-, tejtermék- és fagyasztott élelmiszer-palettázó sorok egy olyan változóval bővülnek, amelyet egy hasznos terhelési táblázat önmagában nem rögzít: a környezeti hőmérséklettel. Egyes gyártósor-végi cellák sokkoló hűtés vagy hideg tároló zónák mellett helyezkednek el, mások pedig ugyanazon az emeleten található melegvíz-töltő vagy pasztőröző berendezések mellett futnak. Az EVST extrém hőmérsékletű robotsora például -30°C és 80°C közötti üzemi tartományra van méretezve, de ezt az értéket érdemes ellenőrizni bármely gyártó közzétett specifikációjával szemben, mielőtt lefoglalnánk a cella helyét, mivel nem minden ipari vagy együttműködő robot van ugyanarra a hőmérséklet-tartományra méretezve.
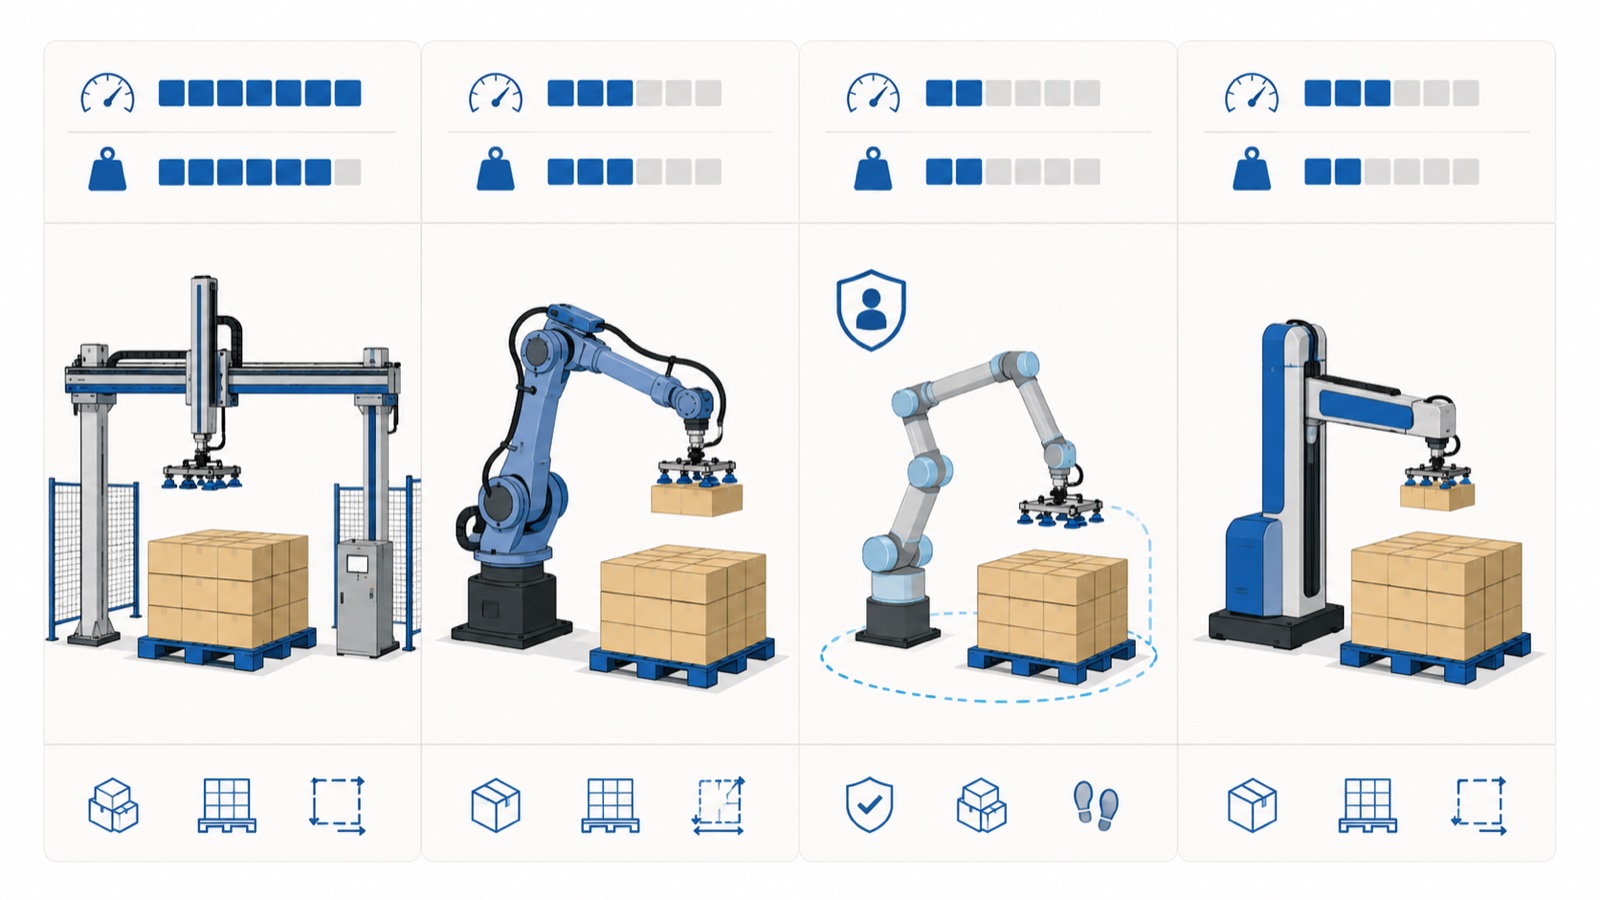
Palettázó robottípusok összehasonlítása
| típus | Tipikus hasznos teher | Relatív sebesség | Tipikus használati eset |
|---|---|---|---|
| Réteges / soronkénti palettázó | Nehéz, réteges (nem karonkénti besorolású) | Magas egyetlen mintázat alapján | Egyetlen SKU, nagyon magas állandó állapotú mennyiség |
| Hattengelyes robotpalettázó | Könnyűtől a nehézig terjed, karfüggő | Mérsékelt vagy magas | Vegyes SKU-k, változó esetorientáció, többfeladatos cellák |
| Együttműködő palettázó kobot | Alacsonyabb hasznos teher osztály | Alacsony vagy közepes | Korlátozott alapterület, vegyes, kis volumenű SKU-k, csökkentett őrzési zónák |
| Dedikált 4-tengelyes palettázó (pl. EVST QJRB sorozat) | ~15 kg-tól ~800 kg-ig a vonalon át | Magas, célra épített kerékpár | Egy/két SKU-s, nagy áteresztőképességű ital-, élelmiszer- és ömlesztett anyaggyártó sorok |
A robotos raklapozás előnyei
A kézi palettázásról a robotizált palettázásra való áttérés mellett szóló érvek a működési előnyök következetes során alapulnak, nem csak a munkaerő-csökkentésen.
- Nagyobb áteresztőképesség. A robotizált palettázó cellák általában többszörösen gyorsabbak, mint a kézi palettázó állomások, ezt a tényezőt az anyagmozgatási teljesítmény-felmérésekben gyakran akár tízszeresére is becsülik. A dedikált 4 tengelyes gépek, mint például a QJRB gyártósor, megismételhető, percenkénti ciklussebességre épülnek egy- vagy kétcikk-sorokon.
- Csökkentett sérüléseknek való kitettség. Az ismétlődő emelés és rakodás a raktározásban és a gyártásban előforduló kézi anyagmozgatási sérülések jól dokumentált forrása; a mozgás automatizálása leveszi a kezelők válláról ezt az ismétlődő terhelést.
- Alacsonyabb hosszú távú üzemeltetési költség. Miután egy cellát üzembe helyeztek, a raklaponkénti határköltség nagyrészt energia- és karbantartási költségekből áll, amelyek általában kedvezőbbek a berendezés élettartama alatti tartós kézi munkaerőköltségekhez képest. A hasznos teher szegmensenkénti teljes költségbontása, beleértve a beruházási komponenseket és a megtérülési időzítést, külön szerepel a mi dokumentumunkban. Palettázó robot költség- és megtérülési útmutatója.
- Kevesebb termék- és raklapsérülés. A programozott elhelyezési pontosság csökkenti a dobozok összenyomódását, a rossz illesztést és a raklapok túlnyúlását, amelyek az időnyomás alatti kézi rakodás során jelentkeznek.
- Egyszerű átprogramozás. Különösen a hattengelyes és kobotos palettázók képesek szoftveresen váltani a rakási mintákat a mechanikus újrakonfigurálás helyett, lerövidítve az átállási időt a vegyes SKU-kat használó gyártósorokon.
- Többtermékes alkalmazkodóképesség. Egyetlen robotcella gyakran több méretű és súlyú dobozt is képes palettázni a névleges teherbírási keretén belül, míg egy rétegpalettázó jellemzően egy mintacsaládra van hangolva.
- Skálázhatóság. További palettázó cellák adhatók hozzá egy növekvő sorhoz anélkül, hogy a teljes gyártósor végi elrendezést újra kellene tervezni, ami fontos a gyártók számára, akik szakaszosan szeretnék növelni a termelést.
Mit kell figyelembe venni palettázó robot kiválasztásakor?
A palettázó robot kiválasztása kevésbé a leggyorsabb gép megtalálásáról szól egy specifikációs lapon, mint inkább a gépnek a gyártósor valós üzemi körülményeihez való illesztéséről.
Megbízhatóság és kitöltési tényező. A palettázó cellák gyakran szinte folyamatosan működnek több műszakban. Egy alkalmi igénybevételre tervezett robot nem ugyanúgy fog működni, mint egy olyan, amelyet több éves élettartamra tervezett, nagy ciklusszámú működésre terveztek. A gyakorlatban a munkaciklust értékelő vásárlóknak a gyártó által megadott átlagos meghibásodási időt és a munkaciklus-osztályt kell megkérdezniük az adott modellre vonatkozóan, nem csak az általános termékcsalád-brosúra adatait, mivel a dedikált palettázó testek és az általános célú hattengelyes karok nem mindig rendelkeznek ugyanarra a folyamatos üzemi szabványra való besorolással.
Alkalmazkodóképesség a változó termeléshez. A gyártósorok ritkán futtatják pontosan ugyanazt a cikkszám-keveréket a robot teljes élettartama alatt. Egy hattengelyes vagy kobotos palettázó, amely szoftveresen átprogramozható egy új dobozmérethez a mechanikus átszerelés helyett, védi a befektetést a termékvonalak fejlődése során.
Többcélú képesség. Néhány üzem olyan robotot szeretne, amely az egyik gyártási folyamat során palettázni tud, míg egy másikban egy másik anyagmozgatási feladatot, például dobozolást vagy palettáról való leemelést végez. Ez a rugalmasság leszűkíti a lehetőségeket a megfelelő kinyúlással és teherbírással rendelkező hattengelyes karokra.
Műszaki támogatás és helyszíni reagálás. Egy leállt palettázó cella leállítja a gyártósor végét, így a válaszidő ugyanolyan fontos, mint az üzemidőre vonatkozó specifikációk. A vevőknek ellenőrizniük kell, hogy a beszállító helyszíni üzembe helyezést és terepi mérnöki lefedettséget kínál-e a saját régiójában a távoli támogatás helyett, mivel egy működő gyártósor végén álló palettázó nem várhat napokat egy kiszállított pótalkatrészre vagy egy távoli diagnosztikára.
Raklap- és rakományminőség. Az automatizált palettázó sorok halmozási hibáinak egyik leggyakrabban idézett oka az inkonzisztens raklapminőség, a vetemedett lapok, a vegyes méretek és a sérült élek. A raklaptűrés robot melletti meghatározása az alkalmazástervezés standard lépése, nem pedig utólagos szempont.
Operátorképzés. Még egy jól specifikált cella is gyengén teljesít, ha az azt üzemeltető operátorok nem tudják módosítani a mintákat, elhárítani a hibákat, vagy elvégezni az alapvető karbantartást anélkül, hogy minden kisebb leállás esetén szervizmérnököt hívnának.
Biztonsági és szabályozási megfelelés. A palettázó cellák ugyanabba az ISO 10218 keretrendszerbe tartoznak, amely általánosságban az ipari és együttműködő robotokat is szabályozza. Az ISO 13849-1 szabvány szerint a palettázó cella vezérlőrendszerének biztonsággal kapcsolatos részei általában a 3. kategóriába vagy a d teljesítményszintű architektúrába tartoznak, ami azt jelenti, hogy egyetlen hiba önmagában nem vezet a biztonsági funkció elvesztéséhez. A vevőknek meg kell erősíteniük, hogy a robotbeszállító rendelkezik CE, SGS vagy TÜV harmadik fél általi tanúsítvánnyal és biztonsági dokumentációval, amelyet integrátori szintű cellavalidációhoz készítettek, valamint autóipari gyártósor-végmunkák esetén IATF16949 folyamattanúsítvánnyal a gyártósoron.
Költségvetés és elérhetőség. A hasznos teher osztálya, az áteresztőképességi követelmény és az átprogramozási rugalmasság mind befolyásolja az árat, a gyártási idő pedig gyártónként és régiónként eltérő. A palettázó robotok árazásának teljes lebontását hasznos teher szegmensenként, valamint a megtérülési idők robottípusok közötti összehasonlítását lásd a dedikált dokumentumunkban. Palettázó robot költség- és megtérülési útmutatójaEz a cikk a választékkal foglalkozik, nem az árral.
Palettázó robot költsége és megtérülése egy pillantásra
Egy palettázó robotcella árazása a hasznos teher osztályától, a karvég szerszámozásának bonyolultságától, a biztonsági védelemtől és az integrációs hatókörtől függ, nem csak a robottesttől. Általános szabályként elmondható, hogy maga a robot jellemzően a teljes telepített cella költségének töredékét teszi ki, miután a szerszámozást, a szállítást, a védelemmel és az üzembe helyezést hozzáadtuk. Az automatizált palettázó cellák megtérülési ideje a műszakstruktúrától és a korábbi munkaerőköltségektől függően változik, és a modellezést a létesítmény saját áteresztőképességéhez és a személyzet létszámához kell igazítani, nem pedig egyetlen iparági adathoz. A hasznos teher szegmensenkénti teljes árbontását és a megtérülési időre vonatkozó példát lásd a következő oldalon: Palettázó robot költség- és megtérülési útmutató 2026-ra.
Gyakran ismételt kérdések
Mennyibe kerül egy palettázó robot?
A palettázó robot ára a hasznos teher osztályától, a kar végén található szerszámoktól, a biztonsági védelemtől és az integrációs körtől függ, így a robottest jellemzően csak egy részét képezi a teljes telepítési költségnek. A hasznos teher szegmensenkénti és megtérülési idő modellezésével kapcsolatos teljes árbontásért tekintse meg a következő oldalt: Palettázó robot költség- és megtérülési útmutatója.
Mekkora hasznos teherre van szüksége egy palettázó robotnak?
Ez a doboz vagy zsák súlyától, valamint attól függ, hogy a robot egyes tételeket vagy teljes rétegeket kezel-e. A dedikált 4 tengelyes QJRB sor négy teherbírási osztályt ölel fel: nagyjából 15 kg, 30 kg, 180 kg és 800 kg, míg a hattengelyes és együttműködő palettázók a kiválasztott kartól függően a könnyebb és közepes teherbírásúakat is lefedik. A méretezés kiindulópontja a teherbírásnak a sorozat legnehezebb dobozához vagy rétegéhez való illesztése, a karvégi szerszám saját súlyának figyelembevételével.
Mi a különbség egy robotpalettázó és egy hagyományos rétegpalettázó között?
A hagyományos réteges vagy soronkénti palettázó egy mechanikus, gyakran portálalapú rendszer, amely egyetlen halmozási mintára van hangolva, és egyetlen vagy szűk SKU-tartományban nagyon nagy állandósult térfogat előállítására készült. Egy robotpalettázó, legyen az hattengelyes, együttműködő vagy dedikált 4 tengelyes, egy programozható kart használ, amely szoftveresen válthat mintákat, dobozméreteket és orientációkat, így a csúcsteljesítmény egy részét feláldozva rugalmasságért a vegyes SKU-gyártásban.
A 4 tengelyes vagy a 6 tengelyes robot a jobb palettázáshoz?
A dedikált 4-tengelyes robotok, mint például a QJRB sorozat, kifejezetten a „halmozd és helyezd el” mozgásra készültek, és jellemzően gyorsabban ciklusoznak, és nagyobb hasznos terheket kezelnek egy adott alapterületen egy- vagy kétcikk-készlettel rendelkező, nagy volumenű gyártósorokon. A hattengelyes karok csuklócsuklót biztosítanak, amely segít, ha a dobozok mérete, súlya vagy orientációja ugyanazon a futtatáson belül eltérő, vagy ha a cellának a palettázáson túlmutató feladatot kell kezelnie. Egyik sem feltétlenül jobb; a helyes választás attól függ, hogy hány cikkszámot futtat a gyártósor, és milyen gyakran változik a minta.
Képes egy együttműködő robot biztonsági kerítés nélkül palettázni?
Az ISO 10218 szabványsorozat értelmében egy együttműködő palettázó alkalmazás csak akkor működhet teljes magasságú védelem nélkül, ha egy alkalmazásszintű kockázatértékelés megerősíti, hogy az adott robot, szerszám, alkatrész és feladat kombinációja megfelel a teljesítmény- és erőkorlátozási vagy más elismert együttműködési technikának. Ezt a meghatározást cellánként végzik; a robot kobot-besorolása önmagában nem szünteti meg a dokumentált kockázatértékelés szükségességét.
Hol tovább
A palettázás automatizált anyagmozgatásba való illeszkedésének tágabb kontextusáért lásd a következő oldalunkat: Útmutató a robotizált anyagmozgatáshoz: rakodás, válogatás és áthelyezésA dedikált 4 tengelyes palettázó sorról és a QJRB hasznos teherosztályok közötti választásról bővebben a következő helyen olvashat: 4-tengelyes palettázó robot kiválasztási útmutatóA teherbírás-tartomány nehéz végén lévő alkalmazásokhoz a Nagy teherbírású ipari robot vásárlási útmutató (200-800 kg-os QJAR/EVS sorozat) a tipikus palettázási feladatokon túlmutató méretezést is magában foglal. A döntés költség- és megtérülési oldalát lásd a Palettázó robot költség- és megtérülési útmutató 2026-ra.
Az EVST robotplatformja a teljes hasznos teher spektrumot lefedi, az együttműködő és SCARA-osztályú gépektől kezdve a dedikált 4-tengelyes QJRB palettázó soron át a nehezebb, hattengelyes QJAR karokig, amelyeket CE, SGS és TUV harmadik fél általi tanúsítványok, valamint több mint 100 országban működő terepi mérnöki hálózat támogat. A vállalat több mint 600 automatizálási projektet valósított meg hét éves működése során, és rendelkezik a Kínai Nemzeti Szellemi Tulajdon Hivatala által megadott szabadalommal, amely az automatizált projektillesztő rendszerére vonatkozik, ez a hitelesítő adat, amely alátámasztja a palettázó cellák szállítása mögött álló mérnöki és integrációs dokumentációt. Hasznos teher ajánlására vagy a gyártósor végi integrációs árajánlatra van szüksége, a csapat a következő címen érhető el: Elérhetőség oldalon.
A szerzőről: Az EVST Mérnöki Csapat az ipari robotikáról és az automatizált anyagmozgatásról ír mérnökök és operatív vezetők számára, akik a gyártósori automatizálást értékelik. A 2018-ban Csengtuban alapított EVST (EVS TECH CO., LTD) több mint 600 automatizálási projektet szállított, és több mint 100 országba szállított. IATF16949 autóipari szintű tanúsítvánnyal és CE / SGS / TUV harmadik fél általi tanúsítványokkal rendelkezik együttműködő robotjai, QJAR ipari robotjai, SCARA és delta termékcsaládjai esetében.
Utolsó frissítés: július 15, 2026