
Ha egy robot látja, ahogy egy fúvókát végigsöpör egy munkadarabon, az mozgást bizonyít, nem pedig a folyamat elfogadását. Mielőtt robotizált permetezőcellát vásárolna, különítsen el három kérdést: el tudja-e érni a robot a kívánt pózokat, a permet valós körülmények között lefedi-e a megadott területet, és a felület megfelel-e a vevő folyamatkritériumának?
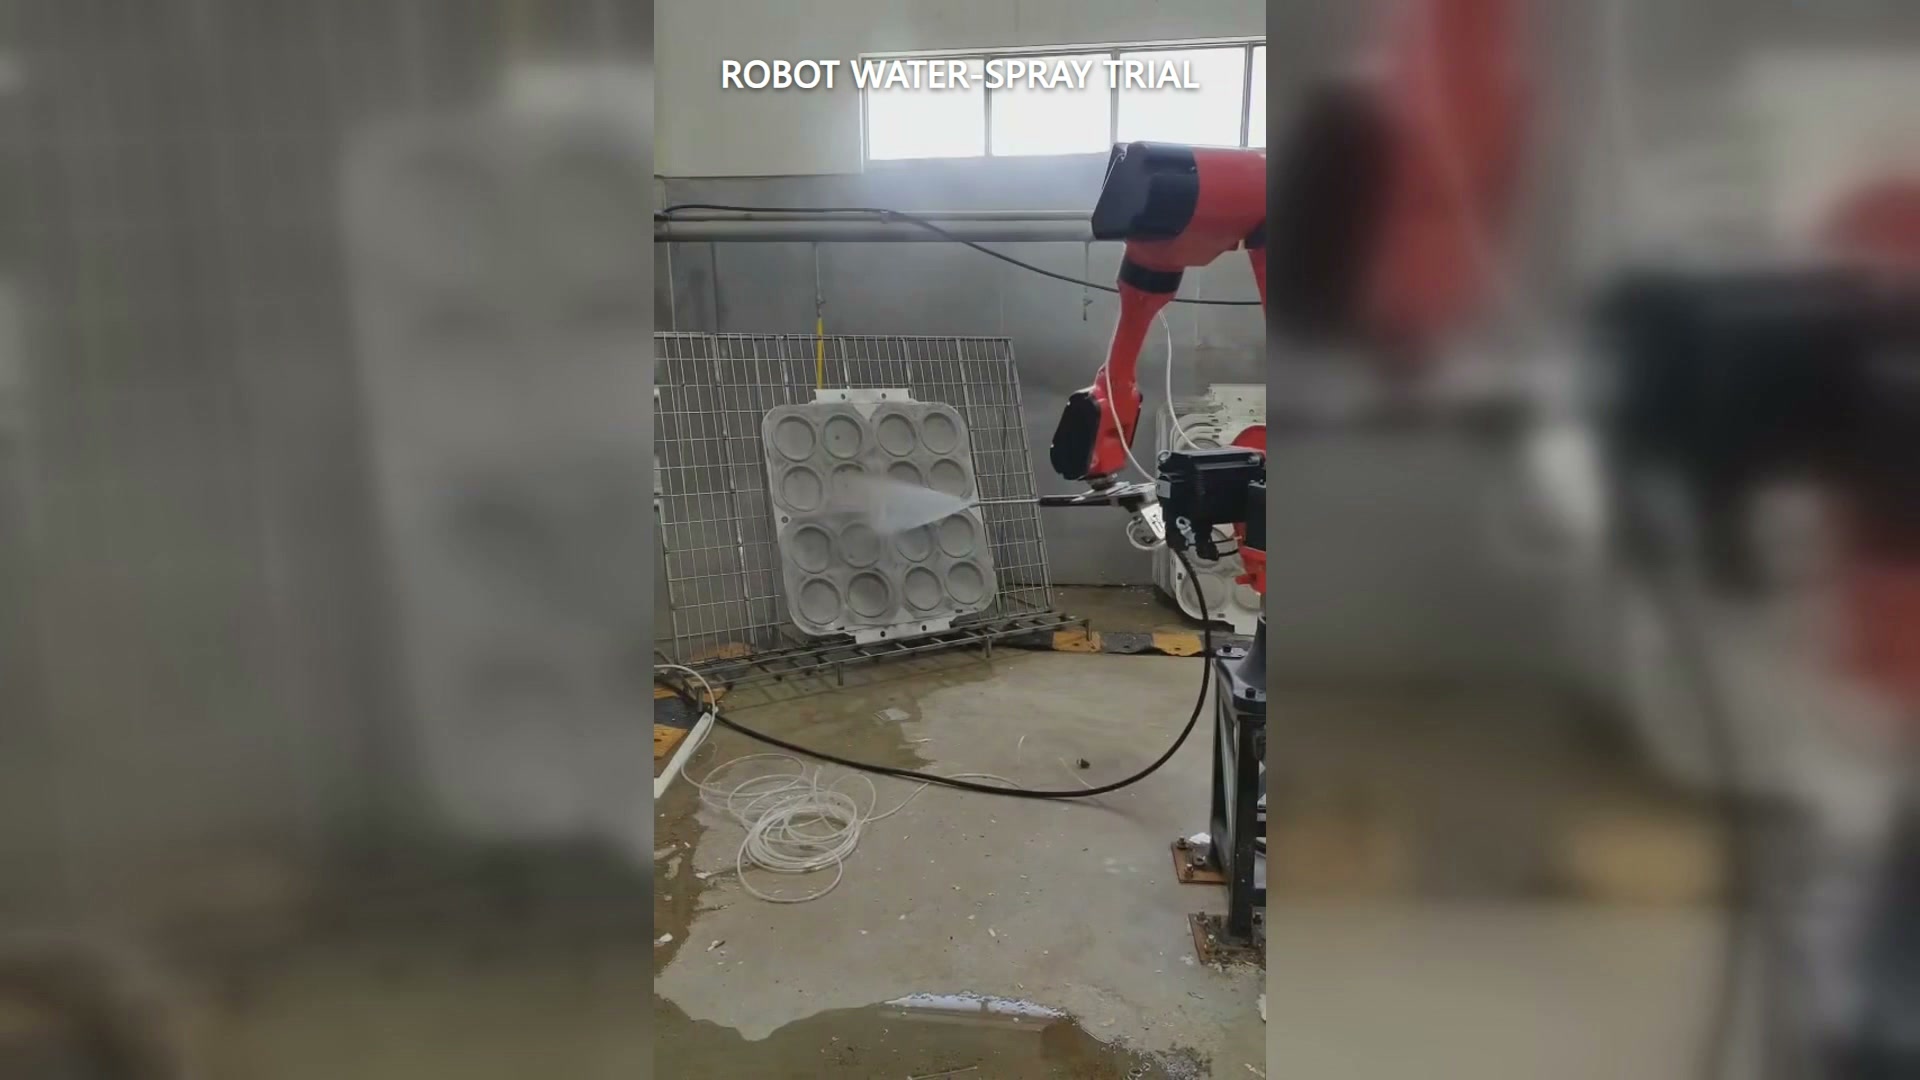
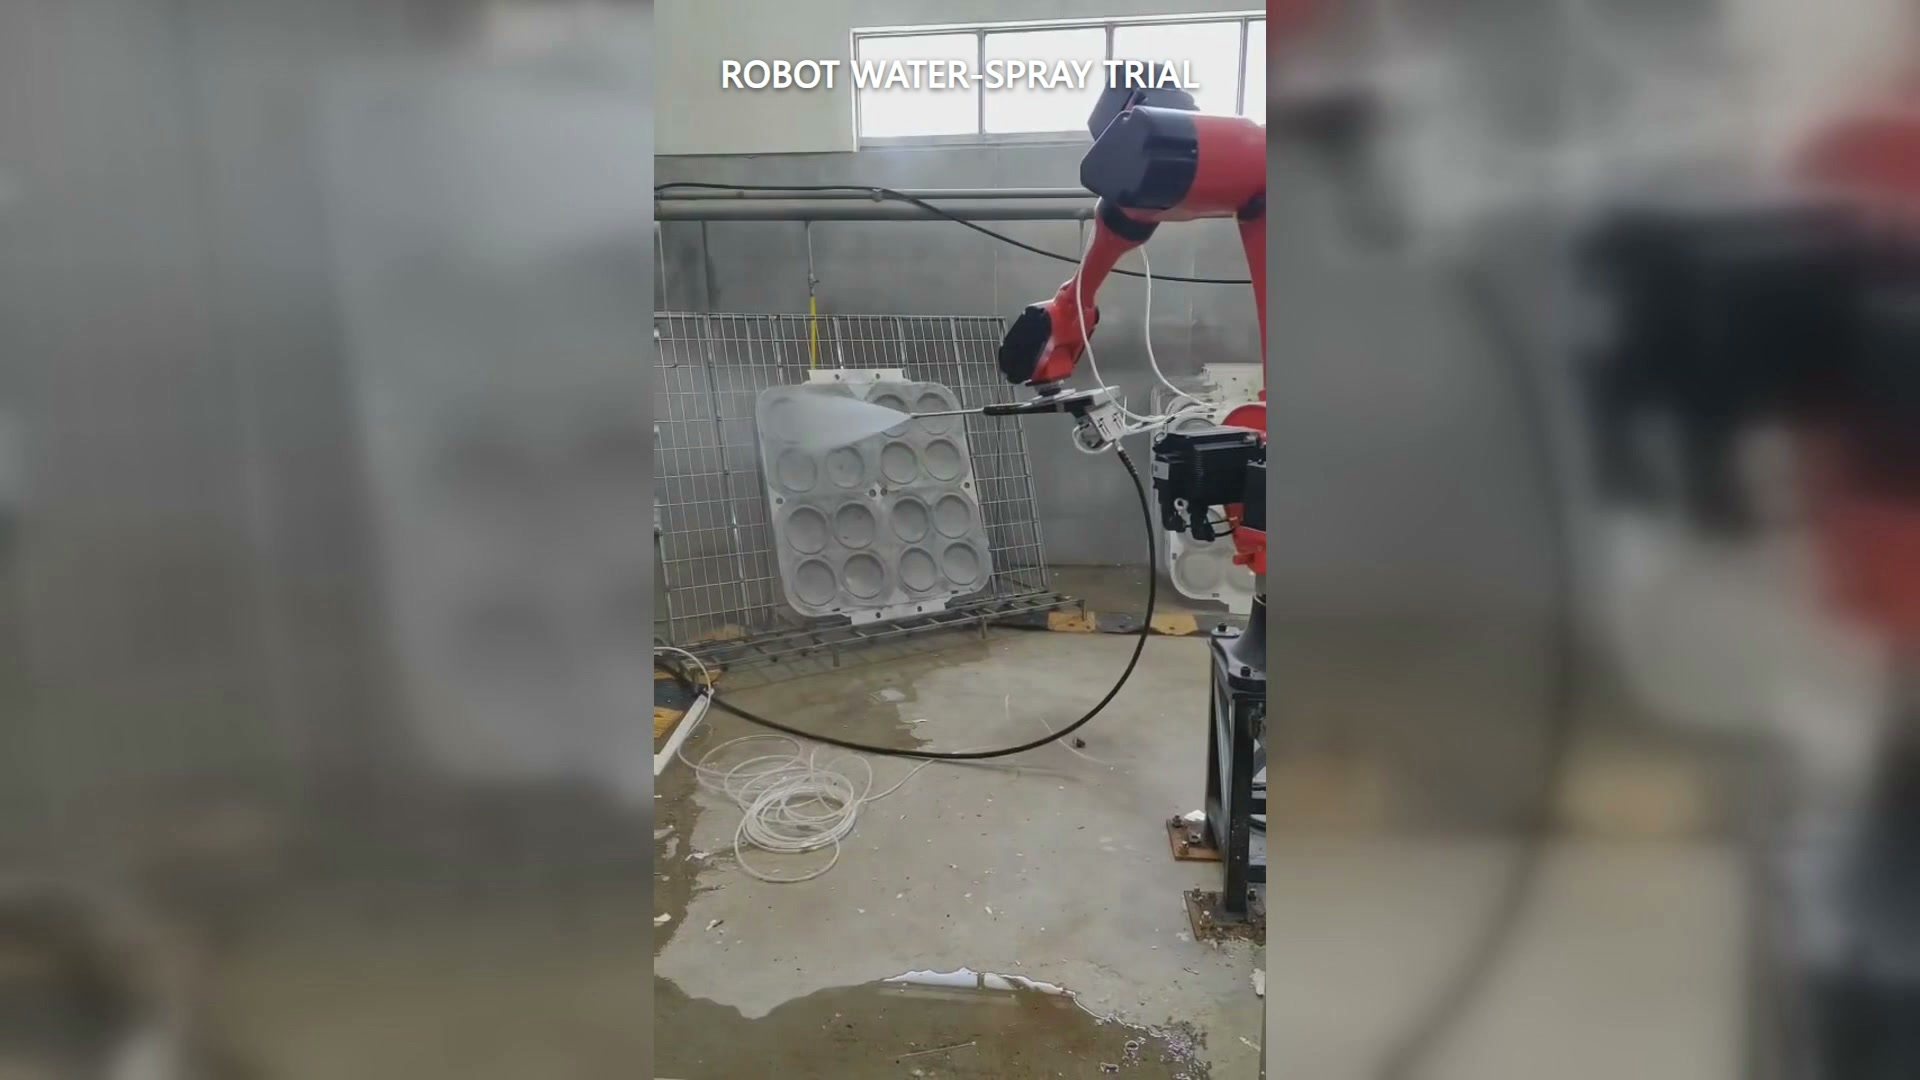
A felvételen egy piros ipari robot látható, amely egy karcsú fúvókával vizet permetez egy nagyméretű, világos színű, süllyesztett geometriájú munkadarabra. Egy látható vízsugár követi a robot útját, miközben a fúvóka változtatja a helyzetét a felületen.
1. Mely munkadarabokat kell a próbadarabnak képviselnie?
A mintákat geometria, ne a kényelem alapján válassza ki. Vegye figyelembe a legmélyebb bemélyedést, a fúvóka irányát megváltoztató élt, a legtávolabbi szükséges pozíciót és minden olyan változatot, amely megváltoztatja a távtartó távolságot. Egy sík lemez nem tud válaszolni az üreg által létrehozott hozzáférési kérdésekre.
Adja meg a tényleges rögzítőelemet vagy egy reprezentatív rögzítési elrendezést. A kinyúlást a fúvóka, a szervizmarás és a munkadarab jelenlétében kell vizsgálni – nem üres robotcsuklóval.
2. Milyen feltételek határozzák meg a permetezést?
Dokumentálja minden egyes futtatáshoz a tervezett folyadékot, a fúvókát, az üzemi körülményeket, a permetezési távolságot, a szöget és a pályasebességet. Hivatalos fúvóka útmutató elmagyarázza, hogy az elméleti lefedettség a szórási távolsággal és a szórási szöggel változik, és hogy a kritikus lefedettséget az alkalmazáshoz ellenőrizni kell.
Ha a gyártási folyamat a bemutatótól eltérő folyadékállapotot használ, ismételje meg a vonatkozó tesztet. Egy videón hasonlóan kinéző útvonal nem feltétlenül hozza létre ugyanazt a mintázatot az alkatrészen.
3. Hogyan fogják ellenőrizni a fedezetet?
A vizsgálat megkezdése előtt határozza meg a szükséges régiót és egy megfigyelési módszert. A folyamattól függően ez lehet egy megfigyelőközeg, feltérképezett ellenőrzési zónák vagy más egyeztetett mérés. Jegyezze fel a kihagyott területeket, a túlzott átfedést és a bemélyedések vagy élek körüli változásokat.
A lefedettségi bizonyíték elkülönül a végeredménytől. A nedvesített felület nem automatikusan tiszta, bevont, hűtött vagy más módon elfogadható.
4. Mi a folyamat elfogadási kritériuma?
A vevő határozza meg a sikert: az eltávolítandó szennyeződés, az elérendő bevonat állapota, az elérendő hőmérsékleti állapot vagy más mérhető követelmény. Használjon reprezentatív bemeneti állapotot, és a kimenetet a megállapodott módszerrel vizsgálja meg. Ne helyettesítse ezt azzal, hogy „a robot befejezte az utat”.
5. Mi történik a tömlővel nehéz pózokban?
A legtávolabbi kinyúlásokat, irányváltásokat és irányváltásokat a tényleges tömlő vagy szervizcsomag megfigyelése közben végezze. Keressen akadást, túlzott hajlítást, a munkadarabbal való érintkezést és a fúvóka helyzetét megváltoztató erőket. Szolgáltatáscsomagok visszavonása az interferencia-kezelés egyik opcionális megközelítése; a projektnek még tesztelnie kell a tényleges szolgáltatásait és a nehéz helyzeteket.
6. Mely iratoknak kell elhagyniuk a tárgyalást?
Jegyezze fel együtt a munkadarab-változatot, a befogási módváltozatot, a folyadékállapotot, a fúvókabeállítást, a távolság-/szögcélokat, a pályamódosítást, a lefedettség megfigyelését, a folyamat eredményét és a tömlőmegfigyeléseket. Jegyezze fel az összes módosított változót a futtatások között. A feljegyzéshez videó is csatolható, de nem helyettesítheti azt.
Küldje el az EVST-nek a munkadarab képeit vagy modelljét, a folyamat célkitűzését, a folyadékkörülményeket és az elfogadási kritériumokat, hogy megvitassák a robot munkatartományát és a folyamatváltozókat, amelyeket a próba során ellenőrizni kell: vegye fel a kapcsolatot az EVST-vel.